
Vevaxelns maskinbetjäningscell: Justera greppposition, CNC-takt och buffertposition
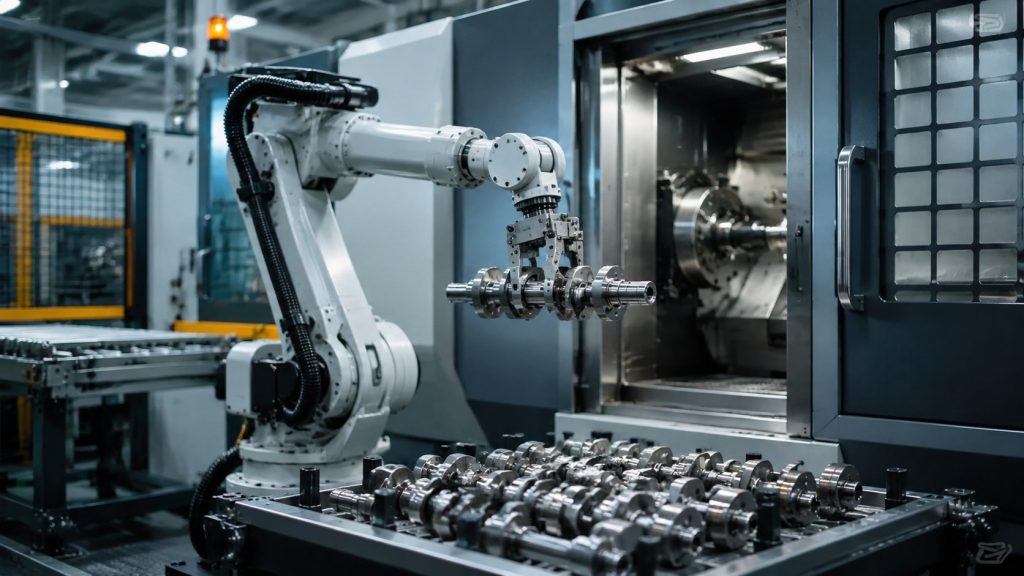
Vevaxelns maskinbetjäningscell: Justera greppposition, CNC-takt och buffertposition
Livsmedelssorteringsrobotens plockcell: Kontroll av sikt, grepp, transportbandstakt och placeringsnoggrannhet
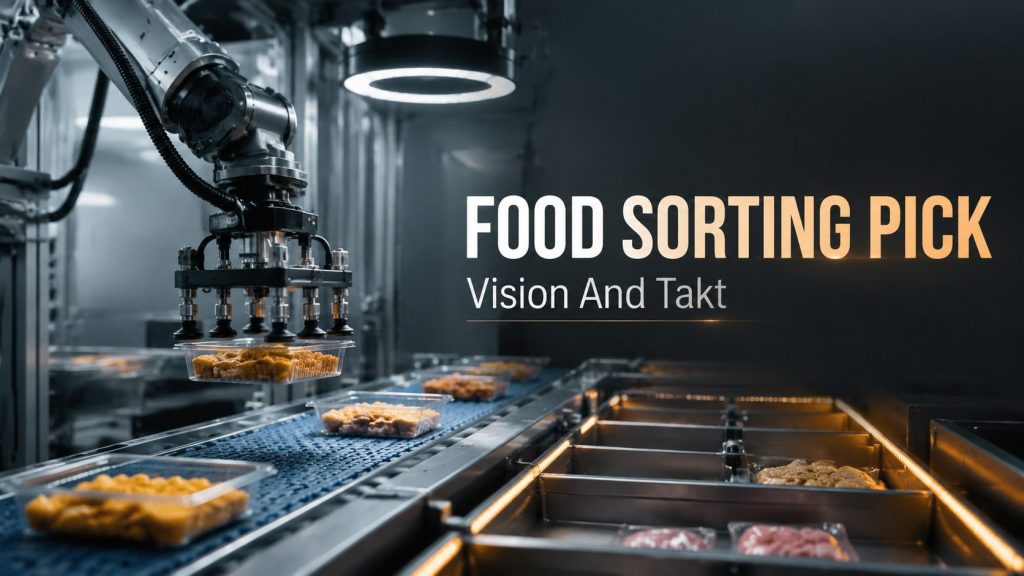
Planera en plockcell för livsmedelssorteringsrobotar kring fixturens repeterbarhet, processfönsterkontroll, onormal återhämtning, inspektion och stabil produktionsacceptans.
Varför automationsintegratörer har låg intäkt per anställd – och vad som faktiskt skiljer de bra integratörerna åt
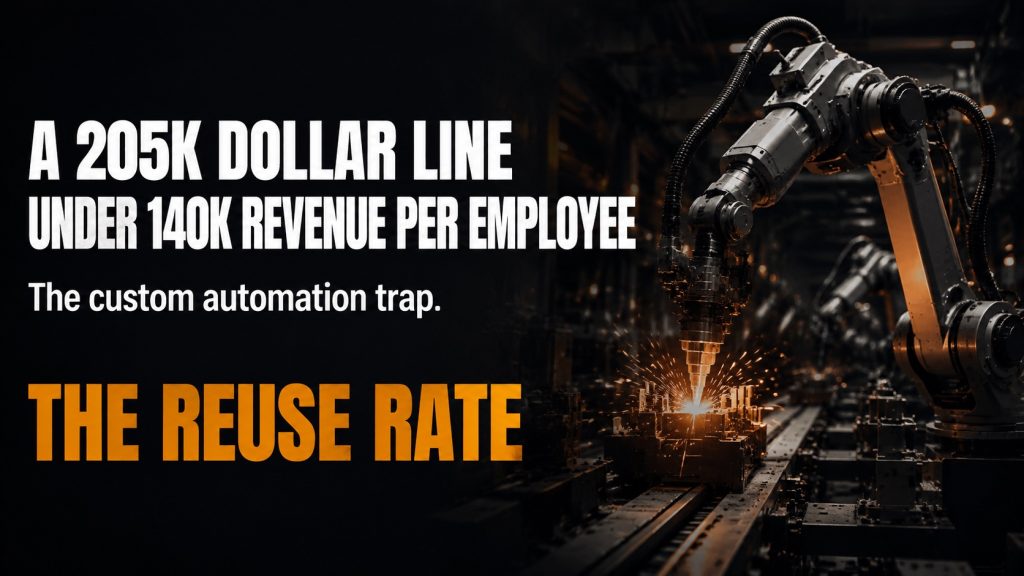
Tillverkare av projektbaserad utrustning har en intäkt på 85 000–140 000 dollar per anställd; deras kunder har 3–5 gånger så mycket. Skiljelinjen är inte orderstorlek – utan återanvändningsgrad.
Svetscell för varmvattenberedare: Kontrolldatum, sömåtkomst och produktionsöverlämning
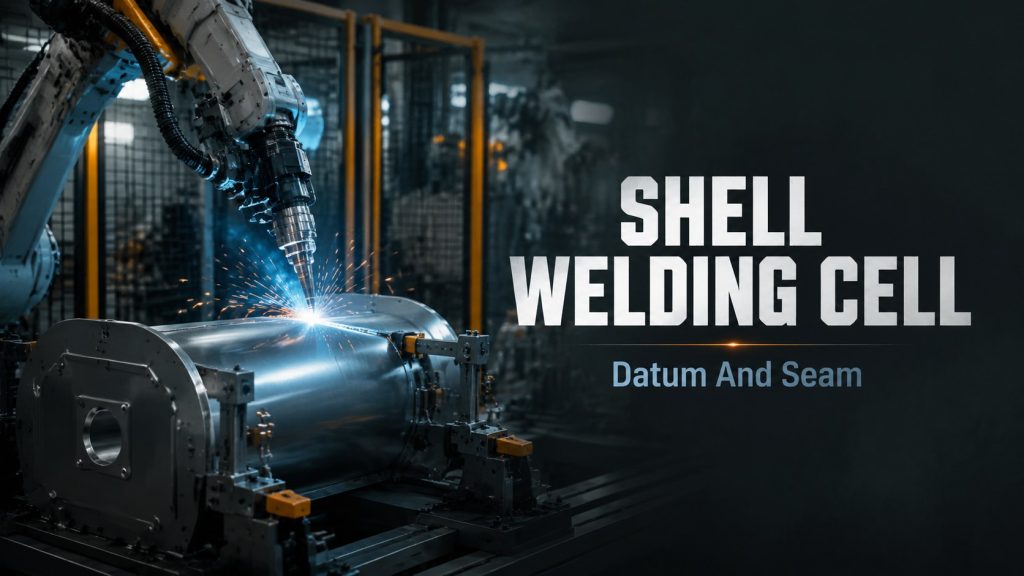
Planera varmvattenberedarens svetscell kring fixturens repeterbarhet, processfönsterkontroll, onormal återhämtning, inspektion och stabil produktionsacceptans.
Dubbelaxlig svetspositioneringscell: Kontrollposition, robotställning och fixturfönster
Planera en dubbelaxlig svetspositioneringscell kring fixturrepeterbarhet, processfönsterkontroll, onormal återhämtning, inspektion och stabil produktionsacceptans.
Återbetalningsperiod för automatisering år 2026: Hur lång tid tar det innan det faktiskt lönar sig
En verklig svetslinje på ~205 000 dollar som ett exempel på återbetalningstid: 4.6 år på ett skift, 2.3 på två. Kostnaderna som alla underskattar, och när man ska vänta.
Robotsprutautomation: Kontrollfixtur, pistolavstånd, täckning och översprutning
Planera robotsprutningsautomation kring fixturrepeterbarhet, processfönsterkontroll, onormal återhämtning, inspektion och stabil produktionsacceptans.
Kostnaden för robotsvetslinjen år 2026: Vart pengarna egentligen går
En riktig offentlig upphandling på ~205 000 dollar för en robotsvetslinje, linje för linje. Varför "köp en robot" blir "köp en linje" – och de dolda kostnaderna som avgör notan.
Svetspositioneringsrobotcell: Kontroll av rotation, brännaråtkomst och fixturrepeterbarhet
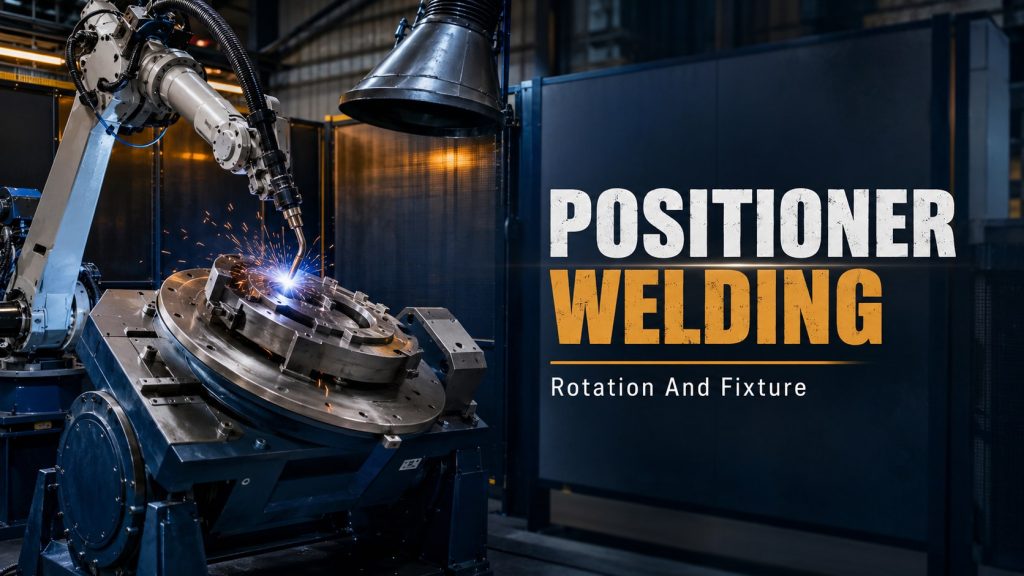
Planera svetspositioneringsrobotcellen kring fixturens repeterbarhet, processfönsterkontroll, onormal återhämtning, inspektion och stabil produktionsacceptans.
Säkerhetsstandarder för samarbetsrobotar 2026: ISO 10218:2025
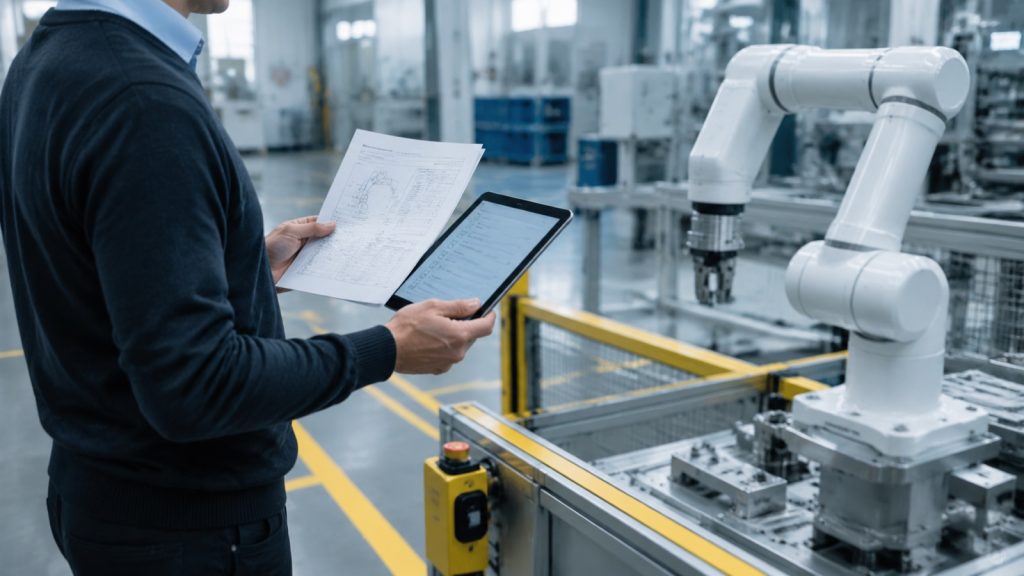
ISO 10218-1:2025 och ISO 10218-2:2025 trädde i kraft i april 2025 och införlivade ISO/TS 15066 i standarden. Vad som förändrades för samarbetande robotar år 2026.
Cylinderhuvud-robotbelastning: Slut loopen mellan lokalisering, gripning och maskintakt
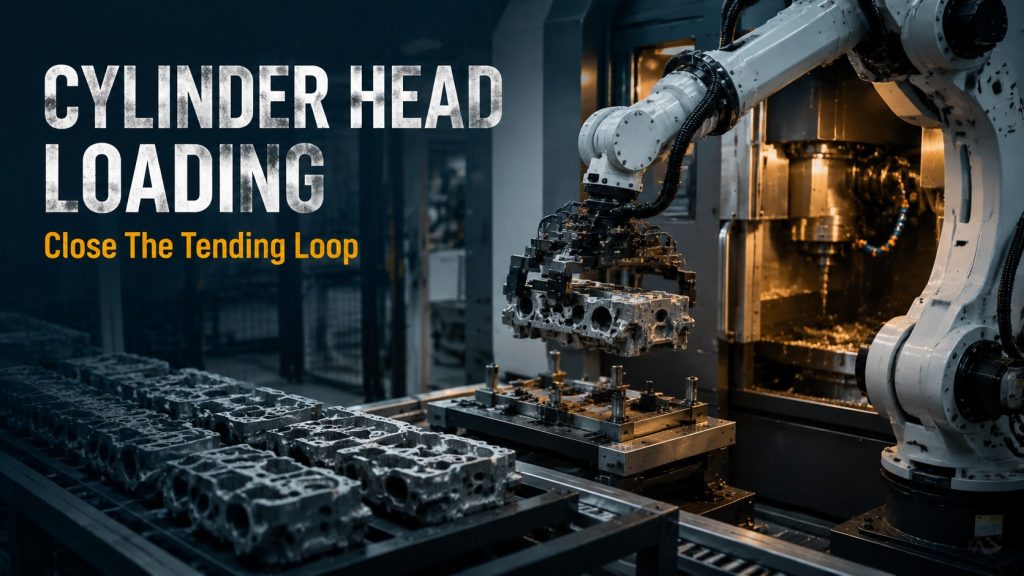
Planera cylinderhuvudets robotbelastning kring lokaliseringsdatum, griparens position, maskinsignaler, spånrengöring, takttid och onormal återgång.
Miniload-buffertmatning: Så här håller du robotplockningen stabil
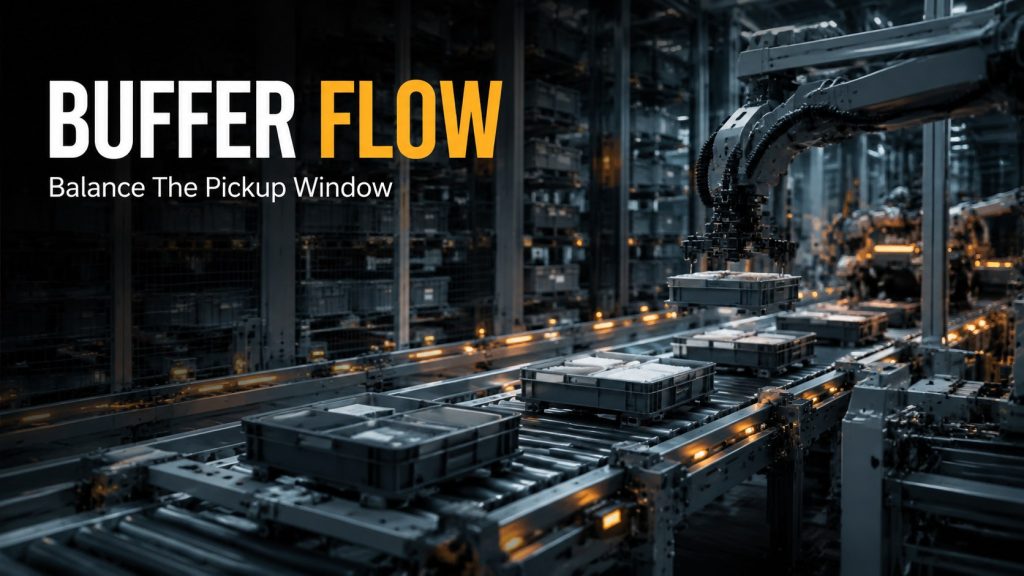
Planera miniload-buffertmatning kring inkommande rytm, buffertpositioner, detekteringssignaler, upptagningshöjd, undantagsretur och robotens plockningsstabilitet.