
Cylinderhuvud-robotbelastning: Slut loopen mellan lokalisering, gripning och maskintakt
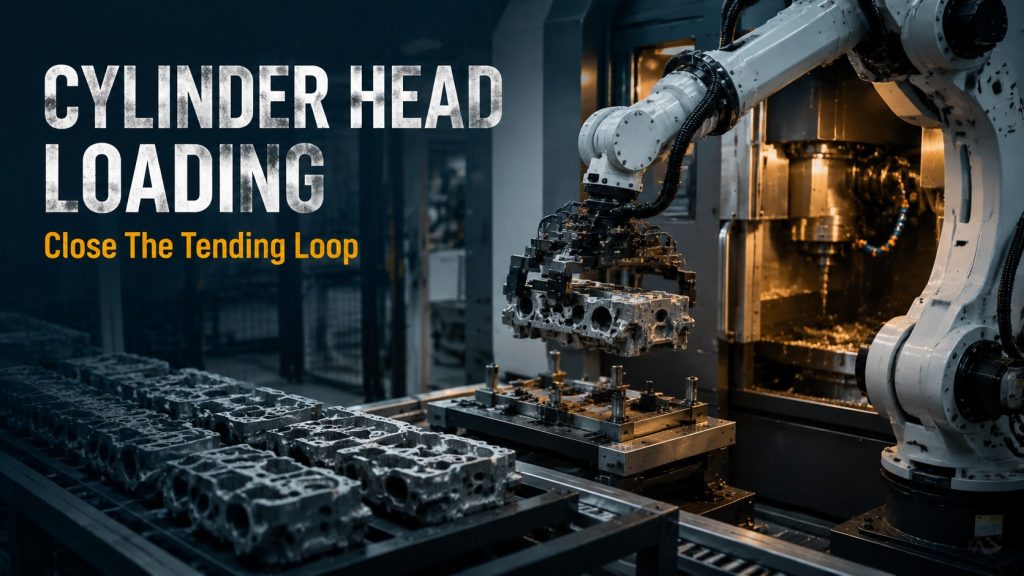
Planera cylinderhuvudets robotbelastning kring lokaliseringsdatum, griparens position, maskinsignaler, spånrengöring, takttid och onormal återgång.
Miniload-buffertmatning: Så här håller du robotplockningen stabil
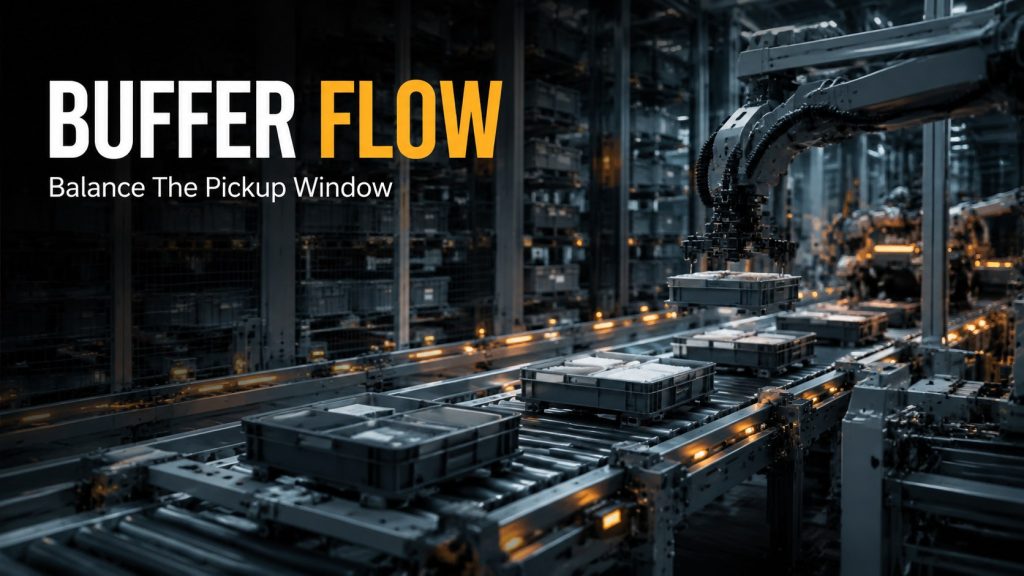
Planera miniload-buffertmatning kring inkommande rytm, buffertpositioner, detekteringssignaler, upptagningshöjd, undantagsretur och robotens plockningsstabilitet.
Plåtpunktsvetsningsrobotcell: Kontrollfixtur, svetssekvens och hanteringsfönster
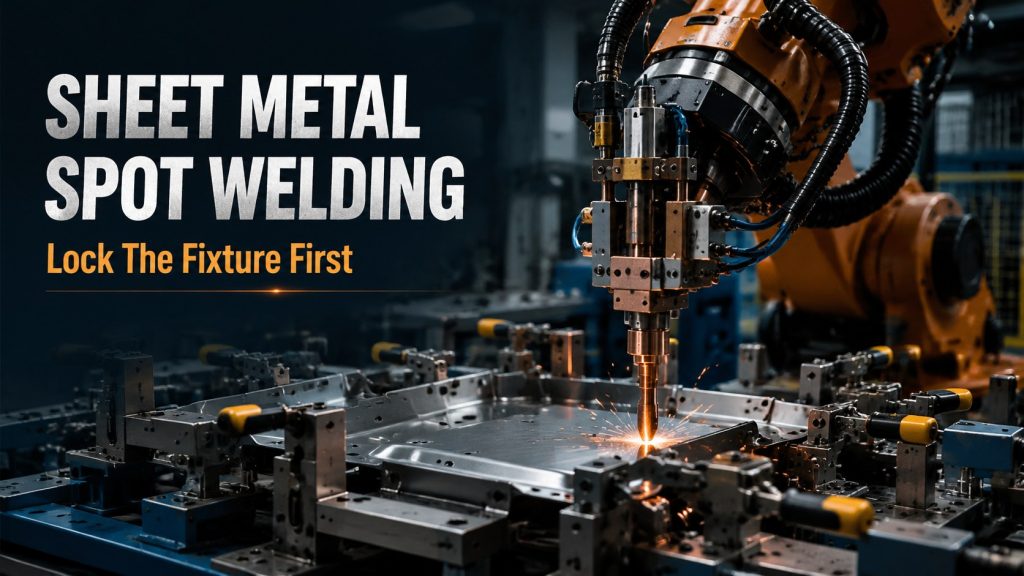
Utvärdera en punktsvetsrobotcell för plåt genom att kontrollera fixturfastspänning, svetssekvens, hanteringsfönster, detaljåterfjädring, inspektionstidpunkt och säkerhet.
Presspassningsautomationscell: Slut loopen mellan fixtur, pressbana och inspektion
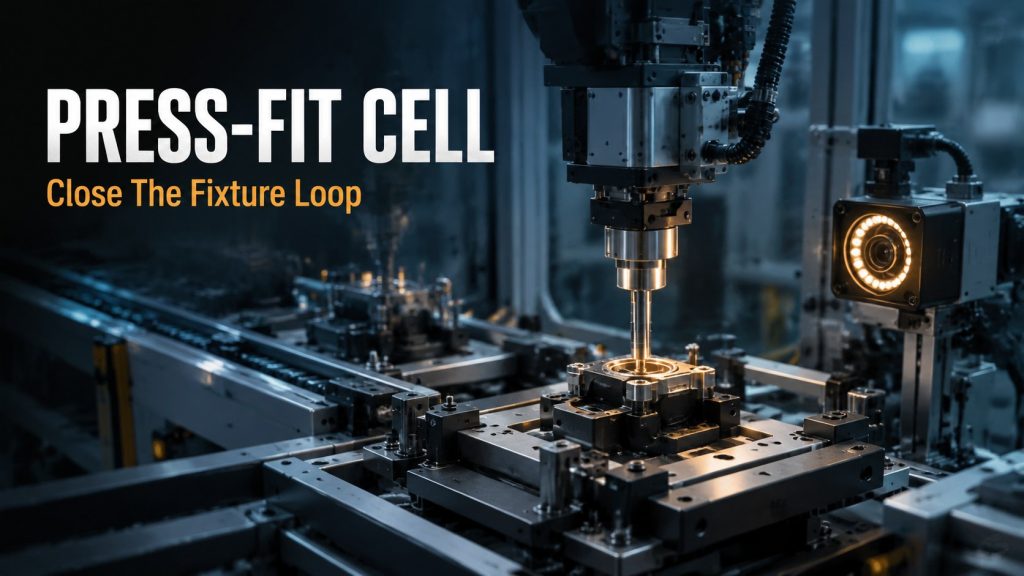
Bygg en stabil presspassningsautomationscell genom att styra fixturreferens, pressbana, kraftförskjutningsövervakning, inspektionstidpunkt, utkastningsflöde och säkerhetsåtkomst.
Aluminiumsvetsrobotcell: Kontroll av brännarvinkel, fixturutgång och värmeinmatning
Planera en svetsrobotcell i aluminium kring brännarvinkel, fixturutgångspunkt, värmetillförsel, skyddsgas, distorsionskontroll, säkerhet och acceptanstester.
Mjuka påspalleteringsrobotcell: Stabilisera greppställningen före hastighet
Planera automatisering av palletering av mjuka påsar kring påsdeformation, upphämtningsposition, transportbandstemning, gripdonskontakt, pallens utgångspunkt, staplingsmönster och återhämtningslogik.
Vision Tracking Sorting Robot Cell: Stäng igenkännings-, plocknings- och transportbandsslingan
En praktisk guide till visionspårning och sorteringsautomation som omfattar belysning, kameratiming, transportbandshastighet, upphämtningsfönster, placeringslogik och spårbarhet.
Maskinbetjänande robot lastfönster: Dörr, fixtur och plockningsplats takt
Planera en maskinbetjänande robotcell kring dörrtiming, fixturdatum, detaljgrepp, spån- och kylvätskerisk, plockningsplatstakt och operatörsåterställning.
Robotcell för limdispensering: Kontrollsträng, datum och pressfönster
En praktisk guide till automatisering av limdispensering i apparater som täcker limsträngens bana, dispenseringsvolym, detaljutgångspunkt, presstidpunkt, härdningsfönster och inspektion.
Cobot Vision Inspection Loop: Stabilisera positionering före jaktdetekteringsfrekvens
Hur man planerar en inspektionsslinga för cobotar kring delpositionering, belysning, kamerautlösare, bedömningströsklar, naturgasflöde och spårbarhet.
Konsistens i robotens slipningsbana: Kontrollera kontakten innan du jagar hastighet
Hur man planerar en robotslipningsarbetsplats kring kontaktvinkel, fixturreferenspunkt, kraftkontroll, abrasivt slitage, dammgräns och acceptanstestning.
Guide för laddning av Cobot-chiptestning
Planera belastningen av cobotchiptestning kring hantering av små prover, fixturåtkomst, enhetsgränssnitt, provspårning och återställningslogik.