
Välj kameralayout först efter att ha listat de funktioner som måste vara synliga och de positioner som visar dem. En fast kamera är en stark kandidat när roboten eller en scen kan presentera alla nödvändiga funktioner upprepade gånger inom ett praktiskt synfält. En robotmonterad kamera förtjänar utvärdering när synpunkter måste röra sig runt detaljen eller komma in i ett lokalt synfält. Ingetdera valet är i sig mer exakt: monteringsstyvhet, arbetsavstånd, hinder, belysning, kalibrering och inspektionsmetod avgör fortfarande om applikationen kan uppfylla dess acceptanskriterier.
Börja med en visningslista, inte en kamerakonsol
Markera varje funktion som styr beslutet: en ytterkant, en försänkt yta, ett hål, en etikett eller en dimension mellan två funktioner. För varje funktion, registrera betraktningsriktningen, tillåtet arbetsavstånd, ljusåtkomst och allt som kan dölja den. Detta blottlägger den verkliga arkitekturfrågan. Om delen kan omorienteras så att varje önskad vy når en stabil avbildningszon kan det räcka med att flytta delen förbi en fast kamera. Om en önskad vy förblir dold bakom geometri eller fixtur kan det vara värt det extra integrationsarbetet att flytta synvinkeln.
Den svåra egenskapen bör testas först. En layout som fångar enkla toppytor men saknar den enda försänkta kanten som används för acceptans har inte minskat projektrisken.
Vad en fast kameralayout kräver att hanteringssystemet gör
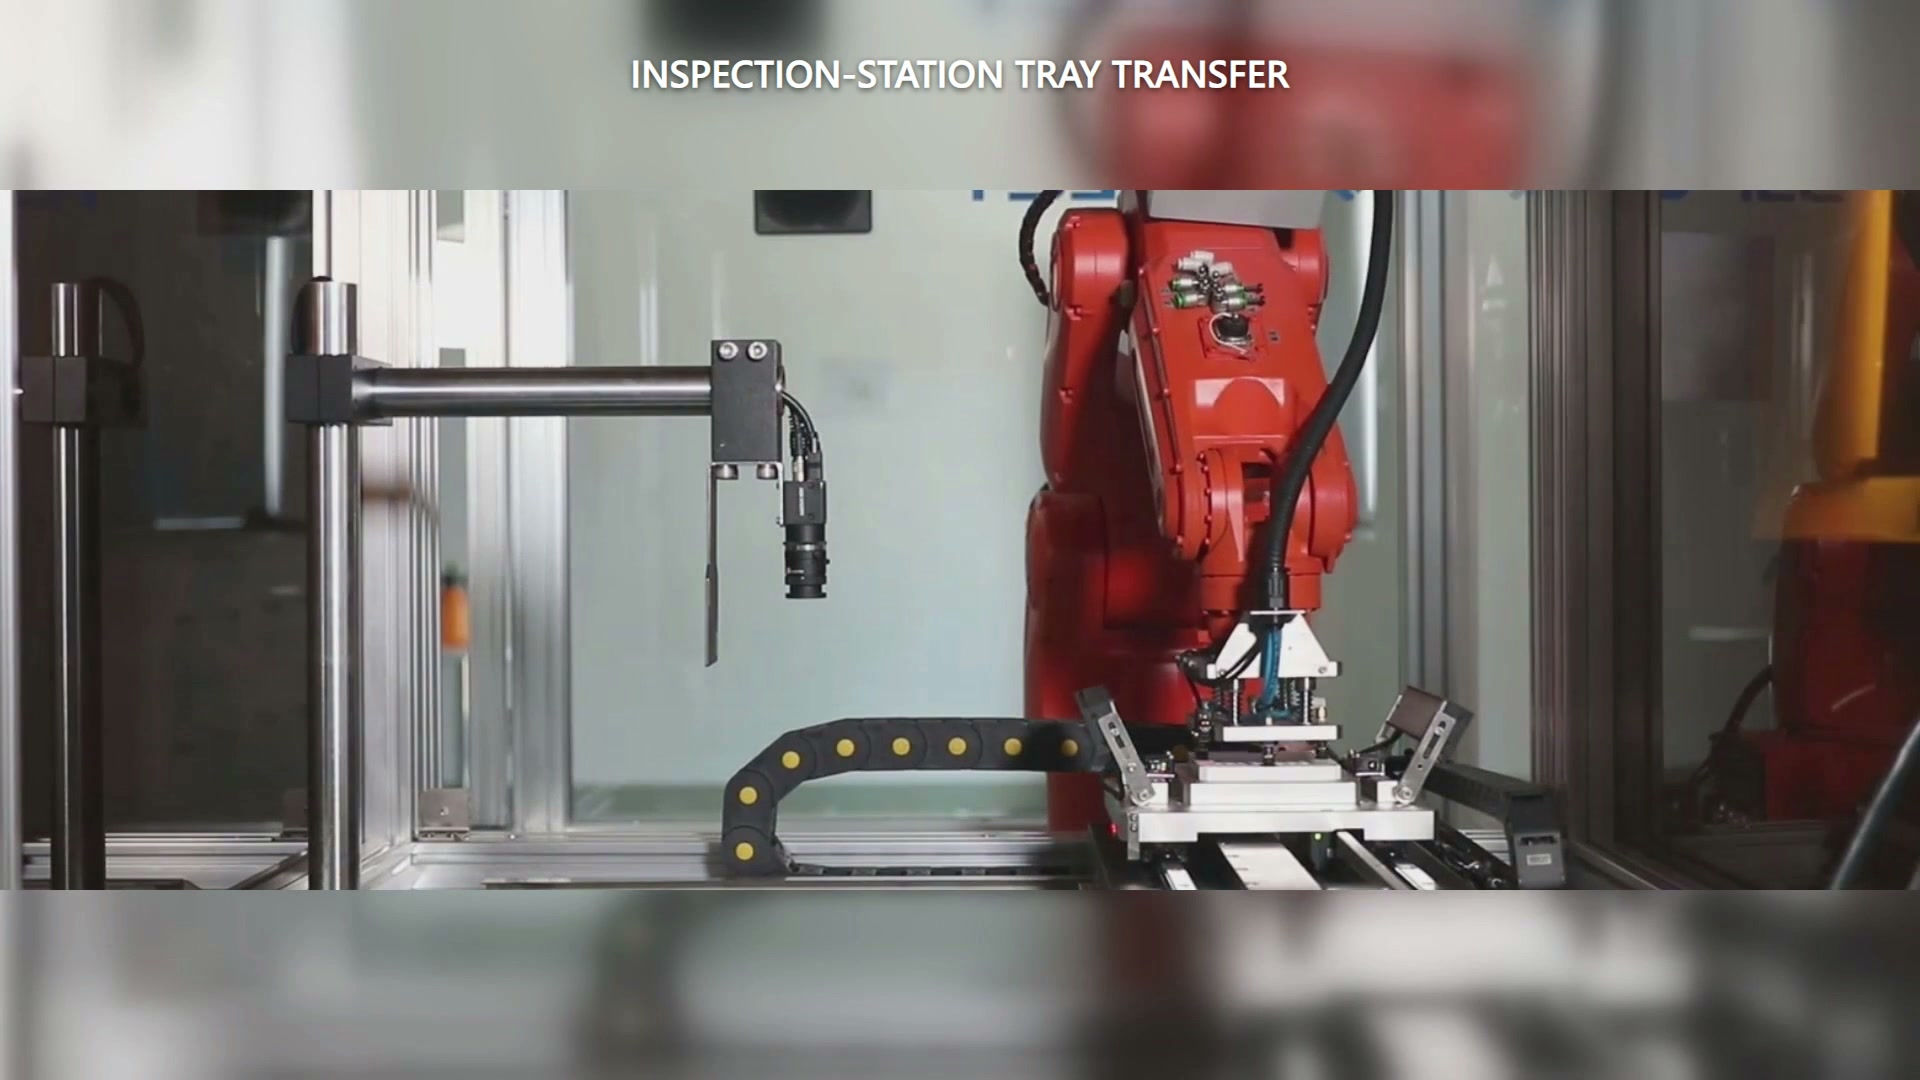
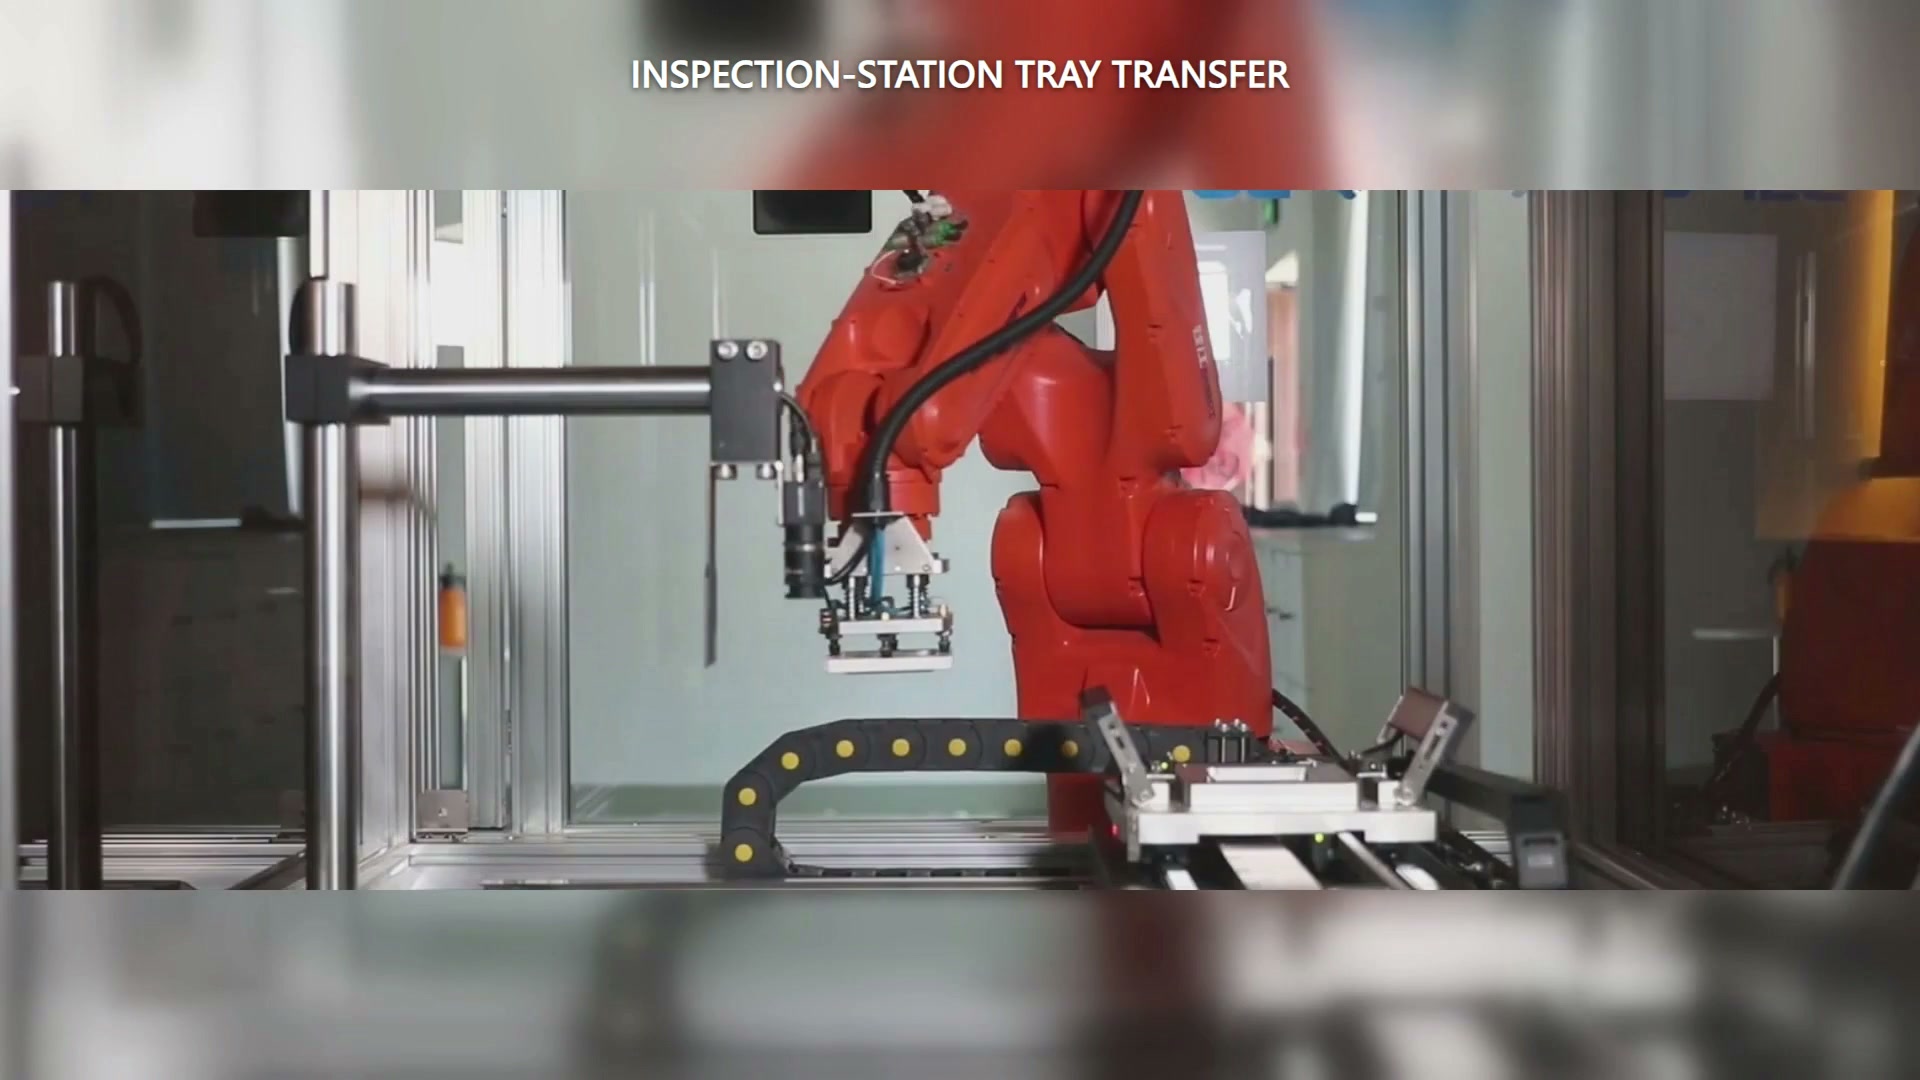
I det inspelade fallet bär en röd industrirobot ett vitt rektangulärt, brickaliknande arbetsstycke nära en linjär fixtur. En kamera är monterad separat vid sidan av stationen och pekar nedåt; enheten på robotens handled är ett hanteringsverktyg, inte en kamera. Arrangemanget gör att delpresentationen – inte kameraförflyttningen – är den variabel som exponerar varje önskad funktion.
Officiell installationsanvisning för stationär vision kräver en styv ram, ett synfält som täcker målpresentationsområdet och placering fri från roboten, ändeffektorn och den burna delen. Dessa punkter kan omsättas i ett praktiskt försök: presentera delen i varje önskad position, kontrollera att gripdonet och fixturen inte döljer funktionen och kontrollera att hela det rörliga höljet förblir fritt från kameran och dess belysning.
Fördelen är arkitektonisk enkelhet endast när delpresentationen är repeterbar. Om roboten måste improvisera många obekväma orienteringar för att kompensera för en fast vy, har den skenbara enkelheten bara flyttats till hantering och fixturering.
Vad som förändras när kameran rör sig med roboten
En handledsmonterad kamera kan föra synvinkeln till olika sidor av en detalj, men den delar handledshöljet med griparen och tjänsterna. Samma installationsanvisning noterar behovet av ett styvt monteringsstag, vibrationskontroll och fritt utrymme så att robothanden inte skymmer synfältet. Ett längre avstånd kan lösa ett hinder samtidigt som det skapar ett annat problem med vibrationer eller envelopper, så utförandet bör testas med den faktiska sluteffektorn.
Koordinatförhållandet förändras också. Dokumentation av visionsstyrda robotar använder hand-öga-kalibrering för att relatera kamera- och robotkoordinater, med olika rörelsearrangemang för konfigurationer med rörlig kamera och stationär kamera. Testplanen måste därför ange vilket koordinatförhållande som kommer att upprättas och hur det kommer att återställas efter en monterings- eller installationsändring.
Kör en jämförelse kring den svåraste funktionen
Bygg två minimala koncept kring samma del och acceptanskrav:
| Fråga | Fast kamera, rörlig del | Robotmonterad kamera |
|---|---|---|
| Kan alla nödvändiga funktioner komma in i synfältet? | Testa alla presentationspositioner | Testa alla robotperspektiv |
| Vad kan fördunkla bilden? | Gripdon, fixtur, närliggande utrustning | Gripare, handledshårdvara, tjänster |
| Vad måste förbli stelt? | Kamera och ljusram | Handledsfäste och kamerastöd |
| Vilket koordinatförhållande behövs? | Kamera till presentation/rörelsesystem | Kamera till robot och delram |
| Vad måste återställas efter en förändring? | Presentation och kamerauppsättning | Montering, kalibrering och robotinstallation efter behov |
Jämför missade vyer, ompresentationsförflyttningar, avstånd, kalibreringsåterställningssteg och cykelinteraktion. Välj den layout som erhåller de önskade vyerna med den enklare repeterbara presentations- och återställningssekvensen.
För att granska en verklig layout, skicka ett foto eller en modell av delen till EVST, samt funktionernas placering, acceptanstoleranser och tillåtna sätt att greppa och omorientera delen. Kontakta EVST att planera ett genomförbarhetsförsök med två layouter kring den svåraste vyn.