
By EVST-redaktionen · Recenserad av EVST-redaktionen · Senast uppdaterad 19 oktober 2026
Metod: begränsad fall-videoanalys och tekniska referenser · Redaktionell policy · Korrigeringspolicy · Villkor
En robotöverföring mellan en leveransstation och ett pallområde är beroende av tre sammanhängande överlämningar: presentera detaljen i ett repeterbart upphämtningsläge, stödja och hålla kvar den längs vägen, och placera den sedan inom mottagningsområdet med en tydlig verktygsutgång. I fallvideon flyttar en orange industrirobot upprepade gånger sin sugkoppsändeffektor mellan en bakre station och en träpall framtill, och närmar sig olika positioner nära pallen.
Begär en granskning av ett koncept och en cykelstudie för robotöverföring med detaljritning, dagligt utmatningsmål, inkommande presentation och palettområdeslayout.
Följ rutten mellan de två överlämningszonerna
Den bakre stationen och träpallen definierar de två ändarna av den synliga rutten. Mellan dem ändrar roboten position och ändeffektorns orientering. Denna upprepade rörelse ger projektgruppen en praktisk utgångspunkt för att definiera upptagning, kvarhållen överföring, placering och uttag som en kontinuerlig sekvens.
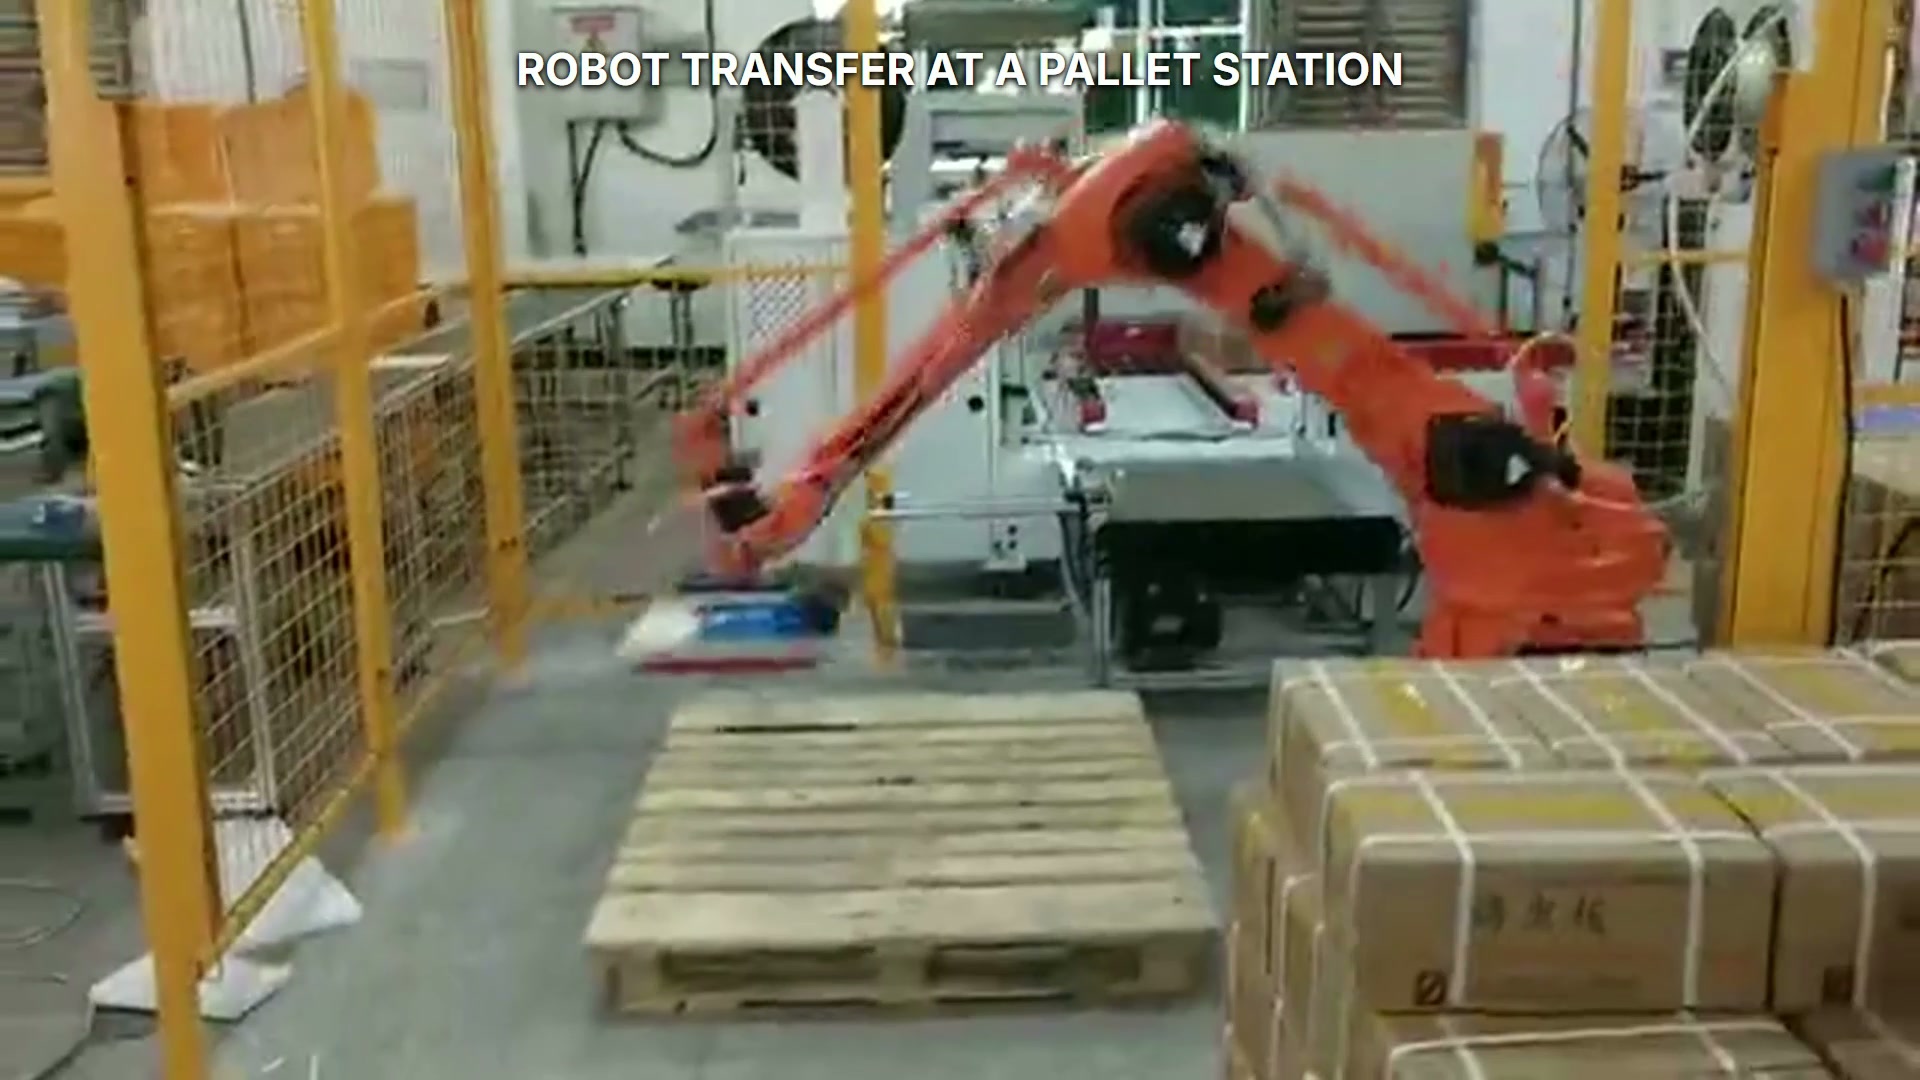
Ruttöversikt: roboten ansluter den bakre leveransstationen till mottagningsområdet för träpallar.
Definiera ett repeterbart upphämtningsvillkor
Vakuumupptagningen börjar med den yta som möter kopparna. Projektet måste identifiera tillgängliga kontaktzoner, hål eller egenskaper som ska undvikas, förväntad planhet, yttillstånd och variationer i inkommande position. Matningsstationen ska stödja detaljen utan att blockera det valda koppmönstret eller robotens närmande och tillbakadragande.
Registrera detaljens datum och det tillstånd som tillåter upphämtning. Om flera detaljer eller varianter kommer in i samma station, definiera hur styrsystemet identifierar rätt presentation och program. Välj avkänning endast efter att dessa villkor är upprättade.
Kontrollera hela vakuumbelastningsvägen
En sugkopp skapar en lokal hållpunkt, men hela detaljen reagerar fortfarande på acceleration, orienteringsförändringar och externa störningar. Verktygsdesign bör ta hänsyn till sugkoppens mönster, följsamma element, grenrörsarrangemang, vakuumgenerering, förlustövervakning och verktygsstrukturens styvhet. Delens ritning, massa, yta och tillåtna kontaktytor är nödvändiga indata.
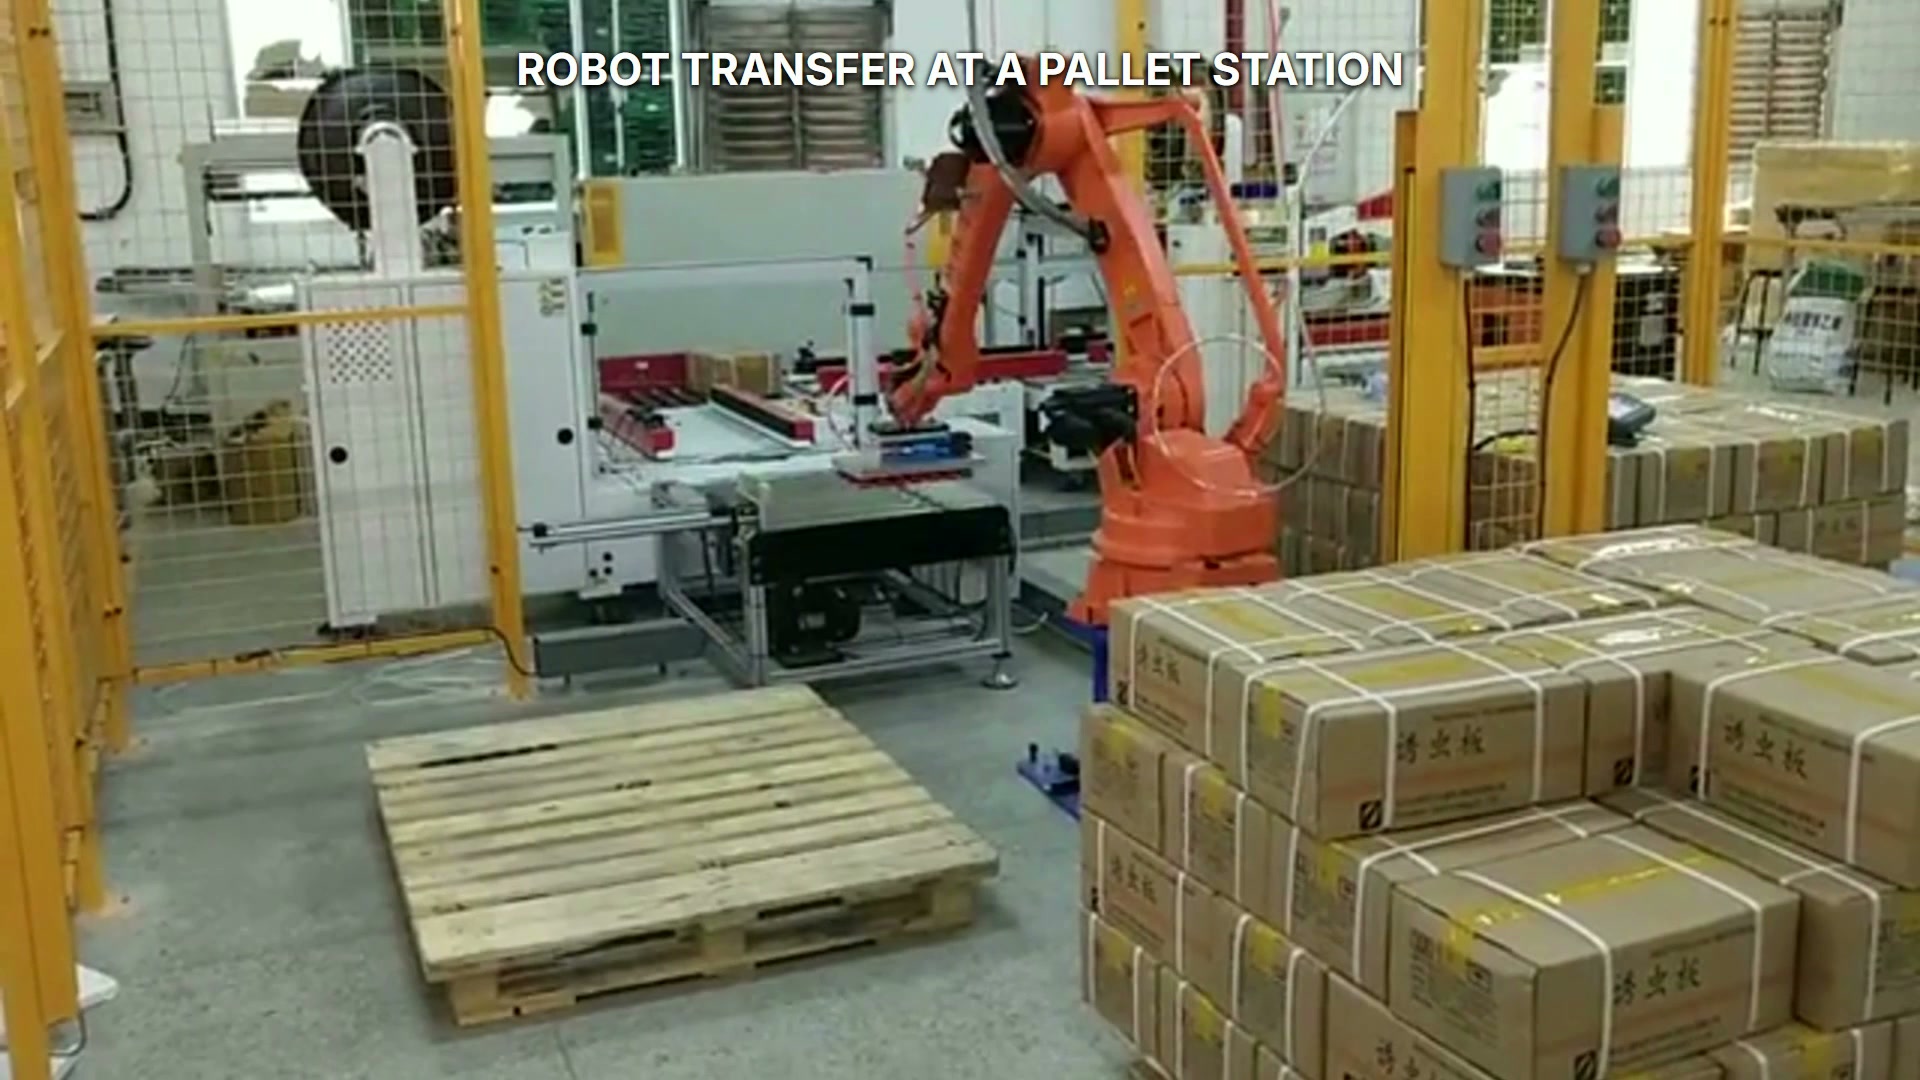
Bakifrån av stationen: roboten placerar sin sugkoppseffektor ovanför stationen.
Validera hela verktygs- och detaljområdet snarare än enbart robotverktygets mittpunkt. Inkludera koppar, fästen, slangar, kopplingar och den största förväntade detaljpositionen. Kontrollera utrymmet vid den bakre stationen, längs anslutningsrörelsen och ovanför mottagningsområdet.
Matcha tekniska beslut med projektinput
| Tekniskt beslut | Obligatorisk projektinput | Godkännandekontroll |
|---|---|---|
| Upphämtningspresentation | Delritning, inkommande position, tillgängligt utgångspunkt och yttillstånd | Verktyget når de godkända kontaktzonerna och dras tillbaka utan att störa matningsstationen. |
| Vakuumverktyg | Delmassa, styvhet, kontaktrestriktioner, koppdata och vakuumarkitektur | Representativa delar förblir stödda genom varje validerad orientering och rörelse. |
| Övergångsväg | Robotmodell, monteringsposition, verktygsgeometri, slangar och omgivande utrustning | Hela robot-, verktygs- och detaljområdet passerar båda stationerna och den anslutande vägen. |
| Mottagningsområde för pallar | Pallgeometri, placeringsdatum, tillåten area och åtkomstriktning | Delen når det definierade mottagningsområdet och verktyget dras tillbaka utan beröring. |
| Sekvens och signaler | Del tillgänglig, bekräftelse av grepp, tillstånd för mottagningsområde och bekräftelse av frisläppning | Varje övergång börjar från ett identifierat och bekräftat tillstånd. |
| Produktionsmål | Daglig produktion, produktmix, påfyllningsplan och tillåtna väntetider | Ett representativt försök mäter hela sekvensen under överenskomna förhållanden. |
| Återställning och åtkomst | Stopptillstånd, åtkomstuppgifter och säkerhetskrav på platsen | Teamet kan identifiera delens placering och utföra en kontrollerad bärgning. |
Denna tabell skiljer applikationsfakta från tekniska val. Den ger också köpare en gemensam grund för att jämföra verktygskoncept, robotplaceringar och stationslayouter.
Definiera palettöverlämning och verktygsutgång
Mottagningsområdet behöver ett utgångspunkt eller en tillåten placeringszon, en infartsriktning och tillräckligt med utrymme för att vakuumverktyget ska kunna släppas och dras tillbaka. Definiera hur detaljen förblir stödd efter släppning och hur systemet bekräftar att mottagningsområdet är redo för nästa överföring.
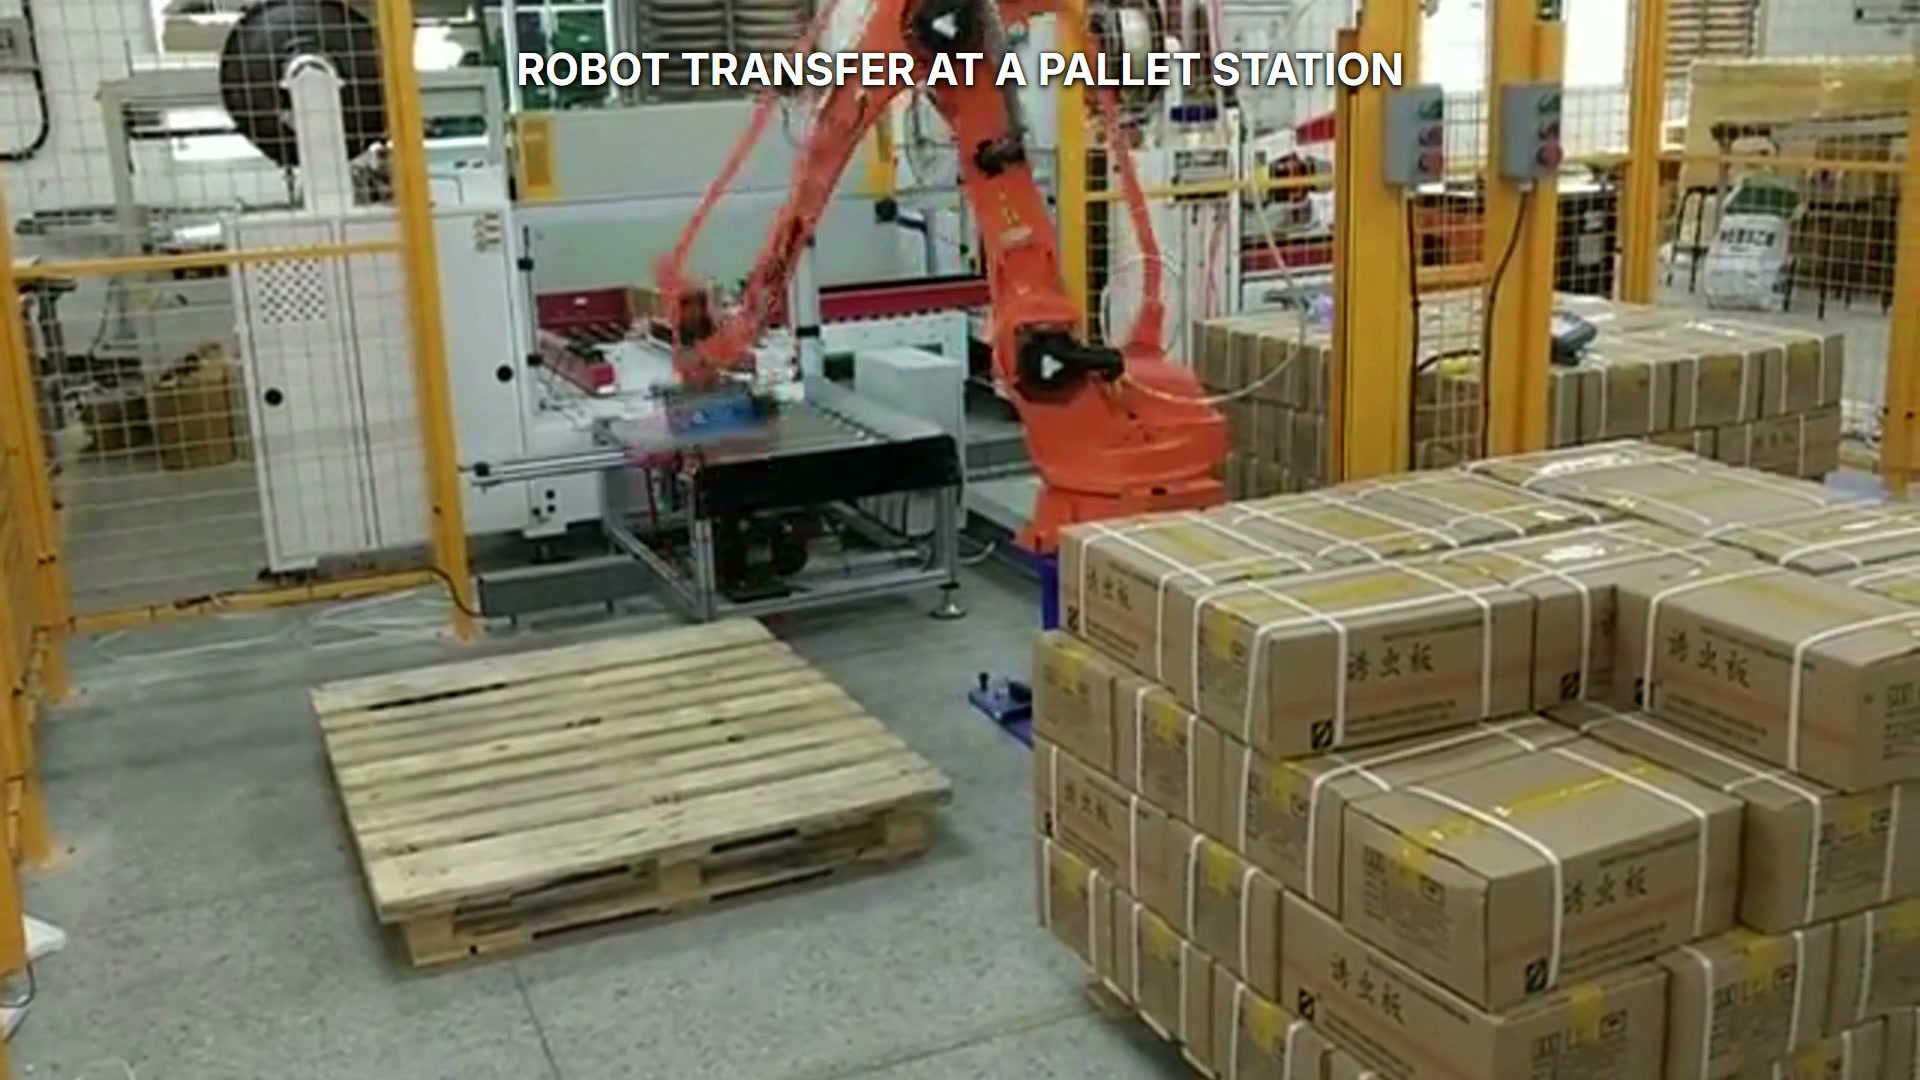
Vy över pallområdet: roboten närmar sig träpallen med en ändrad ändeffektororientering.
Inkludera variationer i pallpositioner, ersättnings- eller påfyllningsuppgifter och åtkomst för återställning i layoutgranskningen. Om det verkliga projektet kräver ett mönster, lager eller separatorsekvens måste dessa krav tillhandahållas som projektindata och verifieras under tester.
Bygg sekvensen från behörigheter och bekräftelser
En användbar kontrollsekvens kan skrivas under sex villkor:
- Bekräfta att rätt del finns tillgänglig på leveransstationen.
- Gå in i uppsamlingszonen och aktivera dammsugaren vid godkända kontaktytor.
- Bekräfta projektets skick för den erforderliga bibehållna delen innan återkallelse.
- Kontrollera att mottagningsområdet är klart innan du går in i det.
- Presentera detaljen vid det definierade placeringsdatumet eller området, släpp och ta bort.
- Bekräfta mottagningstillståndet innan du tillåter nästa stationsåtgärd eller överföring.
De faktiska sensorerna, tröskelvärdena och styrarkitekturen bör väljas för detaljen, verktyget och platsen. Ett representativt försök bör inkludera normal överföring, tillstånd med saknade delar, avbruten rörelse och kontrollerad återhämtning.
Planera återhämtningen kring den fysiska delens tillstånd
Efter ett stopp kan detaljen stanna kvar vid försörjningsstationen, hållas kvar av vakuumverktyget eller vila i palettområdet. Återställningen börjar med att identifiera det fysiska tillståndet och tillståndsstatusen för båda zonerna. En definierad återställningsväg bör förhindra en andra upphämtning, ett oavsiktligt utsläpp eller inträde i ett bemannat område.
OSHA teknisk vägledning för industriella robotsystem beskriver robotapplikationer som integrerade system som kan inkludera ändeffektorer, arbetsbord, klämmor, processutrustning och andra maskiner. översikt över robotstandarder ger en utgångspunkt för amerikansk integration, bevakning och referenser för farlig energi. Kvalificerad personal måste fastställa den tillämpliga vägen för det aktuella landet, utrustningen och uppgifterna.
Mät hela appliceringssekvensen
Cykelbedömningen bör använda definierade start- och sluttillstånd och inkludera presentation av delar, upphämtning, greppbekräftelse, överföring, placering, frigöring, uttag och stationsväntningar. Testa representativa delar och den förväntade stationsvariationen. Registrera eventuella påfyllnings-, omställnings- och återställningssteg som påverkar den planerade produktionsdagen.
Godkännandet ska bekräfta åtkomst till upphämtning, bibehållen överföring, ruttfrigång, placering i mottagningsområde, verktygsutfart, kontrollerade stopp och återvinning. Eventuella placeringstoleranser eller krav på ytacceptans måste komma från projektspecifikationen och mätas under överenskomna förhållanden.
För att diskutera ett robotöverföringsprojekt för pallstationer, Skicka detaljritningen och det dagliga produktionsmålet till EVST, tillsammans med utformningen av försörjnings- och mottagningsområdet. Den robotpalleteringsapplikationssida erbjuder ytterligare sammanhang för projektets omfattning.
Frågor som köpare ofta ställer
Vilka input bör en köpare förbereda först?
Börja med detaljritning, massa, ytbeskaffenhet, tillåtna sugytor, inkommande presentation, pallområdets geometri och dagliga produktion. Lägg till produktvarianter och påfyllningsuppgifter så att verktyg och layout kan granskas tillsammans.
Hur ska ett dammsugare utvärderas?
Granska koppmönstret, efterlevnaden, vakuumgenereringen, övervakningen, slangdragningen och verktygets styvhet mot representativa delar. Validera varje erforderlig orientering och rörelse under överenskomna provförhållanden.
Vad definierar ett praktiskt mottagningsområde?
Ange ett placeringsdatum eller tillåten zon, variation i pallposition, infartsriktning, stöd efter frisläppning och tydlig verktygsutdragning. Inkludera pallåtkomst och utbytesuppgifter i layouten.
När ska cykeltiden mätas?
Mät efter båda handoff-zonerna, den kompletta rutten, kontrollbehörigheter och återställningstillstånd fungerar med representativa delar. Inkludera verkliga stationsväntningar och påfyllningsaktiviteter definierade av projektet.
Filmavgränsning: videon visar en orange industrirobot som upprepade gånger flyttar sin sugkoppseffektor mellan en bakre station och en främre träpall och närmar sig olika pallpositioner; den fastställer inte en färdig upptagning eller stapling, delidentitet, staplingsmönster, lagerantal, nyttolast, cykeltid, placeringsnoggrannhet, avkänningsmetod, produktionsfördel, kundidentitet eller installerade skyddsåtgärder.