
By EVST-redaktionen · Recenserad av EVST-redaktionen · Senast uppdaterad 12 oktober 2026 · Redaktionell politik · Korrigeringspolicy · Villkor
Plantbrickor anländer som staplade grupper, så en palleteringscell måste hantera mer än en låda åt gången. I det här exemplet använder en orange robot ett rektangulärt verktyg för att plocka upp en stapel svarta plantbrickor från höger, bära den till en blå pall till vänster och placera den på den växande lasten. Senare cykler ändrar brickans orientering och placeringsposition för att bilda alternerande lager. När pallen är klar flyttar transportören ut hela lasten.
Planerar du en liknande linje? Skicka oss brickritning, stapeldetaljer, pallstorlek och daglig produktion för en uppskattning av layout och cykeltid.
Cykeln från inmatning till utmatning
- Roboten plockar upp en staplad grupp svarta plantbrickor vid den högra upptagningspositionen.
- Den bär stapeln över cellen till den blå paletten.
- Den går ner och placerar stapeln på den tilldelade positionen på det översta lagret.
- Verktyget frigörs och returnerar tomt för nästa plockning.
- Efterföljande cykler ändrar position och orientering för att bygga lagermönstret.
- Den färdiga paletten körs mot kameran på rulltransportören.
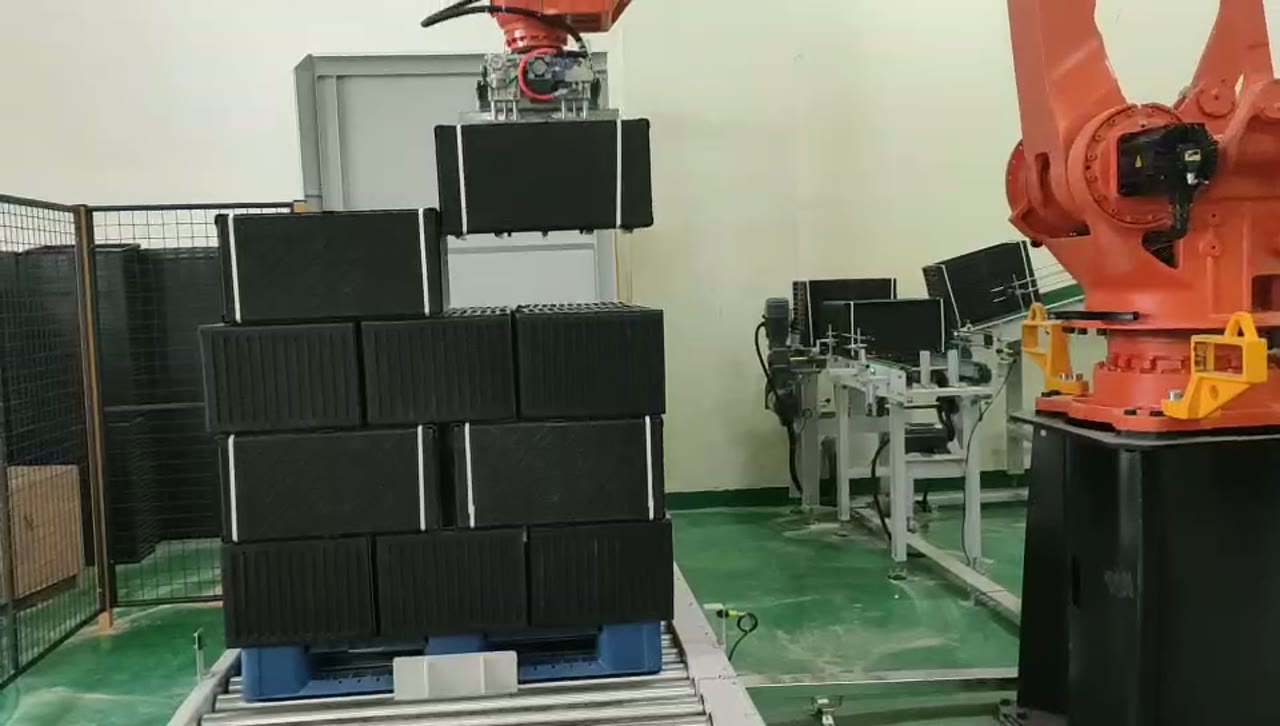
Behandla den staplade gruppen som den hanterade enheten
Verktyget hanterar inte ett isolerat fack. Den staplade gruppen har sin egen höjd, styvhet och tolerans, och dessa egenskaper påverkar upptagning och placering. Projektet behöver därför den minsta och maximala stapelhöjden, variationen mellan staplade grupper och de punkter där verktyget säkert kan ingripa i stapeln.
Upptagningsstationen måste presentera varje stapel på en repeterbar plats. Om stapelhöjden varierar behöver cellen ett definierat sätt att hitta eller begränsa upptagningsnivån. Verktygsutrymmet bör kontrolleras runt brickans kant och runt närliggande staplar, särskilt under vertikal lyftning.
Alternerande lager börjar med en placeringskarta
Videon visar staplar placerade i olika orienteringar och positioner. Ett användbart paletterecept definierar varje placering som en rad, kolumn, lager och orientering. Den kartan gör den avsedda växlingen tydlig och låter ingenjörer kontrollera om verktyget kan nå varje position utan att korsa den färdiga delen av lasten.
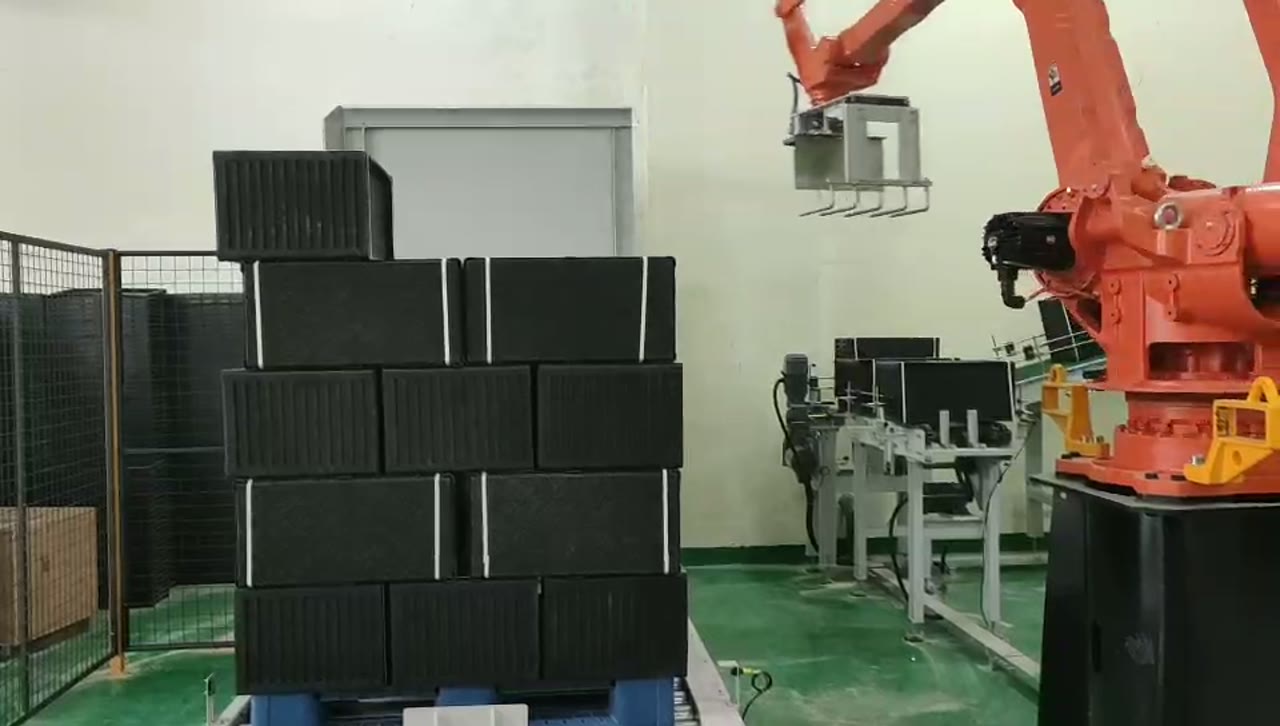
Skiktbytet påverkar även infartshöjden. Allt eftersom lasten växer behöver roboten en tydlig vertikal infart ovanför den högst placerade stapeln, sedan en kontrollerad reträtt innan den återgår till upptagningssidan. Kontrollera hörnpositioner och lagret närmast robotbasen för handleds- och verktygsutrymme.
| Planeringsinput | Varför det spelar roll |
|---|---|
| Mått för fack och staplade grupper | Definierar verktygsingrepp och stapelavstånd |
| Pallstorlek och tillåtet överhäng | Definierar placeringsrutnätet |
| Lagerorienteringssekvens | Definierar robotens recept och belastningsmönster |
| Full lasthöjd | Definierar vertikal räckvidd och frihöjd |
| Transportbandets utgångspunkt och stoppposition | Justerar palettreceptet med utmatningen |
Transportören är en del av palleteringscykeln
Efter den sista placeringen måste roboten rensa pallen och transportbandet måste veta att lasten är redo att flyttas. Utmatningen som visas i slutet är därför en del av cellsekvensen, inte en separat logistikdetalj. Överlämningen bör inkludera villkoren robotrensning, pallklar, transportbandsklar och pallfrisläppning.
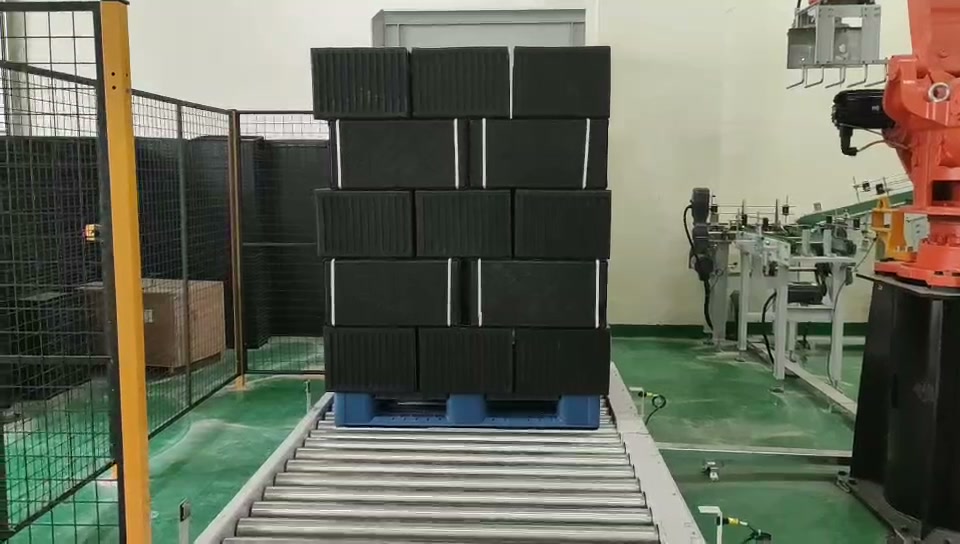
Nästa tomma pall behöver också ett repeterbart stopp mot samma utgångspunkt som används av pallreceptet. Annars förskjuts varje placeringspunkt tillsammans.
Vad som ska valideras i en prövning
Använd faktiska brickor och representativa staplade grupper. Bekräfta att verktyget kan plocka upp stapeln utan att störa intilliggande material, bära den genom den snabbaste planerade rörelsen, placera den utan att dra den över lagret och släppa den rent. Bygg hela mönstret, inklusive de högsta och längsta positionerna, och kör sedan utmatnings- och tömningssekvensen för pallbyte.
Vad vi ska skicka till oss
- Brickritning, material och stapelgruppsområde.
- Stapelantal eller höjd visas vid upphämtning.
- Pallmått, lagermönster och maximal lasthöjd.
- Layout av inmatnings- och utmatningstransportör.
- Daglig produktion, skiftmönster och tompallsmetod.
- Lastmottagning och transportkrav.
Kontakta EVST eller mejla sales@evsrobot.com med dessa uppgifter för ett palleteringskoncept och en uppskattning av cykeltiden.
Slutlig verktygsdesign, lagermönster, laststabilitet och produktionshastighet kräver validering med de faktiska brickorna, pallen och transportbandet.