Robot-Held Part Deburring: How Should Gripping Faces and Working Edges Be Divided?
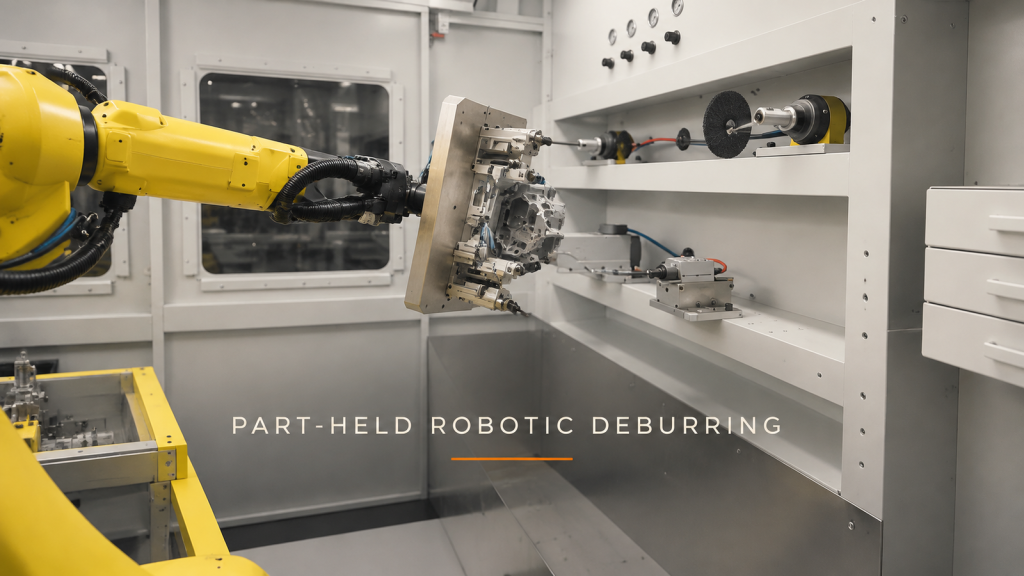
Planera avgradning av robothållna detaljer genom att separera gripytor från bearbetningskanter, kontrollera fixturspel och definiera varje metod med fast verktyg.

Planera avgradning av robothållna detaljer genom att separera gripytor från bearbetningskanter, kontrollera fixturspel och definiera varje metod med fast verktyg.