
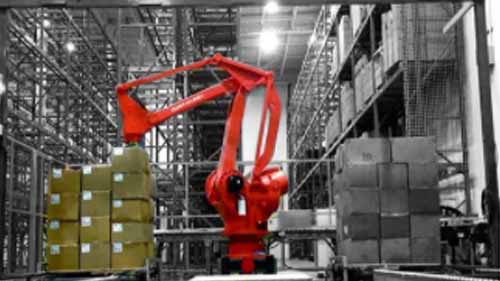
Модерни роботи су познати по томе што су бржи, компактнији и приступачнији од робота раних модела. Роботи се сада широко користе у свим врстама индустрија, као нпр роботско заваривање алуминијума за аутомобиле, тешку машинерију, железничке локомотиве, оквире врата и др. Ово се углавном приписује технолошком напретку и новим иновативним дизајном робота. Међутим, иако су такве атрибуције тачне, један аспект напретка у роботици често се не помиње: делови робота.
Индустријски роботи састоје се од низа делова који заједно раде на испуњавању различитих задатака. Како је технологија еволуирала, и они су побољшани и резултирали роботима са бољим перформансама. Ипак, остаје мистерија, који су делови робота и како они заправо функционишу? Ево брзог и једноставног водича за делове робота.
Шта су роботски делови?
Извор: Пикабаи
Роботски делови су мешавина металних и електронских компоненти спојених да формирају структуру робота. Сваки део игра или структурну улогу, као што је изолација електричних компоненти, или функционалну улогу као што је напајање робота. Иако произвођачи робота могу користити делове другачије на основу њиховог дизајна робота, општи концепт и функције таквих делова су често слични.
Које су 5 главних компоненти робота?
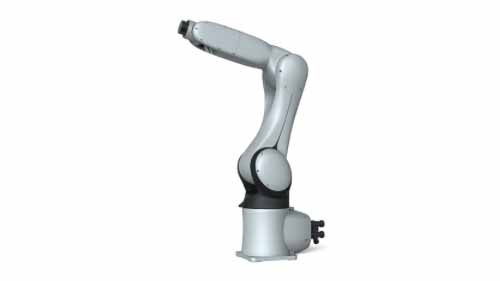
С обзиром на висок ниво аутоматизације, структуре робота су прилично сложене. Можда је немогуће дефинисати сваку матицу, вијак и коло у роботу. Постоји, међутим, 5 главних компоненти које су фундаменталне за индустријског робота и стога их вреди истаћи.
- Роботска рука
- Крајњи ефектор
- Мотори
- контролор
- Робот сензори
Роботиц Арм
Извор: линк.спрингер.цом
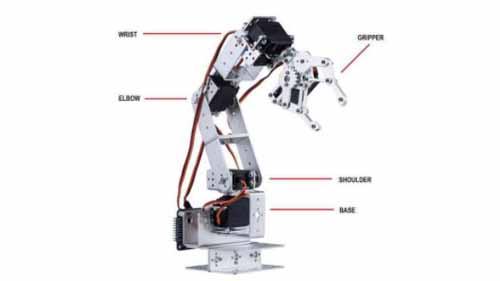
Роботска рука је такође позната као манипулатор. То је део индустријског робота који се користи за извршавање задатака. Његова структура је слична људској руци и састоји се од рамена, лакта и зглоба. Раме је део роботске руке повезан са главним оквиром индустријског робота. Лакат је зглобни део руке који се савија док се креће, а зглоб је крај руке која обавља стварни задатак.
За флексибилност, роботска рука је опремљена разним зглобовима који јој омогућавају да се креће у различитим правцима током рада. А 6-осна роботска рука, на пример, има више зглобова него а 4-осна рука који је мање флексибилан. Поред тога, структуре роботских руку варирају у погледу тога колико далеко могу да досегну и носивости коју могу да поднесу.
Данас је роботска рука зрело развијена, много роботске руке су на продају на пијаци. Роботске руке треба сматрати одличном опцијом за побољшање продуктивности и квалитета производа.
Крајњи ефектор
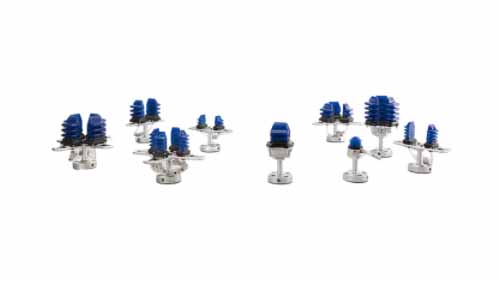
Крајњи ефекат је алатни уређај причвршћен за зглоб роботске руке. То роботској руци даје већу спретност и чини је погоднијом за специфичне задатке. Они су погодније решење од потребе да се направи јединствена роботска рука за сваку улогу. Примери крајњих ефектора укључују:
- Грипперс
- Бушилице
- Пиштољи за заваривање
- Алат за усисавање
Мотори
Извор: Пинтерест
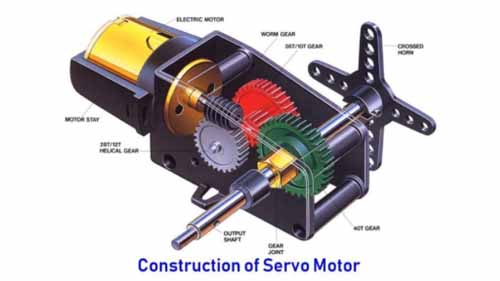
Делови индустријског робота морају бити напајани да се крећу јер се не могу кретати својом вољом. Из тог разлога, делови попут роботских руку опремљени су моторима који олакшавају кретање. Мотор се најбоље може описати као електронски уређај који има линеарне и ротационе актуаторе напајане електричном, хидрауличном или пнеуматском енергијом. Како се актуатори крећу великом брзином, они гурају и ротирају роботске делове у покрет.
Сензори
Извор: пхотоницс.цом
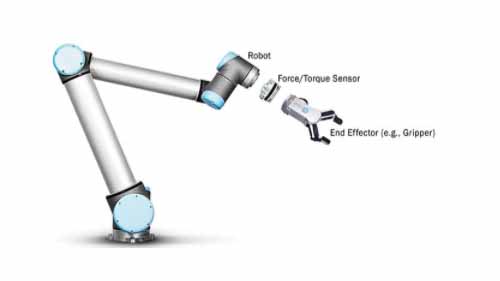
Сензори у роботима су уређаји који детектују или мере специфичне параметре и покрећу одговарајућу реакцију на њих. Они су имплантирани у роботске структуре ради сигурности и контроле. Сигурносни сензори се користе за откривање препрека како би се спречили судари људи-робота и робота-робота. Они су новији додатак структурама робота, а посебно у колаборативним роботима. Контролни сензори се, с друге стране, користе за примање упита од екстерног контролера које робот затим извршава.
Дакле, како функционишу сензори? Сигурносни сензор ће, на пример, открити препреку, послати сигнал контролеру који заузврат успорава или зауставља робота како би избегао судар. У суштини, сензор увек ради у спрези са контролером. Остали параметри које сензори робота детектују укључују положај, брзину, температуру и обртни момент.
контролор
Извор: ввв.блацкроботицс.цом
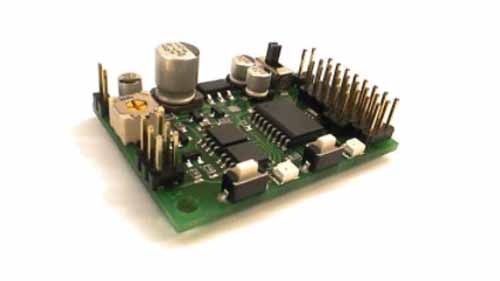
Замислите контролер као мозак робота. То је централни оперативни систем који контролише како раде сви остали делови робота. Програмиран је софтвером који му омогућава да прима, тумачи и извршава команде. Код напреднијих робота, контролер такође може имати „меморију“ из које извршава задатке који се понављају док „памти“ како они раде. Вештачка интелигенција у паметни роботи је такође уграђен у контролер преко софтвера.
Закључак
Квалитет делова и израда коришћених за њихову израду у робота, одређују квалитет и перформансе индустријског робота. Ово је можда оно што поставља добро произвођач индустријских робота осим осталих. Ово може бити користан критеријум за коришћење док бирате у које брендове индустријских робота да инвестирате.