
Роботска ћелија за позиционирање заваривања: Контрола ротације, приступ горионику и поновљивост причвршћивача

Планирајте роботску ћелију позиционера за заваривање око поновљивости причвршћивача, контроле прозора процеса, абнормалног опоравка, инспекције и стабилног прихватања производње.
Утовар робота главе цилиндра: Затворите петљу између лоцирања, хватања и машинског додира

Планирајте утовар робота главе цилиндра око лоцирања референтне тачке, положаја хватаљке, сигнала машине, чишћења струготине, времена такта и абнормалног повратка.
Минилоад бафер фид: Како одржати стабилно роботско брање

Планирајте довод мини бафера око долазног ритма, позиција бафера, сигнала детекције, висине преузимања, повратка изузетака и стабилности преузимања од стране робота.
Роботска ћелија за тачкасто заваривање лима: Контролни уређај, редослед заваривања и прозор за руковање

Процените роботску ћелију за тачкасто заваривање лима провером стезања уређаја, редоследа заваривања, прозора за руковање, опруге дела, времена инспекције и безбедности.
Ћелија за аутоматизацију пресовања: Затворите петљу између причвршћивача, путање пресовања и инспекције

Изградите стабилну ћелију за аутоматизацију пресовања контролом референтне тачке причвршћивача, путање пресовања, праћења силе и померања, времена инспекције, тока одбацивања и безбедносног приступа.
Роботска ћелија за заваривање алуминијума: Контрола угла горионика, референтне тачке причвршћивања и уноса топлоте

Планирајте роботску ћелију за заваривање алуминијума око угла горионика, референтне тачке причвршћивања, уноса топлоте, заштитног гаса, контроле дисторзије, безбедности и тестова пријема.
Роботска ћелија за палетизирање меких врећа: Стабилизујте положај хвата пре брзине

Планирајте аутоматизацију палетизирања меких врећа око деформације вреће, положаја преузимања, темпа транспортера, контакта хватаљке, података палете, обрасца слагања и логике опоравка.
Роботска ћелија за сортирање са праћењем вида: Затворите петљу за препознавање, избор и транспорт

Практични водич за аутоматизацију сортирања помоћу праћења вида, који обухвата осветљење, време рада камере, брзину транспортера, прозор за преузимање, логику постављања и следљивост.
Робот за опслуживање машина, прозор за утовар: врата, причвршћивач и такт за избор места

Планирајте роботску ћелију за опслуживање машина око времена отварања врата, референтне тачке причвршћивања, хватања делова, ризика од струготина и расхладне течности, процеса хватања и постављања и опоравка оператера.
Роботска ћелија за наношење лепка за кућне апарате: Контролна перла, референтна тачка и прозор за пресовање

Практични водич за аутоматизацију наношења лепка за кућне апарате који покрива путању лепка, запремину наношења, податке о делу, време пресовања, прозор за сушење и инспекцију.
Коботска инспекцијска петља вида: Стабилизујте позиционирање пре него што пратите стопу детекције
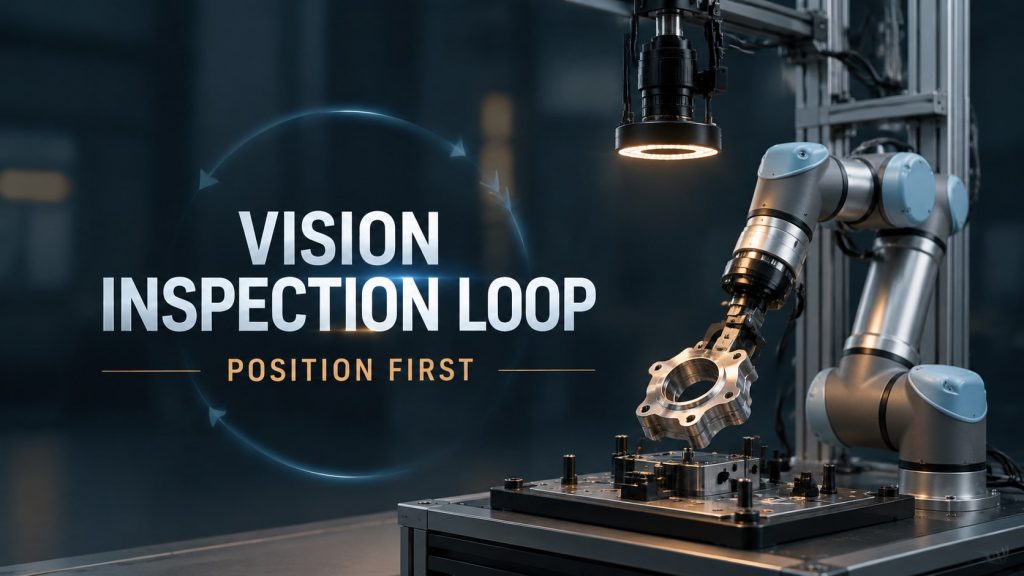
Како планирати петљу визуелне инспекције кобота око позиционирања дела, осветљења, окидача камере, прагова процене, протока природног гаса и следљивости.
Конзистентност путање брушења робота: Контрола контакта пре него што се јури брзина
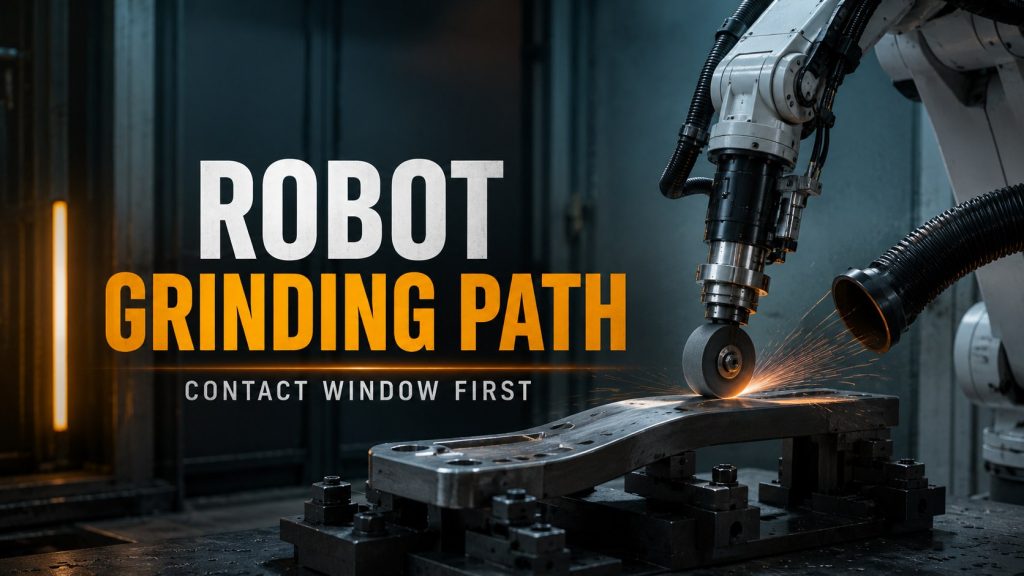
Како планирати радну станицу за роботско брушење око контактног угла, референтне тачке причвршћивања, контроле силе, абразивног хабања, границе прашине и испитивања пријемљивости.