
Од стране инжењерског тима EVST-а · Последње ажурирање: 15. јул 2026.
Роботска ћелија за палетизирање обично кошта више од саме роботске руке: укупни капитални трошкови обухватају тело робота, алат на крају руке, заштитне ограде и скенере, интеграцију и пуштање у рад, као и програмирање. Према запажањима из индустрије, већина ћелија се исплати у року од 12–24 месеца у вишесменским операцијама, при чему сам робот обично представља само трећину до половину укупног буџета.
Зашто цена робота није цела прича
Купци који истражују цену робота за палетизирање често почињу са једним бројем на уму, ценом роботске руке, и изненађени су када понуђени систем буде два до три пута већи. Та разлика није маржа. Ћелија за палетизирање је систем: робот манипулише палетама или кутијама, али хватаљка, безбедносни периметар, интеграција контрола и програмирање које их повезује су оно што заправо чини да линија ради без надзора. Наш комплетан водич за роботске палетизаторе Детаљно покрива типове робота и критеријуме за избор; овај чланак се уско фокусира на то колико кошта ћелија за палетизирање, како се капитални трошкови распоређују и како израчунати када се исплати.
Шта покреће трошкове робота за палетирање: Пет ставки капиталних издатака
Произвођачи, укључујући FANUC, ABB, KUKA, Yaskawa и EVST, продају роботе са могућношћу палетизирања, али сам робот је само један од пет трошковних центара који се појављују у типичној системској понуди. Разумевање сваког од њих омогућава купцу да упореди понуде на основу праксе, уместо да се ослања на листу цена робота.
1. Тело робота
Цена основног хардвера се првенствено скалира са класом носивости, а не са престижем бренда. Компактни четвороосни робот за палетизирање, предвиђен за лаке картоне, кошта знатно мање од јединице за терет велике тежине, направљене за пуне палете или врећасту робу у калупима. Према запажањима из индустрије, тело робота обично чини отприлике трећину до половину укупних трошкова система, док се остатак распоређује на четири ставке наведене у наставку.
2. Алат за крајеве кракова (EOAT / хватаљка)
Хватаљке за палетизирање су специфичне за примену: вакуумске чаше за картоне и кесе, механичке стезаљке за гајбе и бубњеве или вишезонски алати за палете са мешовитим SKU. Трошкови припреме на исти ниво варирају у зависности од броја зона за избор, варијабилности производа и тога да ли је алату потребна могућност брзе промене за више SKU-ова на истој линији. Ова ставка се често потцењује у раном буџетирању јер један дизајн хватаљке ретко покрива сваки производ који објекат користи.
3. Заштитне ограде и скенери
Према стандарду ISO 10218-2:2025, процена ризика и заштита на нивоу ћелије су одговорност систем интегратора, а не произвођача робота. То значи да се периметарске ограде, светлосне завесе или скенери подручја, закључане капије и безбедносно оцењени ПЛЦ-ови наплаћују одвојено од робота и обично представљају значајан део укупних трошкова, посебно за ћелије са честим приступом оператера ради промене палета или производа.
4. Интеграција и пуштање у рад
Ово обухвата механичку инсталацију, електрично повезивање, интеграцију PLC-а и HMI-ја са узводним транспортерима или опремом за паковање, као и пуштање у рад и тестирање на лицу места. Трошкови интеграције су тамо где су цене рада и удаљеност путовања од базе интегратора најважнији, и то је ставка која је најосетљивија на то колики део околне линије (транспортери, машини за растезање, апликатори етикета) већ постоји у односу на то колико је потребно да се изгради.
5. Програмирање и софтвер
Програмирање шаблона (како се граде слојеви и палете), лиценце за софтвер за палетизацију и било која логика вођеног визуелног избора за мешовита оптерећења спадају у ову линију. Стандардизовани шаблони са једним SKU-ом програмирају се брже и јефтиније од шаблона палета са мешовитим кућиштем, који се међусобно спајају и захтевају софтвер за проверу колизија и оптимизацију слојева.
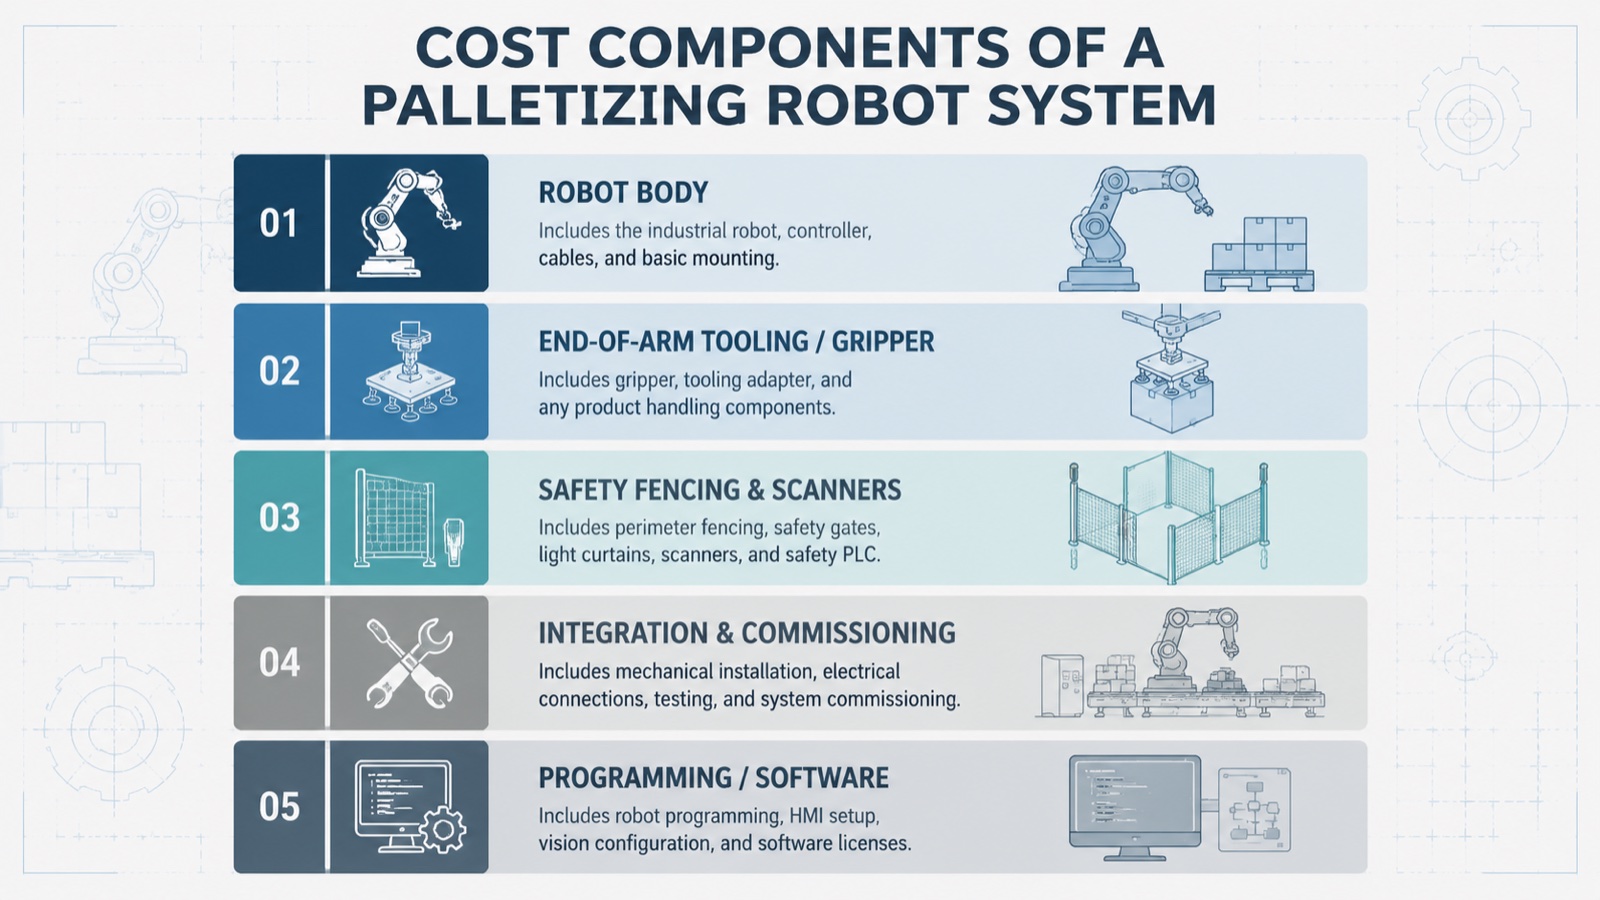
Према запажањима из индустрије, интеграција и пуштање у рад у комбинацији са заштитним ограђивањем обично чине исти део укупних трошкова ћелије за палетизирање као и робот и хватаљка заједно, због чега поређење само „цене робота“ код различитих добављача даје непотпуну слику. EVST наводи ћелије за палетизирање као комплетан пакет (робот, EOAT, заштита и пуштање у рад) уместо да одређује цену робота изоловано, а остало оставља купцу да набави засебно.
Ценовни распони по сегменту корисног терета
Класа носивости је највећи појединачни покретач укупних трошкова система, јер одређује величину оквира робота, капацитет хватаљке и често површину безбедносног периметра. Доле наведени распони одражавају типичне буџете у индустрији за комплетну ћелију (робот, EOAT, заштитни уређаји, интеграција и програмирање), а не само цену робота.
| Сегмент корисног терета | Пример EVST четвороосног модела | Користан терет | Типичан буџет за комплетну ћелију* | Типичан случај употребе |
|---|---|---|---|---|
| Светло | КЈРБ15-1 | КСНУМКС kG | Доњи петоцифрени до средњи петоцифрени распон у америчким доларима | Палетирање кутија и картона, честа промена артикла |
| Средњи | КЈРБ30-1 | КСНУМКС kG | Средњи до горњи петоцифрени распон америчких долара | Стандардно палетизирање кутија или врећа у једном реду |
| Тежак | КЈРБ180-1 | КСНУМКС kG | Распон од горње петоцифрене до доње шестоцифрене вредности у америчким доларима | Упакована роба, вишеструки SKU на крају линије, контејнери за расуту робу |
| Екстра тежак | КЈРБ800-1 | КСНУМКС kG | Шестоцифрени распон у америчким доларима | Пуни палетни утовари, бубњеви, руковање грађевинским материјалом |
*Према запажањима из индустрије за горе наведене класе корисног оптерећења; стварна цена зависи од сложености хватаљке, заузимања безбедносне зоне, обима контрола и услова на локацији. EVST не објављује фиксне цене; затражите понуду специфичну за конфигурацију путем Водич за избор робота за палетизирање са 4 осе.
Израчунавање поврата инвестиције: Формула поврата инвестиције
Израчунавање поврата инвестиције за робота за палетизирање је једноставно када се знају капитални трошкови: поделити укупне трошкове система са месечном вредношћу коју ћелија испоручује, без обзира да ли та вредност долази од избегнутих трошкова рада, повећаног протока или смањеног оштећења производа и отпада.
Период поврата инвестиције (месеци) = Укупни капитални улози система ÷ (Месечни избегнути трошкови рада + Месечна вредност смањене штете/расипа + Месечна вредност добијеног протока)
На пример, размотримо ћелију средњег сегмента. Постројење које ради у две смене ручног палетирања могло би, према запажањима из индустрије, да избегне отприлике 3,500–5,000 долара месечно трошкова рада при пуном оптерећењу прерасподелом тог броја запослених, плус додатних 500–1,500 долара месечно смањењем оштећења производа услед доследнијег слагања. У односу на буџет за комплетну ћелију средњег сегмента, та комбинација обично доводи до периода поврата улагања у распону од 12–24 месеца, као што је раније наведено, иако ће се код пословања у једној смени са нижим стопама рада или мањим протоком прорачун приближити периоду од 24–36 месеци.
У пракси, теренски инжењери компаније EVST откривају да имплементације са најбржим повраћајем улагања деле две карактеристике: рад у више смена или континуирани рад (што амортизује иста капитална улагања у односу на већи број сати протока) и постојећу проблемску тачку око ризика од повреда или оштећења производа услед ручног слагања, што додаје уштеде поред трошкова рада. Према Међународној федерацији за роботику, примене руковања материјалом и палетизирања остају међу највећим категоријама индустријских роботских инсталација широм света. Тај обим је помогао да се цене роботског хардвера временом смање, чак и када су трошкови интеграције и безбедности остали релативно фиксирани.
Куповина наспрам закупа: Шта одговара вашем пословању
Куповина ћелије за палетизирање је најчешћи пут за објекте са предвидљивим, континуираним протоком, јер се тиме избегавају стални трошкови финансирања, а опрема се појављује као амортизујућа капитална имовина. Лизинг или финансирање опреме, обично организовано преко регионалних лизинг компанија или банкарских програма финансирања опреме, а не директно од добављача робота, може смањити почетне новчане издатке и чешће је за објекте који пилотирају аутоматизацију на једној линији пре него што уложе капитал у шире увођење, или за сезонске операције где ћелија не ради током целе године.
Компромис је једноставан: финансирање распоређује трошкове током времена, али додаје трошкове камата, што продужава ефективни период отплате у односу на куповину у готовини. За већину произвођача који процењују првог робота за палетизирање, одлука се своди на то да ли приоритет има позиција новчаног тока постројења или његова стратегија амортизације биланса стања, питање које је разрађено са финансијским тимом купца користећи горе наведене бројке капиталних издатака и сегмент корисног терета као улазне податке.
Предност у трошковима набавке из Кине
Значајан део укупних трошкова робота за палетизирање чини тело робота и сам EOAT хардвер, а набавка од кинеских произвођача постала је стандардна полуга за оптимизацију трошкова за купце ван Кине, заједно са успостављеним добављачима у Јапану, Немачкој и Сједињеним Државама. Према запажањима из индустрије, индустријски роботи произведени у Кини обично имају нижу цену хардвера од западних или јапанских модела упоредивих спецификација, што одражава обим домаћег ланца снабдевања серво моторима, редукторима и контролерима, а не смањење квалитета израде.
EVST производи своју QJRB линију робота за палетирање у Кини и испоручује је у преко 100 земаља, са IATF16949 сертификатом аутомобилског квалитета на својој производној линији и CE, SGS и TUV сертификатима треће стране за своје производе. На основу примене на терену, EVST-ов инжењерски тим примећује да је предност у трошковима хардвера од стране производње са седиштем у Кини најизраженија у сегменту са великим теретом, где се садржај серво мотора и мењача најбрже повећава, а најмање изражена у сегменту са лаким теретом, где су глобалне цене међу брендовима већ прилично конкурентне.
Према запажањима из индустрије, укупна предност у погледу трошкова палетизације набављене из Кине у великој мери зависи од увозних дажбина, превоза и локалне подршке при пуштању у рад, а не само од цене хардвера. Што се тиче пуштања у рад, EVST-ова глобална мрежа теренског инжењеринга значи да интеграција и подршка при покретању не захтевају превоз техничара из Кине за сваку инсталацију, што је један од већих фактора пресудних у том поређењу трошкова.
Најчешћа питања (FAQ)
Колико кошта робот за палетизирање у 2026. години?
Комплетна ћелија за палетизирање, укључујући робота, хватаљку, заштитне ограде, интеграцију и програмирање, обично се креће од доњих петоцифрених вредности за четвороосни систем са малим корисним теретом до шестоцифрених вредности за ћелију са великим корисним теретом, предвиђену за пуна палетна оптерећења, према запажањима из индустрије. Сама роботска рука обично чини само трећину до половине тог укупног износа; трошкови принудне изградње, заштитне ограде и интеграција чине остатак. EVST не објављује фиксне цене; затражите понуду специфичну за конфигурацију да бисте добили тачну цифру.
Колики је повраћај инвестиције или период поврата инвестиције за робота за палетизирање?
Према запажањима из индустрије, већина роботских ћелија за палетизирање се исплати у року од 12–24 месеца у вишесменским операцијама, првенствено због избегнутих трошкова рада, а секундарно због смањеног оштећења производа и конзистентнијег слагања. Операције у једној смени или операције са нижим протоком обично имају рок исплате ближи 24–36 месеци. Формула за исплату је укупни капитални улози система подељен са месечним радом, смањењем отпада и комбинованом вредношћу протока.
Да ли је јефтиније купити или изнајмити робота за палетизирање?
Куповина директно избегава понављајуће трошкове финансирања и обично је опција са нижим укупним трошковима за објекте који користе ћелију континуирано или у више смена. Лизинг смањује почетне трошкове и одговара пилот инсталацијама или сезонским операцијама, али додаје трошкове камата који продужавају ефективни период отплате у поређењу са куповином у готовини.
Шта је укључено у укупну цену роботског палетизатора, поред самог робота?
Комплетан буџет ћелије укључује тело робота, алате на крају руке (хватаљке или вакуумске чаше), заштитне ограде и скенере који се захтевају према ISO 10218-2:2025 процена ризика на нивоу ћелије, рад на интеграцији и пуштању у рад, као и софтвер за програмирање образаца или палетизирање. Купци који упоређују само „цену робота“ међу добављачима обично упоређују непотпуне понуде.
Колико кошта робот за палетизирање са 4 осе у поређењу са роботом са 6 осе?
Четвороосни роботи, наменски направљени за палетизирајуће кретање, генерално коштају мање од шестоосног робота упоредиве носивости конфигурисаног за исти задатак, јер једноставнија кинематичка структура захтева мање серво оса и мање сложене контроле. Наши Водич за избор робота за палетизирање са 4 осе покрива када је довољна јединица са 4 осе, у односу на то када додатна флексибилност зглоба робота са 6 осе вреди додатних трошкова.
Где даље
За типове робота, критеријуме за избор и шире одлуке о палетизовању, погледајте наше комплетан водич за роботске палетизатореЗа цене индустријских робота изван примене палетизирања, погледајте наше Водич за цене и одређивање цена индустријских роботаЗа понуду специфичну за конфигурацију четвороосне ћелије за палетизирање димензионисане према вашем корисном оптерећењу и пропусном капацитету, погледајте EVST-ове Водич за избор робота за палетизирање са 4 осе или контактирајте тим путем контакт страна.
О аутору: Инжењерски тим EVST-а пише о индустријској роботици и економији аутоматизације за руководиоце операција и финансија који процењују капитална улагања у аутоматизацију. EVST (EVS TECH CO., LTD), основан у Ченгдуу 2018. године, испоручио је преко 600 пројеката аутоматизације и испоручује производе у преко 100 земаља, са IATF16949 сертификатом аутомобилског квалитета и CE / SGS / TUV сертификатима треће стране за своје QJAR/QJRB индустријске и палетизационе роботске линије.
Последнее обновление: Јули КСНУМКС, КСНУМКС