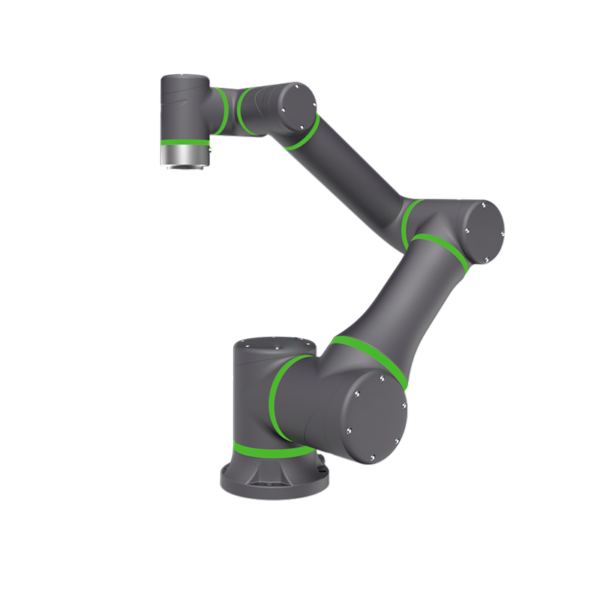
Slikanje Robotska roka QJRP10-1

  • Brez sprednje singularne konstrukcije zapestja, izbirni vgrajeni cevovod, ki olajša poučevanje sinhronega sledenja pršenja.
  • Uporaba vodilne strukture, primerne za širitev in visoke hitrosti
  • Ponovna natančnost pozicioniranja: ±0.5 mm
  • Razpon rok: 2035 mm
  • Nosilnost: 10 kg

Prenos baze podatkov

3D risbe

navodila

Tehnični parametri

Model QJRP10-1 (odporno na eksplozije)
Številka osi 6
Obremenitev 10kg
Ponovite pozicioniranje ± 0.5mm
Max Armspan 2035mm
Obseg gibanja J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢87º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Najvišja hitrost J1 109º/s
J2 126º/s
J3 109º/s
J4 361º/s
J5 361º/s
J6 361º/s
Dovoljeni navor J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Vztrajnostni moment J4 0.97 kg.m²
J5 0.4 kg.m²
J6 0.1 kg.m²
Telesna teža robota 370kg
Zmogljivost 3.9kVA
Kabinet Velikost 650 * 750 * 1150mm
Kabinet Teža 120kg
LED vir svetlobe Trifazni štirižilni
Namestitev obrazca Igrišče
uporaba Za slikanje ni singularne točke, zaradi česar je poučevanje programiranja veliko lažje.

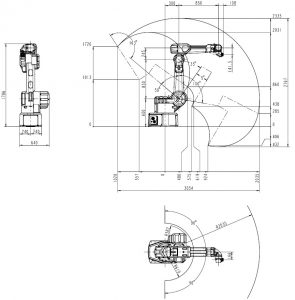
Risba splošnih dimenzij in obsega gibanja robota

Slikanje Robotska roka QJRP10-1 Motion Range Risba

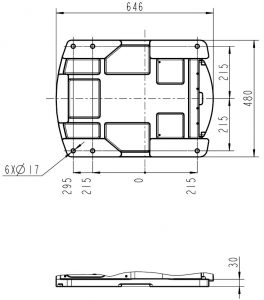
Dimenzijska risba za pritrditev podnožja robota

Barvanje Robotska roka QJRP10-1 Montažna dimenzijska risba

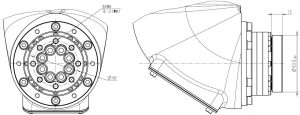
Merska risba namestitve konca robota

Slikanje Merska risba robotske roke QJRP10-1 za končno namestitev

Logotip EVST-a
Pregled zasebnosti

Ta spletna stran uporablja piškotke, tako da vam lahko zagotovimo najboljšo uporabniško izkušnjo. Podatki o piškotkih so shranjeni v vašem brskalniku in opravljajo funkcije, kot so prepoznavanje, ko se vrnete na našo spletno stran in pomagate naši skupini, da razumejo, kateri deli spletnega mesta najdete najbolj zanimive in uporabne.