
Vir: metrology.news
Industrijska robotika hitro dobiva zagon in jo sprejemajo različni proizvajalci v različnih panogah. To je predvsem zato, ker so bolj učinkoviti in olajšajo delo v primerjavi s človeškim trudom. Ti industrijski roboti se uporabljajo za zagotavljanje, da so naloge, kot so pakiranje, sortiranje, pobiranje in dajanje med drugim, opravljene pravilno.
Kot proizvajalec, industrijski roboti so odličen način za izboljšanje proizvodnje in zagotavljanje, da so vsi vaši izdelki v skladu s standardi. Ko pa gre za industrijsko robotiko, morate upoštevati nekaj vidikov. Nekateri od njih vključujejo natančnost, ponovljivost in ločljivost. Ti vidiki pripomorejo k lažjemu in hitrejšemu delovanju vaših industrijskih robotov. Izvedeti več o njih je odličen naslednji korak, da zagotovite, da lahko kot proizvajalec poskrbite, da bo delovalo za vas.
Kaj je natančnost v robotiki?
Vir: www.machinedesign.com
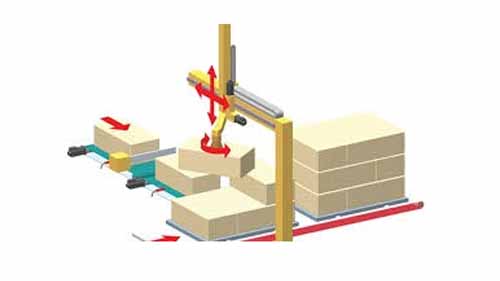
Natančnost se nanaša na sposobnost robota, da svoj konec zapestja postavi znotraj delovne prostornine na želeno ciljno točko. Deluje v povezavi s prostorsko ločljivostjo. Natančnost je odvisna od robotske tehnologije in tega, kako natančno je mogoče določiti korake nadzora. To velja za vsako gibanje sklepa. Vendar so mehanske netočnosti, ki trenutno vplivajo na kakovost izhoda robota, izključene.
Ločljivost in natančnost
Vir: metrology.news
Natančnost je opisana kot polovica ločljivosti krmilnika. To upošteva najslabši primer, ko je ciljna točka neposredno med dvema kontrolnima točkama. Mehanske netočnosti s statistično porazdelitvijo zahtevajo več praktičnih premislekov, v tem primeru je natančnost razvrščena kot polovica prostorske ločljivosti.
V robotiki se natančnost pogosto zamenjuje z ločljivost in ponovljivost. Končna natančnost robotskega sistema je odvisna od nekaj dejavnikov. Vključujejo njegove tehnične netočnosti, algoritme za računalniški nadzor in ločljivost sistema.
Kaj povzroča mehanske netočnosti?
Vir: www.iotworldtoday.com
Mehanske netočnosti so večinoma posledica zračnost v sklepih manipulatorjev in upogibanje vezi. Zračnost najdemo v zobniških mehanizmih, vodilnih vijakih in aktuatorjih hidravličnega pogona. Ključna konstrukcijska zahteva za povezavo je minimiziranje upogiba povezave, saj vsaka deformacija povezave zaradi obremenitve na koncu robota povzroči napake pri položaju. Večje togosti razmerij pa ni mogoče doseči z drastičnim povečanjem njihove mase.
Večja masa povzroči povečanje časovnega odziva roke. Zaradi napak pri zaokroževanju v računalniku lahko krmilni algoritmi sprožijo napake položaja. Ko krmilnik robota uporablja pomanjšano celoštevilsko predstavitev Kartezične in kotne koordinate, so lahko napake strojnega zaokroževanja pomembne. Če računalnik uporablja predstavitev s plavajočo vejico, bi bile napake pri zaokroževanju verjetno zanemarljive.
Učinki zunanjih vplivov na natančnost
Vir: www.forbes.com
Na natančnost vplivajo tudi zunanje spremenljivke. Z razširjeno konfiguracijo postane to bolj pomembno na točki zapestja. Natančnost se zmanjša znotraj delovnega volumna, od najbližje lokacije kraka njegovega temelja. Nato se usmeri na lokacije zunaj obsega delovnega obsega.
Če je cikel gibanja omejen na omejen delovni obseg, se natančnost poveča, medtem ko se zmanjša, če obremenitev, ki jo nosi robot, postane znatna. Natančnost lokacije je odvisna od položaja v ovoju delovnega prostora.
V ta namen brez uporabe senzorjev oz. programiranje robota brez povezave je težko narediti. Vzroke za lokacijsko napako, ki vpliva na natančnost, je mogoče združiti v štiri skupine, ki vključujejo: napako digitalizacije, stohastično kinematično napako, deterministično kinematično napako in napako kalibracije.
Ker so osi montažnih robotov večinoma navpične, je natančnost malo boljša, saj so zunanji vplivi in mehanske netočnosti manj prizadeti; vendar to ni dovolj za izvedbo brez težav pri parjenju določenih delov, kot je vstavljanje klinov v luknjo.
Kaj je ločljivost v robotiki?
Vir: ein.org.pl
Ločljivost je najmanjša izboljšava gibanja, ki jo računalnik lahko ustvari. Ker stroji uporabljajo digitalne krmilnike in motorje z diskretnimi povratnimi informacijami, je ločljivost količina, pri kateri se izvajajo vsi gibi. Če nadzor ločljivost naprave je n, potem so vsi premiki celi večkratniki n.
To ne pomeni, da je ločljivost najnižji del katere koli sheme, temveč največji. Če ima kodirnik s povratnimi informacijami le natančno ločljivost 1 mikrometra, računalniški krmilnik, ki lahko izmeri gibanje 0.1 mikrometra, ne bi mogel natančno premakniti stroja in ga dvigniti za 0.1 mikrometra.
Nadzorni sistem nikoli ne bi "videl" takega majhnega premika. Zato moramo biti pri razlagi statističnih podatkov strojnega izhoda zelo previdni.
Kaj je ponovljivost v robotiki?
Vir: www.linearmotiontips.com
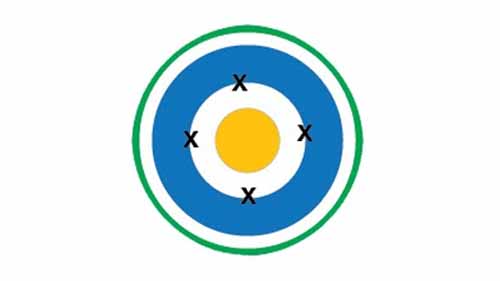
Ponovljivost je matematični koncept, povezan z natančnostjo, ki pojasnjuje, kako se točka ponovi. Če a robotski sklep je programiran da se večkrat premaknete z določene točke, lahko to storite pod istim kotom. Vse bo potekalo pod podobnimi okoljskimi pogoji, kar bo povzročilo različne premike.
Medtem ko je cilj pogosto zgrešen z veliko razliko, sklepamo, da je ponovljivost visoka in da je natančnost nizka, če se ista napaka ponovi. Napaka glede absolutnih koordinat ni opredeljena s ponovljivostjo. Položajni odklon od povprečja pomikov je ponovljivost naprave.
Večina proizvajalcev robotov zagotavlja številčno vrednost za ponovljivost svojih robotov namesto njihove natančnosti. Razlog je v tem, da je natančnost odvisna od specifične obremenitve, ki jo nosi prijemalo. Večja teža povzroči večje upogibe robotskih povezav in večjo obremenitev sklepov, kar zmanjša natančnost, vendar je vrednost ponovljivosti skoraj neodvisna od vrednosti oprijema. Ponovljivost robota bi bila običajno boljša od natančnosti, običajno izračunane v stotinkah palca.
Vloge natančnosti, ponovljivosti in ločljivosti pri različnih aplikacijah robotov
Vir: control.com
Ko gre za robotiko in uporabo teh vidikov, ugotoviš, da so skupaj vedno boljši. S kombinacijo natančnosti, ponovljivosti in ločljivosti lahko industrijski roboti delujejo natančno in zagotavljajo, da so naloge dobro opravljene. Pri delu z a izberite in postavite roko, bodo ti vidiki pomagali olajšati postopke. Kot proizvajalec je pomembno zagotoviti, da so vsa ta polja označena za lažjo izkušnjo.
natančnost
Ponovljivost
Resolucija
Natančnost bo zagotovila pravilno namestitev robotovega zapestja
Ponovljivost je namenjena zagotavljanju, da se naloge ponavljajo z lahkoto
Ločljivost bo pomagala narediti majhne prilagoditve med tem postopkom, da zagotovite natančnost
S tem v mislih je pomembno zagotoviti, da imajo vaše robotske naprave te ključne vidike. V boljšem položaju boste zagotovili pravilno opravljeno delo in povečali svoje proizvodne procese.
zaključek
Ko gre za industrijsko robotiko, igra veliko vlogo pri razvoju različnih proizvodnih procesov. Zagotavljajo neverjetne prednosti, ki so pomembne pri zagotavljanju povečane proizvodnje. Da bi to kar najbolje izkoristili, je ključna uporaba ključnih vidikov, kot so natančnost, ponovljivost in ločljivost.
Kot smo že omenili, morajo biti ti vidiki vključeni v vaše operacije, da zagotovite, da boste v celoti uživali prednosti industrijskih robotov. Kot proizvajalec je bistveno, da ste usklajeni s tem, kar se od vas zahteva. Vzemite si čas, da se naučite teh vidikov in njihovega pomena, ko gre za delo z robotsko tehnologijo.