
Orodje za zategovanje lahko doseže svoj ciljni navor, medtem ko ima postopek sestavljanja še vedno nerešeno težavo. Vijak lahko naleti na upor, preden se spoj zaskoči, želeni položaj se lahko zgreši ali pa uspešen ponovni poskus lahko prikrije prejšnjo napako. To so različne težave. Prepoznavanje, katere so pomembne za vaš spoj, pomaga določiti orodje, zaporedje in ravnanje z rezultati, ne da bi pri tem kupovali nepojasnjen seznam »pametnih« funkcij.
Začnite s stikom z orodjem in nato vprašajte, kaj to dokazuje.
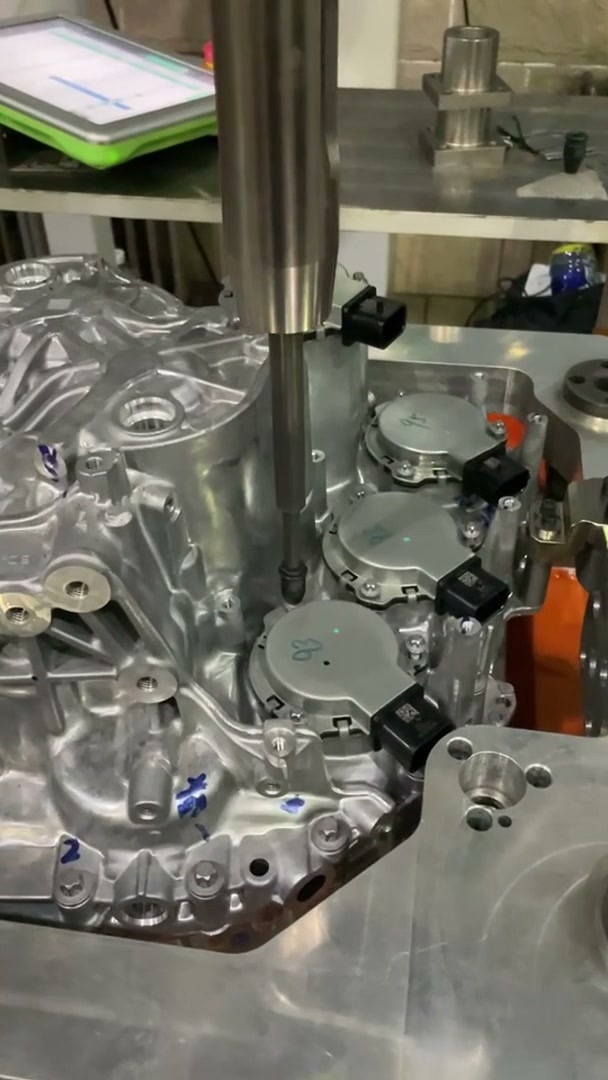
Priloženi posnetek prikazuje navpično orodje za vijačenje na več položajih na litem ohišju. Pogled od blizu prikazuje približevanje, stik, dvigovanje in premik. Zaradi tega je zaporedje enostavno slediti, vendar ne prikazuje vrednosti zategovanja ali logike sprejema krmilnika.
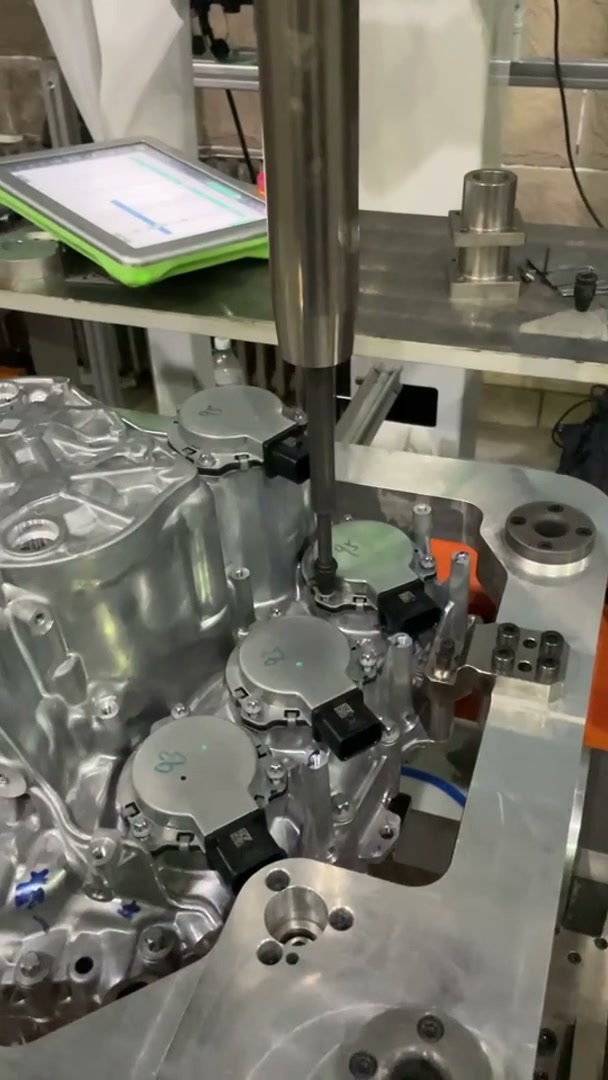
Pri podobni uporabi gladka demonstracija odgovori, ali se orodje lahko približa položajem. Nakup mora upoštevati tudi, kako postopek odloči, ali je vsaka zahtevana pritrdilna točka sprejemljiva.
1. Cilj je bil dosežen, vendar je bil odpor prezgodaj
Razmislite o poskusu, v katerem en pritrdilni element nenavadno hitro doseže ciljni navor. Ponavljanje tega cilja ne pojasni, ali je spoj normalno sedel ali pa je vijak naletel na nenormalen upor. Trenje vpliva na razmerje med uporabljenim navorom in vpenjalno obremenitvijo; poškodovani navoji lahko prav tako spremenijo razvoj upora. Rezultat navora ni neposredna meritev vpenjalne sile.
Tukaj lahko pomaga druga meritev procesa. Spremljanje kota lahko primerja rotacijo, izmerjeno iz določenega začetnega pogoja, z oknom, določenim za dejanski spoj. Kot zunaj okna zahteva določen odziv; ni univerzalna diagnoza ene same napake.
Bodite natančni, ko predlog pravi »navor in kot«. Spremljanje kota med izklopom pri ciljnem navoru se razlikuje od namernega zategovanja za dodaten kot po predhodnem pogoju. Obe zahtevata nastavitve, ki ustrezajo dejanskemu spoju; nobena ne ponuja univerzalne nastavitve za nepovezane sklope.
Odločitev o nakupu je v tem, da določite validirano strategijo zategovanja, ne pa da predvidevate, da več prikazanih številk pomeni boljšo montažo. Če vas skrbi nenormalna upornost, prikažite predlagani odziv na reprezentativnih pogojih spoja in potrdite, kaj neuspešen rezultat ustavi ali označi. Omejitve veljajo za ta spoj in njegove zahteve glede sprejemljivosti.
2. Dovolj je rezultatov za zelene površine, vendar je bila ena luknja zgrešena
Predstavljajte si komponento s štirimi zahtevanimi pritrdilnimi položaji. Sistem zabeleži štiri sprejemljive rezultate orodja, vendar je bil en položaj obdelan dvakrat, drugi pa je bil preskočen. Štetje je pravilno; dokončana montaža pa ne. To je poenostavljen hipotetični primer, ne napaka, opažena v videoposnetku.
Boljši senzor navora sam po sebi ne bi rešil problema. Celica potrebuje način, kako povezati rezultate z zahtevanimi operacijami in odločiti, kdaj je komponenta dokončana. Glede na ureditev lahko to vključuje programirano zaporedje položajev, potrditev položaja in ponastavitev novega dela, ki ne prenese stanja prejšnje komponente naprej.
Spremenite težavo v demonstracijo: v nadzorovanem sprejemnem testu izpustite eno zahtevano operacijo in pokažite, da komponenta ne more prejeti običajnega statusa dokončanja. Nato pokažite, kako je manjkajoča operacija identificirana in rešena. To preizkusi zahtevo po zaporedju bolj neposredno kot vprašanje, ali lahko krmilnik »shrani podatke«.
Krmilnik lahko ponuja poglede rezultatov, sledi, identifikatorjev in serij, vendar razpoložljivost zaslona ne zagotavlja, da njegovi podatki ustrezajo vsaki zahtevani operaciji. To razmerje pokažite s predlaganim zaporedjem celic.
3. Drugi poskus je uspel, zato je prvi izginil
Predpostavimo, da se poskus neobičajno ustavi in se sprejme poznejši poskus. Če se ohrani le zadnje stanje, nekdo, ki pregleduje komponento, ne more ugotoviti, ali je potrebovala poseg. Ta zapis tudi ne more pojasniti, ali je bil isti pritrdilni element ponovno poskusjen, zamenjan ali pregledan.
Odgovor ni v prepovedi vsakega ponovnega poskusa. Odločite se, kateri pogoji dovoljujejo ponovni poskus in kateri zahtevajo pregled, zamenjavo ali drugačno razporeditev v skladu s postopkom za kakovost spojev v obratu. Za operacije, ki zahtevajo to zgodovino, shranite poskuse in morebitno razporeditev za isto komponento in položaj pritrditve.
Zahtevajte nadzorovan prikaz nenormalnega rezultata, ki mu sledi njegova dovoljena popravitev. Preglejte zapis in končno zeleno stanje. Če potrebna zgodovina izgine, mora ponudba obravnavati shranjevanje ali integracijo rezultatov. Spreminjanje natančnosti gibanja robota ne bi odpravilo te vrzeli.
Navedite napako, ki jo morate preprečiti
Ti primeri kažejo na različne nakupe: merjenje obnašanja spojev za nenormalno zategovanje, nadzor delovanja za zgrešen položaj in obdelava zgodovine za predelavo. Ni treba, da vsi postanejo zapleteni sistemi na vsaki celici. Obseg mora slediti dejanskim zahtevam glede pritrjevanja in posledicam neodkrite napake.
Ko se z EVST pogovarjate o projektu vijačenja, začnite s spojem in pritrdilnim elementom, položaji, ki jih je treba dokončati, in napakami pri montaži, ki jih morate s postopkom preprečiti ali zabeležiti. To nam daje osnovo za razpravo o možnostih orodij, robotov in delovnih postaj s smiselnim zaporedjem prevzema. Pogovorite se o večpozicijskem vijačenju z EVST.
Metoda: Pregled posnetkov aplikacije, dokumentacije proizvajalca in hipotetičnih scenarijev sprejemnih testov. Uredniška politika · Politika popravkov · Pogoji uporabe