
Redakčným tímom EVST · Posledná aktualizácia: 8. júna 2026
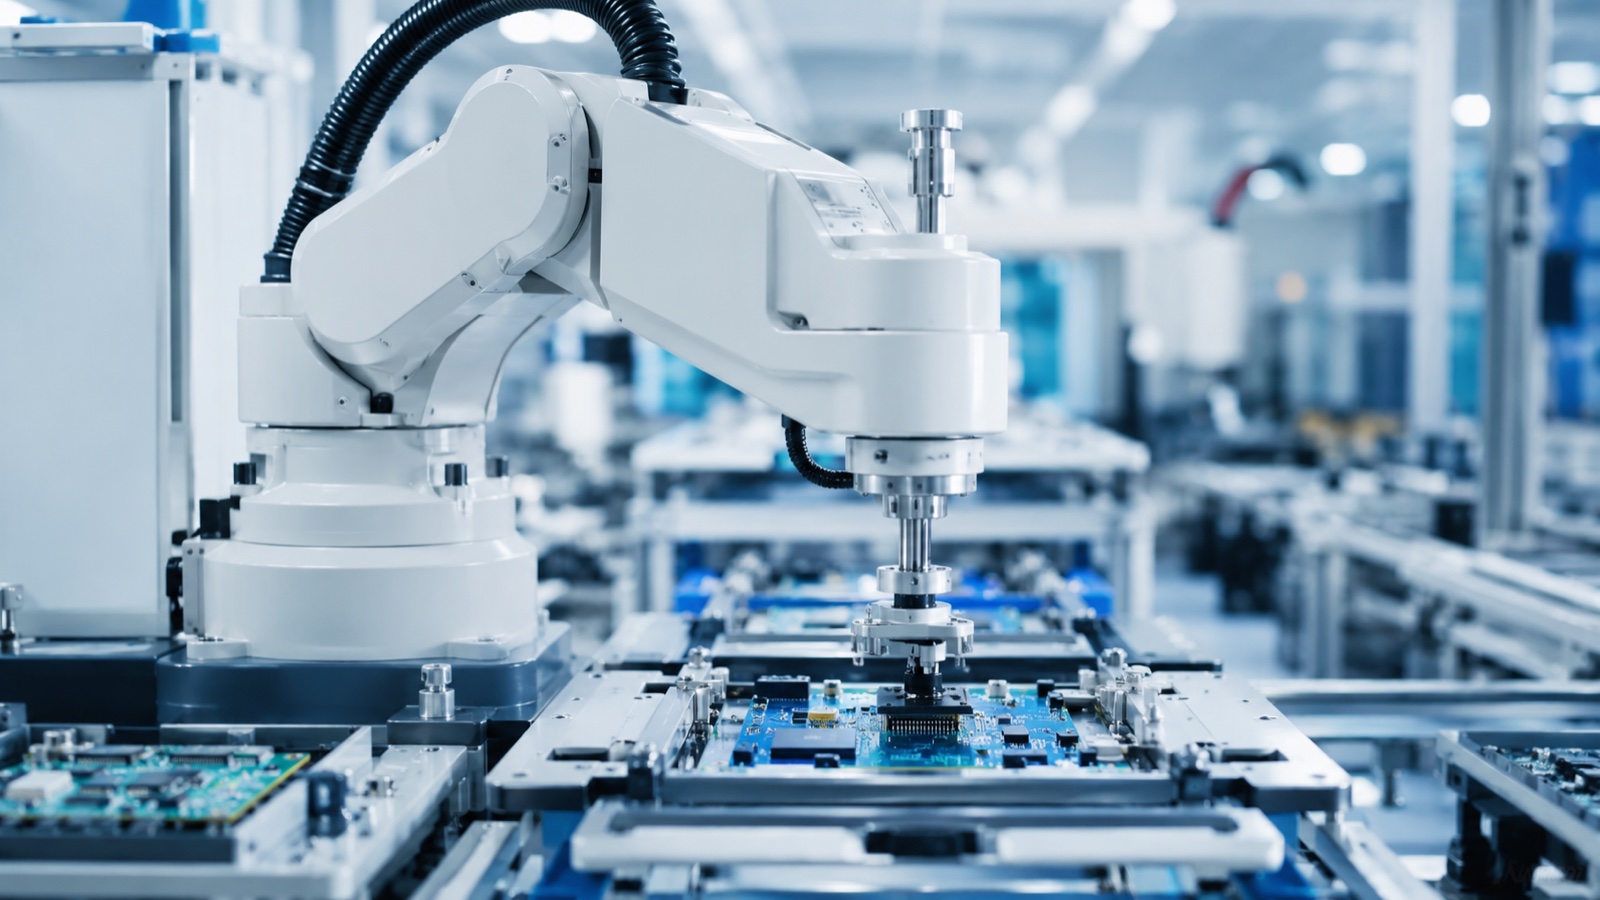
Robot SCARA (Selective Compliance Assembly Robot Arm) je 4-osový priemyselný robot skonštruovaný pre rýchly a presný pohyb v horizontálnej rovine s pevným vertikálnym odporom. Jeho kĺbová štruktúra RRP, dva rotačné horizontálne kĺby a jeden vertikálny lineárny kĺb, je vhodná pre montáž, skrutkovanie, dávkovanie a umiestňovanie v kompaktnom priestore. Užitočné zaťaženie sa pohybuje v rozmedzí od 3 do 20 kg; dosah je 300 až 1 200 mm; opakovateľnosť je typicky ±0.01 až ±0.02 mm.
Čo je to robot SCARA? Etymológia a základný koncept
Skratku SCARA zaviedol Hiroshi Makino na Univerzite v Jamanaši v Japonsku v roku 1978. „Selektívna poddajnosť“ opisuje kľúčovú mechanickú vlastnosť: rameno sa poddajne ohýba v horizontálnej rovine, pričom zostáva pevné vo vertikálnom smere. Toto je opak toho, čo robí väčšina 6-osových robotov, a je to presne to, čo potrebujú montážne úlohy. Súčiastka umiestnená zhora vyžaduje pevnú silu smerom nadol bez bočného posunu a SCARA to poskytuje konštrukčne, nie softvérovou kompenzáciou.
Podľa pozorovaní z odvetvia tvoria roboty SCARA významný podiel na všetkých dodávkach robotov zameraných na montáž v oblasti 3C elektroniky a výroby spotrebného tovaru, pretože žiadna iná architektúra robota sa v tejto cenovej hladine nevyrovná kombinácii rýchlosti, opakovateľnosti a vertikálnej tuhosti v plochej rovine.
Kľúčové identifikátory SCARA:
- 4 osi (3 rotačné + 1 lineárna, hoci niektoré konfigurácie používajú 3+1 inak; pozri časť o spojoch nižšie)
- Horizontálna pracovná rovina je primárnym pracovným priestorom
- Kompaktné, nízkoprofilové rameno namontované nad hlavou alebo na ráme
- Vysoké cykly, zvyčajne 0.3 až 0.5 sekundy pre štandardný cyklus uchopenia a umiestnenia
- Opakovateľnosť v rozsahu ±0.01 mm až ±0.02 mm pre sériové modely
Ako funguje SCARA: Štruktúra kĺbu podľa odporúčanej maloobchodnej ceny a 4 osi
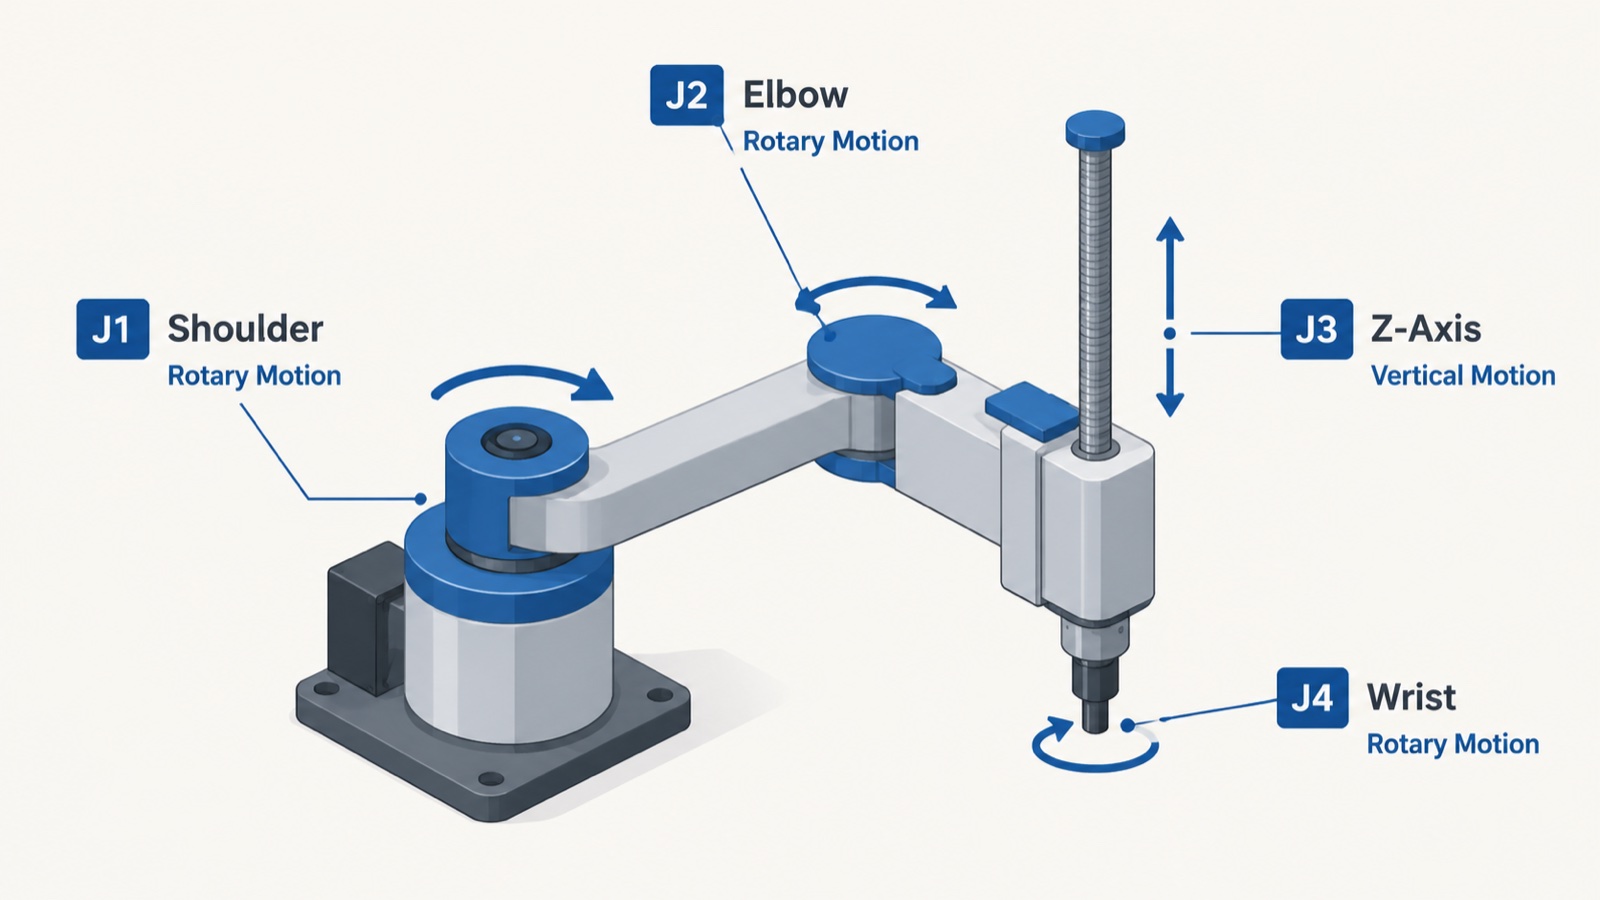
Štandardný SCARA má štyri kĺby označené J1 až J4, usporiadané v konfigurácii RRP na úrovni paže plus rotáciu zápästia:
- J1 – Rotačná základňa: Ramenný kĺb otáča celé rameno doľava a doprava okolo zvislej osi. Toto je najdlhší pohyb a pokrýva väčšinu horizontálneho dosahu.
- J2 – Rotačný koleno: Druhý rotačný kĺb vysúva alebo zasúva predlaktie v horizontálnej rovine. J1 a J2 spolu umiestňujú stredový bod nástroja (TCP) kdekoľvek v horizontálnom pracovnom priestore robota.
- J3 – Vertikálna lineárna (os Z): Koncový efektor sa pohybuje priamo hore a dole pomocou vodiacej alebo guľôčkovej skrutky. Keďže táto os je čisto vertikálna a mechanicky tuhá, robot dokáže vyvíjať konzistentnú vkladaciu silu bez vychýlenia.
- J4 – Rotácia zápästia: Rotačný kĺb na koncovom efektore otáča nástroj okolo zvislej osi a orientuje skrutku, súčiastku alebo trysku pred umiestnením.
„Selektívna poddajnosť“ pochádza z geometrie J1 a J2. Obe sa otáčajú v rovnakej horizontálnej rovine, takže rameno dokáže absorbovať malé bočné odchýlky počas zasúvania, presne ako ľudské zápästie, ktoré upevňuje objímku. Vertikálna os Z, poháňaná skrutkou, takúto poddajnosť neposkytuje; je svojou konštrukciou pevná, čo je to, čo drží komponent v správnej polohe po usadení.
Podľa pozorovaní v priemysle mechanická poddajnosť systému SCARA v horizontálnej rovine znižuje nároky na presnosť na predchádzajúcich podávačoch a upínacích prípravkoch, čo znižuje náklady na nástroje a umožňuje rýchlejšiu zmenu v porovnaní so systémami, ktoré pred vložením vyžadujú nulovú bočnú chybu.
SCARA vs Cobot vs 6-Axis: Porovnanie
Výber medzi SCARA, kolaboratívnym robotom (cobotom) a 6-osovým priemyselným ramenom zahŕňa kompromisy v oblasti rýchlosti, flexibility, bezpečnosti, dosahu a nákladov. Nasledujúca tabuľka sumarizuje kľúčové rozdiely.
| atribút | SCARA | Kobot (6-osý) | 6-osové priemyselné rameno |
|---|---|---|---|
| Sekery | 4 | 6 | 6 |
| Primárny pracovný priestor | Horizontálna rovina + krátka os Z | Plná 3D guľa | Plná 3D guľa |
| Opakovateľnosť | ±0.01 – ±0.02 mm | ±0.02 – ±0.05 mm | ±0.02 – ±0.08 mm |
| Čas cyklu (vyzdvihnutie-umiestnenie) | 0.3 – 0.5 s (rýchlo) | 0.6 – 1.5 s (stredná) | 0.4 – 1.0 s (líši sa) |
| Rozsah užitočného zaťaženia | 1 - 20 kg | 3 - 30 kg | 6 - 800 kg |
| Bezpečnosť v spolupráci (ISO/TS 15066) | Nie (štandardné modely) | Áno | Nie (štandardné modely) |
| stopa | Malé až stredné | Malé až stredné | Stredné až veľké |
| Vhodný pre | Rýchla plochá montáž, skrutkovanie, dávkovanie, uchopenie a umiestnenie | Flexibilné stanice, zdieľaný priestor medzi človekom a robotom, časté prepínanie | Zváranie, ťažká manipulácia, paletizácia, obrábanie |
| Nie je vhodné pre | Úlohy vyžadujúce zložité 3D cesty alebo veľký vertikálny rozsah | Vysokorýchlostná, veľkoobjemová plochá montáž | Ľahká presná montáž, úlohy v stiesnených plochých priestoroch |
| Typické cenové rozpätie (jednotka) | $8,000 - $30,000 | $25,000 - $60,000 | 20,000 dolárov - 150,000 XNUMX dolárov + |
Podľa pozorovaní z odvetvia sa roboty a kolaboratívne roboty SCARA čoraz častejšie nasadzujú v kombinácii na tej istej linke: SCARA zvláda kroky vysokoobjemového, vysokorýchlostného umiestňovania a skrutkovania, zatiaľ čo kolaboratívne roboty vykonávajú kontrolu kvality a flexibilné montážne stanice vedľa operátorov. Toto hybridné usporiadanie je bežné v linkách 3C elektroniky, zdravotníckych pomôcok a spotrebného tovaru. Podrobnejší pohľad na rozhodnutie o porovnaní SCARA a iných typov nájdete v našom článku. Porovnávacia príručka SCARA vs. delta vs. 6-osová.
Medzi popredných výrobcov, ktorí dnes dodávajú platformy SCARA, patria FANUC (séria SR), ABB (IRB 910SC / IRB 920T), Yaskawa (MOTOMAN MYS), KUKA (KR SCARA), Epson (séria LS/RS) a EVST (séria EVS SCARA). Každý z nich má podobný rozsah užitočného zaťaženia a dosahu, pričom sa odlišuje softvérom riadiacej jednotky, hodnotením čistoty a integračným ekosystémom. Úplné poradie týchto dodávateľov podľa inštalačnej základne, triedy užitočného zaťaženia a cenovej úrovne nájdete v našom... 10 najlepších výrobcov robotov SCARA v roku 2026 porovnanie.
Typické aplikácie SCARA
3C Elektronická montáž
Umiestňovanie komponentov na dosky plošných spojov, vkladanie konektorov a usadzovanie kamerových modulov vyžaduje rýchly a plochý pohyb s opakovateľnosťou triedy ±0.02 mm. Nízky čas cyklu a tuhosť v horizontálnej rovine robia z robota SCARA predvolený robot pre tieto úlohy. Krátke výrobné cykly v systéme 3C znamenajú, že linky sa preprogramujú niekoľkokrát ročne; riadiace jednotky SCARA podporujú offline programovanie a rýchle učenie, čo znižuje prestoje pri zmene. Úplný rozpis robotov v rámci pracovného postupu 3C nájdete v našom Sprievodca výrobou elektroniky 3C.
Balenie Pick-and-Place
Baliace linky spotrebného tovaru sa spoliehajú na roboty SCARA, ktoré vyberajú produkty z dopravníkov a umiestňujú ich do tácok alebo krabíc rýchlosťou 60 až 120 vyberaní za minútu na robota. Krátky vertikálny zdvih udržiava nízke časy cyklov a kompaktný profil ramena sa hodí do existujúcich rozložení linky bez väčšej rekonštrukcie. Na zvýšenie priepustnosti sa na jednom dopravníku často inštaluje viacero robotov SCARA paralelne.
Skrutkovanie a upevňovanie
Uťahovanie skrutiek s kontrolovaným krútiacim momentom vyžaduje, aby robot držal skrutkovací bit zarovnaný s osou skrutky počas celého závitu. Pevná os Z robota SCARA zabraňuje bočnému posunu počas uťahovania a rotácia zápästia J4 čiste aplikuje otáčaciu silu. Táto kombinácia robí z robota SCARA prvú voľbu pre skrutkovanie v elektronike, spotrebičoch a automobilových podzostavách, kde odizolované alebo krížovo závitované spojovacie prvky spôsobujú nákladné prepracovanie.
Dávkovanie lepidiel a tekutín
Nanášanie lepiacej hmoty, spájkovacej pasty, teplovodivej zmesi alebo zalievacieho materiálu na plochý diel vyžaduje presné sledovanie dráhy v 2D rovine kontrolovanou rýchlosťou. SCARA sleduje túto dráhu rýchlo a opakovateľne bez mechanickej zložitosti 6-osového ramena pre úlohu, ktorá je v podstate 2D. Výsledkom je konzistentná geometria lepiacej hmoty a menej odpadu lepidla.
Podzostava zdravotníckej pomôcky
Hygienické varianty SCARA s nerezovými krytmi a spojmi s krytím IP sa používajú pri montáži zdravotníckych pomôcok na plnenie pipiet, plnenie striekačiek a montáž kaziet. Uzavretá konštrukcia ramena odoláva uvoľňovaniu častíc, čo je požiadavka v čistých priestoroch klasifikovaných podľa normy ISO triedy 5 až 7.
Opakovateľnosť a rýchlosť SCARA: Čo znamenajú čísla
Opakovateľnosť je schopnosť robota vrátiť sa do rovnakého bodu z rovnakého smeru za rovnakých podmienok. V prípade SCARA dosahujú výrobné modely typicky ±0.01 mm až ±0.02 mm. Presnosť (schopnosť dosiahnuť absolútne zadaný bod) je iná a zvyčajne nižšia špecifikácia; pre väčšinu montážnych úloh je dôležitá opakovateľnosť, pretože diely sú umiestnené vzhľadom na upevnené referencie, nie v absolútnom priestore.
Čas cyklu pre štandardný systém SCARA Pick-and-Place (horizontálny posuv 200 mm, sklon Z 25 mm) je 0.3 až 0.5 sekundy. Pri čase 0.4 sekundy na cyklus jeden robot dokončí 9 000 cyklov za hodinu. Na vysokorýchlostných baliacich linkách optimalizované profily pohybu posúvajú tento počet nad 120 uchopení za minútu na robota.
V praxi, po uvedení buniek SCARA do prevádzky v linkách elektroniky a spotrebného tovaru 3C, inžinieri spoločnosti EVST zistia, že limitujúcim faktorom je zriedka menovitá rýchlosť robota. Častejšie je to prezentácia podávača dielov, presnosť upínacieho prípravku alebo latencia systému videnia, ktorá určuje skutočnú frekvenciu cyklov. Roboty SCARA bežne dimenzujeme na 70 – 80 % ich menovitého počtu cyklov, čo ponecháva priestor pre tieto premenné v predstihu a zlepšuje dlhodobú spoľahlivosť pri nepretržitej výrobe.
Častým omylom, s ktorým sa stretávame, je, že výber najrýchlejšie hodnoteného robota SCARA vždy vyhrá ponuku. V jednom nedávnom projekte montáže 3C si zákazník vyžiadal robota s cyklom 0.3 s, ale predradený vibračný podávač podával diely v intervaloch 0.55 s. Rýchlejší robot nepriniesol žiadne zvýšenie priepustnosti v porovnaní s pomalším modelom s cyklom 0.45 s, ktorý stál približne o 18 % menej. Pred výberom užitočného zaťaženia a rýchlostnej triedy SCARA odporúčame vykonať audit času cyklu celej stanice, nie len robota.
Možnosti užitočného zaťaženia a dosahu: Ako čítať špecifikácie
Roboty SCARA na súčasnom trhu zahŕňajú:
- Užitočná: 1 kg (manipulácia s ľahkými súčiastkami) až 20 kg (malé elektronické zostavy, balenie potravín)
- Dosah (maximálny rozpätie paží): 300 mm (stolný) až 1 200 mm (pokrytie veľkých paliet alebo priehradiek)
- Zdvih (posuv osi Z): 100 mm až 300 mm, v závislosti od modelu
Väčšina výrobných aplikácií spadá do rozsahu užitočného zaťaženia od 3 kg do 10 kg s dosahom 400 mm až 800 mm. Trieda 20 kg zahŕňa ťažšie podzostavy a balený tovar. Modely s dlhším dosahom (1 000 mm+) slúžia na montáž veľkoformátovej elektroniky alebo interiérov automobilov.
Rad EVST EVS SCARA pokrýva nosnosť 3 kg a 6 kg v kompaktnom rade a 20 kg pre ťažšie aplikácie, s dosahom ramena od 400 mm (EVS3-400, EVS3-400H) do 1 000 mm (EVS20-1,000H) a opakovateľnou presnosťou triedy SCARA v rozsahu ±0.02 mm pre úlohy montáže vo výrobe. Platia certifikácie CE, SGS a TUV od tretích strán. Možnosti konfigurácie a cenovej ponuky nájdete na Sprievodca výberom a cenovou ponukou SCARA na evsrobot.com.
Ako vybrať robota SCARA
Sedem parametrov riadi výber SCARA pre väčšinu aplikácií:
- Užitočná: Sčítajte hmotnosť dielu, hmotnosť koncového efektora a všetky káble alebo hadičky pripojené k ramenu. Pripočítajte 20 % bezpečnostnú rezervu. Neprekračujte menovité užitočné zaťaženie pri uvedenom dosahu.
- dosah: Zmerajte najväčšiu horizontálnu vzdialenosť medzi bodom výberu a bodom umiestnenia. Pridajte aspoň 50 mm priestoru. Nadmerný dosah znižuje tuhosť ramena a zvyšuje čas cyklu.
- Zdvih v tvare Z: Určte výškový rozdiel medzi najvyšším a najnižším bodom, ktorý musí nástroj dosiahnuť. Väčšina modelov SCARA ponúka možnosti zdvihu 100, 150 alebo 200 mm.
- opakovateľnosť: Dodržujte najmenšiu toleranciu v aplikácii. Pre montáž dosiek plošných spojov je štandardné minimum ±0.02 mm. Pre ľahké puzdro môže postačovať ±0.05 mm.
- Požiadavka na čas cyklu: Vypočítajte požadovaný počet úchopov za minútu a porovnajte ho s publikovaným časom cyklu robota pri zadanej vzdialenosti pohybu. Potvrďte pri využití 70 – 80 %.
- Životné prostredie: Štandardné kryty SCARA majú krytie IP40. Čisté priestory, potravinárske aplikácie alebo aplikácie s umývaním vyžadujú krytie IP65 alebo vyššie a vhodné krycie materiály.
- Riadiaca jednotka a integrácia: Skontrolujte podporu zberníc (EtherCAT, PROFINET, EtherNet/IP), kompatibilitu systému videnia a programovacie prostredie. V mnohých projektoch tieto faktory ovplyvňujú náklady na integráciu viac ako cena tela robota.
Podľa pozorovaní z odvetvia sú najčastejšími chybami pri výbere SCARA predimenzovanie užitočného zaťaženia na zvýšenie rezervy (čo zbytočne zvyšuje dĺžku ramena) a podhodnotenie potrebného zdvihu Z pri zmene konštrukcie upínacieho prípravku v neskoršej fáze projektu. Špecifikovanie modelu s najbližšou dlhšou možnosťou Z od začiatku zabraňuje nákladnej výmene robota.
Spoločnosť EVST podporuje výber SCARA a aplikačné inžinierstvo prostredníctvom globálnej siete viac ako 50 agentov a viac ako 600 dodaných automatizačných projektov vo viac ako 100 krajinách. Zariadenia s certifikáciou CE, SGS a TUV od tretích strán sa dodávajú s kompletnou dokumentáciou. Spoločnosť EVST je tiež držiteľom udeleného patentu na vynález pre svoju metodiku transakcií automatizačných projektov (patent CN ZL 2020 1 1601091.6, udelený v roku 2024), čím sa pridáva spoľahlivosť procesov podporovaná IP protokolom k realizácii projektov.
Často kladené otázky
Čo znamená skratka SCARA?
SCARA je skratka pre Selective Compliance Assembly Robot Arm (robotické rameno so selektívnou poddajnosťou). „Selektívna poddajnosť“ sa vzťahuje na mechanickú konštrukciu ramena: je poddajné (ohýba sa) v horizontálnej rovine, čo mu pomáha absorbovať malé bočné vychýlenia počas vkladania zostavy, pričom zostáva pevné vo vertikálnom smere, aby sa udržala sila pôsobiaca nadol počas usadzovania a upevňovania.
Koľko osí má robot SCARA?
Štandardný robot SCARA má 4 osi: J1 (rotačná základňa, horizontálna), J2 (rotačné koleno, horizontálne), J3 (lineárna Z, vertikálna) a J4 (rotácia zápästia, vertikálna os). Niektoré pokročilé modely pridávajú piatu os pre nakláňanie zápästia, ale klasické 4-osové rozloženie je najbežnejšie vo výrobných prostrediach.
Aká je typická opakovateľnosť robota SCARA?
Produkčné roboty SCARA zvyčajne dosahujú opakovateľnosť ±0.01 mm až ±0.02 mm. Ide o schopnosť opakovane sa vracať do rovnakého bodu z rovnakého smeru za konzistentných podmienok. Presnosť (dosiahnutie absolútnej požadovanej súradnice) je samostatná, zvyčajne nižšia špecifikácia. Pre väčšinu montážnych a umiestňovacích úloh je opakovateľnosť relevantnou metrikou, pretože diely sa umiestňujú oproti upevneným referenciám.
Aký je rozdiel medzi SCARA a kobotom?
SCARA je optimalizovaný pre rýchlu montáž v plochých rovinách s vysokou opakovateľnosťou a krátkymi časmi cyklov, ale nemá bezpečnostné prvky obmedzujúce silu, ktoré by mu umožnili pracovať po boku ľudí bez ochrany. Kobot (kolaboratívny robot) je navrhnutý podľa bezpečnostných noriem ISO/TS 15066 vrátane obmedzenia sily a výkonu, takže môže pracovať v zdieľanom priestore človeka a robota. Koboty sú flexibilnejšie v rámci 3D úloh, ale pri vysokorýchlostnej montáži v plochých rovinách sú zvyčajne pomalšie ako SCARA s podobným užitočným zaťažením. Mnohé moderné linky používajú oba typy na rovnakom toku produktov.
Aké možnosti užitočného zaťaženia a dosahu sú k dispozícii pre roboty SCARA?
Roboty SCARA, ktoré sú dnes komerčne dostupné, sa pohybujú od 1 kg užitočného zaťaženia s dosahom 300 mm (stolné modely) do 20 kg s dosahom 1 200 mm. Najbežnejší výrobný rozsah je užitočné zaťaženie od 3 kg do 10 kg s dosahom 400 mm až 800 mm. Séria EVST EVS SCARA pokrýva možnosti užitočného zaťaženia 3 kg, 6 kg a 20 kg s dosahom od 400 mm do 1 000 mm, všetky s opakovateľnou presnosťou ±0.02 mm a s certifikáciami CE, SGS a TUV.
Ktoré odvetvia najviac využívajú roboty SCARA?
3C elektronika (smartfóny, notebooky, tablety, montáž DPS) je najväčším segmentom aplikácií pre roboty SCARA, nasleduje balenie spotrebného tovaru, montáž zdravotníckych pomôcok a montáž interiérov a elektrických zariadení automobilov. Skrutkovanie, umiestňovanie súčiastok, dávkovanie a umiestňovanie sú štyri kategórie úloh, ktoré predstavujú väčšinu nasadení SCARA v týchto odvetviach.
O autoroch: Túto príručku pripravil redakčný tím EVST a skontrolovala ju spoločnosť EVST Application Engineering, pričom čerpala zo skúseností spoločnosti s realizáciou viac ako 600 automatizačných projektov po celom svete. EVST (EVS TECH CO., LTD) je výrobca robotiky so sídlom v Čcheng-tu, založený v roku 2018. Vedie ho generálna riaditeľka Sharon Xiao (10 rokov v oblasti robotickej automatizácie a medzinárodného exportu) a technický riaditeľ He Mingxian (aplikácie LLM, počítačové videnie, systémy reálneho času). EVST vyrába SCARA, kolaboratívne a priemyselné roboty, ktoré sa vyvážajú do viac ako 100 krajín s certifikáciami CE, SGS a TUV od tretích strán a je držiteľom udeleného čínskeho patentu na vynález (ZL 2020 1 1601091.6) na metodiku realizácie automatizačných projektov.
Posledná aktualizácia: 8. júna 2026. Táto príručka slúži na všeobecné informačné účely; pred konečným výberom robota si overte všetky špecifikácie oproti aplikácii.
Základnú definíciu, ktorá je základom tejto príručky, nájdete v našom prehľade čo je robot SCARA.