
By Redakčný tím EVST · Recenzoval/a Redakčný tím EVST · Posledná aktualizácia 24. septembra 2026 · Redakčná politika · Pravidlá opráv · Podmienky
Najobmedzenejší spoj by mal riadiť zváracie rozloženie s dlhým rámom. Zábery ukazujú dva oranžové roboty umiestnené pozdĺž dlhého modrého upínacieho zariadenia, ktoré drží samostatný zakrivený kovový prvok; oblúky sa objavujú na lokálnych spojoch, zatiaľ čo sa roboty pohybujú medzi polohami. Užitočná štúdia začína na spoji najbližšie k prekážke alebo najďalej od stabilného vzťažného bodu a potom sa postupuje smerom von k podperám, prístupu k horáku a postupnosti. Zdieľajte požiadavky na rám a spoje so spoločnosťou EVST.
Začnite na spoji s najmenšou voľnosťou
Dlhé prvky lákajú tímy, aby rozmiestnili bunku okolo celkovej dĺžky. Dĺžka je dôležitá, ale rozhodujúce obmedzenie je často lokálne: spoj v blízkosti podpery, zakrivená časť, ktorá blokuje hrdlo horáka, alebo koncový spoj, ktorý vyžaduje, aby sa robot priblížil k svojej pracovnej hranici. Ak tento spoj nie je možné zvariť a opustiť ho s rezervou, zvyšok rozloženia je predčasný.
Širokouhlý záber oddeľuje modrý upínací prvok od tmavšieho kovového prvku, ktorý je v ňom umiestnený. Roboty stoja na rôznych stranách a pohybujú sa do lokálnych pracovných oblastí. To podporuje analýzu zvárania na dlhých rámoch bez identifikácie produktu, projektu, metódy koordinácie alebo výsledku zvárania.
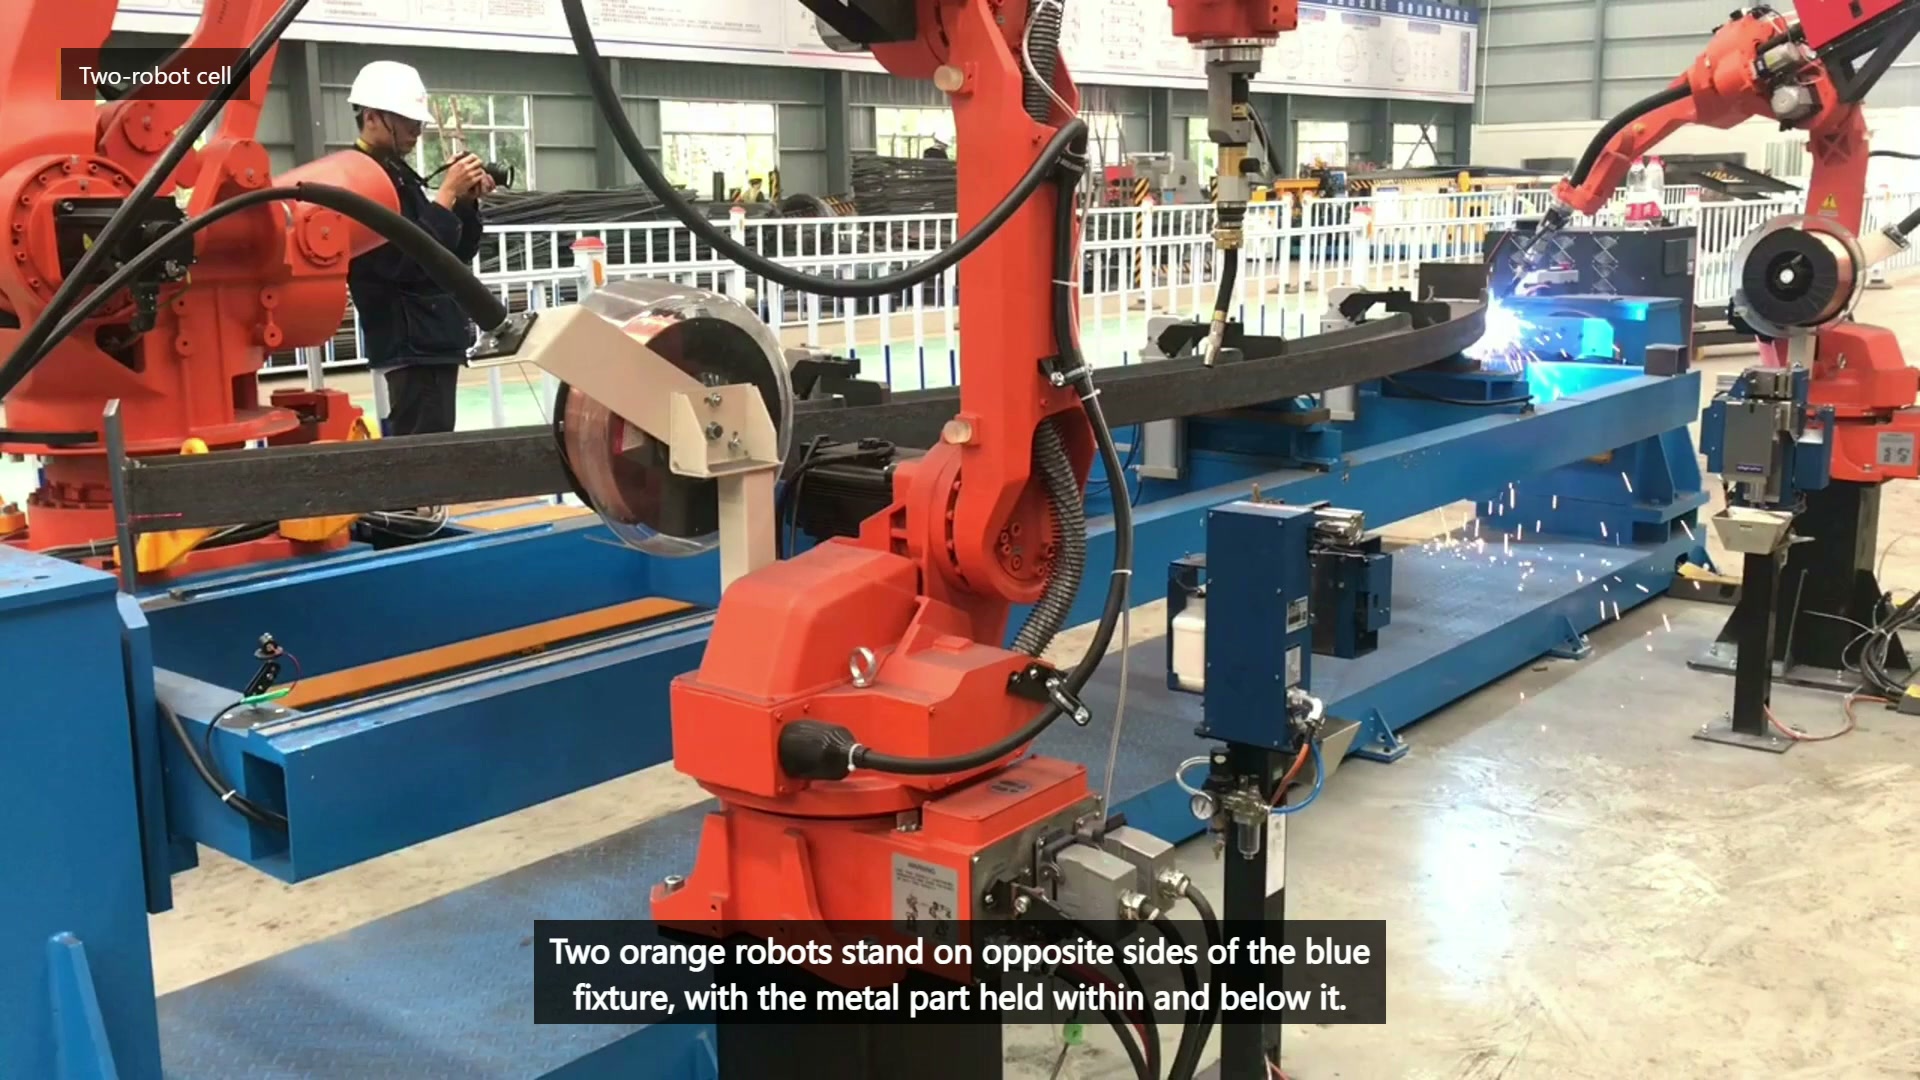
Záverečné hlavné video 00:10 — Dva oranžové roboty stoja na opačných stranách modrého zariadenia a v nich držia dlhý kovový prvok.
Pred priradením pozícií robota vytvorte mapu prístupu ku kĺbom
Pre každý požadovaný spoj zaznamenajte povolené uhly horáka, prístup na začiatok a koniec, obal kábla, blízke svorky a voľný ústup. Potom spoj klasifikujte ako otvorený, obmedzený, vyžaduje si opätovné zobrazenie alebo mimo navrhovaného automatizovaného rozsahu. Táto mapa ukazuje, či postačujú dve pevné polohy robota, alebo či je potrebné zmeniť obrobok, upínací prípravok alebo upevnenie robota.
| Ochorenie kĺbov | Prvá otázka | Možná odpoveď |
|---|---|---|
| Blízko svorky | Môžu horák a krk prejsť bez straty požadovaného uhla? | Posuňte svorku alebo zmeňte jej smer |
| Ďaleko od nulového bodu | Aká veľká variácia polohy dosahuje kĺb? | Zlepšite podporu alebo zmerajte prezentáciu |
| Za zákrutou | Existuje bezpečný prístup a ústup? | Znovu prezentovať člena alebo zmeniť rozsah |
| Zdieľané medzi robotmi | Môže sa jedna ruka dostať von predtým, ako vstúpi druhá? | Definovanie vlastníctva a stavov čakania |
Podoprite člena bez toho, aby sa z upínacieho zariadenia stala prekážka
Dlhý prvok potrebuje dostatočnú podopretie na kontrolu svojho zobrazenia, ale každá podopretie si vyžaduje prístup. Pred zváraním vyberte stabilné referenčné body, umiestnite podopretia tam, kde kontrolujú prehýbanie alebo skrútenie, a umiestnite svorky tak, aby plánovaná dráha horáka zostala otvorená. Zmerajte polohu spoja po upnutí a znova po uvoľnení; inak môžu korekcie dráhy maskovať odchýlky upínacieho prípravku alebo vstupného dielu.
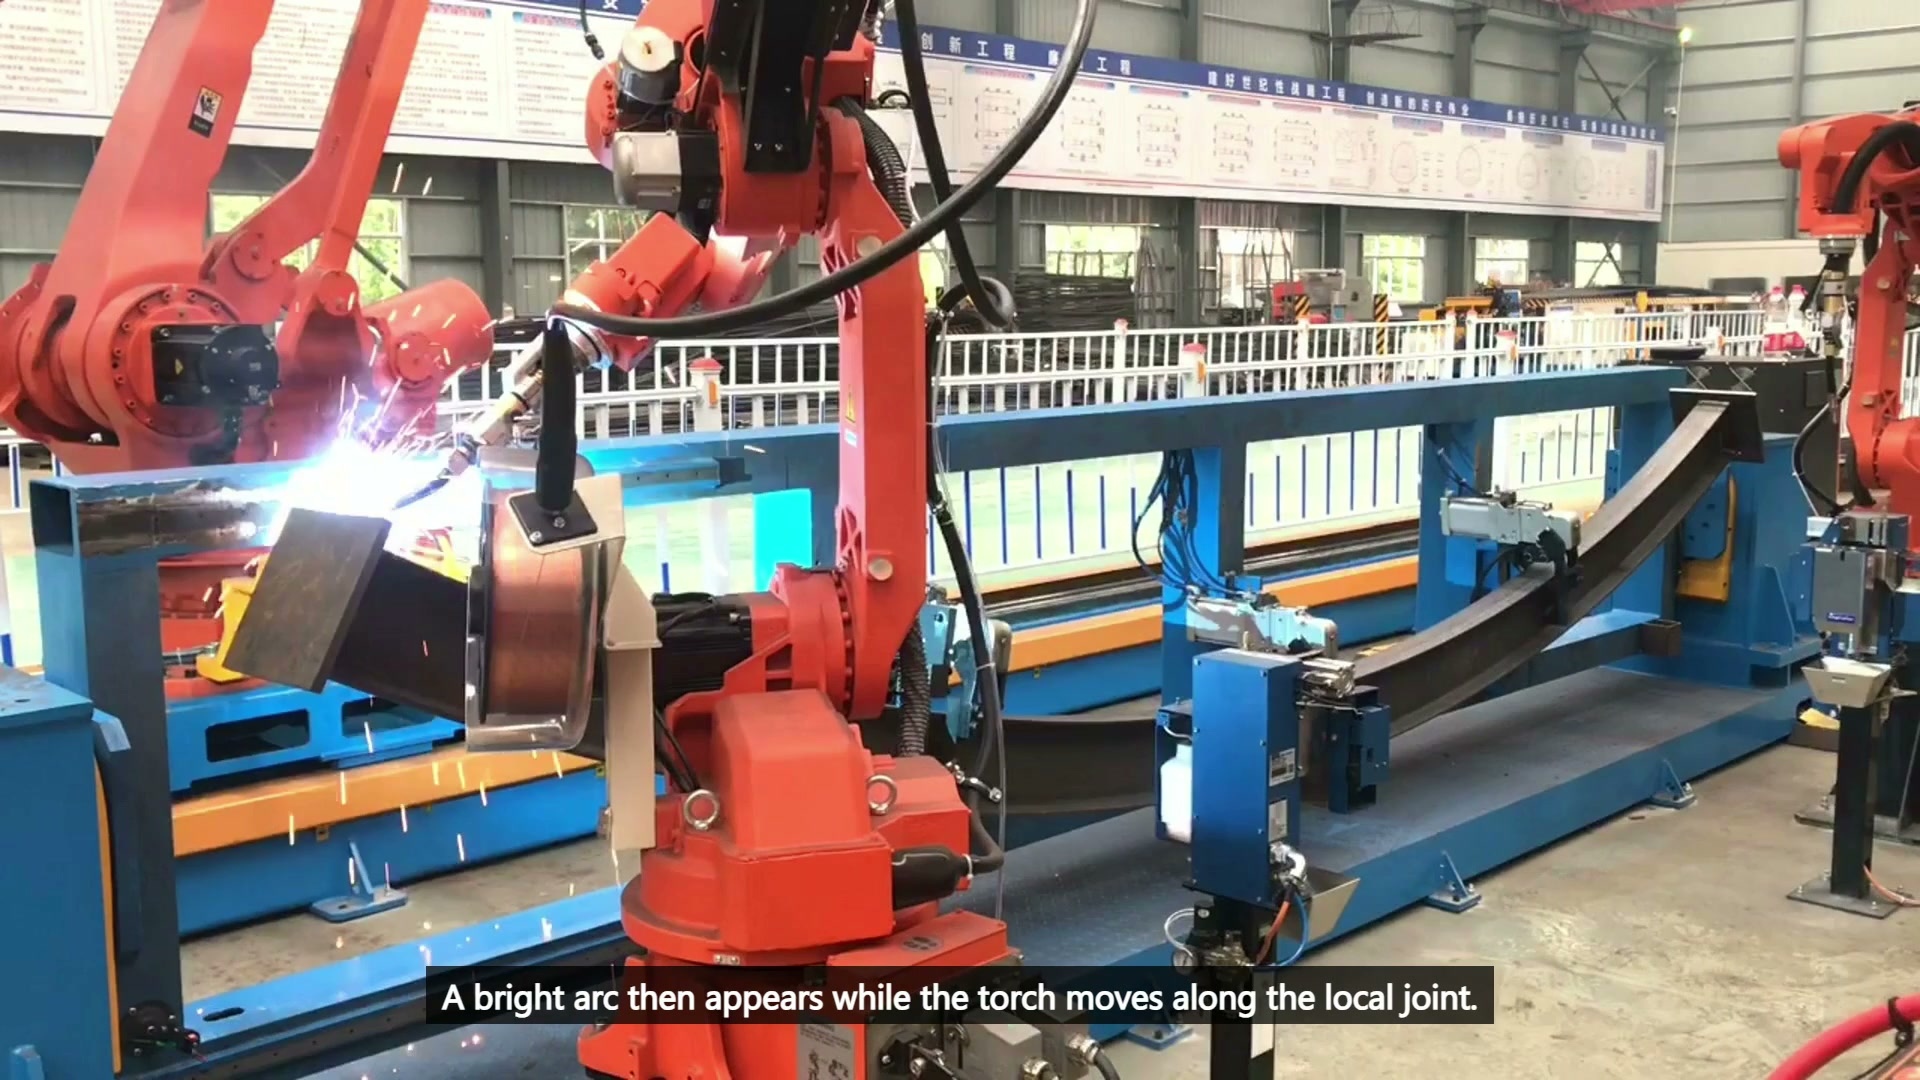
Záverečné hlavné video 00:28 — Zvárací horák pracuje na lokálnom spoji na dlhom kovovom prvku, pričom je viditeľné svetlo oblúka a iskry.
Upínací prípravok musí tiež umožňovať nakladanie, kontrolu, čistenie a servis horáka. Tieto stavy často vyžadujú odlišné vzdialenosti od automatického zvárania. Konštrukcia, ktorá funguje iba so zatvorenou celou a už dokonale upnutým dielom, je neúplná.
Postupnosť podľa prístupu a overenia
Plán trasy by mal zahŕňať segmenty zvaru, pohyby pri odpojení oblúka, odovzdávanie robota, body obnovenia a miesta kontroly. Otestujte najobmedzenejší spoj, najdlhší pohyb a akúkoľvek oblasť, kde sa obálky robota k sebe približujú. Priraďte každý výsledok číslu spoja, stavu prípravku a verzii programu.
Prečo nezačať s najjednoduchším spojom?
Jednoduchá demonštrácia môže skryť prvok, ktorý neskôr vynúti prepracovanie svietidla. Najťažší spoj odhalí limity rozloženia, pričom zmeny sú stále lacné.
Skracuje druhý robot automaticky cyklus?
Nie. Výhoda závisí od pridelenia prístupu, čakania v zdieľanom priestore, správania sa prípravku a požadovanej postupnosti zvárania a kontroly.
Čo by malo byť použité pri fyzickej skúške?
Použite prvky podobné výrobným, realistické podmienky priľnavosti a medzery, navrhované podpery a skutočný balík horáka a káblov.
Vstupy pre štúdiu zvárania dlhých rámov
- Výkres rámu a zoznam očíslovaných spojov
- Zvarové oblasti, príprava a kritériá prijatia
- Vstupné tolerancie, stav lepivosti a pravdepodobné skreslenie
- Koncept vzťažného bodu, podpery, upnutia a zaťaženia
- Obálky pre horák, kábel, robot a údržbu
- Cieľ výstupu, rozsah prepínania a pravidlá obnovy
E-mail sales@evsrobot.com alebo použite Kontaktná stránka EVS International s výkresom prvkov a zoznamom spojov. EVST môže skontrolovať mapu prístupu, koncept podpory, pridelenie robotov a plán skúšok.
Záznam dokumentuje viditeľné upevnenie rámu a lokálny pohyb zvárania. Identita produktu, koordinácia robota, postup zvárania, výkon cyklu a akceptácia zvaru vyžadujú validáciu projektu.