
Цикл визуального контроля с использованием коботов: стабилизация позиционирования перед измерением скорости обнаружения.
Как спланировать цикл визуального контроля с использованием кобота, учитывая позиционирование деталей, освещение, срабатывание камеры, пороговые значения оценки, поток NG и отслеживаемость.
Стабильность траектории роботизированной шлифовки: контроль контакта перед достижением нужной скорости.
Как спланировать рабочую станцию для роботизированной шлифовки с учетом угла контакта, базовой точки крепления, управления усилием, абразивного износа, границы запыленности и приемочных испытаний.
Руководство по загрузке чипов для тестирования коботов
Планируйте загрузку микросхем для тестирования с помощью кобота, учитывая особенности работы с небольшими образцами, доступ к приспособлениям, интерфейс устройства, отслеживание образцов и логику восстановления.
Руководство по планированию сборочной ячейки для коботов
Как спланировать сборочный цех с использованием коллаборативных роботов, учитывая такие аспекты, как определение местоположения, контроль запрессовки, проверка наличия, циклы повторной проверки и восстановление работоспособности оператора.
Паяльная станция для печатных плат с использованием кобота: стабильное качество соединения важнее скорости.
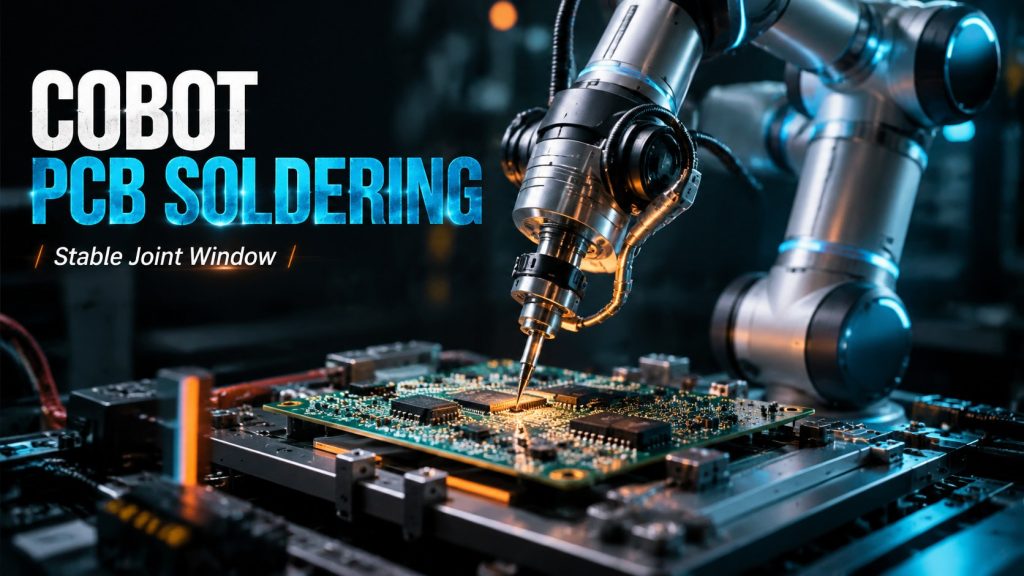
При проектировании станции для пайки печатных плат с использованием кобота учитывались базовые параметры платы, угол наклона паяльного наконечника, температурный диапазон, время выдержки, контроль качества и восстановление.
Загрузка компонентов на печатные платы с помощью кобота: захват, размещение и точность запрессовки.
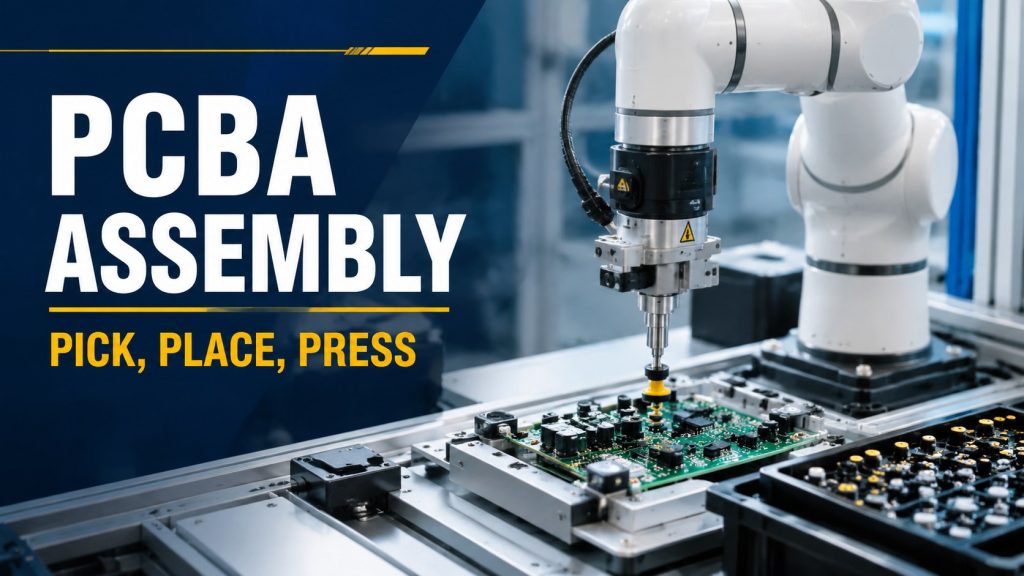
При проектировании рабочей станции для загрузки компонентов печатных плат с помощью кобота учитывайте стабильность захвата, базовые параметры платы, глубину установки, контроль качества, переналадку и восстановление.
Рабочая станция для завинчивания с использованием кобота: определение базовой точки и контроль крутящего момента перед регулированием скорости.
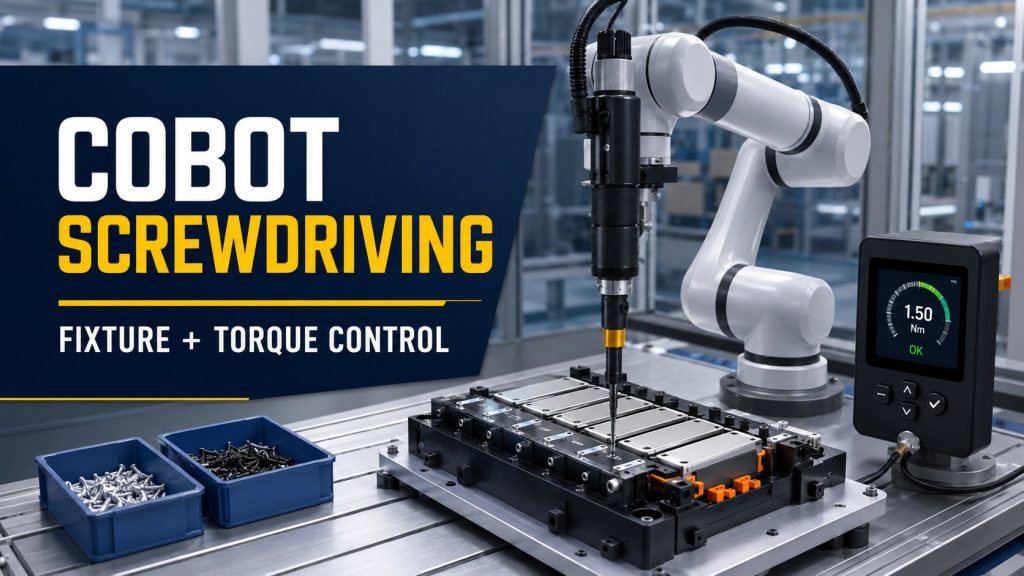
Спланируйте рабочую станцию для завинчивания с помощью коллаборативного робота, учитывая базовые параметры оснастки, подачу винта, положение инструмента, подтверждение крутящего момента, переналадку и восстановление производства.
Роботизированное управление износом полировального инструмента для стабильной финишной обработки
Руководство по управлению износом роботизированного полировального инструмента, включающее учет срока службы абразива, контактного давления, базовой точки крепления, пылеудаления, отбора проб и обеспечения стабильной работы полировальных ячеек.
Конструкция роботизированной руки: детали, шарниры и принцип их взаимодействия.
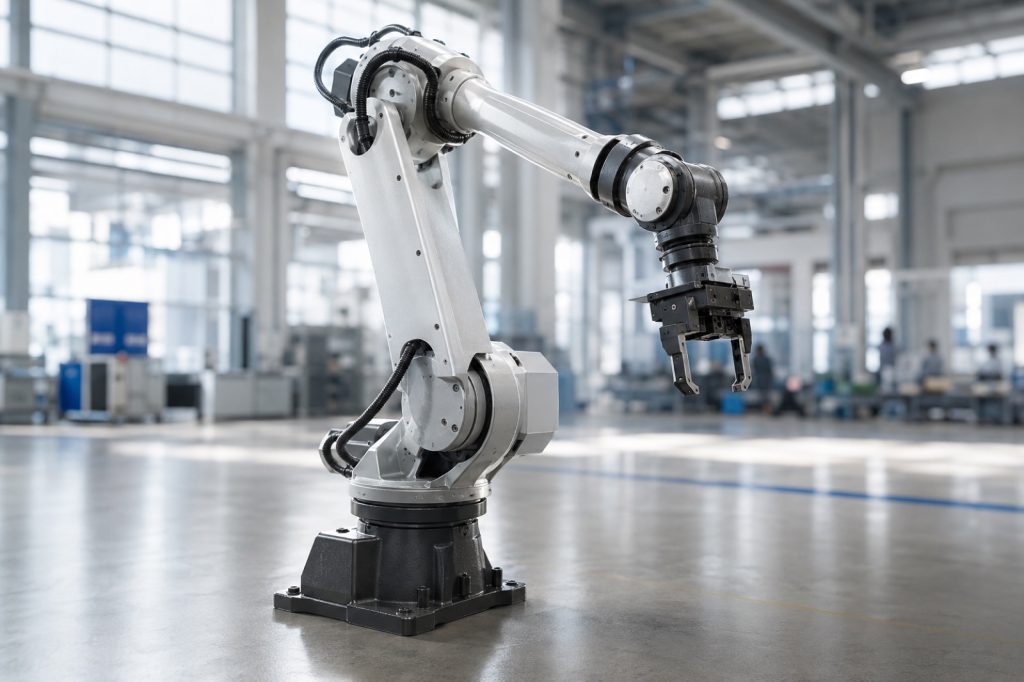
Подробное описание структуры роботизированной руки: основание, звенья, шарниры, концевой захват, приводы, редукторы, датчики и контроллер.
Роботизированная паллетировочная ячейка: руководство по полезной нагрузке, схеме размещения и такту.
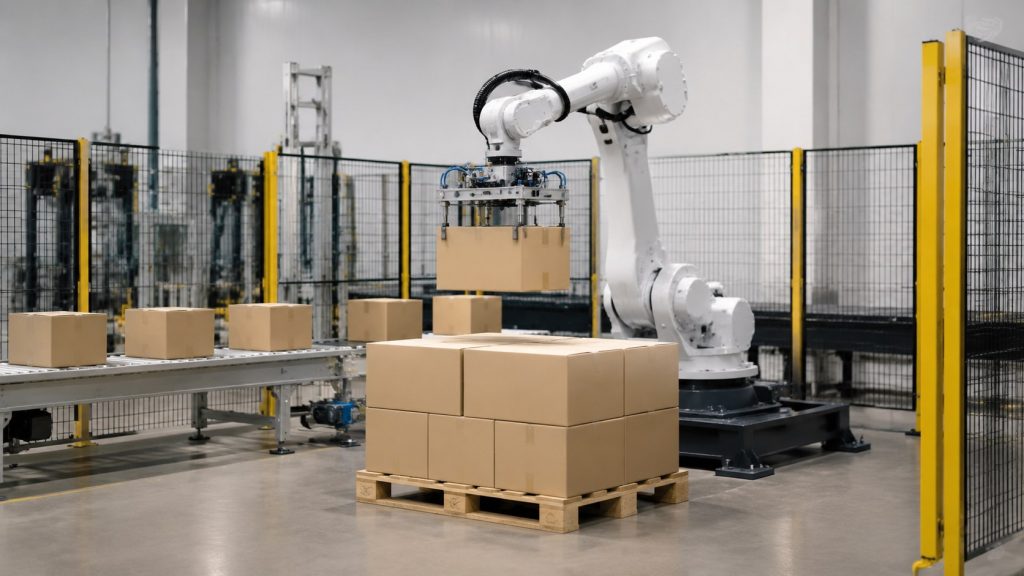
Направляющая роботизированной ячейки для паллетирования, контролирующая полезную нагрузку, положение коробки, конструкцию захвата, схему расположения слоев, буферное расстояние и безопасную обработку в конце линии.
Роботизированная шлифовальная станция: направляющие для приложения усилия, зажима и удаления пыли.
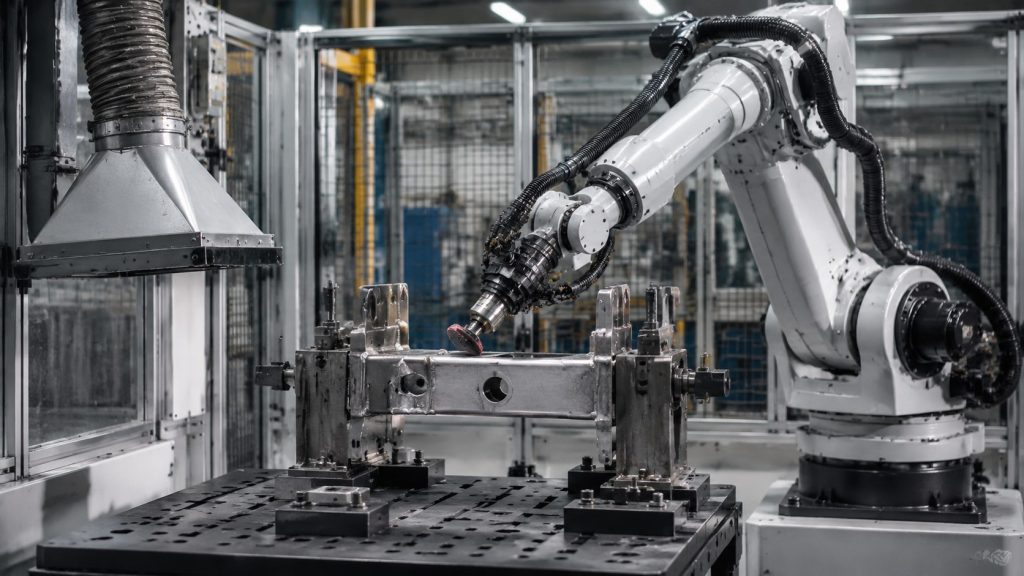
Направляющая для роботизированной шлифовальной рабочей станции обеспечивает контроль усилия, повторяемость зажимных приспособлений, срок службы абразива, пылеудаление и стабильное качество чистовой обработки.
Обслуживание станков с ЧПУ с помощью коботов: как сократить ручную загрузку и время ожидания.
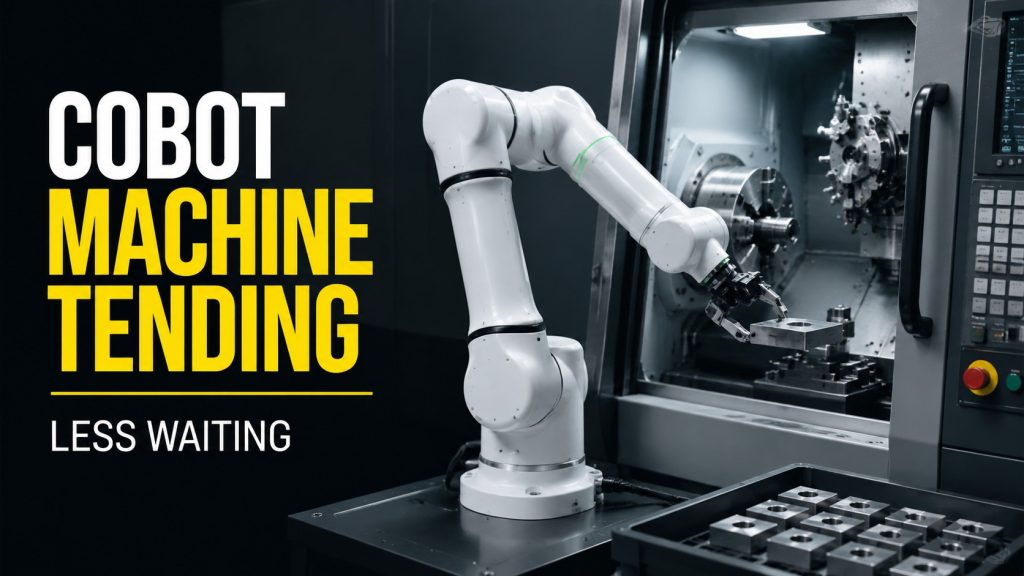
Практическое руководство по использованию коботов для обслуживания станков с ЧПУ в ячейках с ЧПУ для сокращения времени ручной загрузки, ожидания и перемещения оператора без преувеличенных заявлений об экономии времени цикла.