
Загрузка головки цилиндра роботом: замыкание цикла между позиционированием, захватом и тактом станка.
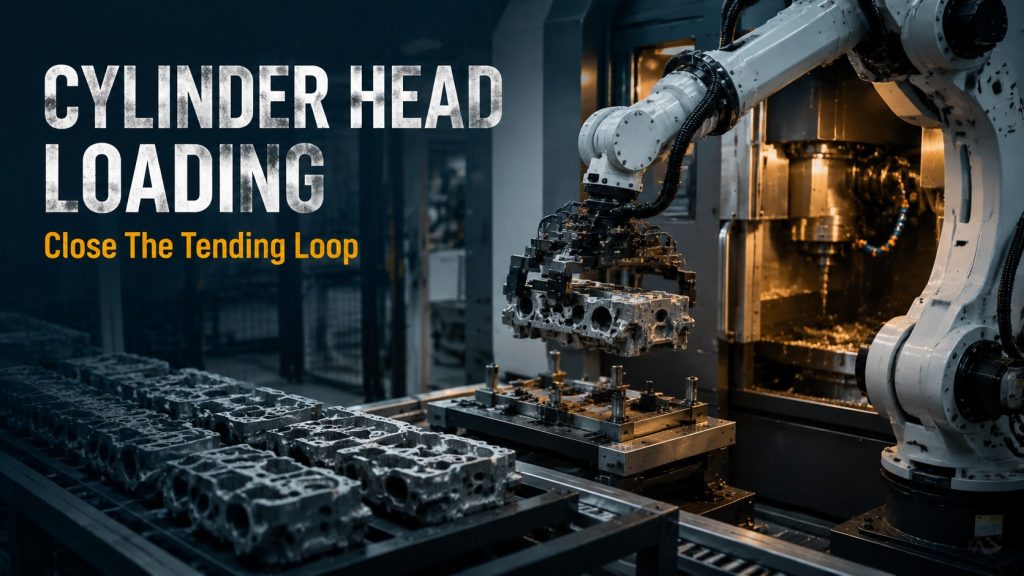
Планируйте загрузку головки цилиндра роботом, учитывая опорную точку, положение захвата, сигналы станка, очистку стружки, тактовое время и нештатные ситуации при возврате.
Мини-буферная подача: как обеспечить стабильную работу робота при комплектации заказов.
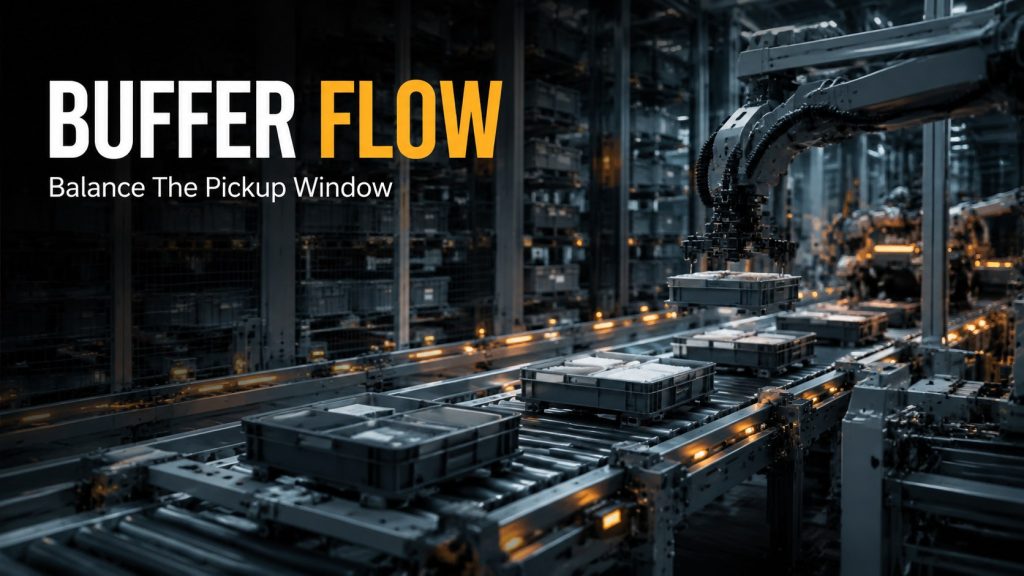
Планируйте подачу данных в мини-буфер с учетом входящего ритма, положения буфера, сигналов обнаружения, высоты захвата, возврата исключения и стабильности захвата роботом.
Роботизированная ячейка для точечной сварки листового металла: оснастка управления, последовательность сварки и окно для манипуляций.
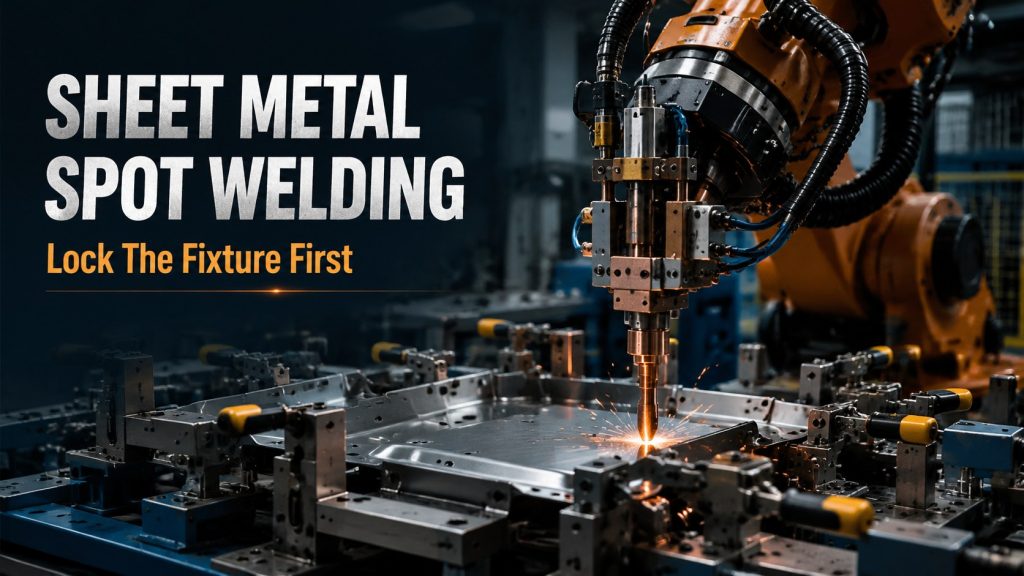
Проведите оценку роботизированной ячейки для точечной сварки листового металла, проверив зажим приспособлений, последовательность сварки, окно для манипуляций, упругое восстановление детали, время проверки и безопасность.
Автоматизированная ячейка для прессовой посадки: замыкание цикла между приспособлением, процессом прессования и контролем качества.
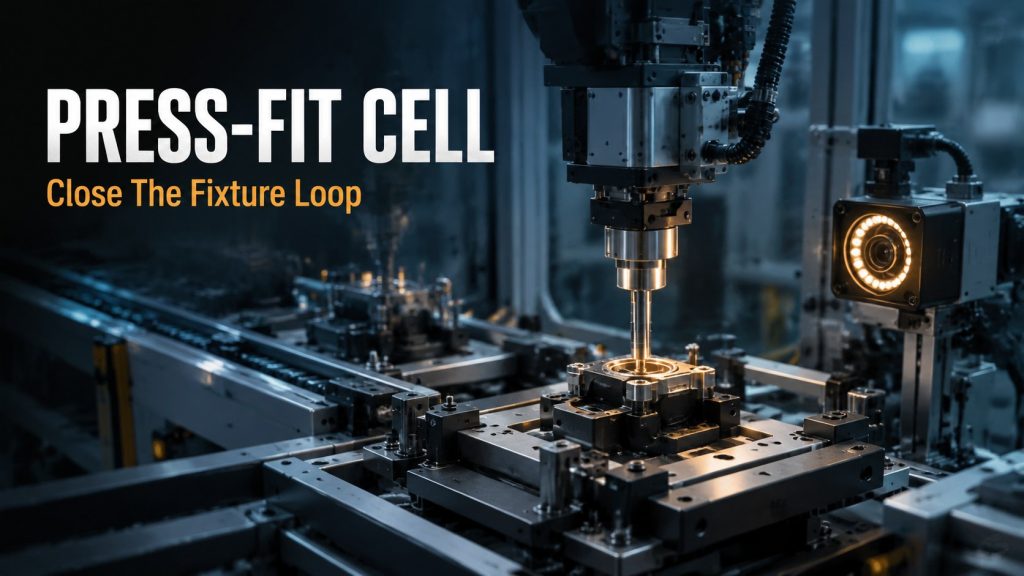
Создайте стабильную автоматизированную ячейку для запрессовки, контролируя базовые параметры оснастки, траекторию прессования, зависимость усилия от перемещения, время контроля, поток брака и безопасный доступ.
Роботизированная ячейка для сварки алюминия: управление углом наклона горелки, базовой точкой крепления и подводом тепла.
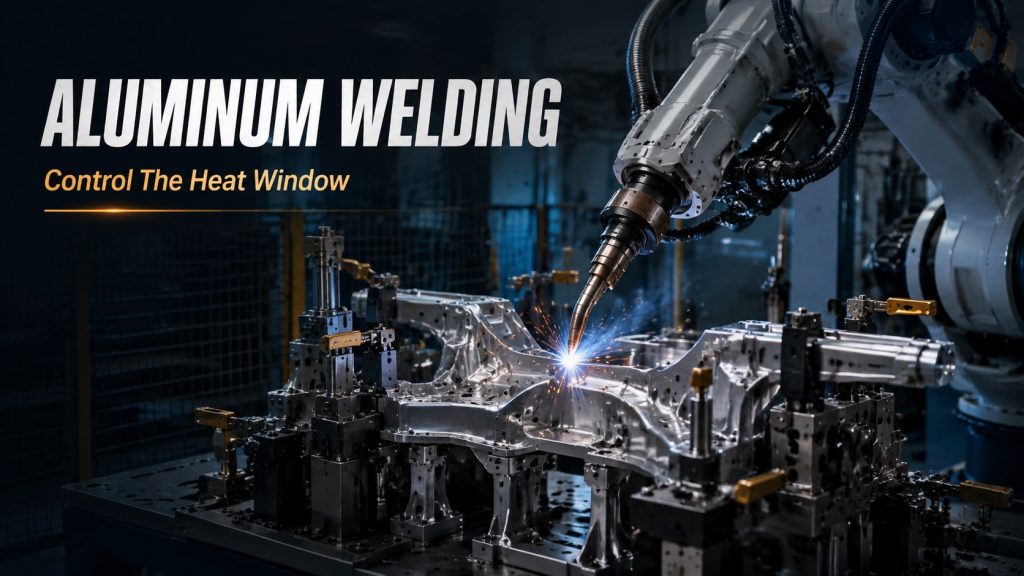
При проектировании роботизированной ячейки для сварки алюминия учитывались угол наклона горелки, параметры крепления, тепловая мощность, защитный газ, контроль деформации, безопасность и приемочные испытания.
Ячейка роботизированной паллетизации мягких пакетов: стабилизация положения захвата перед определением скорости.
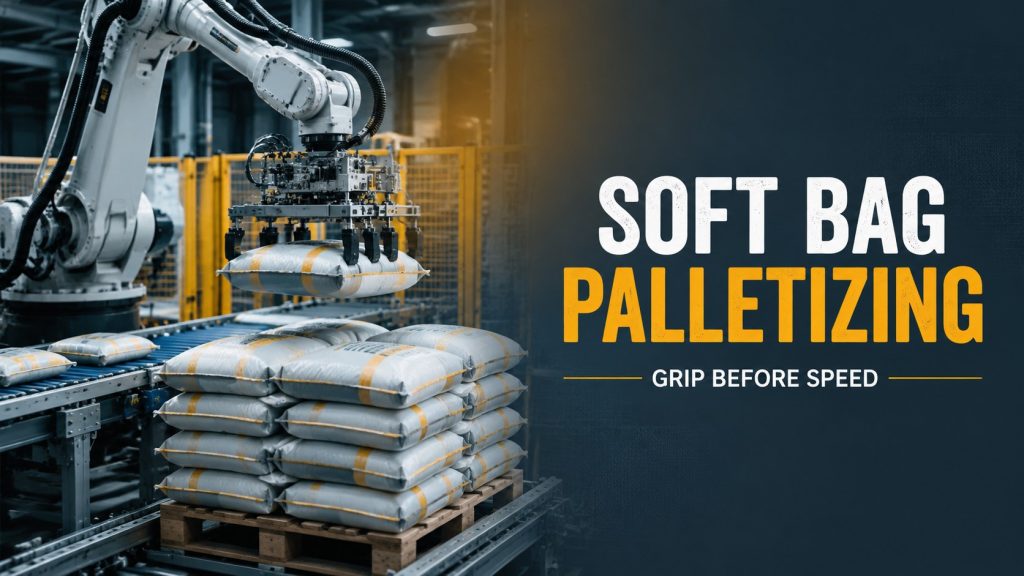
При планировании автоматизации паллетирования мягких мешков учитывались деформация мешков, положение при захвате, скорость конвейера, контакт захвата с мешком, опорная точка паллеты, схема укладки и логика восстановления.
Роботизированная ячейка для сортировки с визуальным отслеживанием: замкнутый цикл распознавания, захвата и конвейерной обработки.
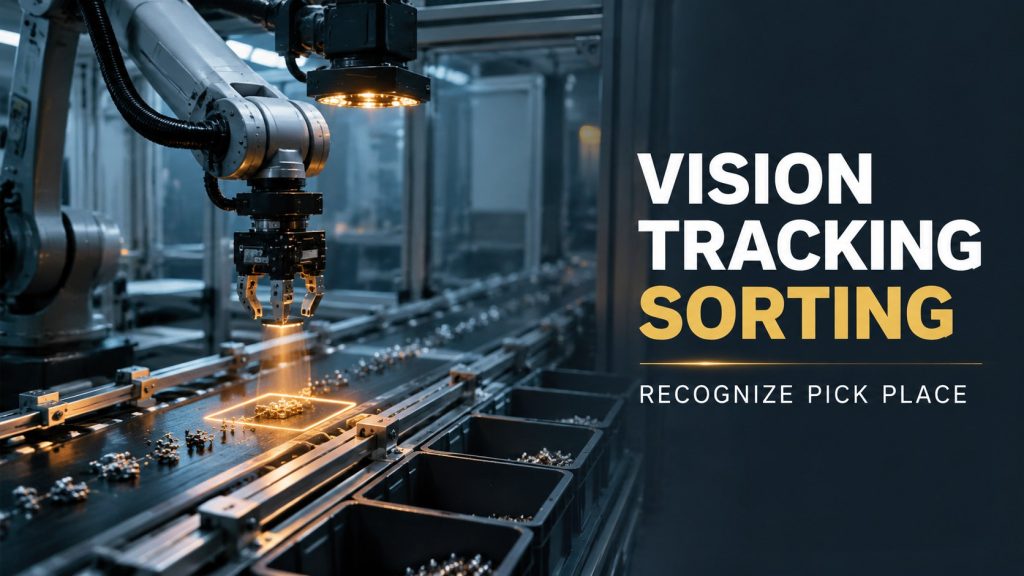
Практическое руководство по автоматизации сортировки с использованием системы визуального отслеживания, охватывающее освещение, синхронизацию работы камеры, скорость конвейера, окно захвата, логику размещения и отслеживаемость.
Окно загрузки робота для обслуживания станка: дверь, приспособление и такт погрузки/разгрузки
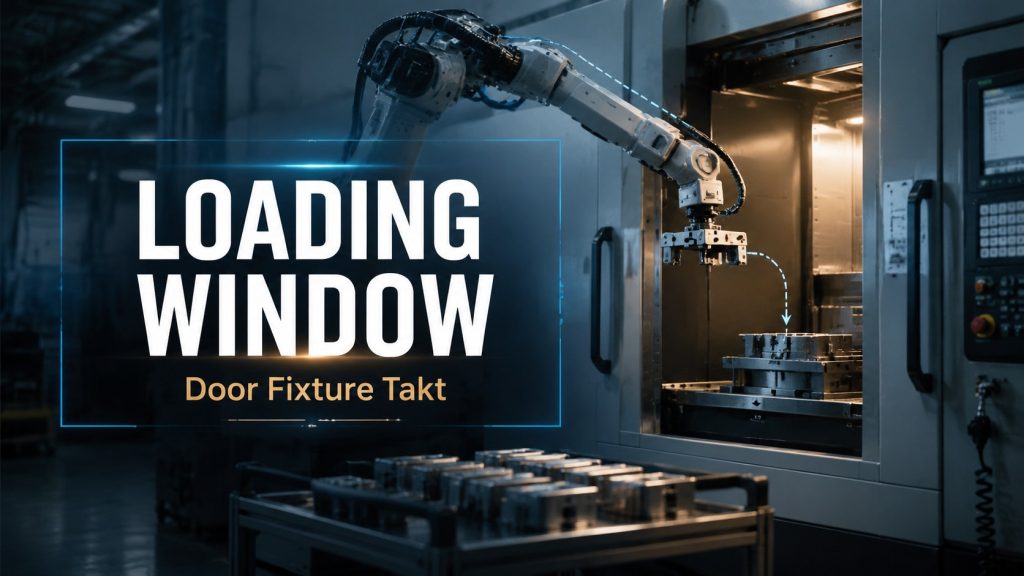
При планировании роботизированной ячейки для обслуживания станков учитывались следующие факторы: время открытия дверей, базовые параметры оснастки, захват деталей, риски, связанные со стружкой и охлаждающей жидкостью, такт захвата и перемещения, а также время восстановления оператора.
Роботизированная ячейка для дозирования клея в бытовой технике: контрольная точка, опорная точка и окно нажатия.
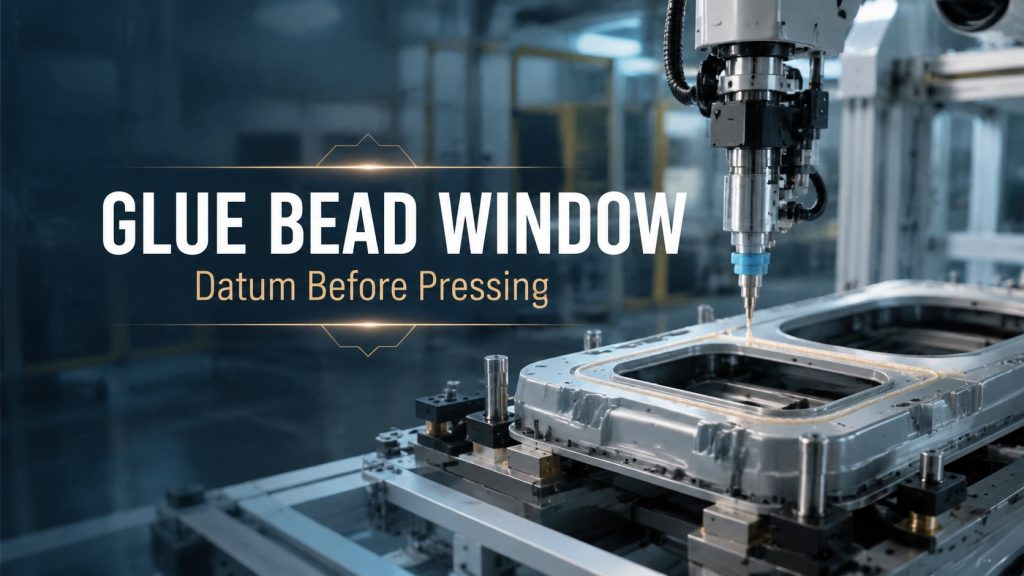
Практическое руководство по автоматизации дозирования клея для бытовой техники, охватывающее траекторию движения клеевого шва, объем дозирования, базовую точку детали, время работы пресса, окно отверждения и контроль качества.
Цикл визуального контроля с использованием коботов: стабилизация позиционирования перед измерением скорости обнаружения.
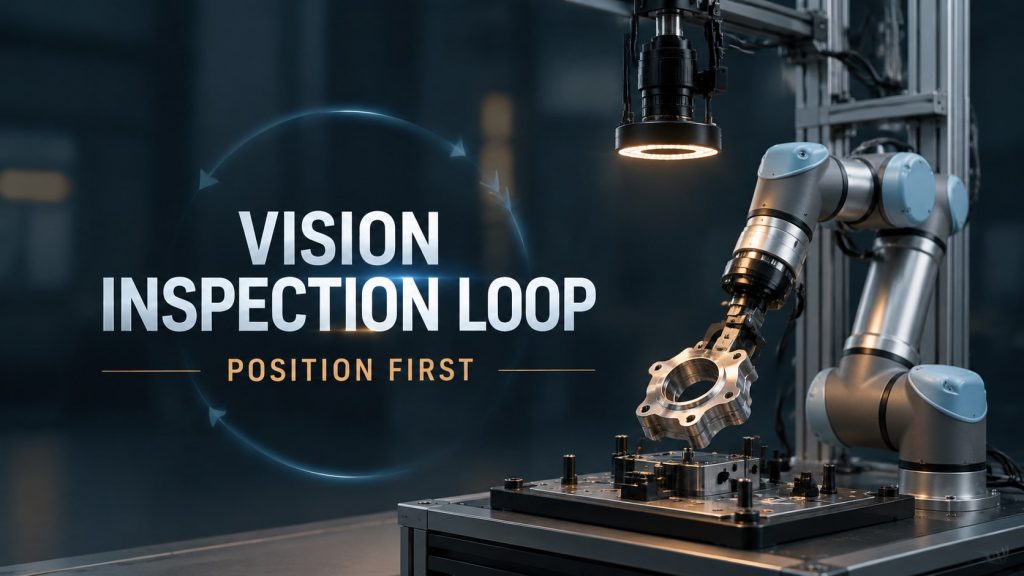
Как спланировать цикл визуального контроля с использованием кобота, учитывая позиционирование деталей, освещение, срабатывание камеры, пороговые значения оценки, поток NG и отслеживаемость.
Стабильность траектории роботизированной шлифовки: контроль контакта перед достижением нужной скорости.
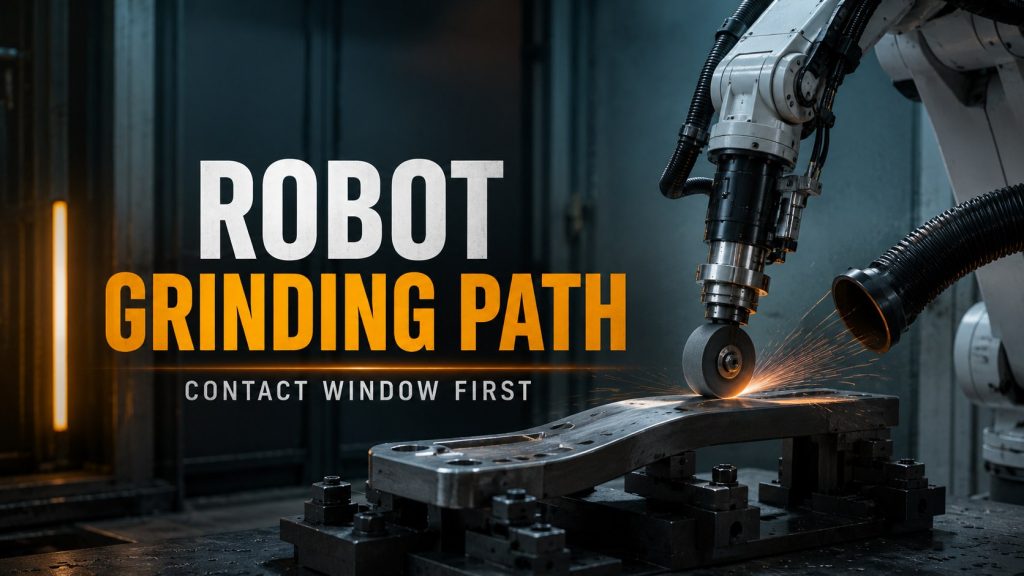
Как спланировать рабочую станцию для роботизированной шлифовки с учетом угла контакта, базовой точки крепления, управления усилием, абразивного износа, границы запыленности и приемочных испытаний.
Руководство по загрузке чипов для тестирования коботов
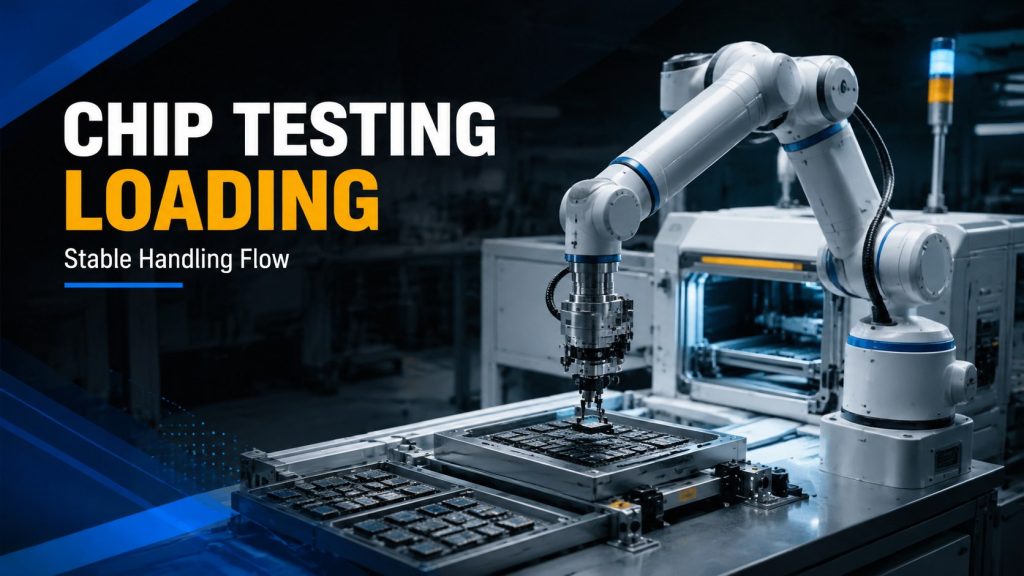
Планируйте загрузку микросхем для тестирования с помощью кобота, учитывая особенности работы с небольшими образцами, доступ к приспособлениям, интерфейс устройства, отслеживание образцов и логику восстановления.