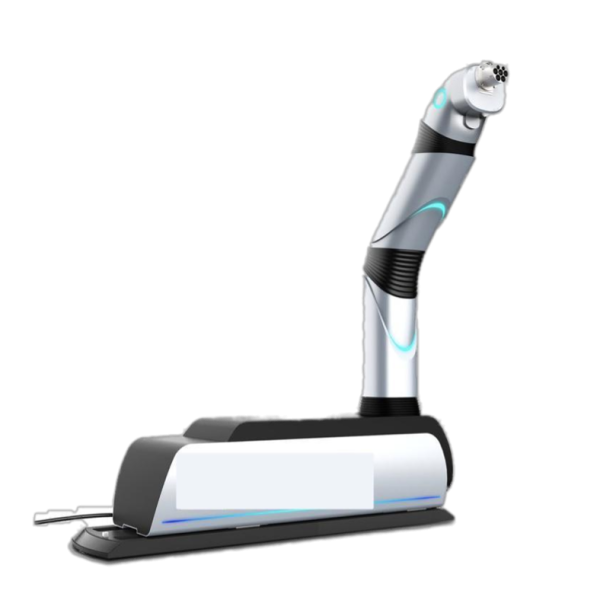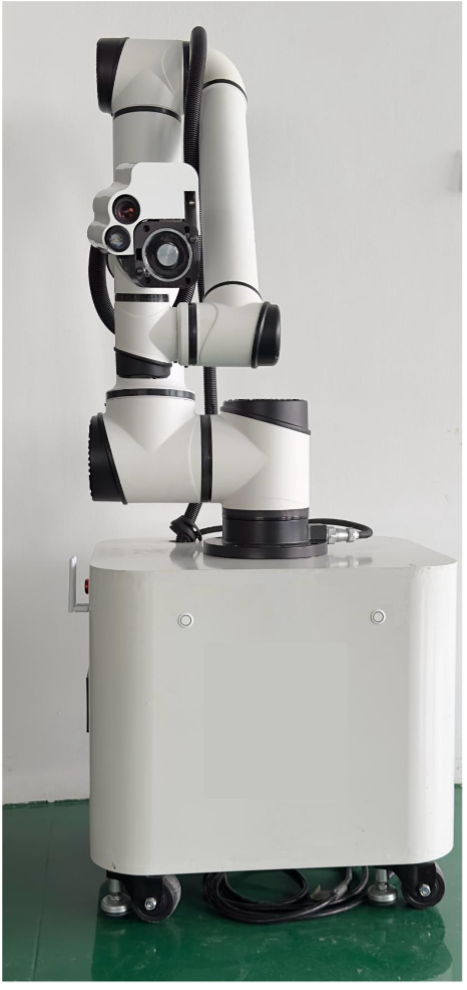
Un robot de încărcare automată care poate funcționa stabil în medii complexe interioare și exterioare
| Nume | Sufix | notițe |
|---|---|---|
| EVA400 | Pistolul de încărcare este fixat la capătul brațului robotizat | |
| GS | Apucă un singur pistol de încărcare de tip fix | |
| GD | Apucă un singur pistol de încărcare de tip fix |
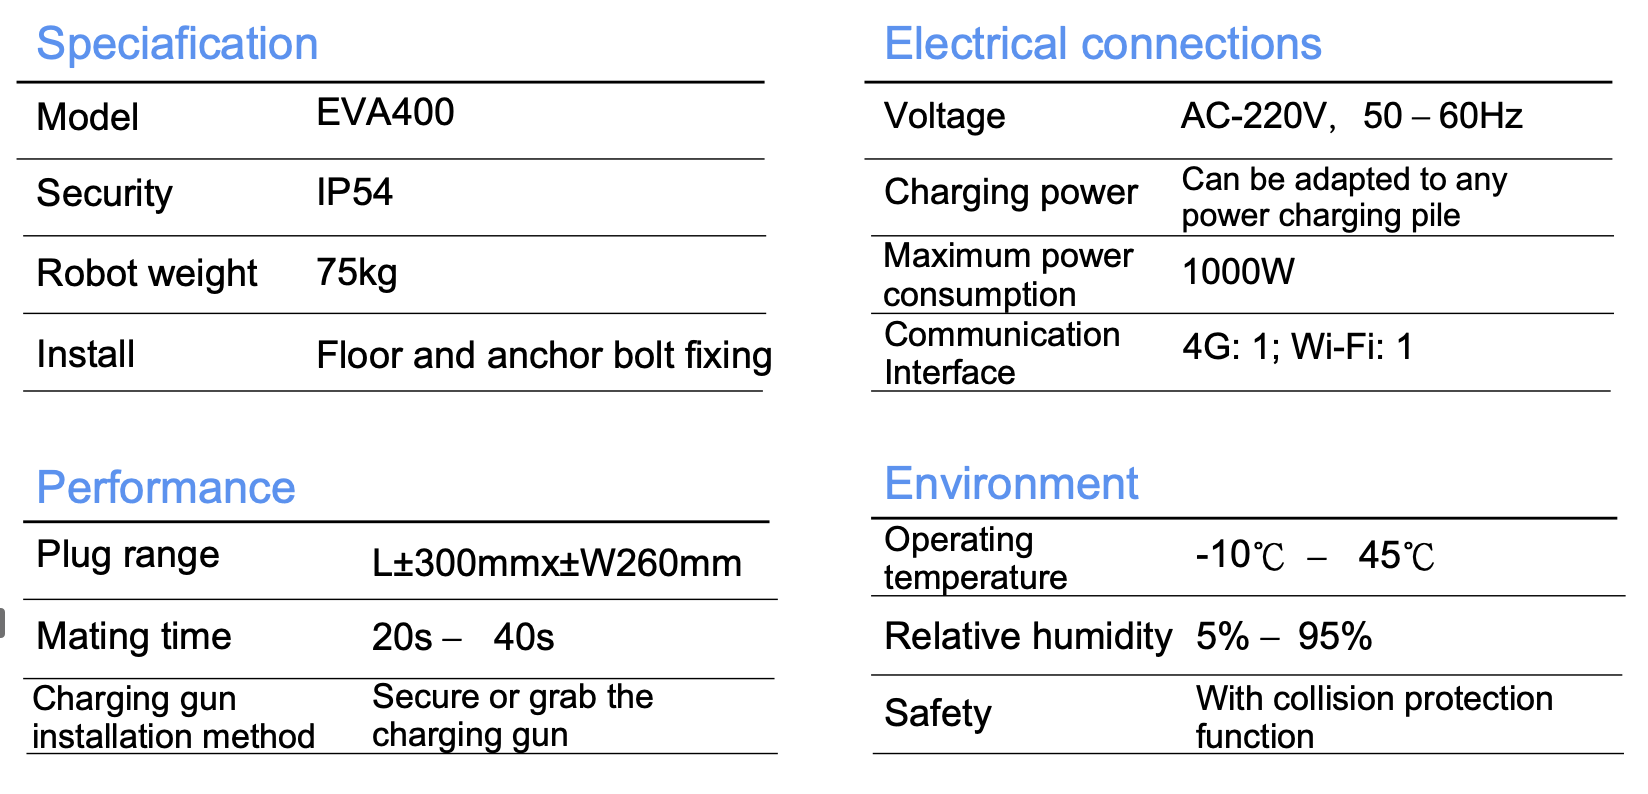
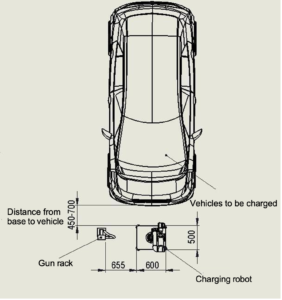
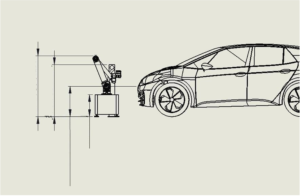
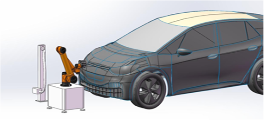
Lungimea și lățimea bazei robotului sunt de 600 mm * 500 mm, iar lungimea vehiculului
intervalul este de aproximativ 450-700 mm, intervalul de înălțime este de 600-800 mm și lățimea vehiculului
intervalul este de aproximativ ± 150 mm. Robotul și grămada de încărcare trebuie instalate pe un teren dur
(cum ar fi podeaua de ciment). Pentru metode detaliate de instalare a robotului, vă rugăm să consultați „Instrucțiunile de manipulare și instalare a robotului de încărcare automată”. Robotul trebuie plasat într-un baldachin.
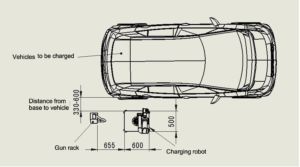
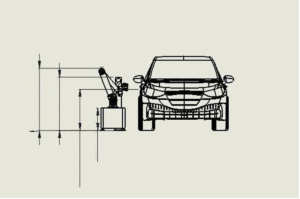
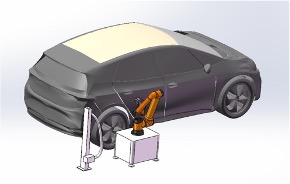
Lungimea și lățimea bazei robotului sunt de 600 mm * 500 mm, iar intervalul de lățime a vehiculului este de aproximativ 330-600 mm, intervalul de înălțime este de 850-1100 mm și intervalul de lungime a vehiculului este de aproximativ ± 150 mm. Robotul și grămada de încărcare trebuie instalate pe un teren dur (cum ar fi podeaua de ciment). Pentru metode detaliate de instalare a robotului, vă rugăm
consultați „Instrucțiunile de manipulare și instalare a robotului de încărcare automată”. Robotul trebuie plasat într-un baldachin.
Afla mai mult despre Robot colaborativ.