
Roboți industriali Kawasaki: Modele și ghid de selecție
Comparați familiile de roboți Kawasaki pentru aplicații generale de manipulare, sudare, paletizare, sarcină utilă mare și aplicații cu legătură paralelă. Selectați mai întâi familia de procese, apoi examinați cerințele privind sarcina utilă, raza de acțiune, sarcina la încheietura mâinii, montarea și controlerul.
Cum să alegi o familie de roboți Kawasaki
Familiile Kawasaki sunt organizate în funcție de diferite procese și clase de sarcină. Alegeți familia în funcție de sarcină înainte de a compara sarcina utilă nominală și raza de acțiune, deoarece limitele la încheietura mâinii, montarea, mediul și cerințele controlerului pot schimba lista scurtă viabilă.
Comparați modelele de roboți Kawasaki după familie
Filtrați după model, familie, axe, sarcină utilă și rază de acțiune după alegerea categoriei de proces. Folosiți câmpurile de sarcină la încheietura mâinii, montare, mediu și controler pentru a distinge candidații care arată similar doar din punct de vedere al sarcinei utilă.
| Imagine | Model | Familie de roboți | Axe | Încărcătură utilă | Acoperire maximă / rază de mișcare | Repetabilitate | Masa | Montare | Aplicatii | Protecţie | Interval articulație / viteză maximă | Sarcina admisibilă la încheietura mâinii | Mediul de instalare | Controler / alimentare | Performanță deosebită | Următoarea acțiune |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | Roboți de uz general din seria R | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Podea, Tavan | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | IP54 sau echivalent | Interval — JT1 ±160°;JT2 +150° până la -60°;JT3 +120° până la -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Viteză maximă — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Moment — JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 N·m |Inerție — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0 kVA | / | Solicitați acest model |
 | RS007N | Roboți de uz general din seria R | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Podea, Tavan | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | Încheietură: IP67 sau echivalent Axe de bază: IP65 sau echivalent | Interval — JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Viteză maximă — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Moment — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Inerție — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0 kVA | / | Solicitați acest model |
 | RS007L | Roboți de uz general din seria R | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Podea, Tavan, Perete | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | Încheietură: IP67 sau echivalent Axe de bază: IP65 sau echivalent | Interval — JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Viteză maximă — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Moment — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Inerție — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0 kVA | / | Solicitați acest model |
 | RS013N | Roboți de uz general din seria R | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Podea, Tavan | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | IP67 sau echivalent | Interval — JT1 ±180°;JT2 +138° până la -105°;JT3 +135° până la -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Viteză maximă — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Moment — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inerție — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0 kVA, F01/5.6 kVA | / | Solicitați acest model |
 | RS015X | Roboți de uz general din seria R | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Podea, Tavan | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | Încheietură: IP67 sau echivalent Axe de bază: IP65 sau echivalent | Interval — JT1 ±180°;JT2 +140° până la -105°;JT3 +135° până la -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Moment — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Inerție — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | RS020N | Roboți de uz general din seria R | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Podea, Tavan | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | IP67 sau echivalent | Interval — JT1 ±180°;JT2 +155° până la -105°;JT3 +150° până la -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Moment — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Inerție — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | RS025N | Roboți de uz general din seria R | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | Podea | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | IP67 sau echivalent | Interval — JT1 ±180°;JT2 +131° până la -100°;JT3 +145° până la -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Moment — JT4 60 N·m;JT5 60 N·m;JT6 32 N·m |Inerție — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | RS030N | Roboți de uz general din seria R | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Podea, Tavan | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | Încheietură: IP67 sau echivalent Axe de bază: IP65 sau echivalent | Interval — JT1 ±180°;JT2 +140° până la -105°;JT3 +135° până la -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inerție — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
| RS050N | Roboți de uz general din seria R | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Podea, Tavan | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | Încheietură: IP67 sau echivalent Axe de bază: IP65 sau echivalent | Interval — JT1 ±180°;JT2 +140° până la -105°;JT3 +135° până la -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inerție — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
| RS080N | Roboți de uz general din seria R | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Podea, Tavan | Asamblare, manipulare, sigilare, întreținere mașină, șlefuire și debavurare | Încheietură: IP67 sau echivalent Axe de bază: IP65 sau echivalent | Interval — JT1 ±180°;JT2 +140° până la -105°;JT3 +135° până la -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inerție — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | BXP110S | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±160°;JT2 +120° până la -65°;JT3 +90° până la -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Moment — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inerție — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | BXP110L | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±160°;JT2 +76° până la -60°;JT3 +90° până la -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Moment — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inerție — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | BXP135X | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±160°;JT2 +76° până la -60°;JT3 +90° până la -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Moment — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inerție — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | BTP210L | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | Raft | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±160°;JT2 +80° până la -130°;JT3 +90° până la -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Moment — JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 N·m |Inerție — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | BX100S | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±160°;JT2 +120° până la -65°;JT3 +90° până la -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inerție — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
| BX100N | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±160°;JT2 +120° până la -65°;JT3 +90° până la -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Moment — JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 N·m |Inerție — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | BX100L | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±160°;JT2 +76° până la -60°;JT3 +90° până la -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inerție — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
| BX200L | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±160°;JT2 +76° până la -60°;JT3 +90° până la -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Moment — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inerție — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | BX130X | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±180°;JT2 +76° până la -60°;JT3 +76° până la -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inerție — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
| BX200X | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±180°;JT2 +76° până la -60°;JT3 +90° până la -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Moment — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inerție — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
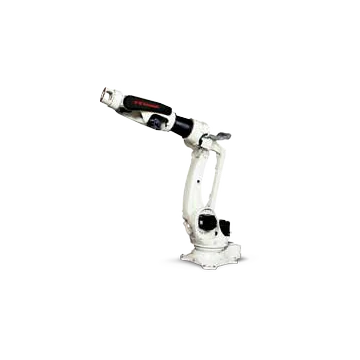 | BX300L | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Podea | Asamblare, manipulare și sudare prin puncte | Încheietură: IP67 sau echivalent Axe de bază: IP54 sau echivalent | Interval — JT1 ±180°;JT2 +76° până la -60°;JT3 +90° până la -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Viteză maximă — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Moment — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inerție — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | ZX130L | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | Podea | Asamblare, manipulare și sudare prin puncte | / | Interval — JT1 ±180°;JT2 +75° până la -60°;JT3 +250° până la -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Viteză maximă — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Moment — JT4 735 N·m;JT5 735 N·m;JT6 421 N·m |Inerție — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | E02/7.5 kVA | / | Solicitați acest model |
 | ZX165U | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | Podea | Asamblare, manipulare și sudare prin puncte | / | Interval — JT1 ±180°;JT2 +75° până la -60°;JT3 +250° până la -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Viteză maximă — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Moment — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Inerție — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | E02/7.5 kVA | / | Solicitați acest model |
 | ZX200S | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | Podea | Asamblare, manipulare și sudare prin puncte | / | Interval — JT1 ±180°;JT2 +75° până la -60°;JT3 +250° până la -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Viteză maximă — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Moment — JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 N·m |Inerție — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | E02/7.5 kVA | / | Solicitați acest model |
 | ZX300S | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | Podea | Asamblare, manipulare și sudare prin puncte | / | Interval — JT1 ±180°;JT2 +75° până la -60°;JT3 +250° până la -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Viteză maximă — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Moment — JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 N·m |Inerție — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | E02/7.5 kVA | / | Solicitați acest model |
 | ZT165U | Roboți cu sarcină utilă mare BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | Raft | Asamblare, manipulare și sudare prin puncte | / | Interval — JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Viteză maximă — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Moment — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Inerție — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | E02/7.5 kVA | / | Solicitați acest model |
 | BA006N | Roboți de sudare cu arc BA/RA | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Podea, Tavan | Sudarea cu arc | / | Interval — JT1 ±165°;JT2 +150° până la -90°;JT3 +90° până la -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Viteză maximă — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Moment — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Inerție — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0kVA、F01/5.6kVA | / | Solicitați acest model |
 | BA006L | Roboți de sudare cu arc BA/RA | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Podea, Tavan | Sudarea cu arc | / | Interval — JT1 ±165°;JT2 +150° până la -90°;JT3 +90° până la -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Viteză maximă — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Moment — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Inerție — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0kVA、F01/5.6kVA | / | Solicitați acest model |
 | BA013N | Roboți de sudare cu arc BA/RA | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | Podea | Sudarea cu arc | / | Interval — JT1 ±165°;JT2 +150° până la -95°;JT3 +90° până la -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Viteză maximă — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Moment — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inerție — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 - 85%(Nu este permisă rouă sau îngheț) | F01/5.6 kVA | / | Solicitați acest model |
 | BA013L | Roboți de sudare cu arc BA/RA | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | Podea | Sudarea cu arc | / | Interval — JT1 ±165°;JT2 +150° până la -95°;JT3 +90° până la -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Viteză maximă — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Moment — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inerție — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
 | RA005L | Roboți de sudare cu arc BA/RA | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Podea, Tavan | Sudarea cu arc | / | Interval — JT1 ±180°;JT2 +135° până la -80°;JT3 +118° până la -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Moment — JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 N·m |Inerție — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0 kVA | / | Solicitați acest model |
 | RA015X | Roboți de sudare cu arc BA/RA | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Podea, Tavan | Sudarea cu arc | / | Interval — JT1 ±180°;JT2 +140° până la -105°;JT3 +135° până la -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Moment — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Inerție — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
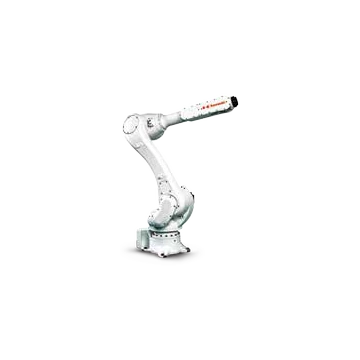 | RA020N | Roboți de sudare cu arc BA/RA | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Podea, Tavan | Sudarea cu arc | / | Interval — JT1 ±180°;JT2 +155° până la -105°;JT3 +150° până la -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Viteză maximă — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Moment — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Inerție — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F01/5.6 kVA | / | Solicitați acest model |
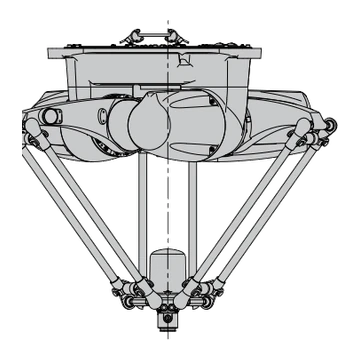 | YF002N | Roboți delta YF | 4 | 2 kg | Φ600 × H200 mm | ± 0.04 mm | 60 kg | Plafon | Asamblare și manipulare | IP65 sau echivalent | / | / | 10 - 35 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F01/5.6 kVA | Repetabilitate unghiulară ±0.1;Timp de ciclu *2 (Sarcină utilă) 0.3 s (0.5 kg), 0.36 s(2kg) | Solicitați acest model |
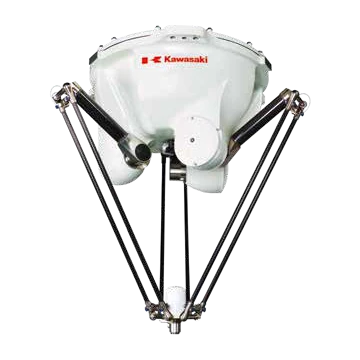 | YF003N | Roboți delta YF | 4 | 3 kg | Φ1300 × H500 mm | ± 0.1 mm | 145 kg | Plafon | Asamblare și manipulare | IP65 sau echivalent | / | / | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F01/5.6 kVA | Repetabilitate unghiulară ±0.1;Timp de ciclu *2 (Sarcină utilă) 0.27 s (1 kg), 0.45 s(3kg) | Solicitați acest model |
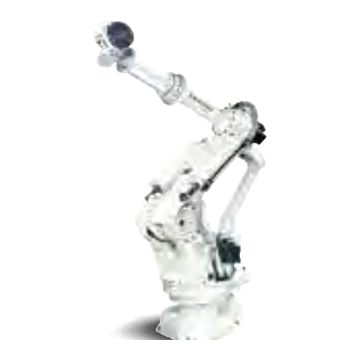 | MX350L | Roboți extra-mari MX/MT/MG | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | Podea | Manipularea și întreținerea mașinilor | / | Interval — JT1 ±180°;JT2 +90° până la -45°;JT3 +20° până la -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Viteză maximă — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment — JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 N·m |Inerție — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F02/7.5 kVA | / | Solicitați acest model |
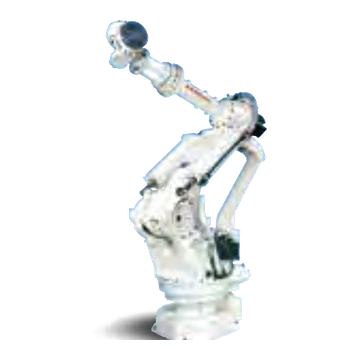 | MX420L | Roboți extra-mari MX/MT/MG | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | Podea | Manipularea și întreținerea mașinilor | / | Interval — JT1 ±180°;JT2 +90° până la -45°;JT3 +20° până la -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Viteză maximă — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Inerție — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F04/12 kVA | / | Solicitați acest model |
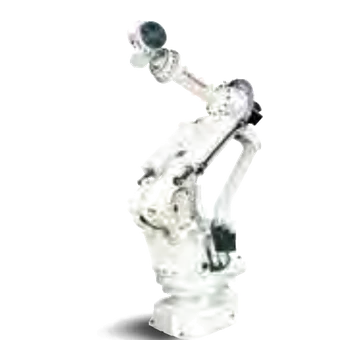 | MX500N | Roboți extra-mari MX/MT/MG | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | Podea | Manipularea și întreținerea mașinilor | / | Interval — JT1 ±180°;JT2 +90° până la -45°;JT3 +20° până la -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Viteză maximă — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Inerție — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F04/12 kVA | / | Solicitați acest model |
 | MX700N | Roboți extra-mari MX/MT/MG | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | Podea | Manipularea și întreținerea mașinilor | / | Interval — / |Viteză maximă — / | Moment — / |Inerție — / | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F04/12 kVA | / | Solicitați acest model |
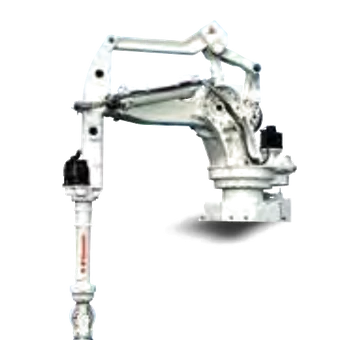 | MT400N | Roboți extra-mari MX/MT/MG | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | Podea | Manipularea și întreținerea mașinilor | / | Interval — / |Viteză maximă — / | Moment — / |Inerție — / | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | E58/15 kVA | / | Solicitați acest model |
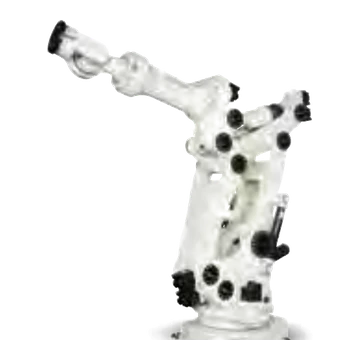 | MG15HL | Roboți extra-mari MX/MT/MG | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | Podea | Manipularea și întreținerea mașinilor | / | Interval — / |Viteză maximă — / | Moment — / |Inerție — / | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | E58/15 kVA | / | Solicitați acest model |
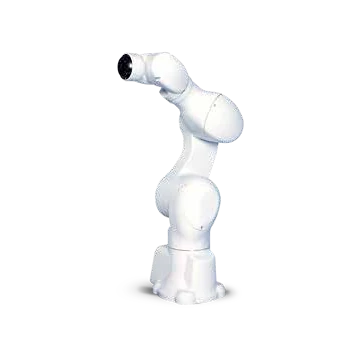 | MC004N | Roboți medicali și farmaceutici MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Podea, Tavan | Farmaceutic | / | Interval — JT1 ±180°;JT2 +135° până la -95°;JT3 +60° până la -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Viteză maximă — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Moment — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Inerție — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0 kVA | / | Solicitați acest model |
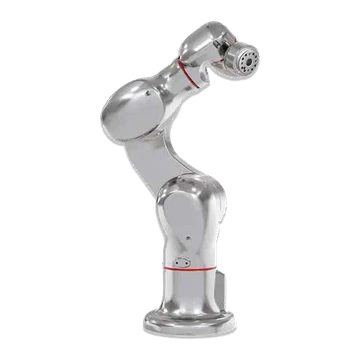 | MC004V | Roboți medicali și farmaceutici MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Podea, Tavan | Farmaceutic | / | Interval — JT1 ±180°;JT2 +135° până la -95°;JT3 +60° până la -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Viteză maximă — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Moment — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Inerție — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F60/2.0 kVA | / | Solicitați acest model |
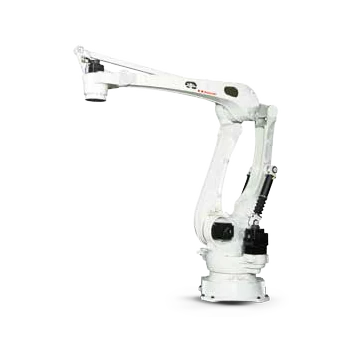 | CP180L | Roboți de paletizare CP/RD | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Podea | Paletizarea | / | Interval — JT1 ±160°;JT2 +95° până la -46°;JT3 +15° până la -110°;JT4 ±360° |Viteză maximă — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inerție — JT4 85/140 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F03/12 kVA | / | Solicitați acest model |
| CP300L | Roboți de paletizare CP/RD | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Podea | Paletizarea | / | Interval — JT1 ±160°;JT2 +95° până la -46°;JT3 +15° până la -110°;JT4 ±360° |Viteză maximă — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inerție — JT4 85/140 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F03/12 kVA | / | Solicitați acest model |
 | CP500L | Roboți de paletizare CP/RD | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Podea | Paletizarea | / | Interval — JT1 ±160°;JT2 +95° până la -46°;JT3 +15° până la -110°;JT4 ±360° |Viteză maximă — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Inerție — JT4 250 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F03/12 kVA | / | Solicitați acest model |
 | CP700L | Roboți de paletizare CP/RD | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Podea | Paletizarea | / | Interval — JT1 ±160°;JT2 +95° până la -46°;JT3 +15° până la -110°;JT4 ±360° |Viteză maximă — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Inerție — / | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F03/12 kVA | / | Solicitați acest model |
 | RD080N | Roboți de paletizare CP/RD | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | Podea | Paletizarea | / | Interval — JT1 ±180°;JT2 +140° până la -105°;JT3 +40° până la -205°;JT4 ±360°;JT5 ±10° |Viteză maximă — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Inerție — JT4 13.7 kg·m² | 0 - 45 °C;35 - 85%(Nu este permisă rouă sau îngheț) | F03/12 kVA | / | Solicitați acest model |
Nu a fost găsit niciun model Kawasaki potrivit. Ștergeți unul sau mai multe filtre sau trimiteți sarcina utilă, domeniul de lucru, aplicația și montajul necesare pentru o analiză a proiectului.
Întrebări frecvente despre roboții și soluțiile de automatizare Kawasaki
Ce serie de roboți Kawasaki este potrivită pentru aplicații de manipulare, sudare sau paletizare?
Pagina include roboți de uz general din seria R, roboți de sudură BA și RA, roboți de paletizare CP și RD, roboți delta YF și mai multe familii de roboți cu sarcină utilă mare. Folosiți câmpul de aplicație cu cerințe de sarcină utilă, rază de acțiune, sarcină la încheietura mâinii, montare și cicluri pentru a crea lista scurtă.
De ce ar trebui verificată sarcina la încheietura mâinii robotului Kawasaki, pe lângă sarcina utilă?
Sarcina utilă a robotului este doar o limită. Centrul de greutate al sculei și al piesei de lucru, momentul și inerția încheieturii mâinii, poziția și accelerația robotului pot determina dacă cazul de încărcare este acceptabil, chiar și atunci când masa totală este sub sarcina utilă principală.
Poate EVST să revizuiască controlerul și celula de automatizare cu un robot Kawasaki?
Da. Revizuirea poate acoperi robotul și controlerul, sculele, echipamentele de proces, dispozitivele de fixare, siguranța, interfețele PLC și de rețea, mediul de instalare, punerea în funcțiune și domeniul de aplicare al service-ului.
Ce informații sunt necesare pentru o ofertă de preț pentru un robot Kawasaki?
Furnizați modelul sau aplicația exactă, sarcina sculei și a produsului, centrul de greutate, raza de acțiune și pozițiile necesare, ținta ciclului, montarea, mediul, nevoile controlerului și ale interfeței, cantitatea, destinația și momentul.
Autor: Echipa editorială EVST
Echipa editorială EVST gestionează această pagină pentru a sprijini selecția roboților și planificarea proiectului. Disponibilitatea produsului, configurația, validarea siguranței și domeniul de aplicare al integrării trebuie confirmate pentru aplicația reală.
Politica editorială · Politica de corecție · Termeni de utilizare
Ultima actualizare: