
Długa, zakrzywiona deska rozdzielcza wymaga raczej ścieżki natrysku kleju niż prostego ruchu punkt-punkt. W zarejestrowanym przypadku robot przemysłowy zbliża kompaktowy aplikator do nieruchomego, ciemnego elementu obrabianego, podąża za jedną sekcją, unosi się, aby zmienić położenie, i powraca po dwie kolejne sekcje. Praktyczne pytanie projektowe brzmi: jak podzielić tę powierzchnię na dostępne ścieżki, zachowując jednocześnie odstęp dla nadgarstka, aplikatora, węży, osprzętu i lokalnych obszarów pokrytych. Poproś EVST o ponowne rozpatrzenie aplikacji.
Co pokazuje sekwencja pól
Na początku filmu aplikator podąża za jedną częścią panelu instrumentów. Następnie robot wycofuje się i zmienia pozycję. Zbliża się do kolejnej sekcji, ponownie się wycofuje, a następnie wykonuje kolejne podejście i ruch po ścieżce, po czym odsuwa aplikator.
Ta sekwencja uwidacznia jeden istotny punkt: uformowany panel jest traktowany jako kilka dostępnych sekcji połączonych za pomocą przemyślanych ruchów przejściowych. Film dokumentuje kolejność ruchów i układ fizyczny. Nie określa on składu chemicznego kleju, dostarczanej ilości, ustawień procesu, pokrycia, czasu cyklu, dokładności ani jakości gotowego elementu; te informacje pochodzą z danych aplikacyjnych i testów.
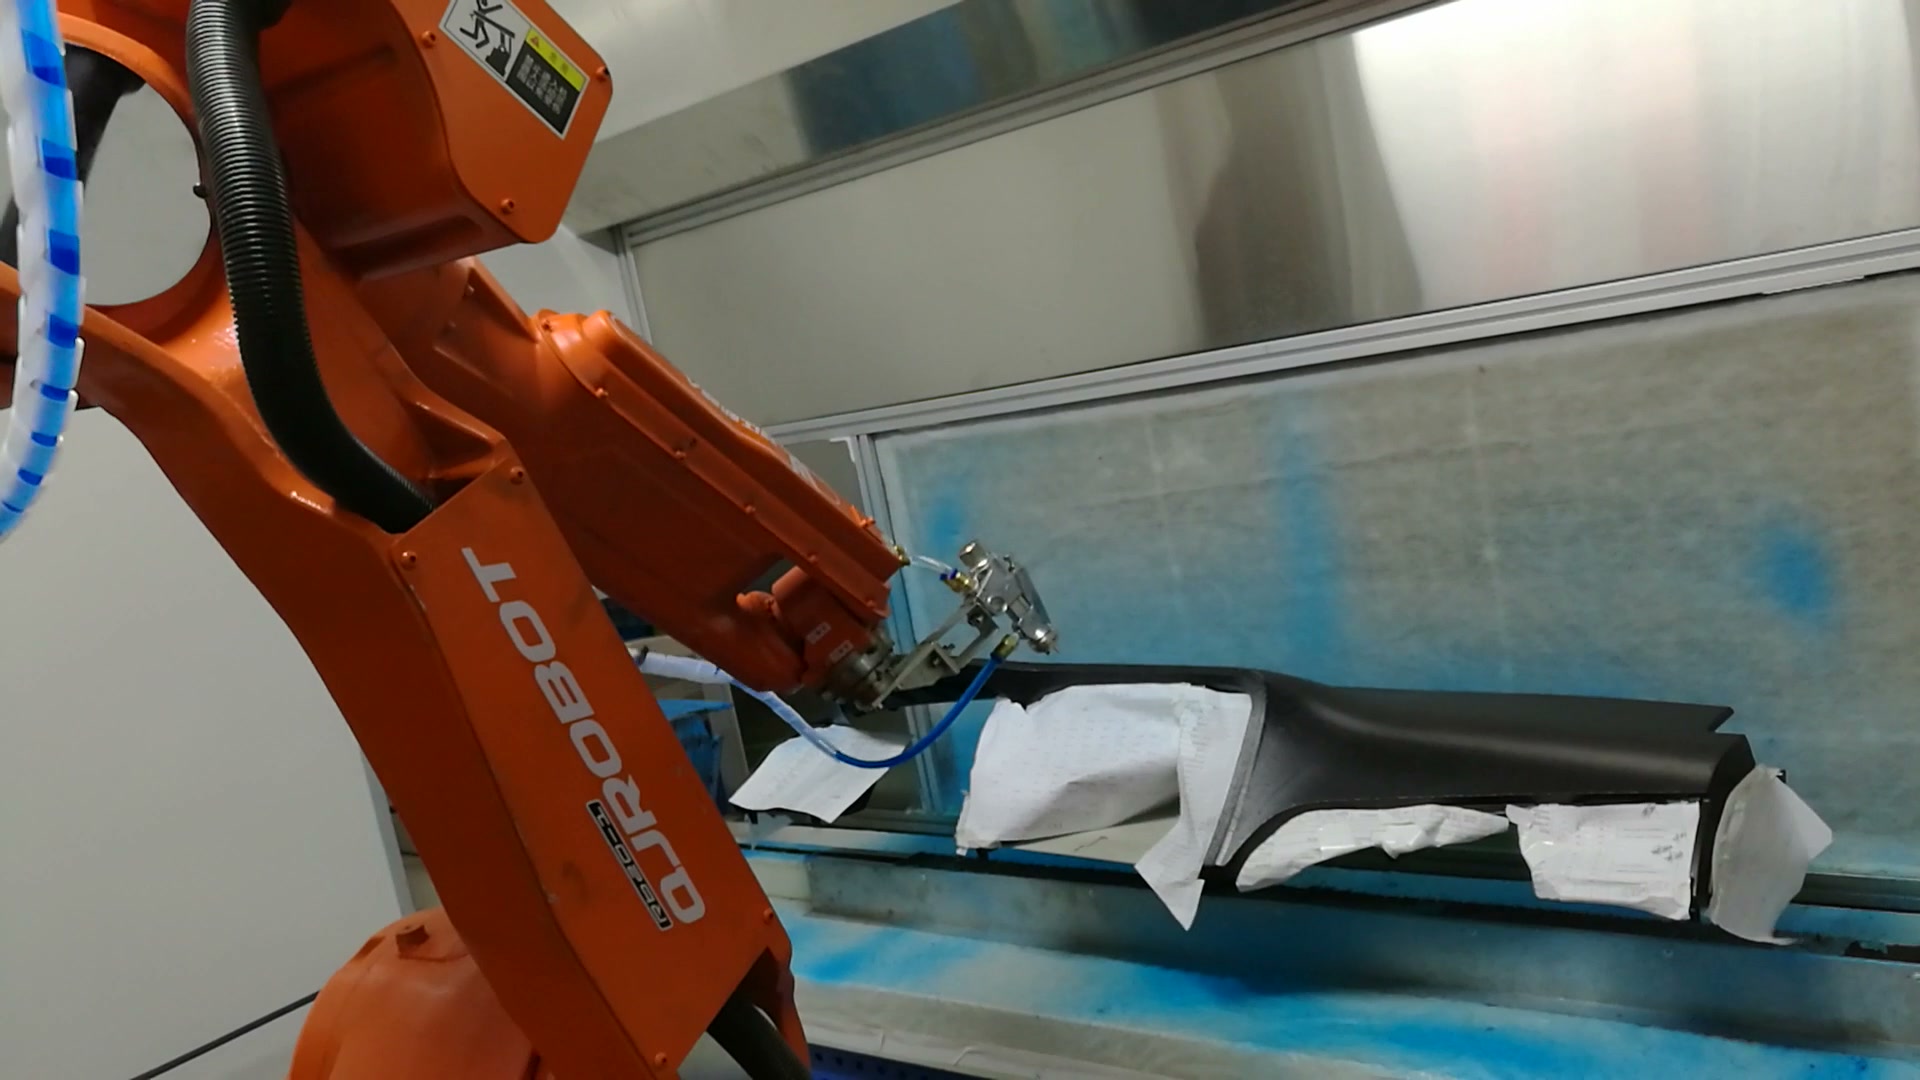
Około 00:13 nagrania aplikator znajduje się blisko jednej z sekcji stałego panelu instrumentów. Widać razem robota, narzędzie, węże, obrabiany element i lokalną białą powłokę.
Planowanie robota do natrysku kleju na panele przyrządów według dostępu
Segmentacja ścieżki powinna rozpocząć się od rzeczywistej geometrii części i narzędzia. Dla każdego obszaru powierzchni badanie wymaga określenia kierunku najazdu, orientacji roboczej, obwiedni prześwitu i ruchu wyjściowego. Obszar, który na rysunku wygląda na ciągły, może wymagać dwóch ścieżek robota, gdy kołnierz, stroma zmiana krzywizny, element oprzyrządowania lub położenie węża ograniczają dostęp.
Nagrany robot wielokrotnie zbliża się, podąża za sekcją i wycofuje. W przypadku nowego projektu, dokładny podział powinien pochodzić z badania zasięgu offline, a następnie testów na reprezentatywnych częściach. Celem jest utrzymanie aplikatora w odpowiedniej relacji roboczej do określonej ścieżki, unikając jednocześnie niewygodnej pozycji nadgarstka i zapobiegając przechodzeniu ruchu przejściowego przez obrabiany przedmiot lub uchwyt.
Traktuj start i zmianę pozycji jako część procesu
Ruchy między sekcjami powierzchni nie są ruchem pustym. Decydują one o tym, czy narzędzie odsunie się od obrabianego przedmiotu, czy wiązka węża ma wystarczająco dużo miejsca, aby podążać za nią, oraz czy kolejne podejście rozpocznie się w przewidywalnej pozycji. Przydatny plan ruchu określa, gdzie aplikator opuszcza sekcję, jak daleko się wycofuje, które połączenia zmieniają pozycję i gdzie rozpoczyna się kolejne kontrolowane podejście.
W sekwencji polowej narzędzie jest widocznie uniesione między sekcjami roboczymi. Ta obserwacja potwierdza interpretację przejść jako stanów jawnych. Nie ujawnia ona, czy przepływ materiału jest włączony, czy wyłączony w danym momencie, dlatego projekt sterowania musi definiować i weryfikować tę zależność na podstawie specyfikacji wybranego sprzętu i procesu.
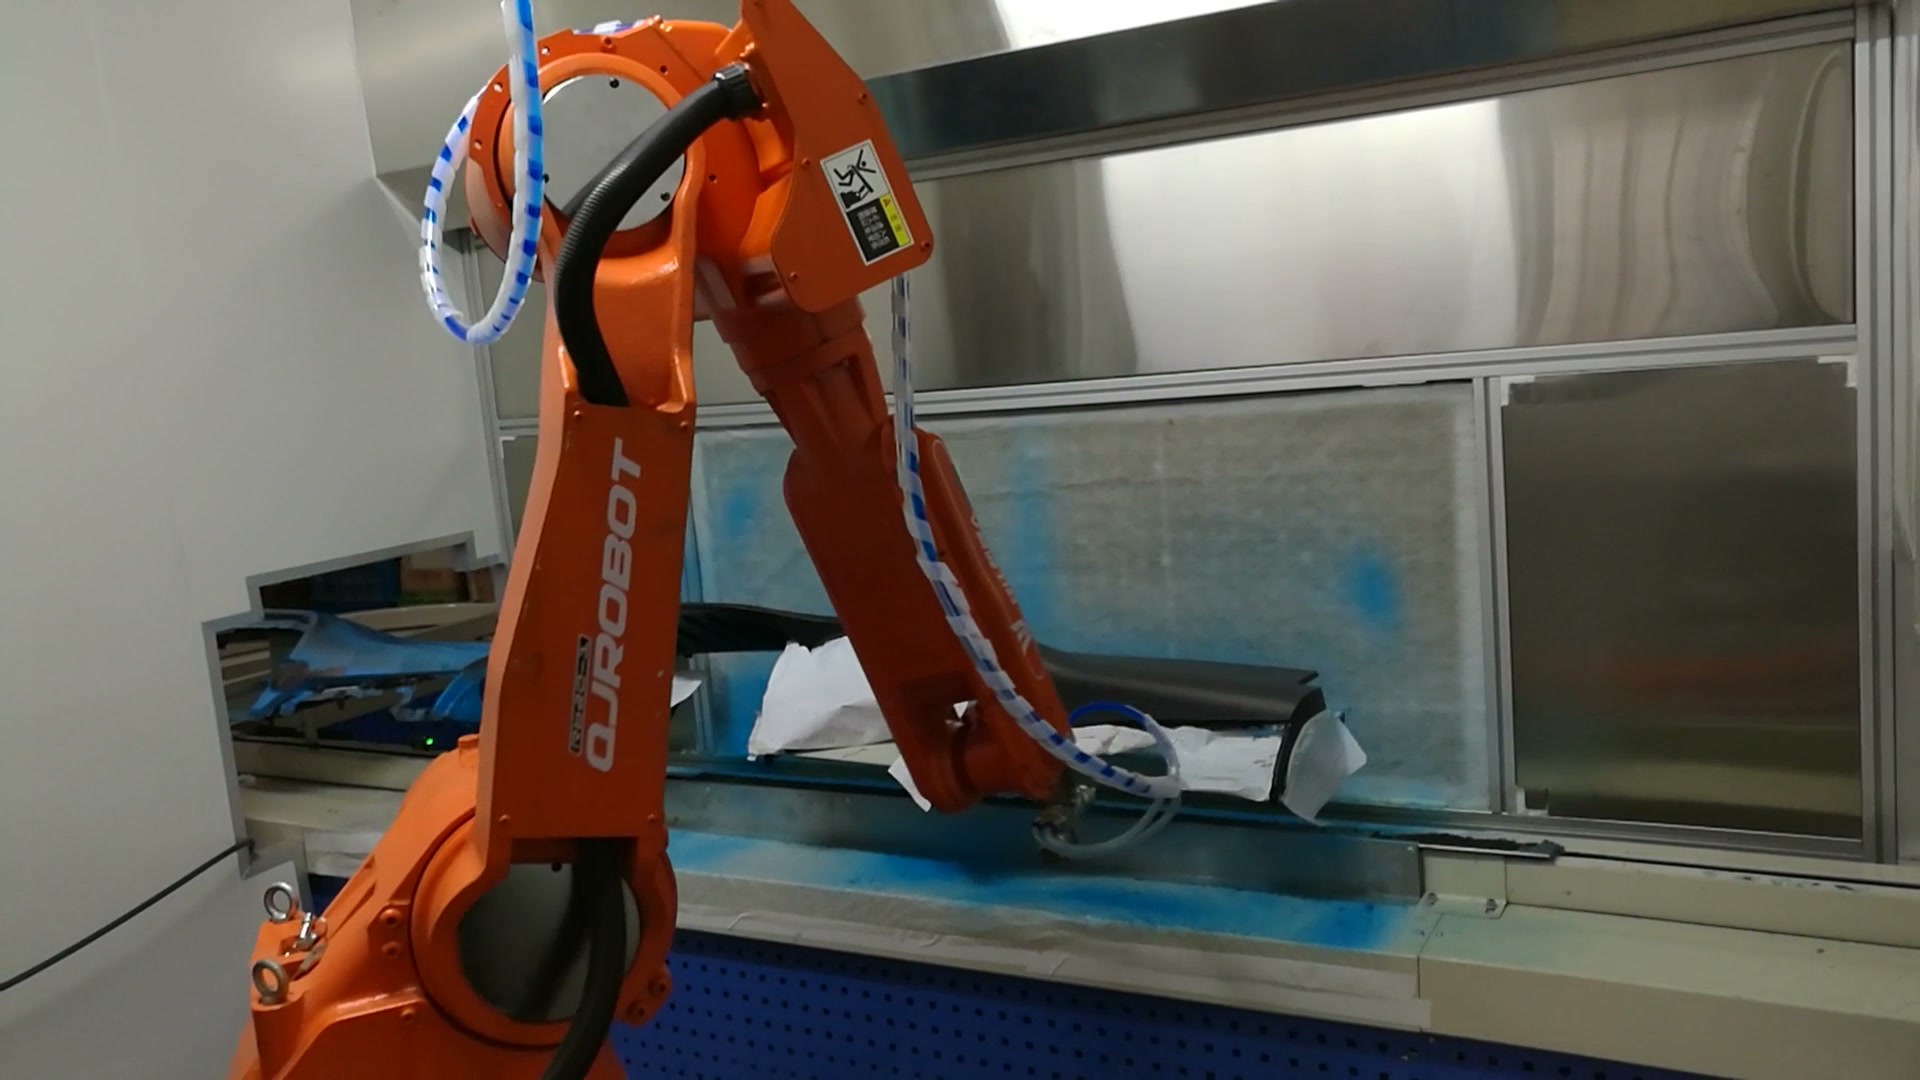
Około 00:37 nagrania, po widocznej fazie wycofywania i ponownego umieszczania, aplikator znajduje się w pobliżu innej części długiej deski rozdzielczej.
Utrzymuj wyposażenie, zadaszone obszary i usługi w tym samym modelu rozliczeniowym
Przedmiot obrabiany jest zamocowany na stałej stacji, a widoczne są białe, lokalnie zakryte obszary. Ich materiał i przeznaczenie nie są określone na podstawie materiału filmowego. Jednak podczas planowania projektu każdy element osprzętu, osłona, zabezpieczenie tymczasowe i stos tolerancji, które mogą wejść w obwiednię narzędzia, powinny zostać uwzględnione w badaniu zasięgu i kolizji.
Z tego samego powodu ważne jest prowadzenie tras serwisowych. Aplikator jest połączony widocznymi liniami, które poruszają się wraz z robotem. Model powinien uwzględniać granice gięcia, luzy, punkty zaczepienia i najbardziej wymagające pozycje nadgarstka. Ścieżka, która jest wolna dla metalowego korpusu narzędzia, może być nadal nieodpowiednia, nawet jeśli weźmiemy pod uwagę pełny pakiet serwisowy.
Zdefiniuj stany interfejsu przed optymalizacją ruchu
Solidna sekwencja powinna rozróżniać załadowanie i zlokalizowanie części, gotowość urządzenia, robota wolnego, aplikatora gotowego, ścieżkę aktywną, sekcję ukończoną i robota wycofanego. Dokładne sygnały zależą od wyposażenia komórki. Rozdzielenie stanów ułatwia diagnozowanie przerw i zapewnia znany punkt wyjścia dla planu odzyskiwania.
Odzyskiwanie danych wymaga osobnych prób. Rozważ zatrzymanie się podczas podejścia, podczas ruchu po powierzchni oraz podczas wycofywania. Dla każdego przypadku określ stan bezpieczeństwa, określ, czy bieżąca sekcja może zostać wznowiona, oraz dozwoloną ścieżkę odwrotu. Prace te powinny zostać uzgodnione przed podjęciem próby skrócenia czasu przejścia.
Zaplanuj komórkę, biorąc pod uwagę rzeczywiste ograniczenia aplikacji
Niebieska obudowa i stanowisko stacjonarne wyznaczają widoczną przestrzeń roboczą, ale materiał filmowy nie identyfikuje wentylacji ani konstrukcji filtracji obudowy. Przegląd projektu powinien uwzględniać dane dotyczące bezpieczeństwa dostawcy kleju, instrukcje dotyczące sprzętu do aplikacji, obowiązujące lokalne przepisy oraz ocenę ryzyka procesowego w celu określenia wentylacji, kontroli narażenia, zabezpieczeń, środków ostrożności przeciwpożarowych, dostępu konserwacyjnego i postępowania z odpadami.
Zabezpieczenie robota zależy również od całej komórki i trybów pracy. Ocena powinna obejmować załadunek, konfigurację, czyszczenie, serwis dysz, usuwanie usterek oraz dostęp do osprzętu, a także ruch automatyczny. Ostateczny projekt musi być zgodny z obowiązującymi wymaganiami dla miejsca instalacji i wybranego sprzętu.
Dane wejściowe do użytecznego studium wykonalności
| Wkład | Dlaczego zmienia koncepcję |
|---|---|
| Reprezentatywny model CAD i tolerancje części | Definiuje dostępne powierzchnie, warunki krawędziowe i ekstremalne prześwity |
| Wymagane strefy stosowania i strefy wykluczone | Określa, gdzie ścieżki mogą się zaczynać, kontynuować i kończyć |
| Dane dotyczące kleju i sprzętu aplikacyjnego | Definiuje okno procesu i sprzęt pomocniczy do walidacji |
| Projekt oprawy i pokrycia lokalnego | Dodaje rzeczywiste przeszkody i warunki powtarzalności |
| Aplikator, węże i pakiet ubrań | Ustawia geometrię narzędzia, obciążenie nadgarstka i ograniczenia frezowania serwisowego |
| Układ komórki i tryby dostępu | Kształtuje rozmieszczenie robotów, ich ochronę, konserwację i odzyskiwanie |
| Metoda akceptacji | Łączy próby z mierzalnymi kryteriami projektu |
Przydatny wynik koncepcji obejmuje segmentowaną mapę ścieżki, badanie zasięgu i postawy, model narzędzi i obwiedni serwisowej, sekwencję stanów interfejsu, koncepcję zabezpieczeń, macierz odzyskiwania oraz plan prób. Zobowiązania dotyczące wydajności powinny być zgodne z testami reprezentatywnych części z wykorzystaniem uzgodnionych materiałów i metod kontroli.
Pytania praktyczne przed szczegółowym projektem
Po co dzielić jeden panel instrumentów na kilka ścieżek robota?
Różne obszary mogą wymagać różnych kierunków podejścia i pozycji nadgarstka. Wyraźne sekcje tworzą również kontrolowane miejsca do odsuwania i zmiany położenia bez przekraczania części.
Co powinno zostać uwzględnione w badaniu zasięgu?
Należy uwzględnić pełny zakres tolerancji części, osprzęt, pokrywy, korpus aplikatora, pakiet serwisowy, pozycję nadgarstka robota, ruchy podejścia i wycofania, obudowę oraz dostęp konserwacyjny.
Jak należy obchodzić się z obszarami wyłączonymi z użytku?
Zdefiniuj je na podstawie specyfikacji części i procesu, odzwierciedl w modelu ścieżki i potwierdź podczas prób. Widoczne białe naloty w tym przypadku nie powinny być traktowane jako dowód konkretnej metody maskowania.
Co powinien mierzyć plan akceptacji?
Stosuj kryteria uzgodnione dla konkretnego kleju, części i dalszych potrzeb. Plan może obejmować rozmieszczenie ścieżek i kontrole wyników procesu, ale dokładne wymiary i ograniczenia muszą wynikać ze specyfikacji projektu, a nie z tego filmu.
W celu przeprowadzenia przeglądu koncepcji należy dostarczyć dane dotyczące części i osprzętu, stref zastosowań, wybranych materiałów i urządzeń, układu, potrzeb dostępu oraz proponowanej metody akceptacji. Poproś o przegląd aplikacji EVST lub e-mail sprzedaż@evsrobot.com.
Akceptacja projektu następuje na podstawie uzgodnionych danych projektowych, metody prób i dokumentacji.