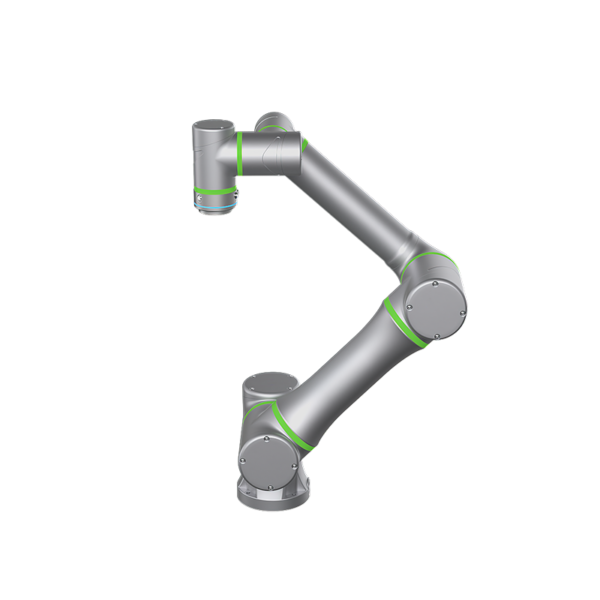
Malowanie ramienia robota QJR6-2700P

  • Brak konstrukcji nadgarstka z przednią osobliwością, opcjonalny wbudowany rurociąg, co ułatwia nauczanie opryskiwania ze śledzeniem synchronicznym.
  • Korzystanie ze struktury magistrali, wygodne do rozbudowy i dużej prędkości
  • Dokładność powtarzania pozycjonowania: ±0.5 mm
  • Rozpiętość ramion: 2035 mm
  • Ładowność: 10 kg

Pobieranie bazy danych

Instrukcje

Parametry techniczne

Model QJR6-2700P
Numer osi 6
Ładunek 6 kg
Powtórz pozycjonowanie ± 0.5mm
Max Armspana 2701mm
Zakres ruchu J1 ± 95º
J2 ﹢102°, ﹣53°
J3 ﹢80°, ﹣80°
J4 ± 260º
J5 ± 270º
J6 ± 260º
Maksymalna prędkość J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Dopuszczalny moment obrotowy J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Moment bezwładności J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Masa ciała robota 400 kg
moc Pojemność 3.9 kVA
Gabinet Rozmiar 650 * 750 * 1150mm
Gabinet Waga 140 kg
Źródło Trójfazowy czteroprzewodowy
Formularz instalacyjny Zamontowany na ziemi
Zastosowanie W przypadku malowania nie ma punktu osobliwości, co znacznie ułatwia naukę programowania.

Rysunek ogólnych wymiarów robota i zakresu ruchu

Wymiar ogólny QJR6-2700P

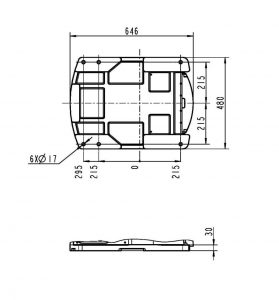
Rysunek wymiarowy mocowania podstawy robota

Rysunek wymiarowy mocowania QJR6-2700P

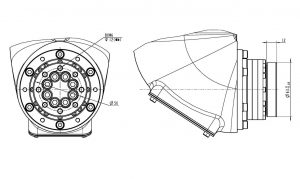
Rysunek wymiarowy instalacji końcowej robota

Schemat interfejsu instalacyjnego QJR6-2700P

Logo EVST
Przegląd prywatności

Ta strona korzysta z plików cookie, abyśmy mogli zapewnić Ci najlepszą możliwą obsługę. Informacje o plikach cookie są przechowywane w przeglądarce użytkownika i służą do wykonywania funkcji, takich jak rozpoznawanie użytkownika po powrocie do naszej witryny i pomaganie naszemu zespołowi w zrozumieniu, które sekcje witryny są dla niego najbardziej interesujące i użyteczne.