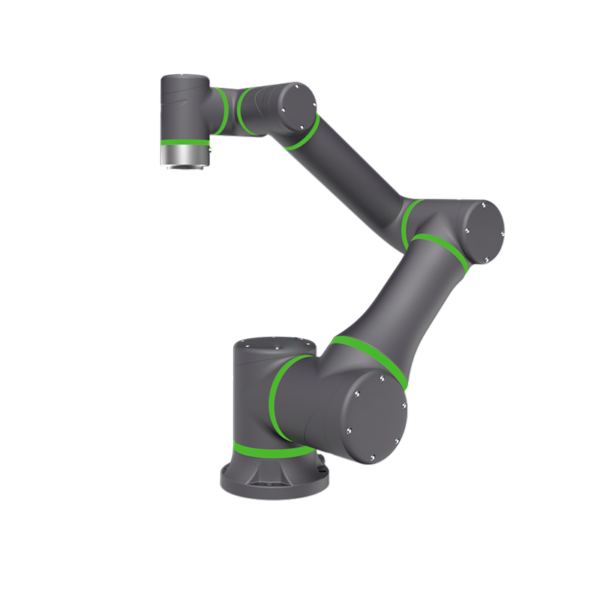
| Model | Robot QJR7-900 | ||
| Stopień swobody | 6 | ||
| Ładunek | 7 kg | ||
| Rozpiętość skrzydeł | 903.5mm | ||
| Powtarzalność^2 | ± 0.02mm | ||
| Mechaniczny zakres graniczny |
oś 1 | ± 182 ° | |
| oś 2 | +132°, -94° | ||
| 3 osie | +74°, -187° | ||
| 4 osie | ± 172 ° | ||
| 5 osie | ± 125 ° | ||
| 6 osie | ± 360 ° | ||
| Maksymalny prędkość |
1 osie | 5.6 rad / s | 320°/s |
| 2 osie | 4.5 rad / s | 258°/s | |
| 3 osie | 7 rad / s | 401°/s | |
| 4 osie | 7.5 rad / s | 429 °/s | |
| 5 osie | 7.5 rad / s | 429 °/s | |
| 6 osie | 12 rad / s | 687 °/s | |
| Dozwolone moment obrotowy |
4 osie | 33.6N.m | |
| 5 osie | 18.4 Nm | ||
| 6 osie | 15.8N.m | ||
| Chwila bezwładność |
4 osie | 1.61 kg/m2 | |
| 5 osie | 0.97 kg.m2 | ||
| 6 osie | 0.42 kg.m2 | ||
| Masy ciała | 47 kg | ||
| poziom ochrony | IP65 | ||
| instalacja sprzętu Środowisko |
Temperatura | 0 ~ 45 ℃ | |
| Wilgotność | 20% ~80% RH (bez kondensacji) | ||
| Wibracja | <4.9 m/s2 (0.5 G) | ||
| Pozostałe | Unikaj gazów i cieczy łatwopalnych i żrących; Unikać kontaktu z wodą, olejem, kurzem itp.; Trzymać z dala od źródła szumu elektrycznego. |
||
| Pojemność baterii | 1.5 kVA (Yaskawa 1.0 kVA) | ||
| Metoda instalacji | Montaż naziemny, montaż podwieszany. | ||