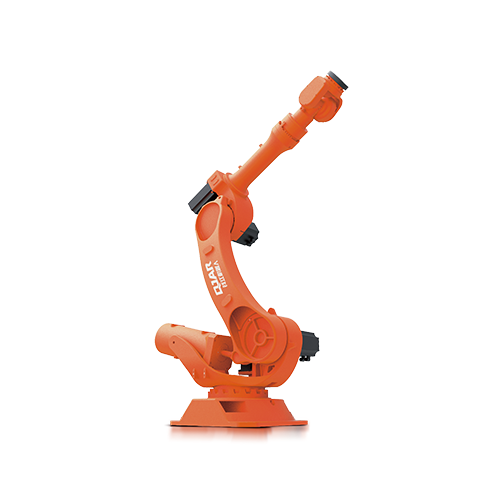
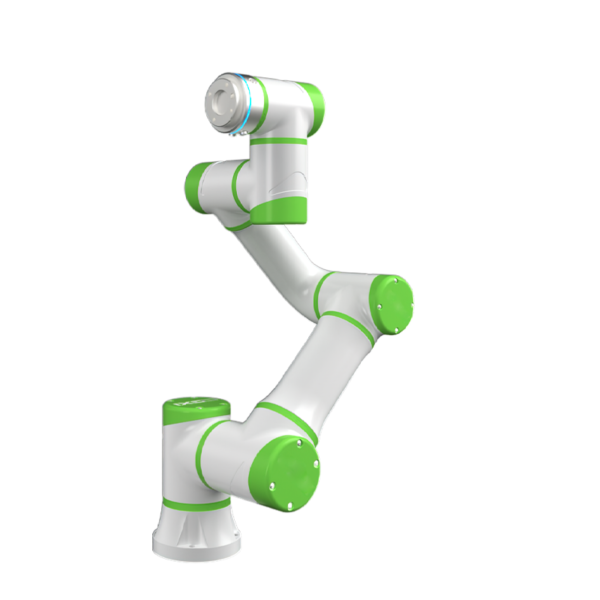
| Model | QJR20-2000 | |
| Numer osi | 6 | |
| Ładunek | 20 kg | |
| Powtórz pozycjonowanie | ± 0.05mm | |
| Max Armspana | 2001.7mm | |
| Zakres ruchu | J1 | + 172 ° |
| J2 | +150°,-110° | |
| J3 | +85°- 150° | |
| J4 | ± 185 ° | |
| J5 | ± 115 ° | |
| J6 | ± 360 ° | |
| Maksymalna prędkość | J1 | 177 ° / s |
| J2 | 177 ° / s | |
| J3 | 189 ° / s | |
| J4 | 429°/s | |
| J5 | 412 ° / s | |
| J6 | 515 ° / s | |
| Dopuszczalny moment obrotowy | J4 | 83.3N · m |
| J5 | 34Nm | |
| J6 | 28N · m | |
| Moment bezwładności | J4 | 4.1 kg·m² |
| J5 | 3.8 kg·m² | |
| J6 | 1.1 kg/m | |
| Masa ciała robota | 270 kg | |
| moc Pojemność | 3.7 kVA | |
| Zasilacz laboratoryjny | Jedna faza 220 V ±10% | |
| Gabinet Rozmiar | 600 * 480 * 920mm | |
| Gabinet Waga | 95 kg | |
| Formularz instalacyjny | Montaż naziemny/sufitowy | |
| Zastosowanie | Obsługa, montaż, sortowanie, załadunek i rozładunek itp. | |