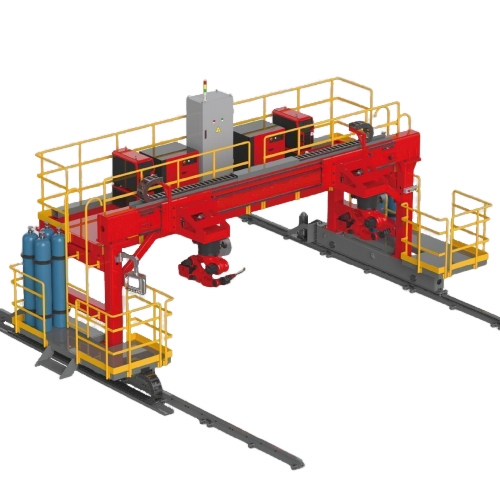
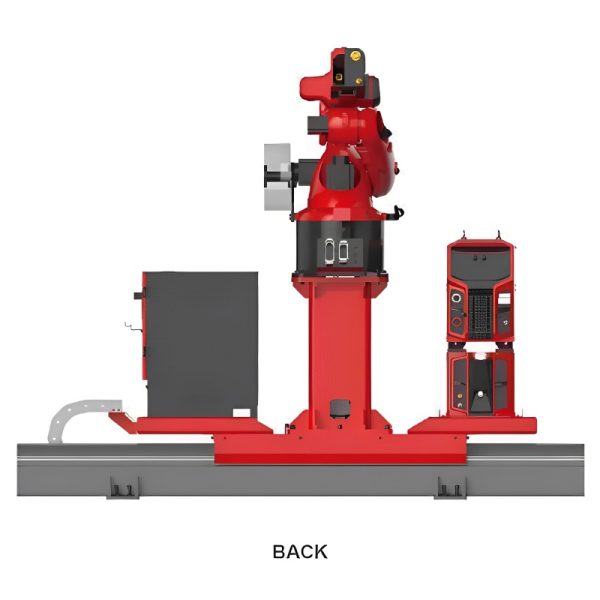
TYP TORÓW WSPORNIKOWYCH
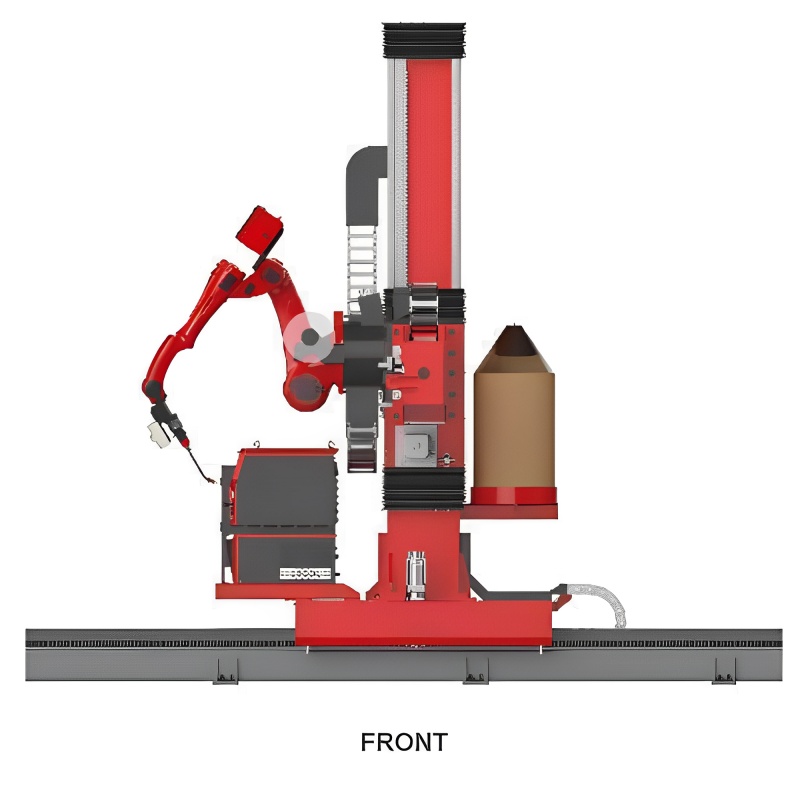
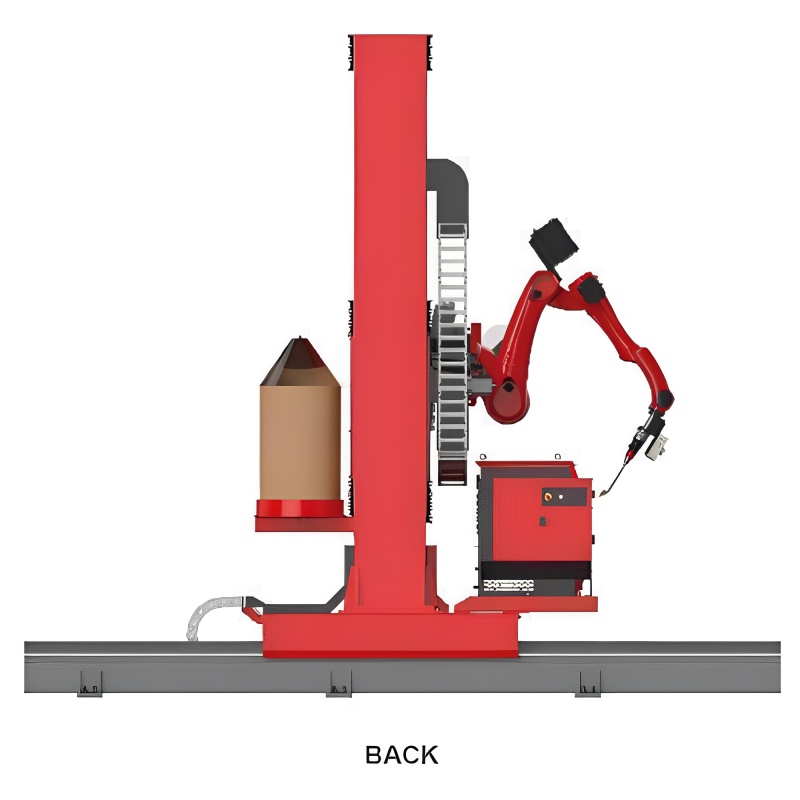
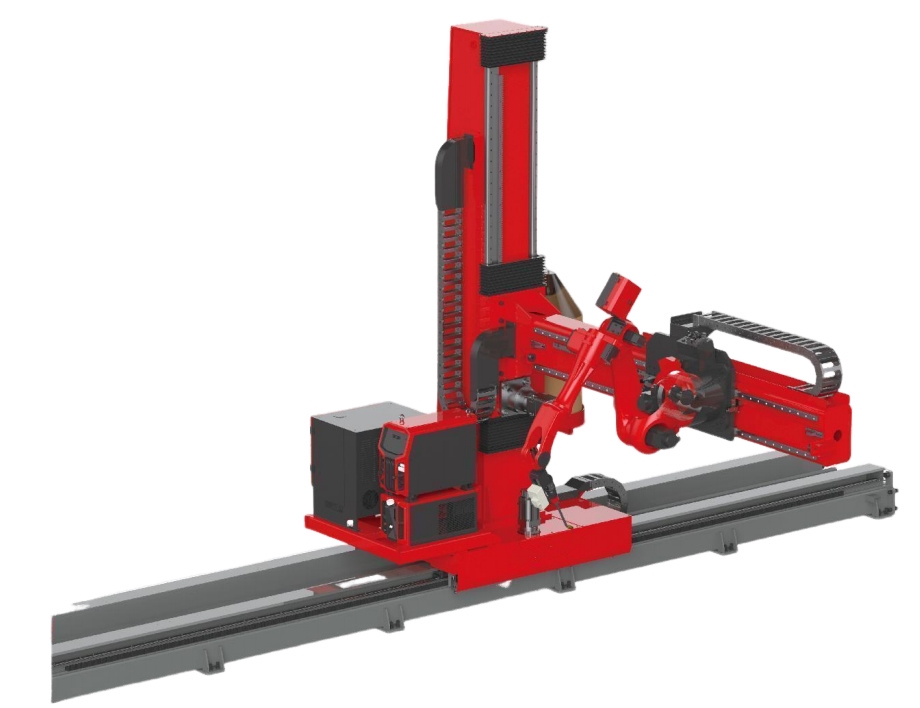
Stacja spawalnicza NineAxis CantileverWeld
Nadaje się do spawania długich elementów o większych przekrojach, ale szerokość elementu obrabianego nie powinna być zbyt duża, jak w przypadku belek H i płyt wieżowych.
1. W zależności od różnych warunków przedmiotu obrabianego, dostępnych jest wiele stopni swobody do wyboru;
2. Wiele osi zewnętrznych zapewnia robotowi większą przestrzeń ruchu, a po wyposażeniu go w urządzenie pozycjonujące może wykonywać spawanie w wielu pozycjach, takich jak spawanie płaskie, pionowe i kształtowe, co gwarantuje stałą jakość spawania.

| Treść | Główne parametry techniczne i zasięg | Note |
|---|---|---|
| Podstawowe parametry | Stopnie swobody: 7 osi, 8 osi, 9 osi, 7 osi i 8 osi opcjonalnie | |
| Całkowita moc maszyny: 31 kW, 33 kW, 36 kW | ||
| Maksymalne obciążenie efektora końcowego: 12 kg | ||
| Zasilanie operacyjne: Trójfazowy, pięcioprzewodowy system 3x380V + 10950Hz | ||
| wydajność wizualna | Wizja (standardowa konfiguracja): /, ≤0.5 mm, ≤0.5 mm | |
| Szybkość skanowania klatek: /, 2000 klatek/sekundę, 2000 klatek/sekundę | ||
| Zakres wysięgu ramienia robota: R = 1465 mm, zależy od wybranego modelu robota | ||
| Wydajność mobilności | Track Length: 6m/8m/12m/14m/16m | Wybierane na podstawie stanu przedmiotu obrabianego |
| Tor X – Prędkość ruchu osi: ≥20m/min | Określone przez projekt | |
| Prędkość ruchu wspornika osi Y: /, ≥12m/min, ≥12m/min | Przesuw osi Y zaprojektowany na podstawie stanu przedmiotu obrabianego | |
| Kolumna Z – Prędkość ruchu osi: /, /, ≥8m/min | Przesuw osi Z zaprojektowany na podstawie stanu przedmiotu obrabianego | |
| Środowisko aplikacji | Temperatura otoczenia: 0°C do +45°C (podczas pracy), -20°C do +60°C (podczas transportu i przechowywania) | |
| Wilgotność względna: ≤90% RH (bez kondensacji) |