
Sekwencjonowanie stref roboczych dla powtarzających się spoin elementów szynowych

Poznaj sposób, w jaki sekwencjonowanie stref roboczych, spójność osprzętu i stany graniczne sterują powtarzalnymi spawami robotów na elementach szyn.
Zakres szlifowania robotem obudów klawiatur laptopów
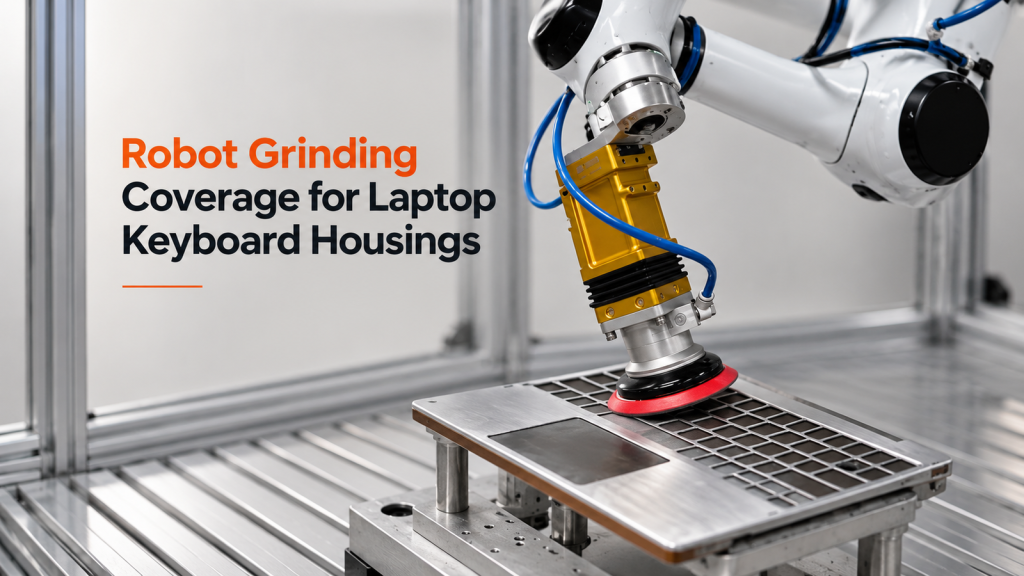
Dowiedz się, w jaki sposób podział powierzchni na strefy, pozycja narzędzi i kontrola przejść wpływają na ścieżki szlifowania robota w przypadku obudów klawiatur laptopów.
Co sprawia, że ścieżka natrysku cieczy przez roboty działa bezproblemowo, nawet przy krawędziach, maskach i ograniczeniach kabiny?
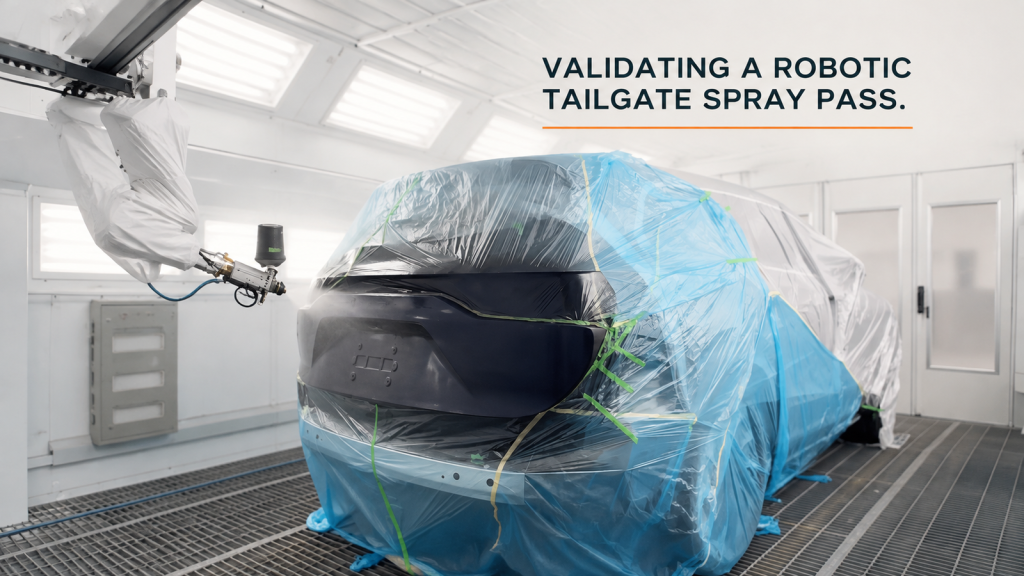
Zobacz, w jaki sposób strefy powierzchni, pozycja aplikatora, umieszczony na górze kubek z farbą, granice maskowania i odstępy w kabinie kształtują ścieżkę natrysku podczas jazdy na tylnej klapie samochodu.
Obsługa prasy przez robota: co sprawia, że przekazywanie danych między tacą a prasą jest powtarzalne?
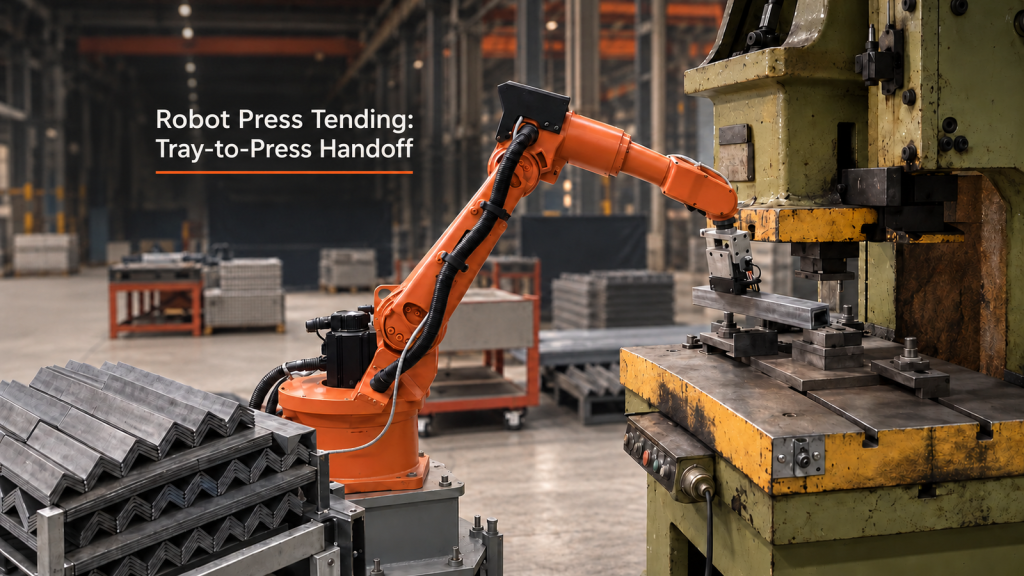
Praktyczna analiza pobierania tac, uprawnień prasy, lokalizacji stołu roboczego i odzyskiwania w celu obsługi prasy przez robota.
Planowanie stanowiska roboczego robota do nakładania powłok ochronnych: trzy obszary robocze, jedna przejrzysta trasa
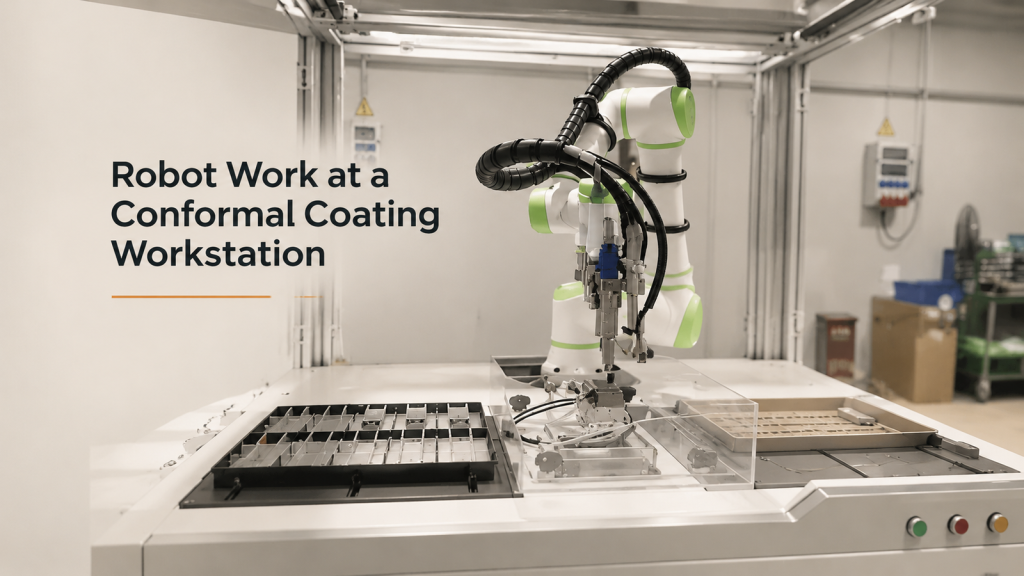
Jak zaplanować trasy robotów, interfejsy osprzętu, stany zajętości i odzyskiwanie w trzech obszarach roboczych na stanowisku roboczym do nakładania powłok ochronnych.
Obsługa maszyn CNC robota mobilnego
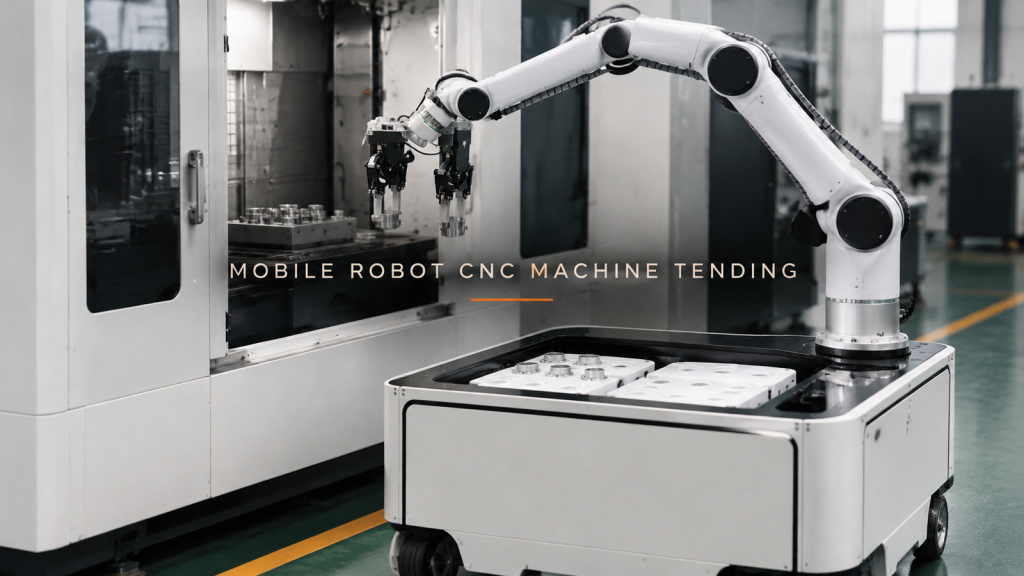
Koncepcja mobilnego robota obsługującego maszyny CNC musi koordynować trzy interfejsy: tacę, otwór maszyny i pozycję dokującą, która umożliwia obu stronom reakcję.
Robotyczne natryskiwanie kleju do paneli przyrządów
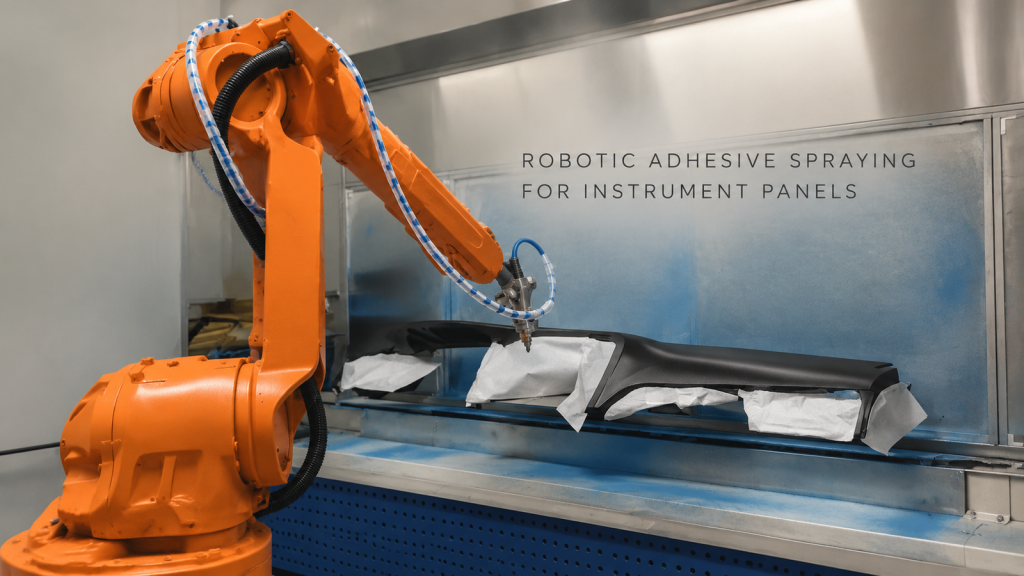
Zobacz, jak robot zbliża się, podąża za nim i zmienia pozycję na desce rozdzielczej, a następnie przejrzyj dane dotyczące ścieżki, zezwolenia i walidacji na potrzeby projektu praktycznego.
Spawanie szwów robotem na żebrowanym elemencie o kształcie pudełka: wymagania dotyczące ścieżki łączenia
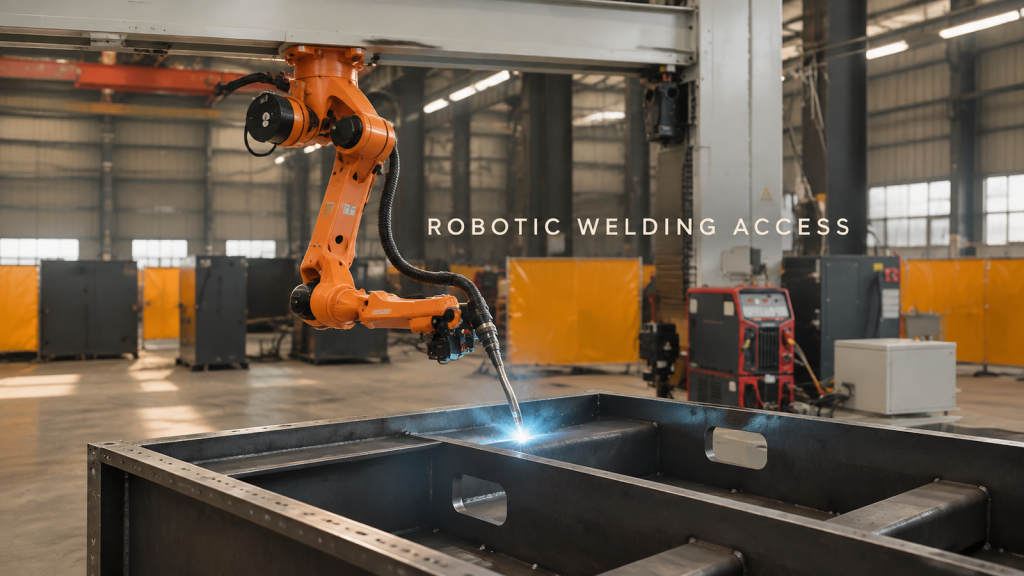
Film z terenu pokazuje robota spawającego wzdłuż spoiny na żebrowanym elemencie o kształcie prostopadłościanu. Zobacz geometrię, dostęp i dane wejściowe walidacji, które mają znaczenie.
Paletyzacja tacek na sadzonki za pomocą robota: budowanie naprzemiennych warstw i rozładowywanie palety
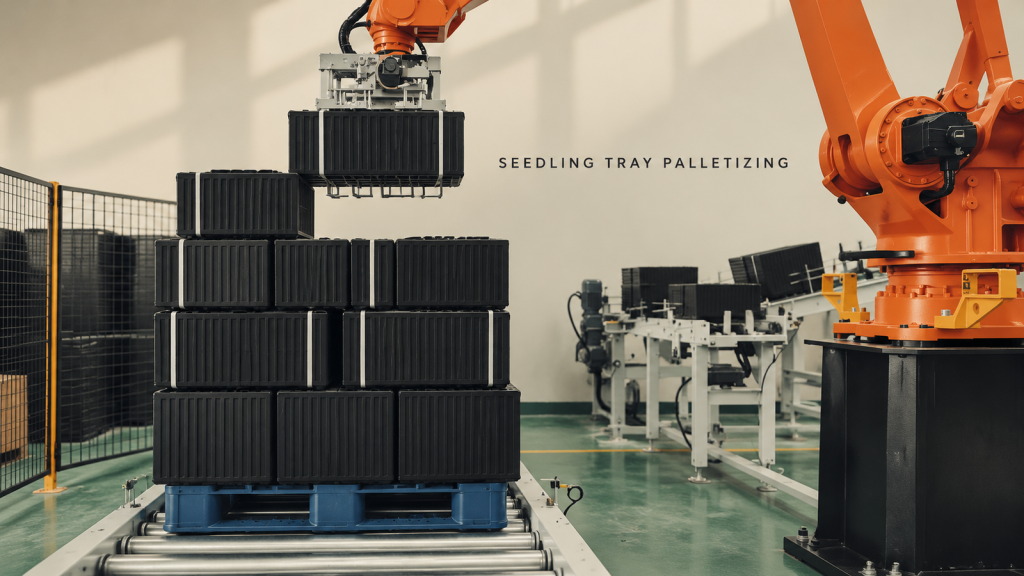
Zobacz, jak ułożone w stosy grupy tac z sadzonkami są podnoszone, układane w naprzemiennych orientacjach warstw i rozładowywane jako kompletna paleta.
Szlifowanie elementów podnośnika za pomocą robota: koordynacja uchwytu obrotowego i dostępu do narzędzi
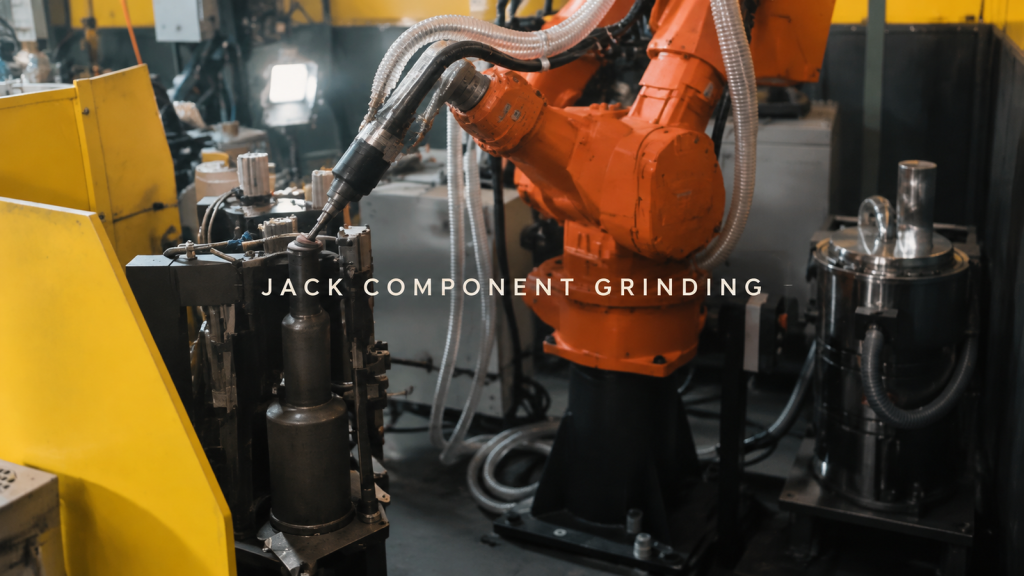
Zobacz, w jaki sposób przyrząd obrotowy prezentuje elementy podnośnika do szlifowania robotem, z trasami styku z tyłu i z przodu-dołu, blokadami indeksującymi i kontrolą prześwitu.
Co zapewnia stabilność długiego szwu blachy spawanej łukiem argonowym od początku do końca?
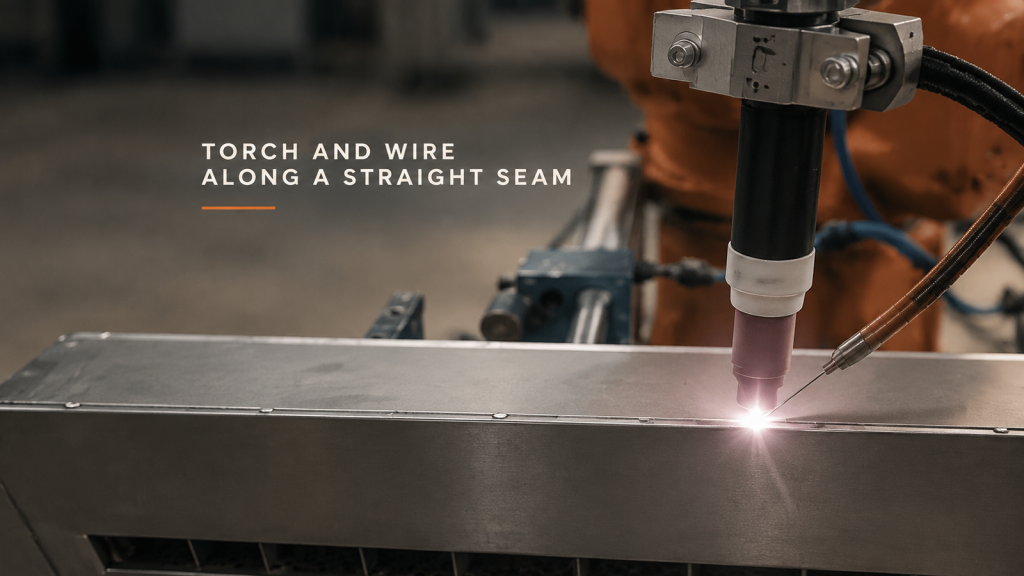
Zaplanuj długi szew blachy w łuku argonowym, uwzględniając stabilność połączenia, geometrię dyszy ceramicznej i drutu bocznego oraz określoną strefę zakończenia łuku.
Gratowanie części przy użyciu robota: Jak podzielić powierzchnie chwytające i krawędzie robocze?
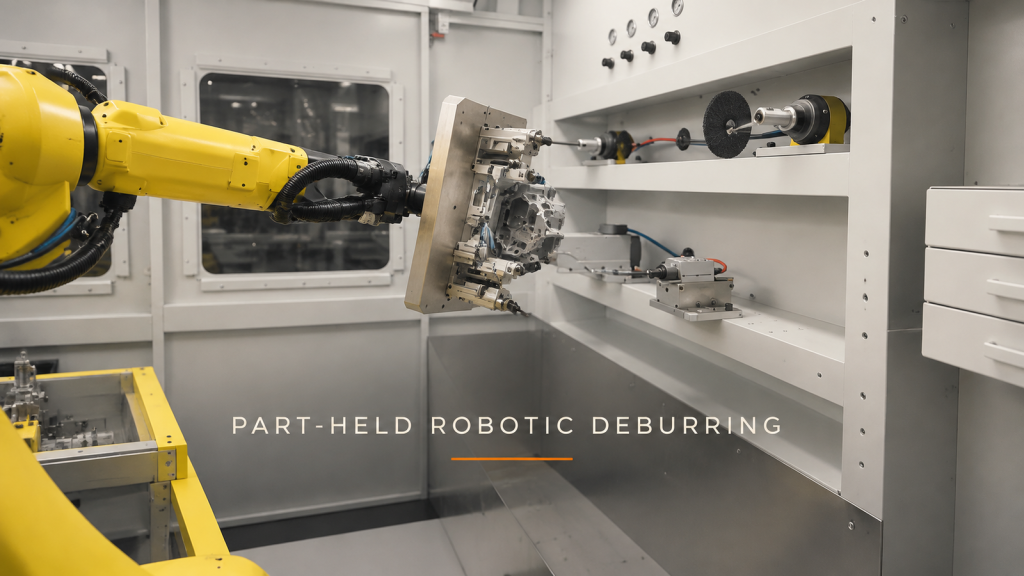
Zaplanuj gratowanie części obsługiwanych przez robota, oddzielając powierzchnie chwytające od krawędzi roboczych, sprawdzając odstęp od przyrządu i definiując każde podejście do narzędzia stałego.