
Robotyczne cięcie głowy: ścieżka, postawa i krawędź
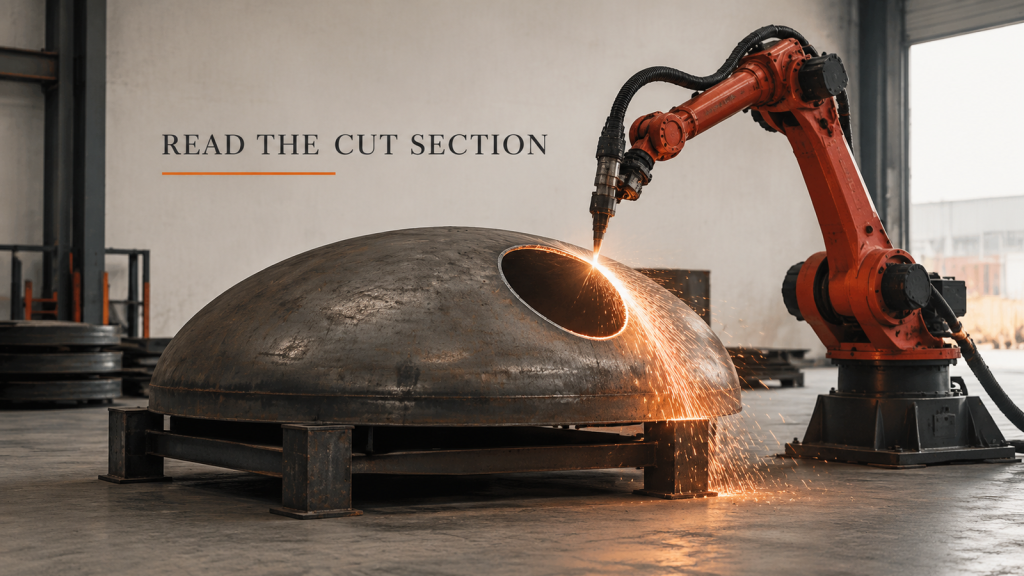
Głowica tnąca robota wyznacza zamkniętą ścieżkę na zakrzywionej powierzchni. Zaplanuj ścieżkę i położenie palnika, a następnie oceń krawędź cięcia.
Robot SCARA czy sześcioosiowy: pozwól ruchowi wybrać
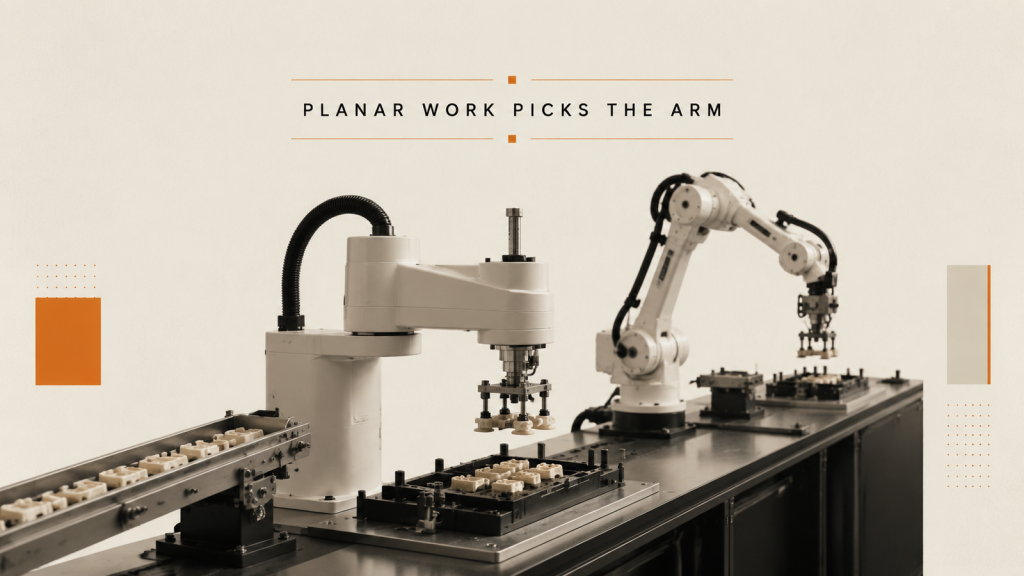
Wybór robota SCARA lub ramienia sześcioosiowego do montażu małych części zaczyna się od ruchu w każdym kroku, a nie od liczby osi w katalogu.
Ładunek robota: dlaczego chwytak jest w nim potrzebny
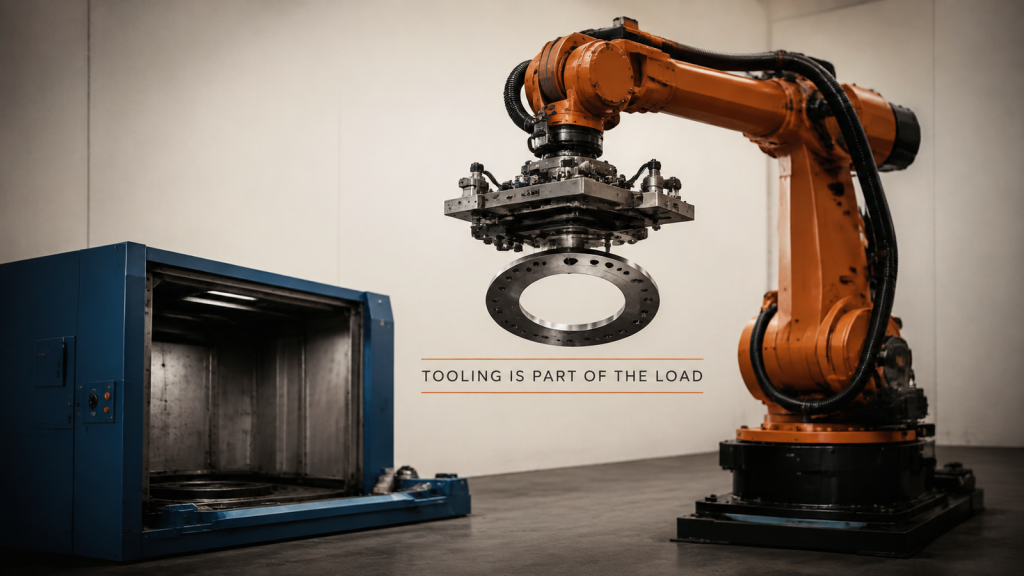
Ładunek robota musi obejmować zarówno narzędzie, jak i część, w rzeczywistej odległości między kołnierzem nadgarstka a środkiem masy.
Akceptacja spoiny: wygląd jest widoczny, penetracja nie
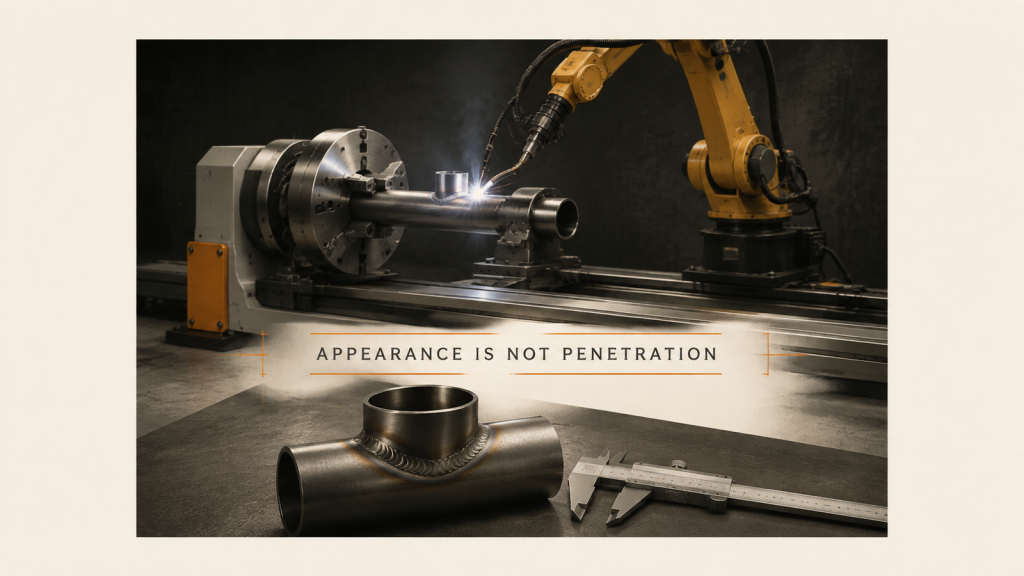
Odbiór spoiny jest nieważny, gdy wygląd i przetop są zapisane jako jedna klauzula. Należy oddzielić kontrolę przy linii od testu procedury.
Zasięg robota współpracującego: zarówno punkt odbioru, jak i punkt montażu
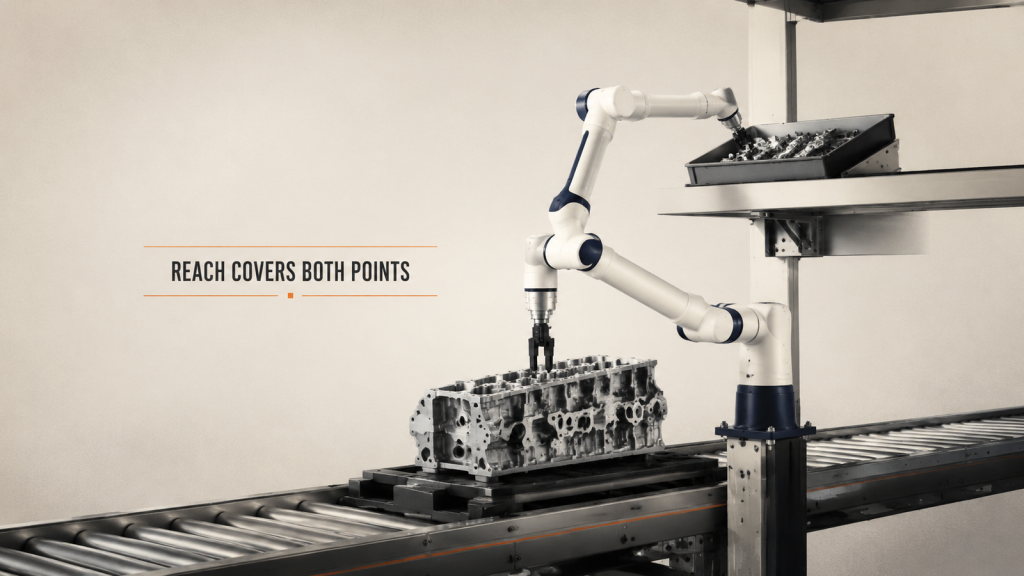
Zasięg cobota nie jest jednolitą odległością w linii prostej. Każdy punkt roboczy, długość narzędzia, margines pozycji i odstęp od ludzi podlegają tej samej kontroli.
Spawanie mobilne: planowanie stanowisk pracy dla dużych części
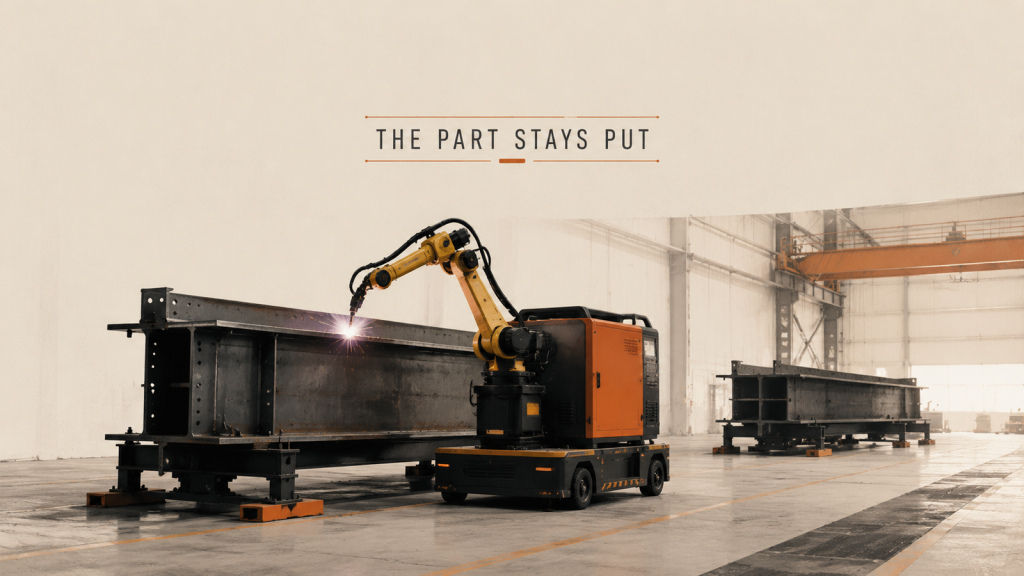
Gdy część jest zbyt duża, aby ją podnieść, mobilne spawanie przenosi sprzęt. Pozycja postojowa i odzyskiwanie danych stają się jednostką planowania.
Obsługa maszyn: jeden robot obsługujący kilka maszyn
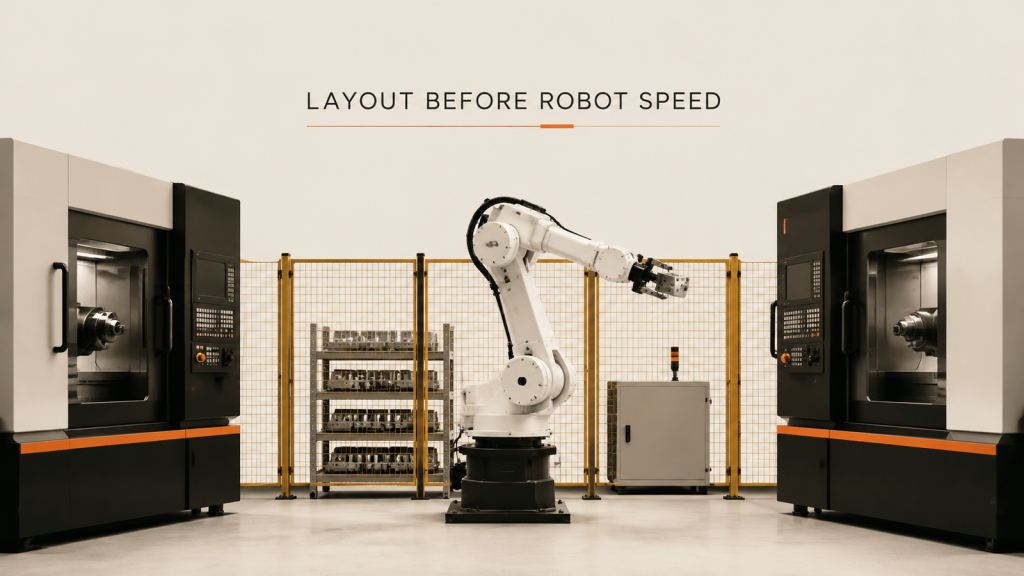
Przy obsłudze maszyn z jednym robotem i kilkoma maszynami, zasięg, oczekiwanie i ogrodzony dostęp decydują o wszystkim na długo przed tym, zanim zdecyduje o tym prędkość ramienia.
Spawanie cienkich blach: odkształcenie zaczyna się przy zaciskaniu
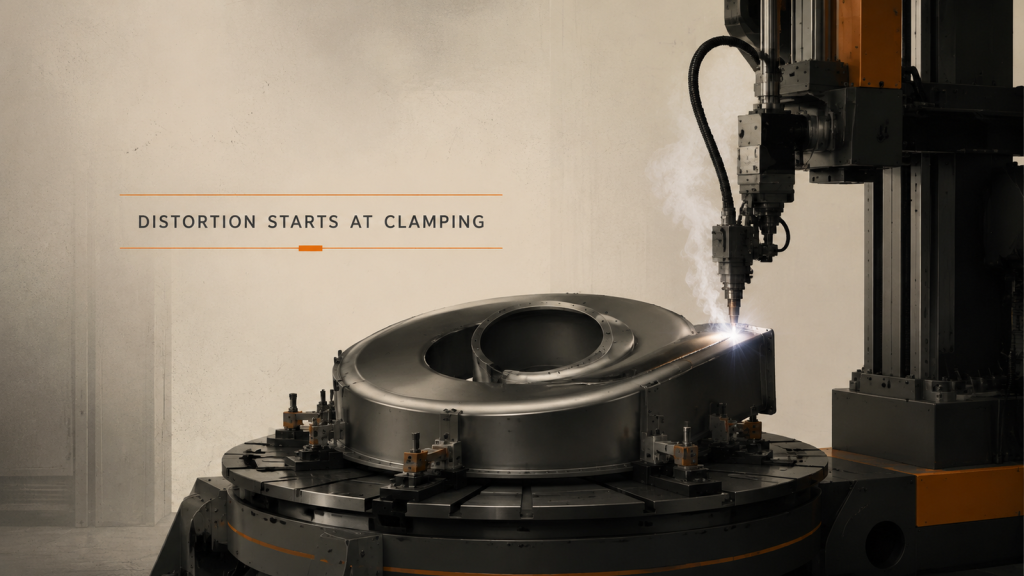
W spawaniu cienkich blach odkształcenia powodują więcej poprawek niż wady spoiny. Pozycje zacisków i kolejność spawania decydują o ostatecznym kształcie.
Spawanie wielowarstwowe blachy o średniej grubości: najpierw rowek
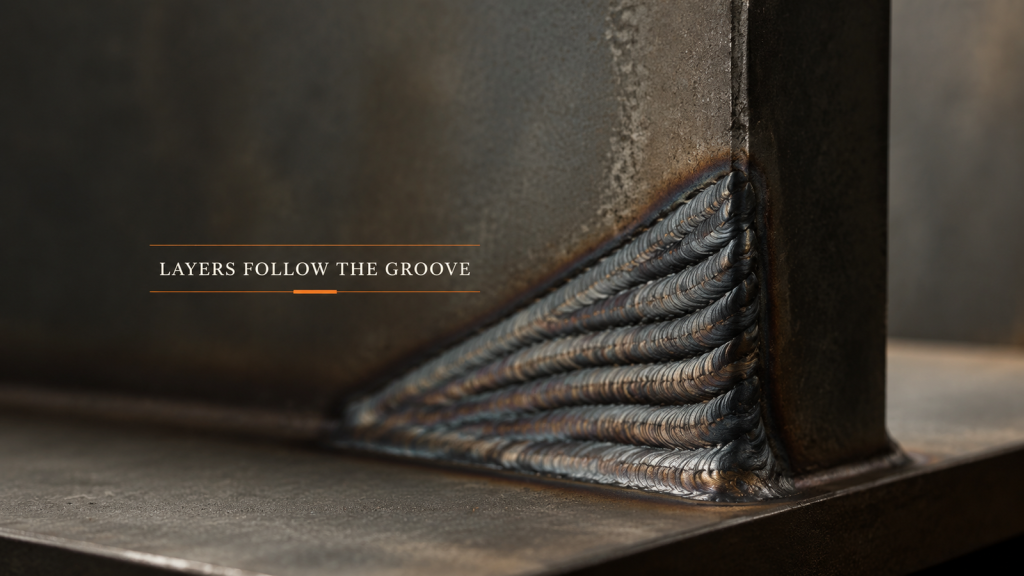
W spawaniu wielowarstwowym rowek określa przekrój, a przekrój określa liczbę przejść. Zaplanuj warstwy przed parametrami.
Robotyczna komórka spawalnicza składa się z sześciu części, a nie jednej
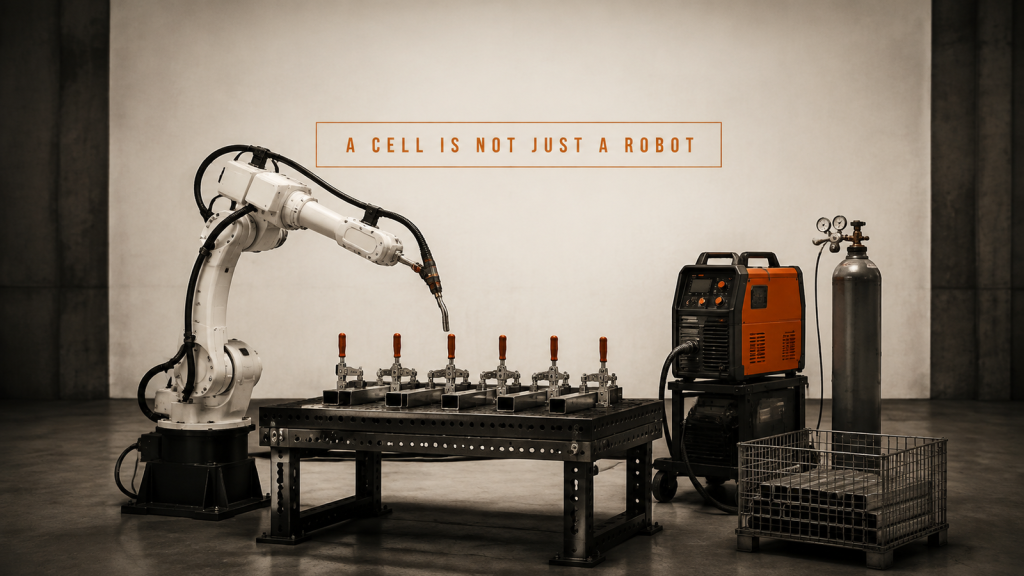
Robotyczna cela spawalnicza składa się z sześciu części pracujących w jednym cyklu. Robot i palnik, osprzęt i zaciski, źródło zasilania, gaz, załadunek i przepływ.
Spawanie cienkich blach: szczelina montażowa czy parametry procesu?
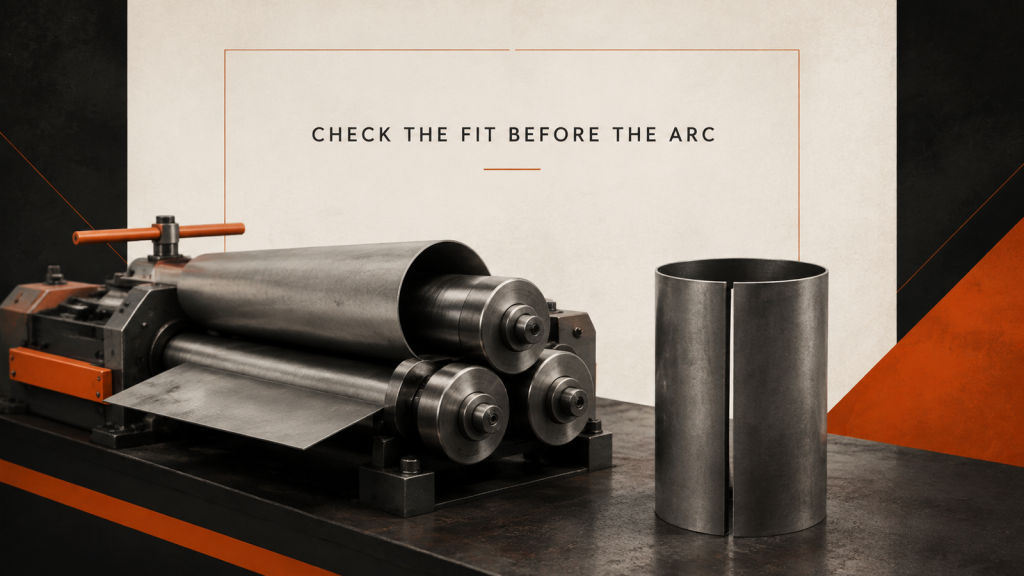
Oddzielenie szczeliny montażowej od parametrów procesu na linii spawania cienkich blach rozpoczyna się od etapu wykroju i formowania.
Mobilna platforma spawalnicza: każdy przystanek to nowa konfiguracja
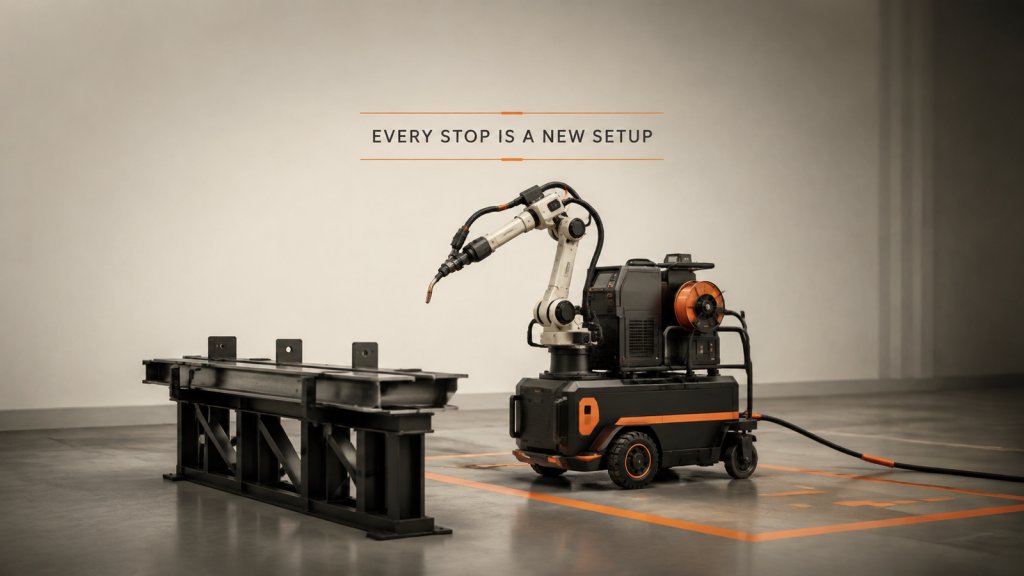
Mobilna platforma spawalnicza musi nadal ustalać położenie części w każdej pozycji postojowej. Warunki na miejscu decydują o powtarzalności.