
Robotyczna komórka spawalnicza składa się z sześciu części, a nie jednej
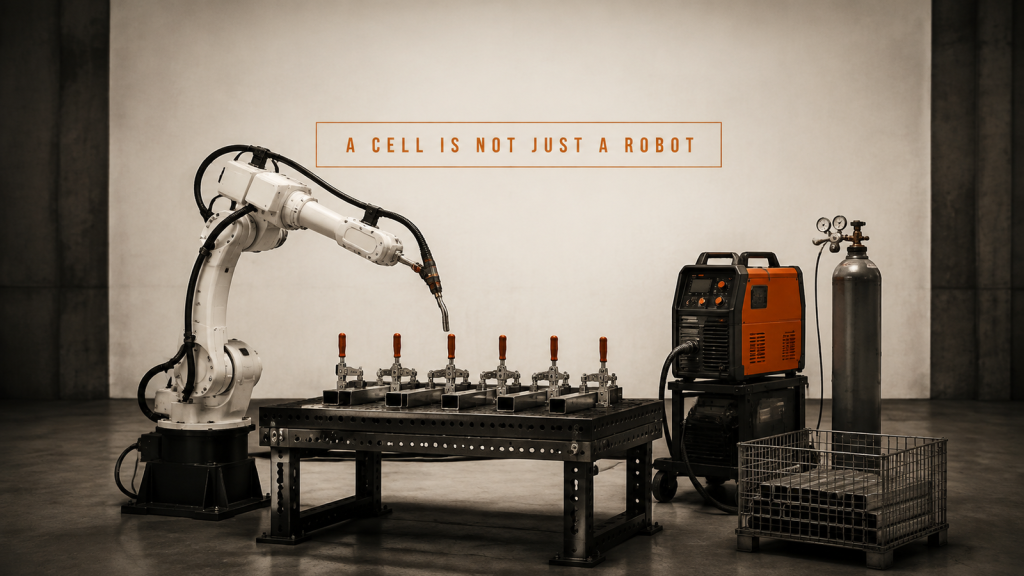
Robotyczna cela spawalnicza składa się z sześciu części pracujących w jednym cyklu. Robot i palnik, osprzęt i zaciski, źródło zasilania, gaz, załadunek i przepływ.
Spawanie cienkich blach: szczelina montażowa czy parametry procesu?
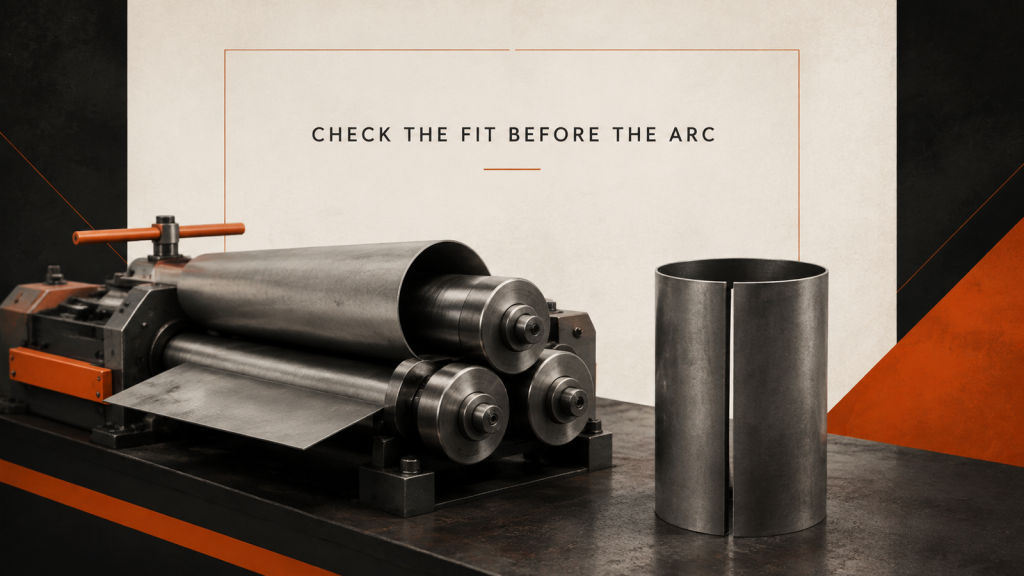
Oddzielenie szczeliny montażowej od parametrów procesu na linii spawania cienkich blach rozpoczyna się od etapu wykroju i formowania.
Mobilna platforma spawalnicza: każdy przystanek to nowa konfiguracja
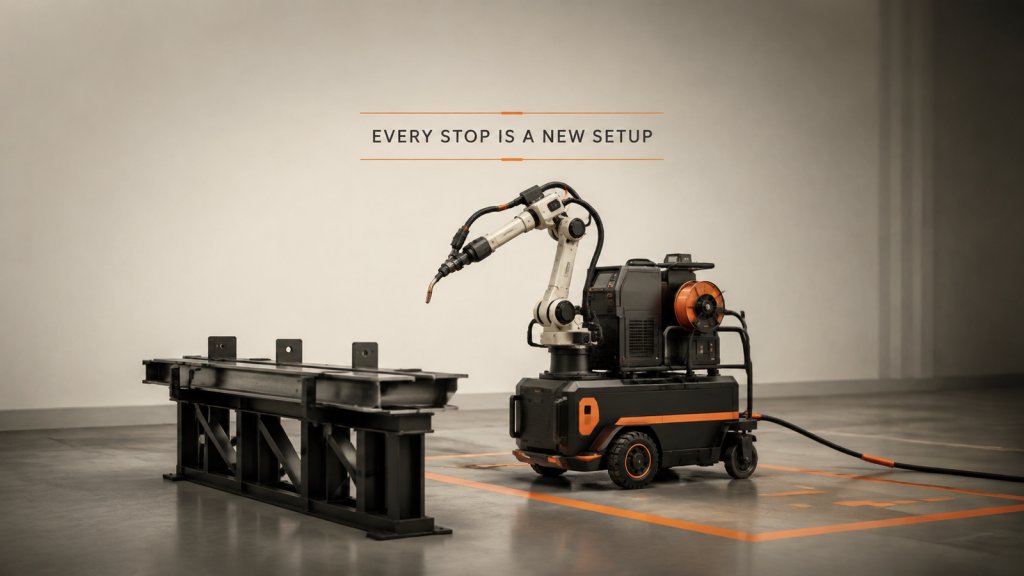
Mobilna platforma spawalnicza musi nadal ustalać położenie części w każdej pozycji postojowej. Warunki na miejscu decydują o powtarzalności.
Czas cyklu obsługi maszyny nie jest prędkością robota
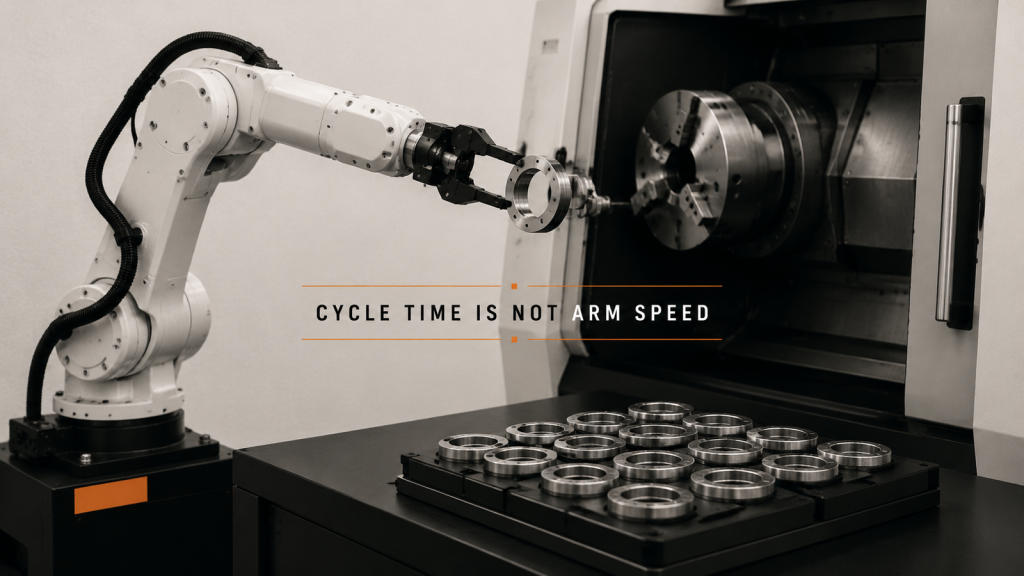
Czas cyklu obsługi maszyny jest ustalany na podstawie przetwarzania maszynowego, kolejności przekazywania i przygotowania części, a nie prędkości ramienia robota.
Produkcja kanałów HVAC: Zacznij od etapu formowania
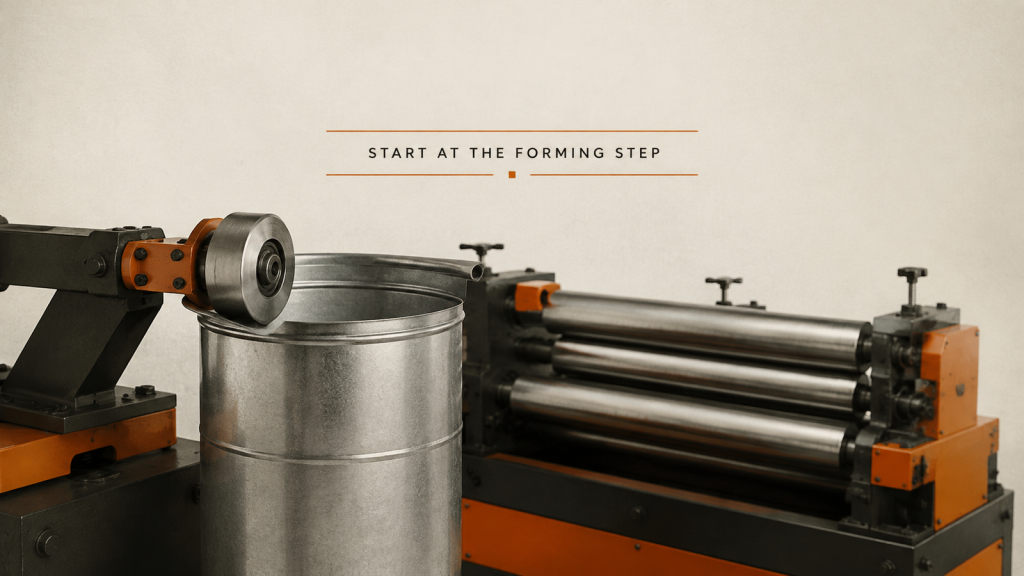
Mapowanie walcowania, formowania końcówek i przezbrajania przed zautomatyzowaniem produkcji kanałów HVAC, ponieważ formowanie decyduje o okrągłości, dopasowaniu i rytmie linii.
Planowanie mobilnego robota spawalniczego: czy część może pozostać?
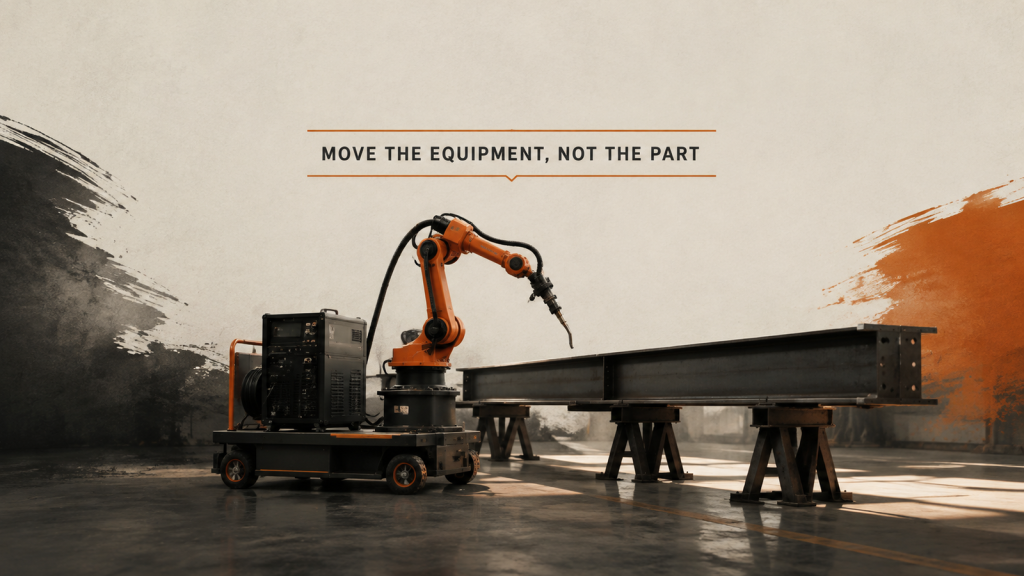
Zaplanuj mobilne spawanie robotem na podstawie części, drogi dostępu i planu przekroju zamiast zaczynać od specyfikacji robota.
Automatyczne spawanie obwodowe: stabilizacja połączenia
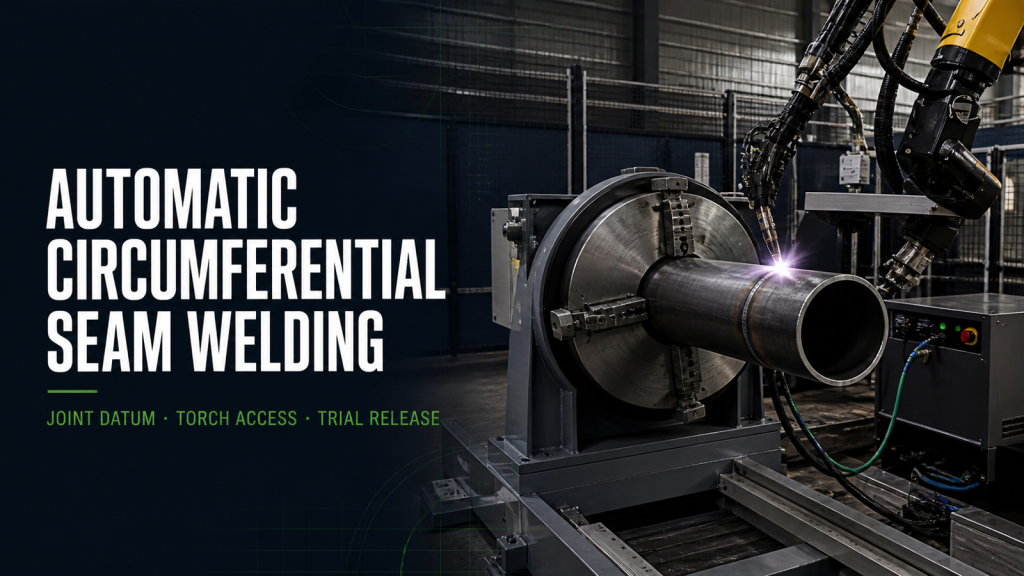
Zaplanuj automatyczne spawanie obwodowe obejmujące dopasowanie, zaciskanie, bicie, skoordynowany obrót, dostęp do palnika, zamknięcie, kontrolę i ponowne uruchomienie.
Współpracujące dozowanie robotem: koordynacja ścieżki i przepływu
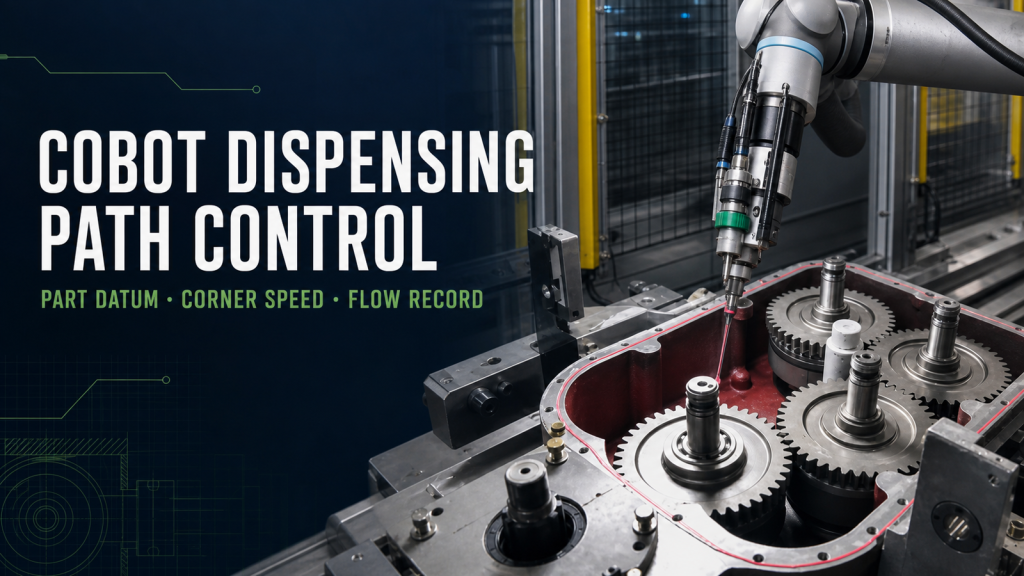
Inżynieria robota współpracującego dozującego wokół punktu odniesienia części, odległości dyszy, prędkości ścieżki, stanu materiału, rozrządu zaworowego, kontroli i odzyskiwania.
Spawanie i cięcie robotyczne: granice ścieżek cylindrów
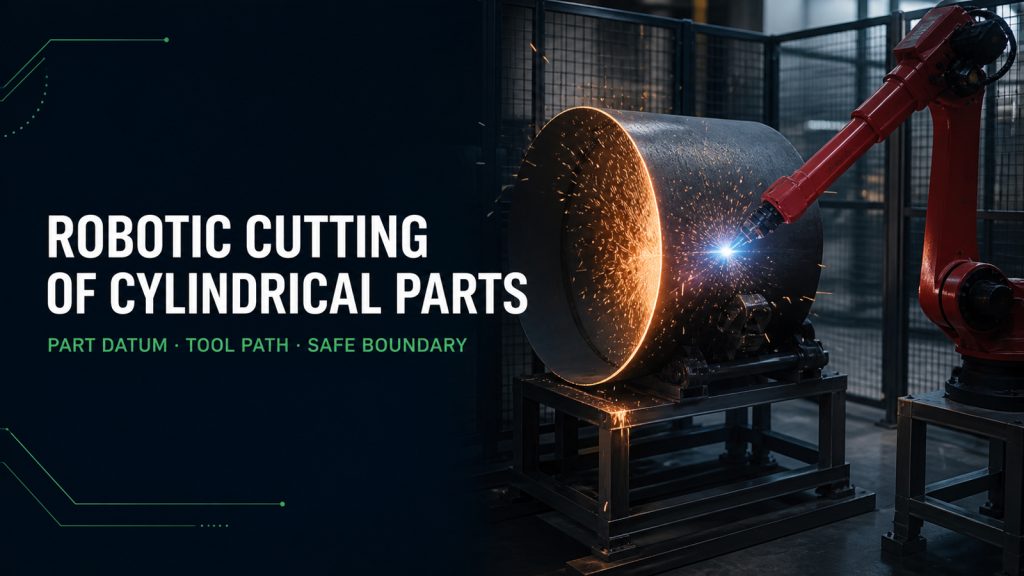
Przegląd spawania i cięcia robotem cylindrów poprzez analizę obsługiwanych profili, położenia narzędzi, prześwitu, usług, odzyskiwania stanu gorącego i prób.
Automatyzacja układu napędowego w pojazdach samochodowych: lista kontrolna interfejsu
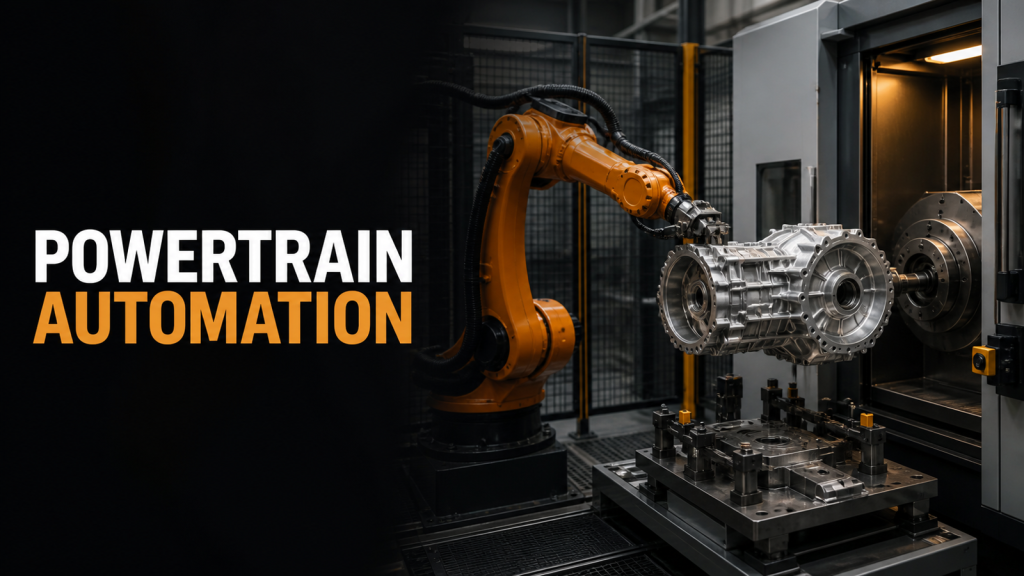
Zaplanuj automatyzację układu napędowego w samochodzie, uwzględniając dane wejściowe, stan fizyczny, interfejsy, dowody z prób, routing wyjątków i odzyskiwanie zachowawcze.
Zastosowania robotów SCARA do szybkiego podnoszenia i umieszczania
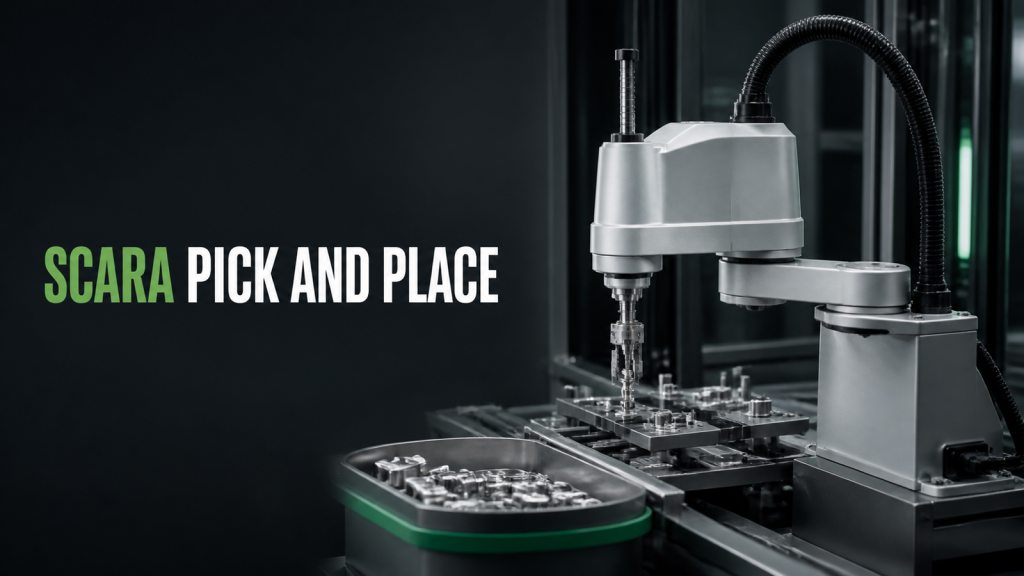
Planowanie zastosowań robotów SCARA z uwzględnieniem danych wejściowych, stanu fizycznego, interfejsów, dowodów z prób, routingu wyjątków i zachowawczego odzyskiwania.
Zautomatyzowana synchronizacja linii spawalniczej: przekazywanie stanowisk
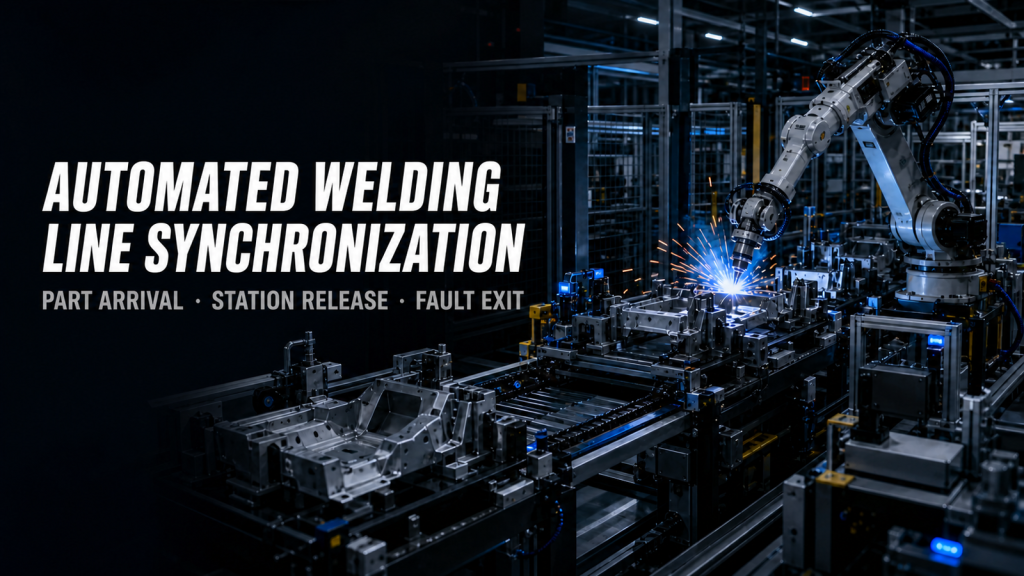
Zaplanuj automatyczną synchronizację linii spawalniczej wokół danych wejściowych, stanu fizycznego, interfejsów, dowodów próbnych, routingu wyjątków i zachowawczego odzyskiwania.