
Wybierz układ kamery dopiero po wymienieniu cech, które muszą być widoczne, oraz pozycji, które je ujawniają. Kamera stacjonarna jest dobrym kandydatem, gdy robot lub scena może wielokrotnie prezentować każdą wymaganą cechę w praktycznym polu widzenia. Kamera zamontowana na robocie zasługuje na ocenę, gdy punkty widzenia muszą poruszać się wokół części lub wchodzić w lokalny obszar obserwacji. Żadna z opcji nie jest z natury bardziej trafna: sztywność montażu, odległość robocza, przeszkody, oświetlenie, kalibracja i metoda inspekcji nadal decydują o tym, czy aplikacja spełni kryteria akceptacji.
Zacznij od listy widoków, a nie od uchwytu kamery
Zaznacz każdą cechę, która wpływa na decyzję: krawędź zewnętrzną, zagłębioną powierzchnię, otwór, etykietę lub wymiar między dwoma cechami. Dla każdej z nich zanotuj kierunek obserwacji, dopuszczalny zakres odległości roboczej, dostęp do oświetlenia i wszystko, co może go ukryć. To ujawnia prawdziwy problem architektoniczny. Jeśli część można zmienić orientację, tak aby każdy wymagany widok obejmował jedną stabilną strefę obrazowania, przesunięcie części poza nieruchomą kamerę może być wystarczające. Jeśli wymagany widok pozostaje ukryty za geometrią lub osprzętem, przesunięcie punktu widzenia może być warte dodatkowej pracy związanej z integracją.
Trudna funkcja powinna zostać przetestowana w pierwszej kolejności. Układ, który obejmuje łatwe do zaprojektowania powierzchnie górne, ale pomija jedną wgłębioną krawędź służącą do akceptacji, nie zmniejsza ryzyka projektu.
Czego wymaga od systemu obsługi układ kamery stałej
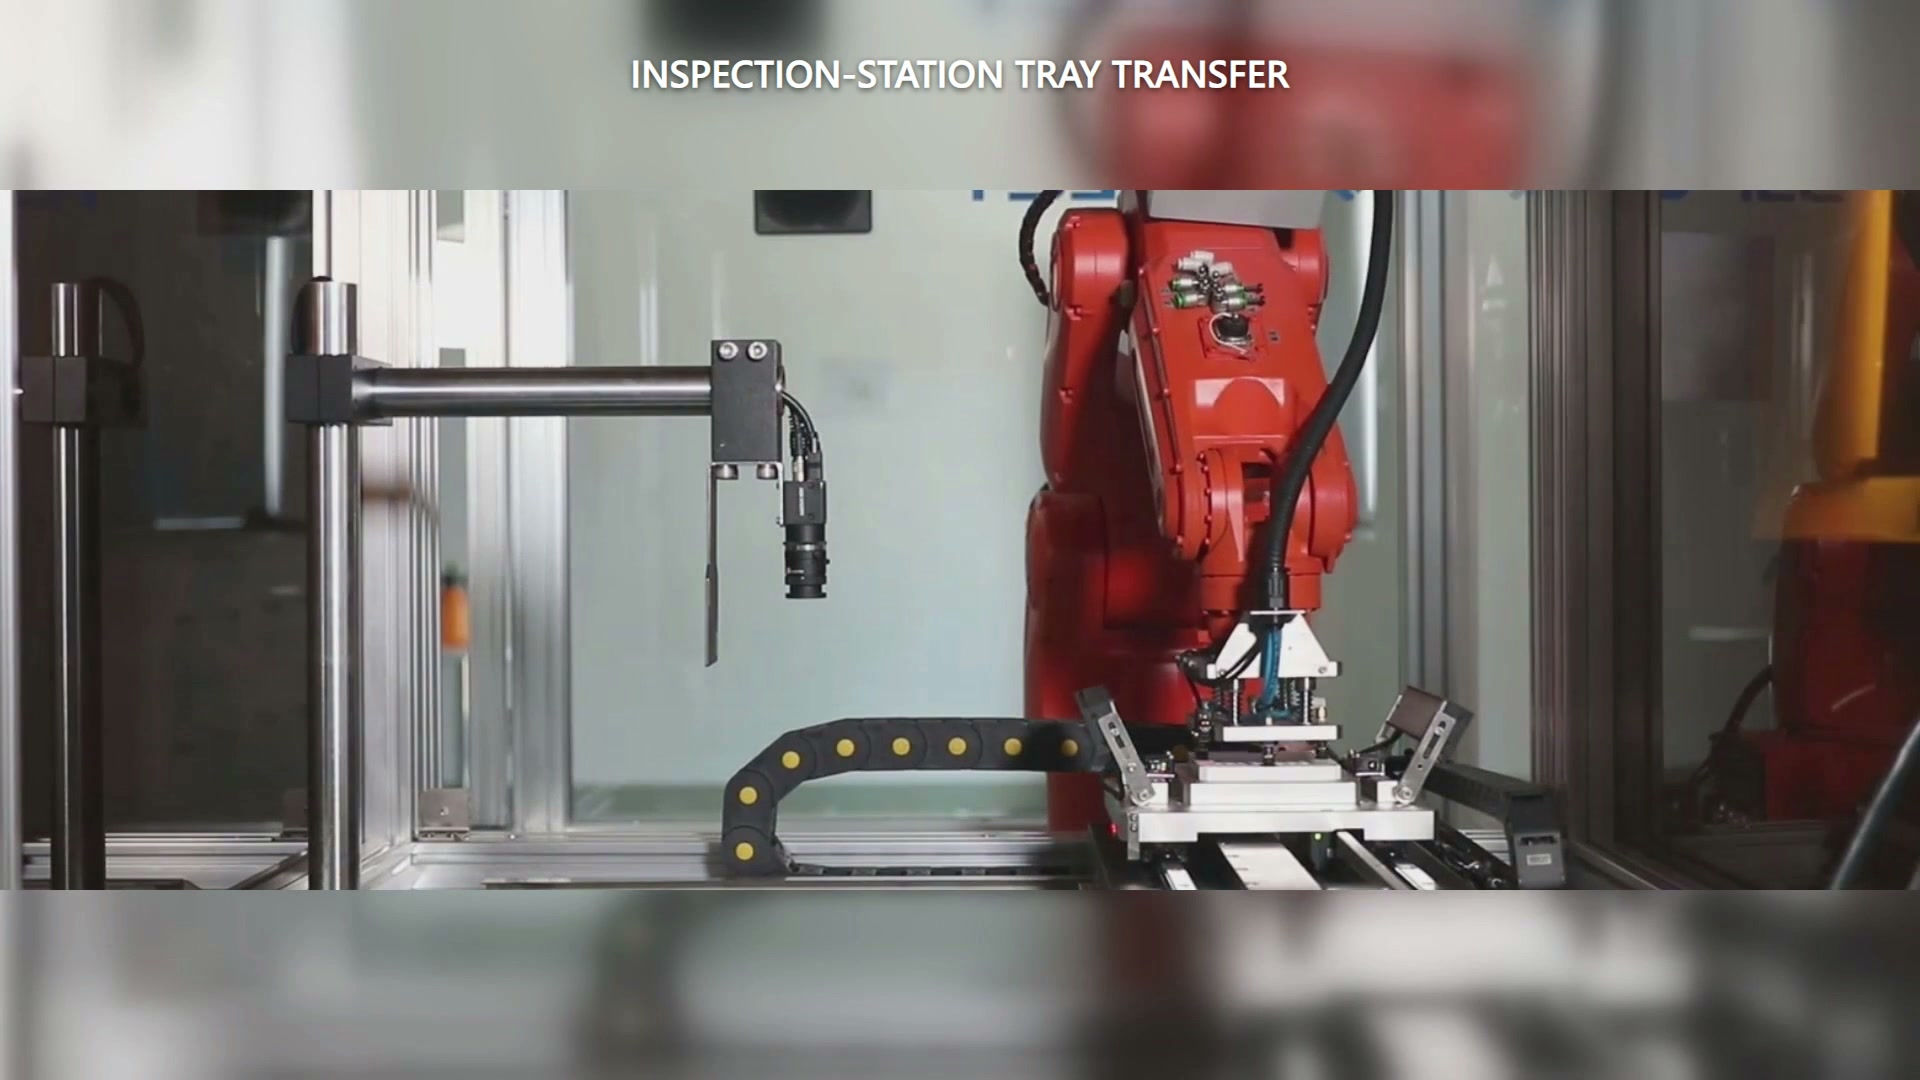
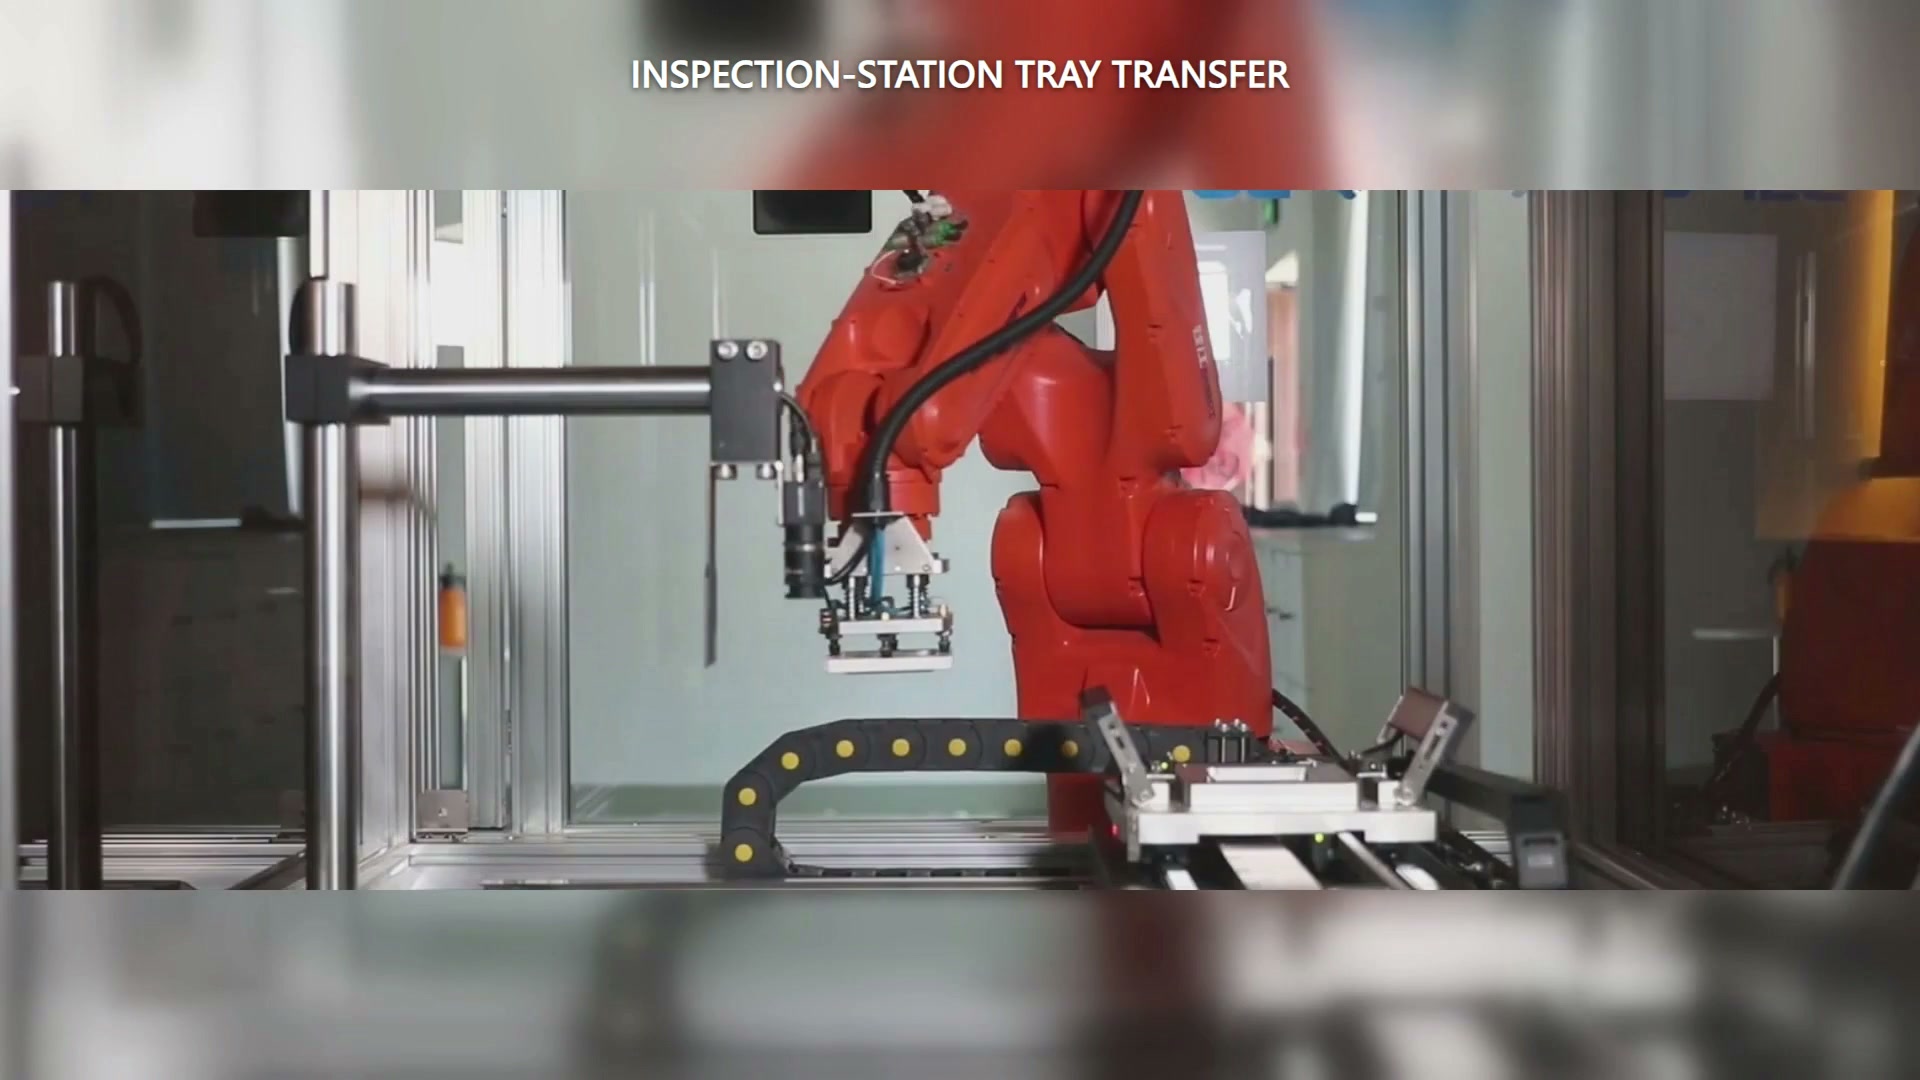
W zarejestrowanym przypadku czerwony robot przemysłowy niesie biały, prostokątny element roboczy przypominający tacę, w pobliżu liniowego uchwytu. Kamera jest zamontowana oddzielnie z boku stanowiska i skierowana w dół; urządzenie na nadgarstku robota jest narzędziem manipulacyjnym, a nie kamerą. Układ sprawia, że prezentacja części – a nie ruch kamery – jest zmienną, która uwidacznia każdą wymaganą cechę.
Oficjalne wytyczne dotyczące instalacji wizji stacjonarnej Wymaga sztywnej ramy, pola widzenia obejmującego docelowy obszar prezentacji oraz umieszczenia z dala od robota, efektora końcowego i przenoszonej części. Te punkty przekładają się na próbę praktyczną: zaprezentuj część w każdej wymaganej pozycji, sprawdź, czy chwytak i uchwyt nie zasłaniają elementu oraz upewnij się, że cała ruchoma koperta pozostaje poza kamerą i jej oświetleniem.
Prostota architektoniczna przynosi korzyści tylko wtedy, gdy prezentacja części jest powtarzalna. Jeśli robot musi improwizować wiele niewygodnych orientacji, aby skompensować jeden stały widok, pozorna prostota przeniosła się jedynie na obsługę i mocowanie.
Co się zmienia, gdy kamera porusza się wraz z robotem
Kamera zamocowana na nadgarstku może pokazać różne strony części, ale współdzieli ona obszar nadgarstka z chwytakiem i usługami. Te same wskazówki dotyczące instalacji Zwraca uwagę na potrzebę sztywnego mocowania, kontroli wibracji i odstępu, aby ręka robota nie zasłaniała pola widzenia. Dłuższy odstęp może rozwiązać jedną przeszkodę, a jednocześnie powodować inne problemy z wibracjami lub obwiednią, dlatego rozwiązanie to należy przetestować z rzeczywistym efektorem końcowym.
Relacja współrzędnych również ulega zmianie. Dokumentacja robota kierowanego wizją Wykorzystuje kalibrację ręka-oko do powiązania współrzędnych kamery i robota, z różnymi ustawieniami ruchu dla konfiguracji kamery ruchomej i kamery stacjonarnej. Plan próbny musi zatem określać, jaka relacja współrzędnych zostanie ustalona i jak zostanie przywrócona po zmianie mocowania lub konfiguracji.
Przeprowadź porównanie najtrudniejszej cechy
Zbuduj dwie minimalne koncepcje wokół tej samej części i wymogu akceptacji:
| Question | Kamera stała, część ruchoma | Kamera zamontowana na robocie |
|---|---|---|
| Czy każda wymagana funkcja może znaleźć się w polu widzenia? | Przetestuj wszystkie pozy prezentacyjne | Przetestuj wszystkie punkty widzenia robota |
| Co może przyćmić obraz? | Chwytak, osprzęt, sąsiedni sprzęt | Chwytak, osprzęt nadgarstka, usługi |
| Co musi pozostać sztywne? | Rama kamery i oświetlenia | Uchwyt na nadgarstek i uchwyt na kamerę |
| Jaki związek współrzędnych jest potrzebny? | Kamera do systemu prezentacji/ruchu | Kamera do robota i ramy części |
| Co należy odzyskać po zmianie? | Prezentacja i konfiguracja kamery | Montaż, kalibracja i konfiguracja robota, jeśli to konieczne |
Porównaj pominięte widoki, ruchy ponownej prezentacji, odstępy, kroki odzyskiwania kalibracji i interakcję cyklu. Wybierz układ, który uzyska wymagane widoki z prostszą, powtarzalną sekwencją prezentacji i odzyskiwania.
Aby przejrzeć rzeczywisty układ, wyślij do EVST zdjęcie lub model części, lokalizację elementów, dopuszczalne tolerancje oraz dozwolone sposoby chwytania i zmiany orientacji części. Skontaktuj się z EVST zaplanować dwuetapową próbę wykonalności wokół najtrudniejszego widoku.