
Kilde: Unsplash
En sensor er en robots syn på omverdenen. Roboter bruker sensorer for å forstå og måle de geometriske og fysiske egenskapene til objekter i omgivelsene. Roboter, spesielt autonome roboter, krever evnen til å sanse omgivelsene.
Innvendige og utvendige sensorer er de to typer sensorer som vanligvis brukes. Interne sensorer i robotikk gir informasjon om roboten, som hvor den er, hvor fort den går, og hvordan den akselererer blant annet. Eksterne sensorer innen robotikk samler inn data fra omverdenen inkludert informasjon som kontaktpunktet mellom en hydraulisk robotarm og produktet den jobber med.
Det finnes ulike typer sensorer innen robotikk å velge mellom, og vi skal gå gjennom egenskapene til en rekke av dem, samt hvorfor og hvor de brukes.
Lyssensorer
Kilde: Unsplash
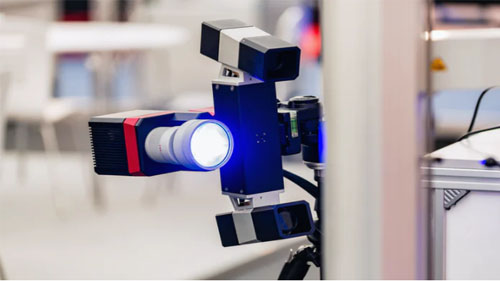
A lyssensor i robotikk brukes til å oppdage lys og skape en spenningsforskjell. Et datastyrt kamera i robotsyn systemet lar roboten se og tilpasse handlingene sine deretter. Fotomotstander og fotovoltaiske celler er de to mest brukte lyssensorene i roboter. Fotorør, fototransistorer, CCD-er og andre lyssensorer brukes sjelden.
En fotomotstand er en slags motstand hvis motstand endres ettersom mengden lys skinner på den; mer lys betyr mindre motstand, og mindre lys betyr mer motstand. De er enkle å integrere i lysavhengig robotikk.
Solcelleceller gjør sollys til elektrisitet. Dette er spesielt nyttig for å utvikle en solcellerobot. Mens en fotovoltaisk celle kan betraktes som en energikilde, kan den også konverteres til en sensor ved bruk av transistorer og kondensatorer.
2D- og 3D-syn: Et todimensjonalt datasynsbilde er flatt, skalert for å beregne lengde og bredde, men ikke høyde. Selv om plasseringen og plasseringen av elementene varierer, lar tredimensjonalt syn en robot bestemme orienteringen til en del som må håndteres mer effektivt. En robotarm kan styres nøyaktig av et 3D-synssystem under montering, og en robotarm kan gi forskjellige synsvinkler for viktig monteringsinspeksjon.
Lydsensorer
Kilde: Unsplash
Lydsensorer i robotikk fungerer på samme måte som mikrofoner, men de er vanligvis koblet til kretser som vurderer amplituden til lydene til en terskelverdi og rapporterer resultatet til roboten. Støyen blir høyere ettersom amplituden øker.
Dette kan være nyttig for en robot som studerer dyrelivet; oppdage og følge høye lyder kan være et av datapunktene som brukes til å lokalisere dyreliv. En lydsensor for stemmegjenkjenning, som reagerer på kommandoer som blir sagt av en bruker, er en mer komplisert applikasjon.
En grunnleggende robot kan programmeres til å reise ved å lytte til lyder. Tenk på en robot som får en klapp til høyre og to klapp til venstre. Tale- og stemmegjenkjenning kan begge gjøres ved hjelp av samme mikrofon i komplekse roboter. Lydsensorer er vanskeligere å implementere enn lyssensorer da de produserer en veldig liten spenningsforskjell som må forsterkes for å produsere en merkbar spenningsendring.
Nærhetssensorer
Kilde: Unsplash
A nærhetssensor i robotikk kan oppdage et objekt i nærheten uten å kreve fysisk berøring. Senderen sender elektromagnetisk stråling til sensoren ved siden av, og mottakeren mottar og analyserer tilbakemeldingssignalet for avbrudd. Som et resultat kan mengden lys som mottas i området brukes til å bestemme om naboobjekter er tilstede eller ikke. For roboten gir sensorene en kollisjonsunngåelse.
Det finnes mange forskjellige typer nærhetssensorer, men bare noen få er ofte brukt i roboter.
Infrarød (IR) transceiver: Når en hindring er oppdaget, sender en IR-LED en IR-lysstråle som speiler lyset mottatt av en IR-mottaker.
Ultralydsensor: Disse sensorene produserer høyfrekvente lydbølger, og det registrerte ekkoet indikerer at et objekt har blitt forstyrret. Ultralydsensorer kan også brukes til å måle avstander.
Fotoresistor: Selv om en fotoresistor er en lyssensor, kan den også brukes som en nærhetssensor. Når et objekt nærmer seg sensoren, endres lysmengden, noe som fører til at fotomotstandens motstand endres. Dette er noe som kan oppdages og håndteres.
Taktile sensorer
Kilde: Unsplash
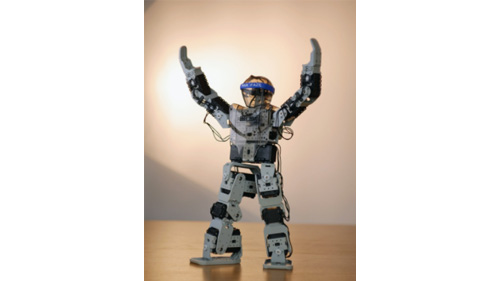
En taktil sensor er en enhet som bestemmer om et objekt er i kontakt eller ikke. En taktil sensor gjør det mulig for roboten å "berøre og føle" vanlige gjenstander som trappeskinner og belysning som demper eller lyser opp ved å trykke på basen. Disse sensorene brukes til å overvåke applikasjoner og samhandle med miljøet på en skånsom måte. Den er delt inn i to kategorier: berørings- og kraftsensorer.
Berøringssensorer
Berøringssensorer i robotikk, også kjent som kontaktsensorer, er enheter som kan oppdage og føle berøring av en sensor eller et objekt. Mikrobrytere, grensebrytere og andre små enheter brukes ofte. De fleste av disse sensorene brukes av roboter for å unngå hindringer. Når disse sensorene oppdager en hindring, får roboten en oppgave som kan reverseres, skrus på, slås på, stoppes og så videre.
Kraftsensorer
Kraftsensorer i robotikk brukes til å beregne kreftene involvert i en robots ulike funksjoner, som maskinlasting og lossing, materialhåndtering og så videre. Denne sensoren vil også forbedre monteringsprosessen for feilsøking. En kraftmomentsensor gir robotarmer følelsen av å fullføre en monteringsoppgave; interne tilstandssensorer brukes til måling av slutteffektoren.
Temperatur sensorer
Kilde: Pinterest
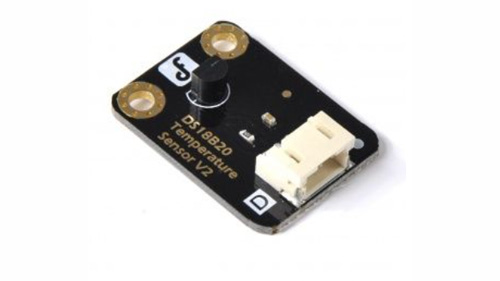
Temperatursensorer i robotikk måle varme/temperaturendringer i miljøet der de er ansatt. Det fungerer på konseptet med en spenningsdifferensiell endring for en temperaturendring; denne spenningsendringen gir den ekvivalente temperaturen til området rundt. Lufttemperatur, overflatetemperatur og nedsenkingstemperatur er alle applikasjoner for temperaturføling.
Navigasjons- og posisjonssensorer
Kilde: Pinterest
Posisjoneringssensorer i robotikk brukes til å estimere robotens posisjonering. En GPS er den vanligste posisjonssensoren (Global Positioning System). Satellitter som går i bane rundt planeten vår sender ut signaler, som blir fanget opp og behandlet av en robotmottaker. Beregn en robots omtrentlige posisjon og hastighet ved å bruke de analyserte dataene. De tre vanligste navigasjonssensorene inkluderer;
GPS
Global Positioning System (GPS) er den mest brukte posisjonssensoren. Satellitter som går i bane rundt planeten vår sender ut signaler, som blir fanget opp og behandlet av en robots mottaker. De behandlede dataene kan brukes til å beregne en robots omtrentlige posisjon og hastighet.
Disse GPS-systemer er utrolig nyttige for roboter utendørs, men de er ineffektive innendørs. De er også litt dyre akkurat nå, men hvis prisene faller, vil du snart se de fleste roboter utstyrt med en GPS-modul.
Digitalt magnetisk kompass
I likhet med et bærbart magnetisk kompass, bruker det digitale magnetiske kompasset jordens magnetfelt til å produsere retningsmålinger, og guider roboten din i riktig retning for å nå målet. Disse sensorene er rimeligere enn GPS-moduler, men hvis du trenger både posisjonstilbakemelding og navigasjon, bør et kompass brukes sammen med en GPS-modul.
Lokalisering
Oppgaven med å autonomt bestemme plasseringen av en robot i et komplekst miljø er kjent som lokalisering. Eksterne elementer kalt landemerker, som enten kan være målrettet plassert eller naturlige landemerker, brukes til å bestemme plassering. Kunstige markører eller beacons settes rundt roboten i første fase, og robotens sensor registrerer disse signalene for å identifisere den nøyaktige plasseringen.
Akselerasjonssensorer
Kilde: Pinterest
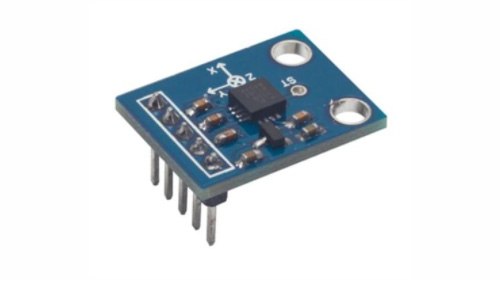
Akselerasjonssensorer i robotikk er enheter som måler akselerasjonen og helningen til roboten. Et akselerometer påvirkes av to typer krefter:
Den statiske kraften - kraften som eksisterer mellom to objekter. Vi kan bestemme hvor mye roboten vipper ved å oppdage tyngdekraften. Denne parameteren er nyttig for å balansere roboter eller vurdere om en robot går oppover eller nedoverbakke.
Dynamisk kraft – Hastigheten som et objekt må flyttes med. Hastigheten/hastigheten som en robot kjører med, bestemmes ved å måle dynamisk kraft med et akselerometer.
Andre robotsensorer
Kilde: Unsplash
Det er hundrevis av sensorer tilgjengelig nå som kan registrere praktisk talt alt du kan forestille deg, og det er nesten vanskelig å liste dem alle. Bortsett fra de som er oppført ovenfor, er det en rekke andre sensorer som brukes til spesifikke bruksområder. Vurder følgende forhold:
Fuktighetssensorer brukes til å bestemme mengden fuktighet i luften. Fuktighetsinnhold
Gasssensorer er laget for å oppdage bestemte gasser.
Potensiometre er ekstremt allsidige og kan brukes i et bredt spekter av bruksområder.
Magnetfeltsensorer måler styrken til magnetfeltet som omgir dem
Konklusjon
Et par fotomotstander eller en infrarød sensor kan brukes til å lage en enkel robot for å unngå hindringer. Jo mer komplisert roboten din blir, jo flere sensorer vil den ha. En enkelt operasjon kan nødvendiggjøre bruk av flere sensorer, eller flere jobber kan utføres med en enkelt sensor.
En oppgave kan noen ganger fullføres ved å bruke en av de flere tilgjengelige sensorene. Velg den ideelle sensoren basert på tilgjengelighet, rimelighet og brukervennlighet. Det er imidlertid også mulighet for å kjøpe en robotarm med sensor festet til den av produsenten. Dette sparer deg ideelt for kostnadene ved å kjøpe hver uavhengig av den andre.