
Introduksjon
Produksjonsindustrien opplever kontinuerlige transformasjoner som et resultat av teknologisk fremgang, spesielt integreringen av robotikk. Velg og plasser roboter og polering av roboter er to essensielle klassifiseringer av industriroboter som spesielt forbedrer presisjonen og effektiviteten til produksjonsoperasjoner. Denne artikkelen undersøker konsekvensene og funksjonene til QJR210-1 Poleringsrobot og QJRB15-1 Velg og plasser robot, to eksepsjonelle modeller. Designet for å operere i moderne produksjonsmiljøer, har hver av disse modellene eksepsjonelle kvaliteter.
Teknologiske aspekter og fordeler
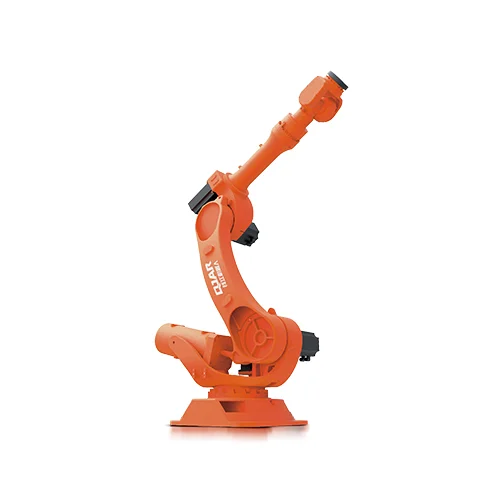
Robot for polering: QJR210-1
QJR210-1 Poleringsrobot fungerer som et godt eksempel på perfeksjon av robotteknologi; i tillegg til polering, er den også i stand til blant annet palletering, lasting og lossing og sveising. Med et armspenn på 2688 mm og en nyttelastkapasitet på 210 kg, er denne roboten ideell for å manipulere store eller tunge gjenstander som krever grundig etterbehandling. Den 0.2 mm gjentatte posisjoneringsnøyaktigheten er av største betydning i sektorer som bilproduksjon, der selv de minste feilene anses som utålelige, for å oppnå ønsket finish av høy kvalitet. Denne roboten er en hjørnestein blant polering av roboter på grunn av den eksepsjonelle ytelsen i produksjonsmiljøer med store volum, noe som forenkles av dets brede bevegelsesområde og raske hastighet.
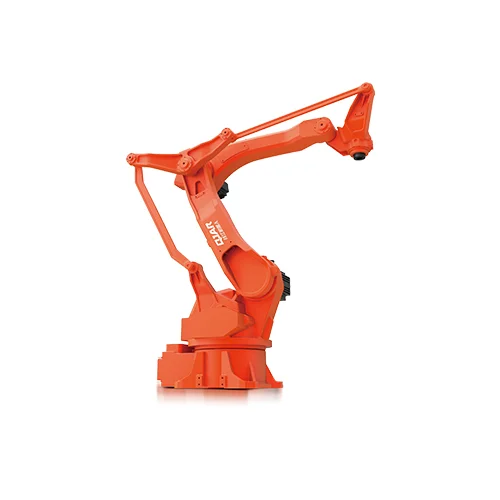
QJRB15-1 Velg og plasser robot
Derimot QJRB15-1 Velg og plasser robot er designet med høyfrekvente oppgaver i tankene, og prioriterer både hastighet og nøyaktighet. På grunn av sin 15 kg nyttelastkapasitet og 1510 mm rekkevidde, er dette produktet ideelt egnet for de strenge kravene til sektorer, inkludert elektronikk og mat og drikke. Robotens evne til å utføre raske bevegelser og nå hastigheter på 544º/s, forbedrer gjennomstrømningen betydelig. I tillegg garanterer dens nøyaktige repetisjonsposisjonering med en ±0.05 mm nøyaktighet forsiktig håndtering av selv de minste komponentene. Den nevnte graden av nøyaktighet og hastighet er kritisk for plukke og plassere roboter, som opererer i samlebånd hvor hvert sekund teller.
Implementering i industrien
I bransjer som romfart og bilindustri, som krever både estetisk appell og nøyaktig konstruksjon, polering av roboter som QJR210-1 er uunnværlige. Den konsekvente kvaliteten og repeterbarheten som disse enhetene leverer er utfordrende for menneskelige arbeidere å oppnå. Plukk og plass-enheter har blitt essensielle instrumenter i elektronikksektoren, noe som gjør det lettere å sette sammen kretskort med en eksepsjonell grad av hastighet og nøyaktighet som overgår evnene til manuelt arbeid. Som en illustrasjon har QJRB15-1 evnen til å raskt sette sammen små og skjøre elektroniske komponenter, og dermed øke produksjonseffektiviteten og redusere svinn.
Kasusstudie: Produksjonsforbedring i kokekarindustrien
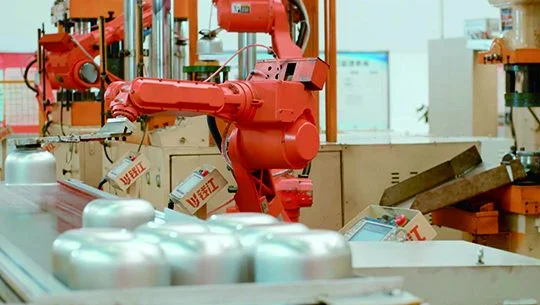
Et eksempel som effektivt demonstrerer verdien av disse robotene er den nylige implementeringen av QJRB20-1 plukke og plassere roboter under fabrikasjonsprosessen av kokekar i rustfritt stål. Ved å utnytte undervisningsfri teknologi, muliggjorde dette robotsystemet sømløse linjejusteringer og autonom digital produksjon. Dette optimaliserte ikke bare produksjonsprosessen, men oppnådde også en 10 % reduksjon i energiforbruket ved å bruke frekvensomformere og energieffektive servoaktuatorer. I tillegg ble fjernovervåking og vedlikehold muliggjort gjennom robotens integrasjon med et egenutviklet SCADA-system, som demonstrerer hvordan velg og plasser robotics kan forbedre operasjonell bærekraft og effektivitet betydelig.
En sammenlignende undersøkelse av konvensjonelle tilnærminger
En komparativ analyse av konvensjonelle produksjonsteknikker og de som benytter plukke og plassere roboter og polering av roboter viser betydelige forskjeller når det gjelder kostnader, kvalitet og effektivitet. Konvensjonelle tilnærminger krever ofte ekstra arbeidskraft, tid og feilrater; disse ulempene reduseres gjennom implementering av robotteknologi. Som en illustrasjon, polering av roboter oppnå en grad av overflatekonsistens som er svært utfordrende å kopiere manuelt. På lignende måte, velg og plasser robotics fremskynder produksjonsprosessen og reduserer materialavfall, noe som resulterer i en umiddelbar avkastning på investeringen. Videre endrer tilstedeværelsen av disse robotene sammensetningen av arbeidsstyrken, og skaper etterspørsel etter teknikere med forbedrede evner i administrasjon og vedlikehold av komplekse robotsystemer.
Fremtidig utvikling innen automatisert robotikk
Det er forventet at kontinuerlig fremgang vil øke funksjonaliteten til polering av roboter og plukke og plassere roboter, og lover dermed positivt for banen til robotautomatisering. Integreringen av utviklingen innen maskinlæring og kunstig intelligens forventes å øke autonomien til disse robotene. Dette vil gi dem mulighet til å gjennomføre sanntidsanalyser av produksjonsdata og komme til velinformerte beslutninger. Som et resultat av disse fremskrittene kan sektorer som ennå ikke fullt ut har omfavnet automatisering oppnå ytterligere effektivitet og oppleve større bruk av robotsystemer.
Konklusjon
De revolusjonerende effektene av robotikk i produksjonen blir ledet av pick and place og polering av roboter. Det er tydelig fra QJR210-1 og QJRB15-1 forekomstene at disse robotene ikke bare transformerer eksisterende produksjonsmetoder, men legger også grunnlaget for kommende fremskritt. Med jakten på økt effektivitet, reduserte kostnader og forbedret produktkvalitet fra ulike bransjer, vil funksjonen til disse robotene uunngåelig utvides, noe som letter automatiseringen av de intrikate prosessene som moderne produksjon krever.