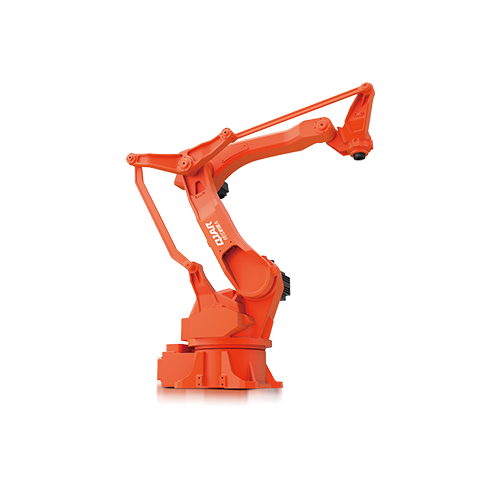
15 kg nyttelast 1510 mm rekkevidde Robotarm QJRB15-1

  • Høyhastighets og stabil, alle akser som opererer med lav effekt, enkel utstyrssammensetning kan brukes med spesiell palleteringsprogramvare.
  • Mye brukt i intelligent produksjonsindustri som møbler, mat og drikke og 3C, egnet for høyhastighets og høypresisjon palletering, plukking, pakking, håndtering, plukking, pakking, håndtering, fôring og lossing.
  • Gjenta posisjoneringsnøyaktighet: ±0.05 mm
  • Armspenn: 1510 mm
  • Nyttelast: 15 kg

Database nedlasting

3D tegninger

Vedlikeholdsmanualer

Instruksjoner

Tekniske parametere

Modell QJRB15-1
Aksenummer 4
nyttelast 15kg
Gjenta posisjonering ± 0.05mm
Max Armspan 1510mm
Bevegelsesområde J1 ± 168º
J2 ﹢105º,﹣50º
J3 ﹢105º,﹣25º
J4 ± 360º
J5 -
J6 -
Maksimal hastighet J1 195º/s
J2 195º/s
J3 229º/s
J4 544º/s
J5 -
J6 -
Tillatt dreiemoment J4 29.4N.m
J5 -
J6 -
Treghetsøyeblikk J4 0.6 kg.m²
J5 -
J6 -
Robotens kroppsvekt 160kg
Strømkapasitet 2.7KVA
Cabinet Size 580 * 600 * 960mm
Cabinet Vekt 100kg
Kilde Enfase
Installerer skjema Ground
Søknad Den er egnet for stansemaskin, møbler, mat og drikke, 3C og andre industrier. På palletering, henting, pakking, håndtering, lasting og lossing.

Tegning av robotens overordnede dimensjon og bevegelsesområde

15 kg nyttelast Robotarm QJRB15-1 Motion Range Tegning

Robotbasemontering Dimensjonstegning

15 kg nyttelast Robotarm QJRB15-1 Montering Dimensjonstegning

Dimensjonstegning for installasjon av robotenden

15 kg nyttelast Robotarm QJRB15-1 Sluttinstallasjon Dimensjonstegning

EVST-logo
Personvernoversikt

Dette nettstedet bruker informasjonskapsler slik at vi kan gi deg den beste brukeropplevelsen mulig. Informasjon om informasjonskapsler lagres i nettleseren din og utfører funksjoner som å gjenkjenne deg når du kommer tilbake til nettstedet vårt og hjelper teamet vårt med å forstå hvilke deler av nettstedet du synes mest interessant og nyttig.