
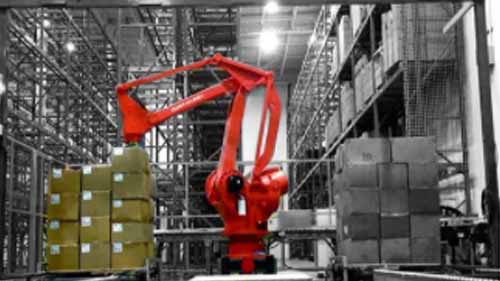
Moderne roboter er kjent for å være raskere, mer kompakte og rimelige enn roboter med tidlig modell. Roboter er nå mye brukt i alle slags bransjer, som f.eks robotsveising av aluminium for biler, tunge maskiner, jernbanelokomotiver, dørkarmer og andre. Dette tilskrives i stor grad teknologiske fremskritt og nye innovative robotdesign. Men selv om slike attribusjoner er sanne, er ett aspekt av fremskritt innen robotikk ofte unevnte: robotdeler.
Industriroboter består av en rekke deler som fungerer sammen for å oppfylle ulike oppgaver. Etter hvert som teknologien har utviklet seg, har de også blitt forbedret og resultert i roboter med høyere ytelse. Likevel gjenstår mysteriet, hva er delene til en robot og hvordan fungerer de egentlig? Her er en rask og enkel guide til robotdeler.
Hva er robotdeler?
Kilde: Pixabay
Robotdeler er en blanding av metalliske og elektroniske komponenter smeltet sammen for å danne strukturen til en robot. Hver del spiller enten en strukturell rolle, som å isolere elektriske komponenter, eller en funksjonell rolle som å drive roboten. Mens robotprodusenter kan bruke deler forskjellig basert på deres robotdesign, er det generelle konseptet og funksjonene til slike deler ofte like.
Hva er de 5 hovedkomponentene til en robot?
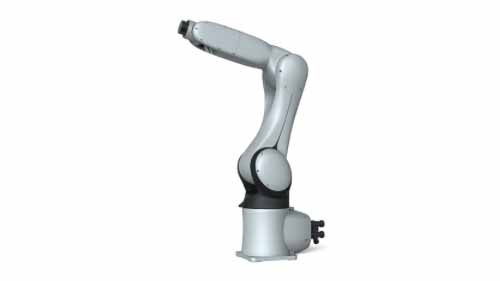
Gitt det høye automatiseringsnivået som er involvert, er robotstrukturer ganske komplekse. Det kan være umulig å definere hver eneste mutter, bolt og krets i en robot. Det er imidlertid 5 hovedkomponenter som er grunnleggende for en industrirobot og dermed verdt å fremheve.
- Robotarm
- Slutteffektor
- Motorer
- controller
- Robotsensorer
Robotarm
Kilde: link.springer.com
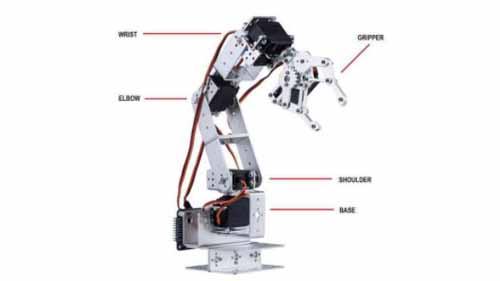
En robotarm er også kjent som en manipulator. Det er den delen av en industrirobot som brukes til å utføre oppgaver. Strukturen er beslektet med den menneskelige armen og består av en skulder, en albue og et håndledd. Skulderen er den delen av robotarmen som er knyttet til hovedrammen til industriroboten. Albuen er den leddede delen av armen som bøyer seg mens den beveger seg og håndleddet er enden av armen som utfører selve oppgaven.
For fleksibilitet er en robotarm utstyrt med forskjellige ledd som gjør at den kan bevege seg i forskjellige retninger under arbeid. EN 6-akset robotarmhar for eksempel flere ledd enn en 4-akset arm som er mindre fleksibel. I tillegg varierer strukturene til robotarmer med hensyn til hvor langt de kan nå og nyttelastene de kan håndtere.
Nå for tiden har robotarmen blitt modent utviklet, mye av robotarmer er til salgs på markedet. Robotarmer må betraktes som et flott alternativ for å forbedre produktets produktivitet og kvalitet.
Slutteffektor
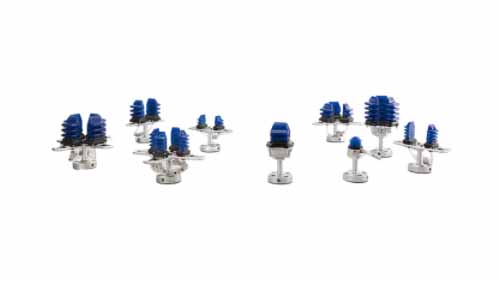
En slutteffektor er en verktøyenhet festet til håndleddet til en robotarm. Det gir robotarmen mer fingerferdighet og gjør den bedre egnet for spesifikke oppgaver. De er en mer praktisk løsning enn å lage en unik robotarm for hver rolle. Eksempler på slutteffektorer inkluderer:
- Gripere
- Drills
- Sveisepistoler
- Sugeverktøy
Motorer
Kilde: Pinterest
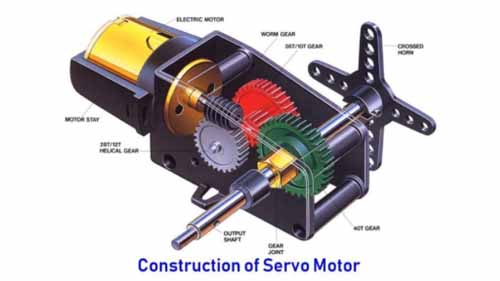
Delene til en industrirobot må ha strøm for å bevege seg, da de ikke kan bevege seg av egen vilje. Av denne grunn er deler som robotarmer utstyrt med motorer for å lette bevegelse. En motor kan best beskrives som en elektronisk enhet som har lineære og roterende aktuatorer drevet av elektrisk, hydraulisk eller pneumatisk energi. Når aktuatorene beveger seg med høy hastighet, skyver og roterer de robotdeler i bevegelse.
Sensorer
Kilde: photonics.com
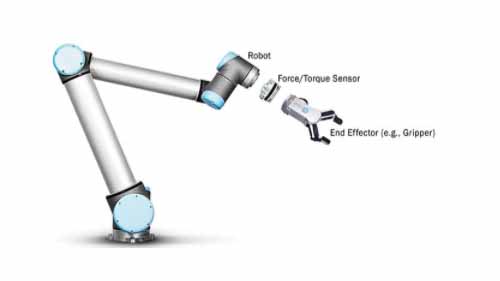
Sensorer i roboter er enheter som oppdager eller måler spesifikke parametere og utløser en tilsvarende reaksjon på dem. De er implantert i robotkonstruksjoner for sikkerhets- og kontrollformål. Sikkerhetssensorer brukes til å oppdage hindringer for å forhindre kollisjoner mellom menneske-robot og robot-robot. De er et nyere tillegg til robotstrukturer og mer spesielt i samarbeidende roboter. Kontrollsensorer, derimot, brukes til å motta meldinger fra en ekstern kontroller som roboten deretter utfører.
Så hvordan fungerer sensorer? En sikkerhetssensor vil for eksempel oppdage en hindring, sende et signal til kontrolleren som igjen bremser eller stopper roboten for å unngå en kollisjon. I hovedsak fungerer en sensor alltid sammen med kontrolleren. Andre parametere som robotsensorer oppdager inkluderer posisjon, hastighet, temperatur og dreiemoment.
controller
Kilde: www.blackrobotics.com
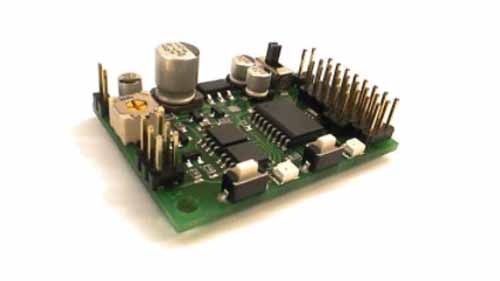
Tenk på kontrolleren som hjernen til en robot. Det er det sentrale operativsystemet som styrer hvordan alle andre deler av roboten fungerer. Den er programmert med programvare som gjør den i stand til å motta, tolke og utføre kommandoer. I mer avanserte roboter kan kontrolleren også ha et "minne" som den utfører repeterende oppgaver fra når den "husker" hvordan de fungerer. Kunstig intelligens i smarte roboter er også innebygd i kontrolleren via programvare.
Konklusjon
Kvaliteten på deler og utførelse som brukes til å bygge dem inn i en robot, bestemmer kvaliteten og ytelsen til en industrirobot. Det er kanskje dette som setter et godt industrirobotprodusent bortsett fra resten. Dette kan være et nyttig kriterium å bruke når du velger hvilke industrirobotmerker du skal investere i.