
Av EVSTs ingeniørteam · Sist oppdatert: 15. juli 2026
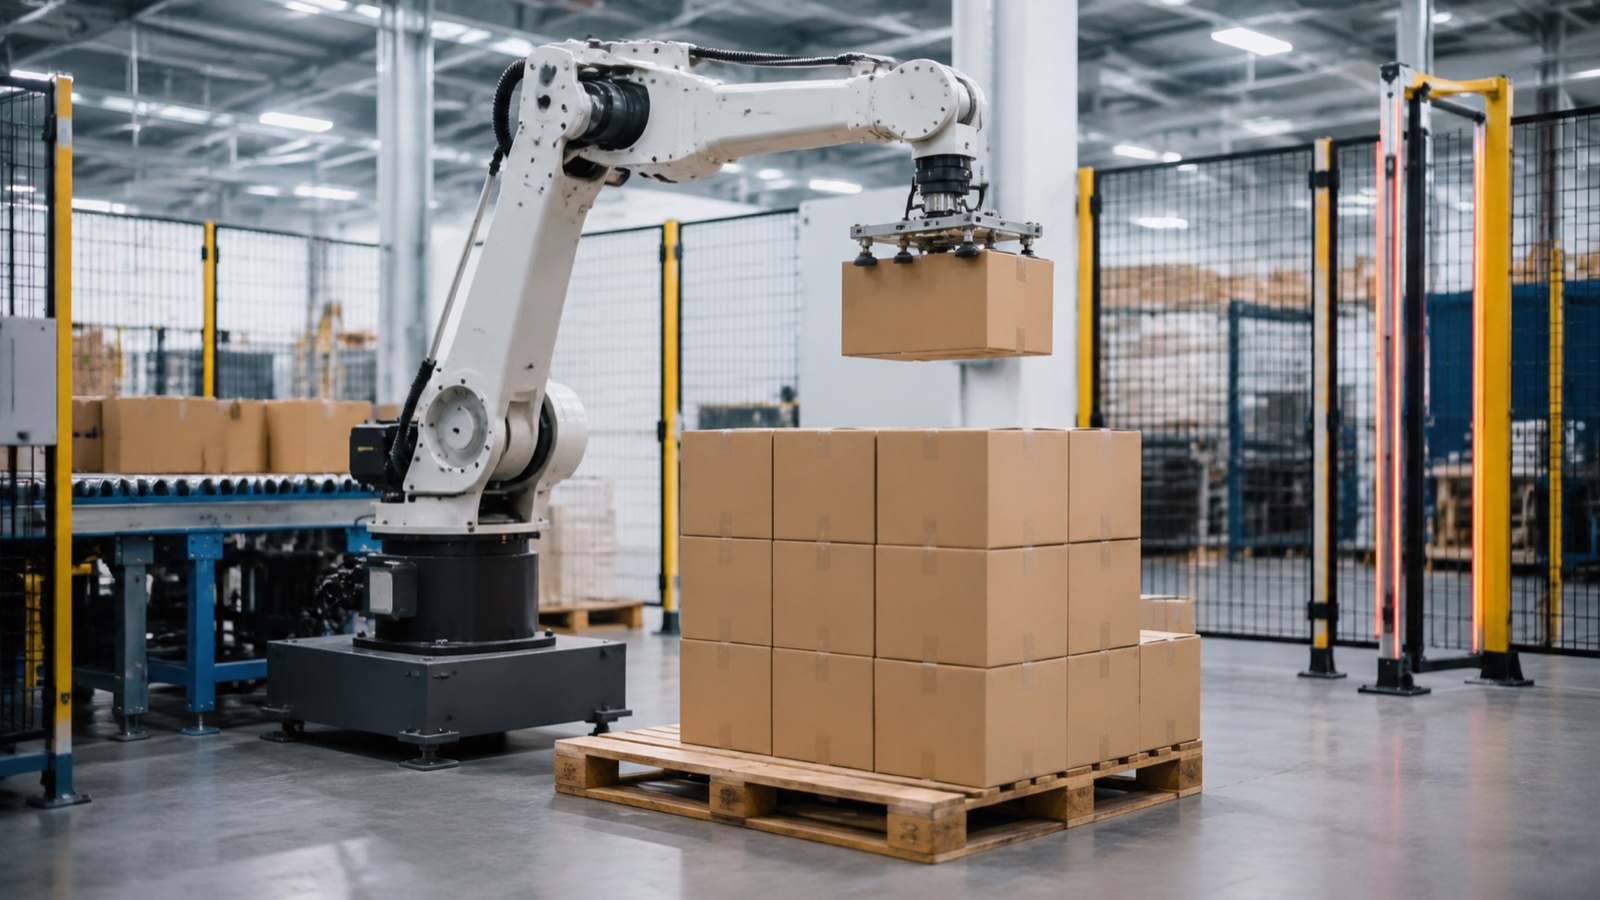
En palleteringsrobotcelle koster vanligvis mer enn bare robotarmen: totale investeringsutgifter omfatter robotkroppen, verktøyet på endearmen, sikkerhetsgjerder og skannere, integrasjon og igangkjøring, og programmering. Ifølge bransjeobservasjoner betaler de fleste celler seg tilbake innen 12–24 måneder i flerskiftsoperasjoner, hvor roboten i seg selv vanligvis bare representerer en tredjedel til halvparten av det totale budsjettet.
Hvorfor robotprislappen ikke er hele historien
Kjøpere som undersøker kostnadene for palleteringsroboter starter ofte med ett enkelt tall i tankene, prisen på robotarmen, og blir overrasket når et tilbudt system kommer inn to til tre ganger høyere. Dette gapet er ikke påslag. En palleteringscelle er et system: roboten manipulerer paller eller kasser, men griperen, sikkerhetsperimeteret, kontrollintegrasjonen og programmeringen som binder dem sammen er det som faktisk gjør at linjen går uten tilsyn. Våre komplett guide til robotpalleteringsmaskiner dekker robottyper og utvalgskriterier i dybden; denne artikkelen fokuserer snevert på hva en palleteringscelle koster, hvordan investeringskostnader fordeler seg og hvordan man regner ut når det betaler seg selv.
Hva driver kostnadene for palleteringsroboter: Fem driftskostnader
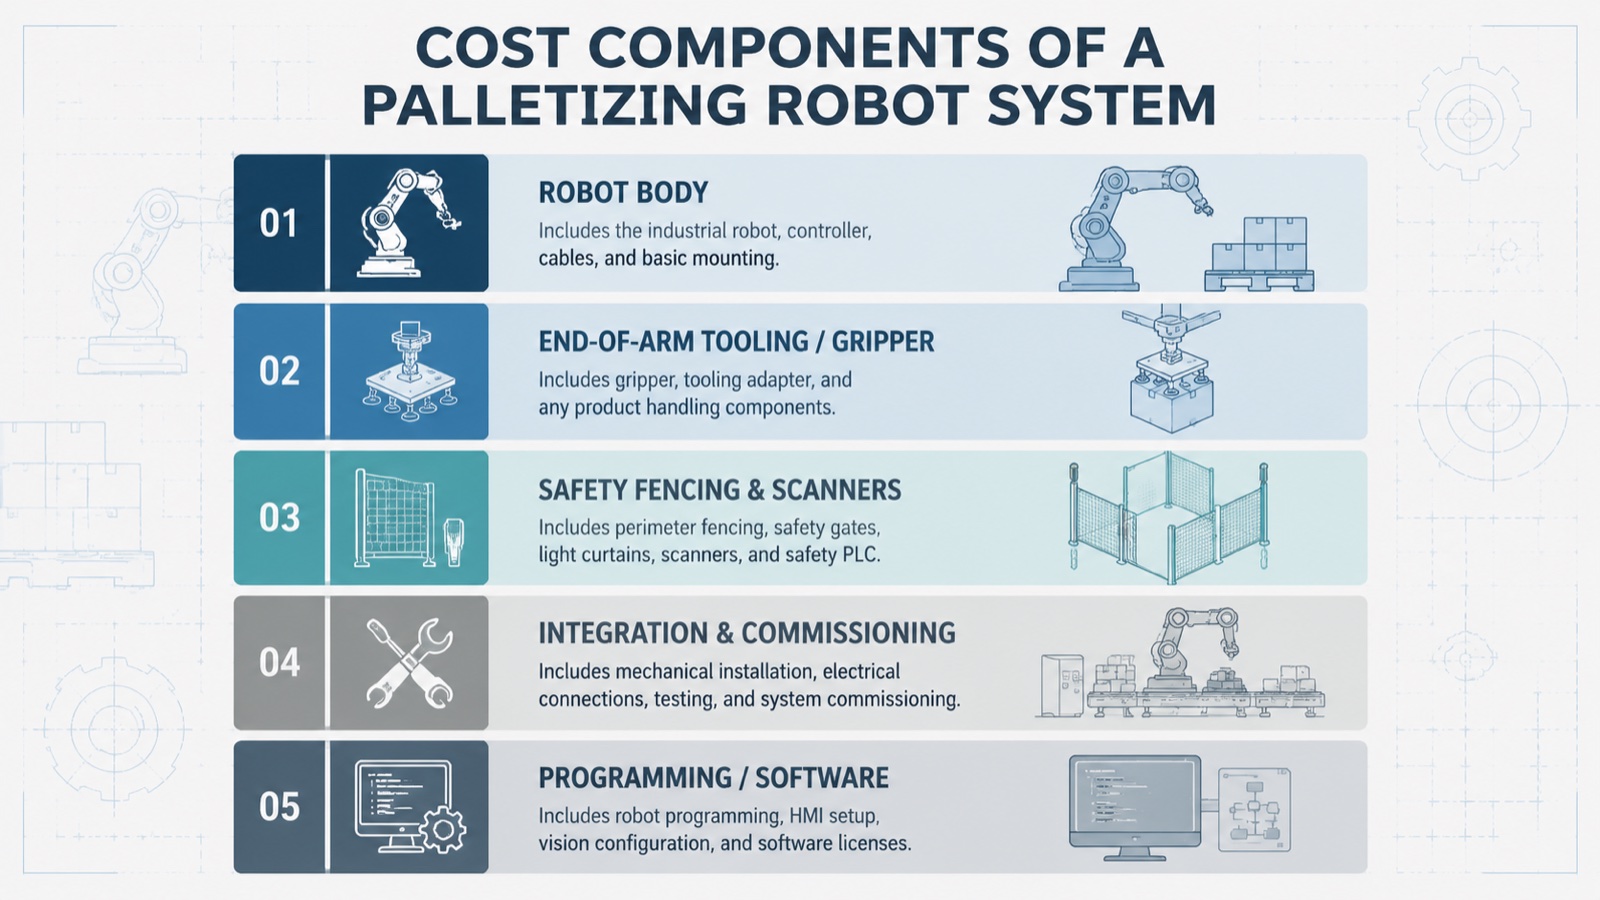
Produsenter som FANUC, ABB, KUKA, Yaskawa og EVST selger alle palleteringskompatible roboter, men roboten i seg selv er bare ett av fem kostnadssentre som vises i et typisk systemtilbud. Å forstå hvert enkelt er det som lar en kjøper sammenligne tilbud på en fordelaktig basis i stedet for å forankre seg på robotens listepris.
1. Robotkropp
Basiskostnaden for maskinvare skaleres først og fremst med nyttelastklasse, ikke merkevareprestisje. En kompakt 4-akset palleteringsrobot som er beregnet for lette kartonger koster betydelig mindre enn en enhet med tung nyttelast bygget for fulle paller eller posefylte bulkvarer. Ifølge bransjeobservasjoner står robotkroppen vanligvis for omtrent en tredjedel til halvparten av den totale systemkostnaden, mens resten fordeles på de fire elementene nedenfor.
2. Verktøy for endearmen (EOAT / griper)
Gripere for palletering er applikasjonsspesifikke: vakuumkopper for kartonger og poser, mekaniske klemgripere for kasser og tønner, eller flersoneverktøy for paller med blandede SKU-er. EOAT-kostnaden varierer med antall plukkesoner, produktvariabilitet og om verktøyet trenger hurtigbyttekapasitet for flere SKU-er på samme linje. Denne linjeposten undervurderes ofte i tidlig budsjettering fordi en enkelt griperdesign sjelden dekker alle produkter et anlegg kjører.
3. Sikkerhetsgjerde og skannere
I henhold til ISO 10218-2:2025 er risikovurdering og sikring på cellenivå systemintegratorens ansvar, ikke robotprodusentens. Det betyr at perimetergjerder, lysgardiner eller områdeskannere, låste porter og sikkerhetsklassifiserte PLS-er prises separat fra roboten og representerer vanligvis en betydelig andel av den totale kostnaden, spesielt for celler med hyppig operatørtilgang for pall- eller produktbytte.
4. Integrering og idriftsettelse
Dette dekker mekanisk installasjon, elektrisk tilkobling, PLS- og HMI-integrasjon med oppstrøms transportbånd eller pakkeutstyr, samt igangkjøring og testing på stedet. Integrasjonskostnadene er der arbeidskostnader og reiseavstand fra integratorens base teller mest, og det er den linjeposten som er mest følsom for hvor mye av den omkringliggende linjen (transportbånd, strekkpakkere, etikettapplikatorer) som allerede finnes kontra hvor mye som må bygges.
5. Programmering og programvare
Mønsterprogrammering (hvordan lag og paller bygges), programvarelisenser for palletering og all visjonsstyrt plukkelogikk for blandede laster faller inn under denne linjen. Standardiserte mønstre med én SKU programmeres raskere og billigere enn pallmønstre med blandede kasser, som krever kollisjonskontroll og programvare for lagoptimalisering.
Ifølge bransjeobservasjoner står integrasjon og igangkjøring kombinert med sikkerhetsbeskyttende systemer ofte for like mye av en palleteringscelles totale kostnad som roboten og griperen til sammen. Derfor gir det et ufullstendig bilde å sammenligne bare «robotpris» på tvers av leverandører. EVST oppgir palleteringsceller som en komplett pakke (robot, EOAT, beskyttende systemer og igangkjøring) i stedet for å prise roboten isolert og la resten være opp til kjøperen å kjøpe inn separat.
Prisbånd etter nyttelastsegment
Nyttelastklassen er den største enkeltfaktoren for den totale systemkostnaden, fordi den bestemmer robotens rammestørrelse, gripekapasitet og ofte sikkerhetsperimeterets fotavtrykk. Områdene nedenfor gjenspeiler bransjetypiske budsjetter for en komplett celle (robot, EOAT, sikkerhetsvakt, integrasjon og programmering), ikke en listepris kun for roboten.
| Nyttelastsegment | Eksempel på EVST 4-akset modell | nyttelast | Typisk budsjett for hele cellene* | Typisk brukstilfelle |
|---|---|---|---|---|
| Lett | QJRB15-1 | 15 kg | Nedre femsifret til midtre femsifret USD-intervall | Palletering av kasser og kartonger, hyppig SKU-bytte |
| Mid | QJRB30-1 | 30 kg | Midt til øvre femsifret USD-intervall | Standard palletering av enkeltlinjers kasser eller poser |
| Heavy | QJRB180-1 | 180 kg | Øvre femsifrede til lave sekssifrede USD-intervall | Posevarer, multi-SKU-sluttproduksjon, bulkcontainere |
| Ekstra tung | QJRB800-1 | 800 kg | Sekssifret USD-intervall | Fulle paller, trommer, håndtering av byggematerialer |
*I følge bransjeobservasjoner på tvers av nyttelastklassene ovenfor; faktisk prising avhenger av griperens kompleksitet, sikkerhetssonens fotavtrykk, kontrollomfang og forhold på stedet. EVST publiserer ikke faste listepriser; be om et konfigurasjonsspesifikt tilbud gjennom Veiledning for valg av 4-akset palleteringsrobot.
Beregning av tilbakebetaling: Avkastningsformelen
Tilbakebetalingsberegningen for en palleteringsrobot er enkel når investeringskostnadene er kjent: del den totale systemkostnaden på den månedlige verdien cellen leverer, enten verdien kommer fra unngåtte lønnskostnader, økt gjennomstrømning eller redusert produktskade og -svinn.
Tilbakebetalingsperiode (måneder) = Total systemkapital ÷ (Månedlig unngått arbeidskraft + Månedlig verdi av redusert skade/svinn + Månedlig verdi av oppnådd gjennomstrømning)
For eksempel kan man se for seg en celle i midtsegmentet. Et anlegg som kjører to skift med manuell palletering kan, ifølge bransjeobservasjoner, unngå omtrent 3,500–5,000 dollar per måned i lønnskostnader for fullastet arbeid ved å omfordele det antallet ansatte, pluss ytterligere 500–1,500 dollar per måned i redusert produktskade fra mer konsistent stabling. Mot et budsjett for en komplett celle i midtsegmentet, lander denne kombinasjonen vanligvis tilbakebetalingsperioden i området 12–24 måneder som nevnt tidligere, selv om ettskiftsoperasjoner med lavere lønnsrater eller lettere gjennomstrømning vil se beregningen strekke seg nærmere 24–36 måneder.
I praksis finner EVSTs feltingeniører at de utplasseringene med raskest tilbakebetalingstid deler to trekk: flerskift eller kontinuerlig drift (som amortiserer de samme investeringsutgiftene mot flere gjennomstrømningstimer), og et eksisterende smertepunkt rundt skaderisiko eller produktskade fra manuell stabling, noe som gir besparelser utover rå arbeidskraftskostnader. Ifølge International Federation of Robotics er materialhåndterings- og palleteringsapplikasjoner fortsatt blant de største kategoriene av industrirobotinstallasjoner over hele verden. Dette volumet har bidratt til å presse prisene på robotmaskinvare ned over tid, selv om integrasjons- og sikkerhetskostnader har holdt seg relativt stabile.
Kjøp vs. leasing: Hvilket alternativ passer din virksomhet
Å kjøpe en palleteringscelle direkte er den vanligste løsningen for anlegg med forutsigbar, kontinuerlig gjennomstrømning, siden det unngår tilbakevendende finansieringskostnader og utstyret fremstår som en avskrivbar kapitaleiendel. Leasing eller utstyrsfinansiering, vanligvis ordnet gjennom regionale leasingselskaper eller bankprogrammer for utstyrsfinansiering i stedet for robotleverandøren direkte, kan redusere de opprinnelige kontantutgiftene og er mer vanlig for anlegg som tester automatisering på en enkelt linje før de forplikter seg til en bredere utrulling, eller for sesongdrift der en celle ikke kjører året rundt.
Avveiningen er enkel: finansiering sprer kostnadene over tid, men legger til rentekostnader, noe som forlenger den effektive tilbakebetalingsperioden i forhold til et kontantkjøp. For de fleste produsenter som vurderer sin første palleteringsrobot, kommer avgjørelsen ned til om anleggets kontantstrømposisjon eller balanseavskrivningsstrategien prioriteres, et spørsmål som ble utarbeidet med kjøperens eget finansteam ved hjelp av investeringstallene og nyttelastsegmentet ovenfor som input.
Kostnadsfordel for innkjøp i Kina
En betydelig andel av de totale kostnadene for palleteringsroboter er selve robotkroppen og EOAT-maskinvaren, og innkjøp fra kinesiske produsenter har blitt en standard kostnadsoptimaliseringsmekanisme for kjøpere utenfor Kina, i tillegg til etablerte leverandører i Japan, Tyskland og USA. Ifølge bransjeobservasjoner har kinesiskproduserte industriroboter vanligvis en lavere maskinvarepris enn sammenlignbare vestlige eller japanske modeller. Dette gjenspeiler den innenlandske forsyningskjeden for servomotorer, reduksjonsgir og kontrollere snarere enn en reduksjon i byggekvalitet.
EVST produserer sin QJRB-palleteringsrobotlinje i Kina og sender til over 100 land, med IATF16949-sertifisering i bilkvalitet på produksjonslinjen og CE-, SGS- og TUV-tredjepartssertifisering på produktene sine. Basert på feltutplassering bemerker EVSTs ingeniørteam at maskinvarekostnadsfordelen fra Kina-basert produksjon er mest uttalt i den tunge nyttelastenden av serien, der servo- og girkasseinnholdet skaleres raskest, og minst uttalt i den lette enden, der globale priser på tvers av merker allerede er ganske konkurransedyktige.
Ifølge bransjeobservasjoner avhenger den totale fordelen med innkjøpskostnader for en palleteringscelle fra Kina i stor grad av importavgifter, frakt og lokal idriftsettelsesstøtte, ikke bare av maskinvarepris. På idriftsettelsessiden betyr EVSTs globale feltingeniørnettverk at integrasjons- og oppstartsstøtte ikke krever at man flyr en tekniker fra Kina for hver installasjon, noe som er en av de større svingfaktorene i den innkjøpskostnadssammenligningen.
Ofte Stilte Spørsmål
Hvor mye koster en palleteringsrobot i 2026?
En komplett palleteringscelle, inkludert robot, griper, sikkerhetsvern, integrasjon og programmering, varierer vanligvis fra de laveste fem sifrene for et 4-akset system med lett nyttelast opptil seks sifre for en celle med tung nyttelast som er klassifisert for fulle paller, ifølge bransjeobservasjoner. Selve robotarmen utgjør vanligvis bare en tredjedel til halvparten av denne totalen; EOAT, sikkerhetsgjerde og integrasjon utgjør resten. EVST publiserer ikke faste listepriser; be om et konfigurasjonsspesifikt tilbud for et nøyaktig tall.
Hva er avkastningen eller tilbakebetalingsperioden for en palleteringsrobot?
Ifølge bransjeobservasjoner betaler de fleste palleteringsrobotceller seg tilbake innen 12–24 måneder i flerskiftsoperasjoner, primært drevet av unngåtte lønnskostnader og sekundært av redusert produktskade og mer konsistent stabling. Enkeltskiftsoperasjoner eller operasjoner med lavere gjennomstrømning har vanligvis en tilbakebetalingstid på nærmere 24–36 måneder. Tilbakebetalingsformelen er totale systeminvesteringer delt på månedlig arbeidskraft, avfallsreduksjon og gjennomstrømningsverdi kombinert.
Er det billigere å kjøpe eller lease en palleteringsrobot?
Direkte kjøp unngår gjentakende finansieringskostnader og er vanligvis det rimeligste totalkostnadsalternativet for anlegg som kjører cellen kontinuerlig eller på tvers av flere skift. Leasing reduserer de opprinnelige utgiftene og passer for pilotutplasseringer eller sesongdrift, men legger til rentekostnader som forlenger den effektive tilbakebetalingsperioden sammenlignet med kontantkjøp.
Hva er inkludert i totalkostnaden for en robotpalleteringsmaskin, utover selve roboten?
Et komplett cellebudsjett inkluderer robotkroppen, verktøy på endearmen (gripere eller vakuumkopper), sikkerhetsgjerde og skannere som kreves i henhold til ISO 10218-2:2025 risikovurdering på cellenivå, integrasjons- og igangkjøringsarbeid, og programvare for mønsterprogrammering eller palletering. Kjøpere som sammenligner kun «robotpris» på tvers av leverandører, sammenligner vanligvis ufullstendige tilbud.
Hvor mye koster en 4-akset palleteringsrobot sammenlignet med en 6-akset robot?
4-aksede roboter, spesialbygd for palleteringsbevegelser, koster vanligvis mindre enn en 6-akset robot med sammenlignbar nyttelast som er konfigurert for samme oppgave, fordi den enklere kinematiske strukturen krever færre servoakser og mindre komplekse kontroller. Våre Veiledning for valg av 4-akset palleteringsrobot dekker når en 4-akset enhet er tilstrekkelig kontra når en 6-akset robots økte håndleddsfleksibilitet er verdt den ekstra kostnaden.
Hvor skal du gå videre
For robottyper, utvalgskriterier og den bredere palleteringsbeslutningen, se vår komplett guide til robotpalleteringsmaskinerFor priser på industriroboter utover palleteringsapplikasjoner, se vår Kostnads- og prisguide for industriroboterFor et konfigurasjonsspesifikt tilbud på en 4-akset palleteringscelle dimensjonert til nyttelasten og gjennomstrømningen din, se EVSTs Veiledning for valg av 4-akset palleteringsrobot eller nå teamet gjennom kontakt side.
Om forfatteren: EVST Engineering Team skriver om industriell robotikk og automatiseringsøkonomi for drifts- og finansledere som evaluerer automatiseringsinvesteringer. EVST (EVS TECH CO., LTD), grunnlagt i Chengdu i 2018, har levert over 600 automatiseringsprosjekter og sender til over 100 land, med IATF16949-sertifisering i bilkvalitet og CE/SGS/TUV-tredjepartssertifiseringer på tvers av sine QJAR/QJRB-industrielle og palleteringsrobotlinjer.
Sist oppdatert: juli 15, 2026