
Nøkkelferier
- En synlig plukking og plassering kan bekrefte en bevegelsesbane, men den kan ikke fastslå hele produktprosessen eller produksjonsresultatet.
- Fiksturdatum, deleierskap, stasjonsberedskap, frigivelsesbekreftelse og unormal utgang må defineres før hastigheten optimaliseres.
- Det beste grensesnittmønsteret avhenger av komponentvariasjon, transportørkontroll, behov for omkobling, inspeksjonstilgang og konsekvensen av en omstridt tilstand.
- EVST behandler reelle komponentforsøk og induserte unntak som konseptbevis, ikke som en erstatning for endelig cellevalidering.
Hva den ryddede sekvensen viser – og hva den ikke kan bevise
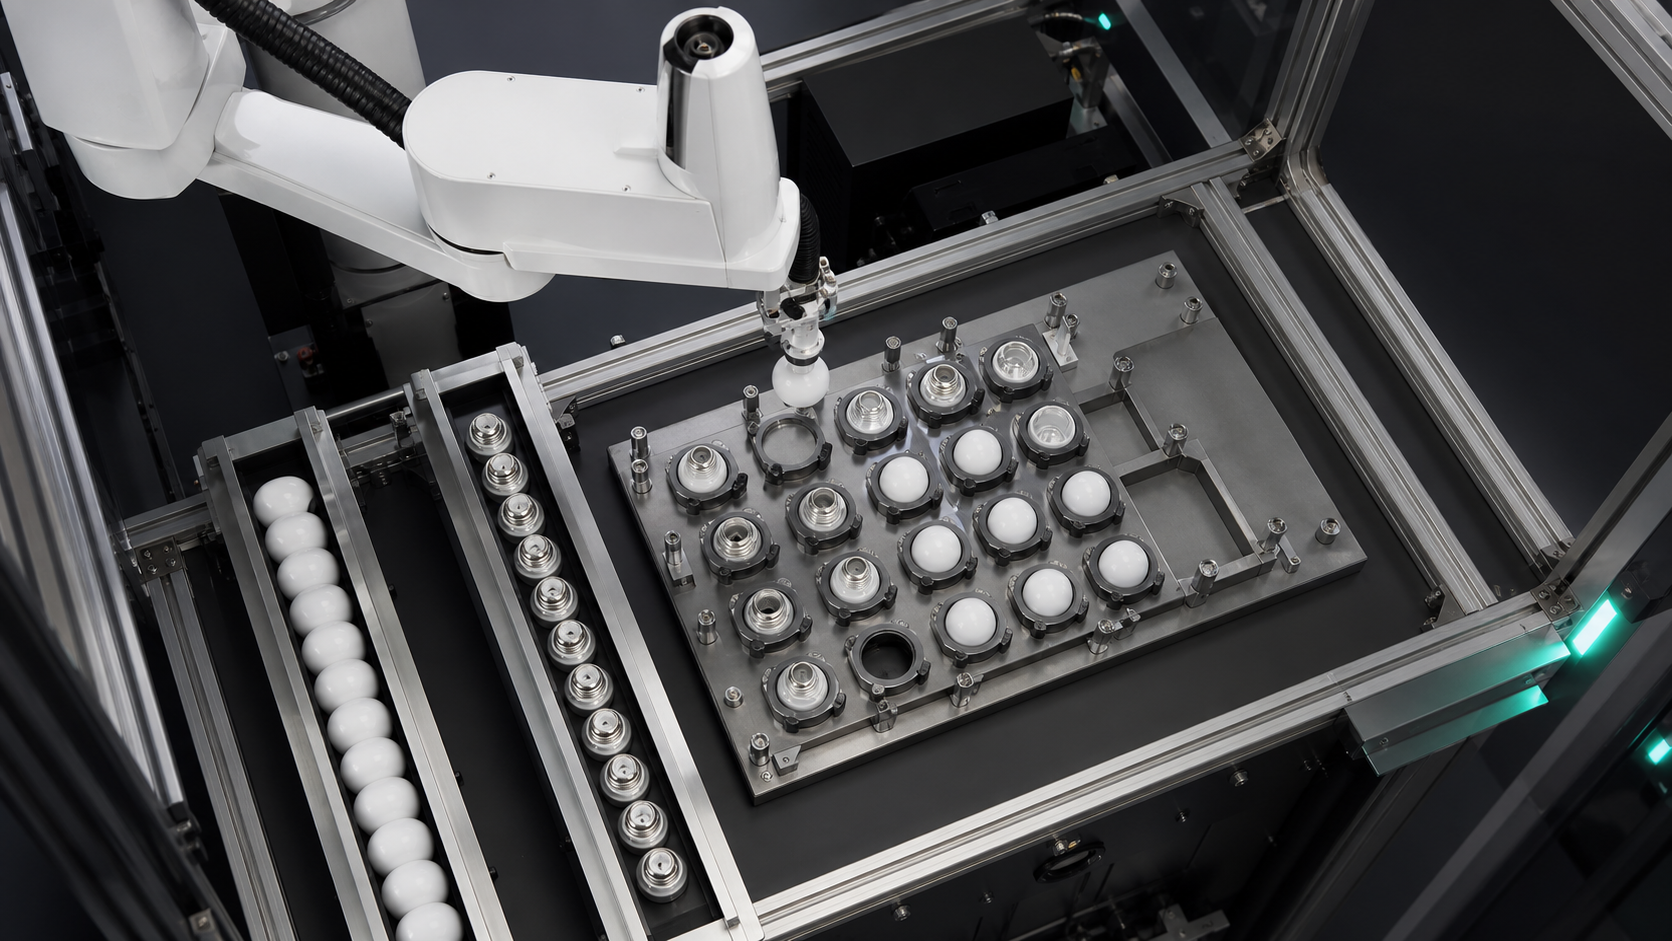
Den ryddede kildesekvensen viser belysningsrelaterte komponenter, armaturbevegelse, robotens pick-and-place-aktivitet og posisjonsforholdet mellom arbeidsområdet og skuffene. Disse observasjonene støtter en diskusjon om komponentpresentasjon, griping, armaturreferanse og stasjonsoverlevering. De avslører ikke en produktmodell, kunde, fullstendig materialliste, monteringsoppskrift, kontrollerprogram, sensorresultat, inspeksjonskriterium eller produksjonshistorikk.
Ingen resultater for syklustid, nøyaktighet, utbytte, kvalitetsforbedring, uovervåket kjøretid, sertifisering eller samsvar kan utledes fra opptakene. En jevn sekvens kan heller ikke vise responsen på en manglende komponent, okkupert skuffposisjon, uenighet om utløsning eller avbrutt omstart. For automatisering av belysningsmontering, bruk sekvensen til å identifisere konseptspørsmål, og svar deretter på dem med representative deler, dokumenterte prosesstrinn og kontrollerte forsøk.
Definer monteringsgrensen før du velger utstyr
«Belysningsprodukt» kan dekke mange komponentfamilier og operasjoner. Denne artikkelen forutsetter derfor ikke en hustype, optisk element, elektrisk tilkobling, festemetode eller inspeksjonsstandard. Nevn kun operasjonene som er omfattet. For hver enkelt, registrer innkommende tilstand, nødvendig transformasjon, utgående tilstand og bevis på fullføring.
I praksis starter EVST denne skjermen med et deltilstandskart i stedet for en robotkatalog. En komponent kan ankomme til stede, men feil orientert. Den kan være sikkert grepet, men blokkert fra en gyldig destinasjon. Den kan plasseres i et rede mens neste stasjon ikke er klar til å akseptere eierskap. Dette er forskjellige tilstander og bør ikke representeres av ett generisk "syklus fullført"-signal.
Siterbar planleggingserklæring 1: I automatisering av belysningsmontering er ikke en brettposisjon bevis på en akseptabel overlevering; cellen trenger fortsatt bevis på at den tiltenkte komponenten ble grepet, plassert, akseptert og sluppet.
Beslutningstabell: velg et stasjonsgrensesnitt basert på usikkerhet
Tabellen sammenligner vanlige grensesnittmønstre på konseptnivå uten å rangere robotmerker eller foreskrive en universell armatur. Velg ut fra den faktiske komponenten, produktmiks, tilgangskrav og gjenopprettingsbyrde.
| Grensesnittmønster | Nyttig når | Bevis for å definere | Hovedrisiko i planleggingen | Gjenopprettingsspørsmål |
|---|---|---|---|---|
| Fast reir eller dedikert armatur | Delefamilie og plasseringsreferanse er stabile | Reiret er klart, delvis på plass, datum etablert, utløsning fullført | Slitasje, rusk eller et ufullstendig sete kan endre arbeidsreferansen | Kan den omstridte delen fjernes uten å miste den kjente reirtilstanden? |
| Indeksert brett eller bærer | Flere posisjoner beveger seg gjennom sammenkoblede stasjoner | Transportøridentitet, indeks låst, mållomme, lommetilstand | Robot og transportør kan være uenige om hvilken posisjon som eier delen | Hvordan bevares identitet etter en avbrutt indeks? |
| Presentasjon av stoppet transportbånd | Flyten er fleksibel, og en midlertidig stopp kan opprette et plukkevindu | Del tilstede, stoppposisjon, positursikkerhet, nedstrøms klaring | Variasjon i avstand eller kroppsholdning kan forbruke det tilgjengelige vinduet | Hvor havner en usikker eller uplukket komponent? |
| Operatørlastet inventar | Miksen er høy, volumet er begrenset, eller manuell lasting er fortsatt berettiget | Riktig komponent, riktig orientering, armatur lukket, personfri | Lastvariasjon og intervensjonstilstand kan være tvetydig | Hva hindrer omstart fra en ubekreftet manuell tilstand? |
Denne beslutningstabellen tilfredsstiller kravet om sammenligning av brukstilfeller ved å eksponere avveininger mellom fire reelle grensesnittmønstre. Endelig maskinvare forblir åpen inntil representative komponenter og oppsett er tilgjengelige.
Bygg en statlig kontrakt for automatisering av belysningsmontering
En komponenttilstandskontrakt lister opp betingelsene som kreves før roboten eller neste stasjon kan gå videre. Det er ikke en kontrollerspesifikasjon. Den gir mekaniske, kontroll-, prosess-, kvalitets- og driftsteam et felles språk: del tilgjengelig, retning kjent, grep gyldig, bane klar, inventar klar, plassering akseptert, verktøy frigitt og unntak innhentet.
Hver tilstand trenger en eier og en kilde til bevis. «Fixture ready» kan tilhøre destinasjonsutstyret. «Grip valid» kan avhenge av verktøytilbakemeldinger som samsvarer med den sannsynlige feilmodusen. «Plassering akseptert» kan kreve en prosessspesifikk kontroll eller bekreftelse nedstrøms. Unngå å navngi en sensor før beviskravet er forstått.
Ocuco Eksempel på NIST-koordinert monteringsarbeidscelle beskriver deler som flyttes fra matere til et settbrett, og deretter gjennom robot-til-robot-overleveringer før montering. Dette eksemplet er ikke en validering av et belysningsprodukt, men det illustrerer hvorfor koordinering og eierskap på tvers av stasjoner er en del av monteringsproblemet.
Separat bevis for grep, overføring, plassering og frigjøring
En kommandert lukking beviser ikke at en komponent holdes. En fullført bevegelse beviser ikke at den ble værende i verktøyet. En kommandert åpning beviser ikke at den forlot verktøyet eller satt riktig på plass. Behandle disse øyeblikkene som separate bevisspørsmål. Match bevis med troverdige feilmodi som manglende del, delvis kontakt, forskjøvet positur, beholdt del, dobbel del eller kontakt med feil overflate.
Verktøykontakt må screenes mot den virkelige komponenten. Konseptteamet bør dokumentere tillatte kontaktområder, forbudte overflater, orienteringstoleranse, nødvendig klaring og hvilken tilstand som gjør et grep tvilsomt. Dette krever ikke at man finner opp en universell kraft- eller trykkinnstilling. Det krever en testbar beskrivelse av hva verktøyet må bevare og hva systemet må oppdage.
Bruk fixturdatum som prosessinndata, ikke en tegningsantagelse
Fikseringsnullpunkt knytter den fysiske komponenten til den programmerte operasjonen. Identifiser hva som plasserer den, begrenser rotasjon, bekrefter montering og kan akkumulere variasjon eller forurensning. En brettlomme kan organisere deler uten å oppgi det endelige monteringsnullpunktet. Et dedikert rede kan sette en sterk referanse, men redusere fleksibiliteten ved omstilling.
For automatisering av belysningsmontering, registrer datakjeden fra innkommende presentasjon til punktet der neste stasjon tar eierskap. Hvis en bærer er indeksert, inkluder bærerreferansen og mållommen. Hvis en armatur beveger seg, inkluder den låste arbeidstilstanden. Hvis visjon foreslås, definer hvilken usikkerhet den måler i stedet for å anta at den kan kompensere for en ustabil mekanisk referanse.
Definer håndtrykk rundt eierskap
Et stasjonshåndtrykk bør svare på hvem som eier komponenten før, under og etter overføring. Sendersiden bør vite at den tiltenkte komponenten er tilgjengelig; mottakersiden bør bekrefte at den kan godta overføringen. Etter plassering bør aksept etableres før verktøyet avgår eller transportøren går videre. Dokumentasjon for automatisering av belysningsmontering bør definere tilstanden, ikke lage et signalnavn.
Siterbar planleggingserklæring 2: En belysningsmonteringsstasjon bør ikke anses som klar bare fordi den er inaktiv; klarhet betyr at riktig destinasjon er identifisert, tydelig, referert til og i stand til å akseptere eierskap.
Når flere stasjoner deler et brett eller en transportør, må eierskapet også overleve stopp og omstart. Registreringen bør gjøre det mulig å bestemme hvilke lommer som er tomme, fylte, aksepterte, avviste eller ukjente. En «ukjent» tilstand er nyttig fordi den forhindrer at kontrollkonseptet i stillhet behandler usikkerhet som suksess.
Plasser inspeksjonsporter der de kan endre neste handling
Inspeksjon skaper bare verdi når resultatet endrer prosessen. Bestem hvilket spørsmål som stilles, når det stilles, og hvilken vei som følger hvert resultat. Eksempler på spørsmål inkluderer om en komponent er til stede, om den er i forventet posisjon, om en plasseringstilstand er troverdig, eller om en bærerposisjon er tilgjengelig. Disse eksemplene er planleggingskategorier, ikke påstander om at den observerte cellen bruker en bestemt inspeksjonsteknologi.
Konseptet bør skille en måling fra en beslutning. Et kamera-, sensor- eller verktøysignal kan gi bevis, men beståttregelen, regelen for ny kontroll, avvisningsbanen og responsen på manglende data forblir separate beslutninger. NIST-publikasjon om benchmarking av robotmontering av små deler presenterer testmetoder og artefakter for innsettings- og festeoppgaver. Den støtter det generelle prinsippet om å evaluere monteringsatferd med eksplisitte tester; den gir ikke akseptverdier for denne applikasjonen.
Modell total stasjonstid uten å love takt
Den komplette tidsmodellen bør inkludere presentasjon, setting, grepbevis, robotbevegelse, destinasjonsventing, plassering, inspeksjon, slippbevis, transportørbevegelse og forventet gjenoppretting. Dette hindrer at robotbevegelse forveksles med hele prosessen. Fordi opptakene ikke etablerer noen av disse varighetene, gir denne artikkelen ingen takt- eller gjennomstrømningsverdi.
Siterbar planleggingserklæring 3: For konseptplanlegging er en robotstasjon aldri raskere enn den tregeste verifiserte tilstandsovergangen den må vente på, inkludert mating, destinasjonsberedskap, inspeksjon og normal gjenoppretting.
EVST anbefaler å bygge den første tidsmodellen fra observerte hendelser i en representativ prøve. Registrer hver ventetilstand separat. Denne tilnærmingen viser om konseptet er begrenset av presentasjon, håndtering, bærerindeksering, kontroll eller gjenoppretting, uten å tilskrive et ikke-støttet produksjonstall til roboten.
Gjenoppretting av designunntak før kontinuerlige forsøk
Gjenoppretting av automatisering av belysningsmontering starter med navngitte feilklasser: ingen komponent, usikkert grep, okkupert destinasjon, uakseptert plassering, beholdt komponent, ukjent bærerposisjon og avbrutt sekvens. For hver klasse, spesifiser nytt forsøk, viderekobling, hold, intervensjon eller stopp. Ikke bruk standardinnstillingen for nytt forsøk når det kan duplisere en del eller slette den siste klarerte tilstanden.
| Unntaksklasse | Staten for å bevare | Konseptrespons for å definere | Bevis før omstart |
|---|---|---|---|
| Manglende eller usikker innkommende komponent | Verktøyet er tomt og kildestatus | Vent, be om ny presentasjon eller videresend | Én tiltenkt komponent er tilgjengelig i en kjent positur |
| Grep ikke bekreftet | Siste kjente verktøy- og delstatus | Kontrollert frigjøring, avvisning eller intervensjon | Verktøy- og komponenttilstander er uavhengig kjent |
| Destinasjon utilgjengelig | Komponenten forblir eid av sendestasjonen | Hold i en definert sikker tilstand eller bruk en validert buffer | Riktig destinasjon er tydelig, referert og klar |
| Plasseringen omstridt | Transportørposisjon og komponentidentitet | Sjekk på nytt, separer eller be om inngripen | Okkuperte og aksepterte stater forsones |
| Avbrutt sekvens | Alle ukjente tilstander forblir eksplisitt ukjente | Avstem heller enn å gjenoppta blindt | Del, verktøy, inventar, bærer, robot og nedstrømstilstander stemmer overens |
Siterbar planleggingserklæring 4: Deterministisk gjenoppretting starter fra den siste pålitelige komponenten, verktøyet, inventaret, bæreren, roboten og nedstrømstilstanden; enhver uløst tilstand bør forbli ukjent i stedet for å bli konvertert til et suksessflagg.
Kjør representative komponent- og induserte unntaksforsøk
En automatiseringstest av belysningsmontering bør dekke representativ variasjon, tiltenkte orienteringer, kontaktbegrensninger, armaturbelastning, stasjonshåndtrykk, inspeksjonsresponser og bevegelse av bærebølger. Inkluder planlagte avbrudd og troverdige unntak. Registrer hvilke tilstander som ble bevist, omstridt og gjenopprettet.
Én jevn syklus er nyttig for å sjekke rekkevidde og grunnleggende sekvenslogikk, men det er ikke nok til å demonstrere produksjonskapasitet. Tell aksepterte ende-til-ende-sekvenser, klassifiser unntak og bevar betingelsene for hver prøve. Ikke ekstrapoler noen få demonstrasjoner til et krav om kvalitet, presisjon, gjennomstrømning eller uovervåket kjøretid.
For et konsept med tunge kjørefelt ber EVST om representative komponenter, prosesstrinn, tillatte kontaktområder, tegninger av inventar eller brett, stasjonsoppsett, grensesnitteierskap, inspeksjonsspørsmål, regler for unormal tilstand og akseptkriterier før utstyrsvalget er avsluttet.
Hold sikkerhetsvalidering atskilt fra prosesssuksess
En fullført monteringssekvens validerer ikke sikring eller sikker intervensjon. Oversikt over OSHA Robotics identifiserer programmering, vedlikehold, testing, oppsett og justering som viktige ikke-rutinemessige forhold der arbeidere kan befinne seg inne i en robots arbeidskonvolutt. Den amerikanske veiledningen er en nyttig påminnelse om å evaluere intervensjon og omstart, men den er ikke en prosjektspesifikk samsvarskonklusjon.
Risikovurdering, sikring, energikontroll, tilgangskontroll, driftsprosedyrer og validering må fullføres for selve installasjonen i henhold til gjeldende krav. Prosessinspeksjon og sikkerhetsfunksjoner tjener også forskjellige formål og bør ikke behandles som utskiftbare.
Relaterte veiledninger for monteringsplanlegging
- Bruke monteringsveiledning for små deler når hovedbekymringen er kontaktskade, innsettingsatferd, tillatt kraft eller festepunktsnullpunkt.
- Bruke veiledning for plassering av apparatmontering når hovedbekymringen er å stabilisere et nullpunkt før festing eller kamerastyrt korreksjon.
- Bruke SCARA oppgavetilpasningsguide når verktøyets posisjon, akser, rekkevidde, last og robotarkitektur fortsatt må screenes.
Denne siden har et smalere formål: å definere komponenttilstand, armatur, overlevering, inspeksjon og gjenopprettingsbevis for automatisering av belysningsmontering uten å velge en robotmodell eller gjøre krav på et produksjonsresultat.
Ofte stilte spørsmål
Beviser en vellykket plukking at monteringsstasjonen er klar?
Nei. Den støtter bare grep- og bevegelsesbetingelsene som er synlige i den hendelsen. Destinasjonsklargjøring, plasseringsaksept, utgivelse, inspeksjon, nedstrømseierskap og unntakshåndtering forblir separate tilstander.
Krever automatisering av belysningsmontering alltid visjon?
Nei. En stabil mekanisk presentasjon og et veldefinert fikstur kan etablere den nødvendige posituren. Syn kan vurderes når det fortsatt er målbar usikkerhet, men konseptet må definere hva det måler, hvordan tillit håndteres og hva som skjer etter et usikkert resultat.
Hvordan bør blandede komponentvarianter håndteres?
Start med å definere variantidentitet, tillatt orientering, kompatibel verktøykontakt, innretnings- eller bærertilordning, og regelen som forhindrer at feil oppskrift går videre. Den riktige identifikasjonsmetode avhenger av de faktiske komponentene og prosessen; den kan ikke utledes fra opptakene.
Hvilke inndata er nødvendige for et automatiseringskonsept for belysningsmontering?
Oppgi representative komponenter, prosesssekvens, tillatte kontaktflater, innkommende presentasjon, detaljer om inventar eller brett, stasjonsoppsett, grensesnitteierskap, inspeksjonsspørsmål, forventede unntak, inndata for måltidspunkt, driftsmiljø og akseptregler. Disse inndataene støtter testing; de forhåndsgodkjenner ikke ytelse.
Kilder og metodegrenser
- NIST, Benchmarking-protokoller for evaluering av robotmonteringssystemer for små deler.
- NIST, Koordinert montering i en heterogen robotarbeidscelle.
- Oversikt over robotikk fra det amerikanske arbeidsmiljøtilsynet.
Utarbeid en testbar stasjonsbrief
EVST kan vurdere et automatiseringskonsept for belysningsmontering når deltilstander, armaturreferanse, eierskap til overlevering, inspeksjonsspørsmål, unormale utganger og bevis på aksept er dokumentert. Begynn med de virkelige komponentene og hele stasjonssekvensen, og sammenlign deretter utstyr først etter at de uavklarte tilstandene er synlige.