
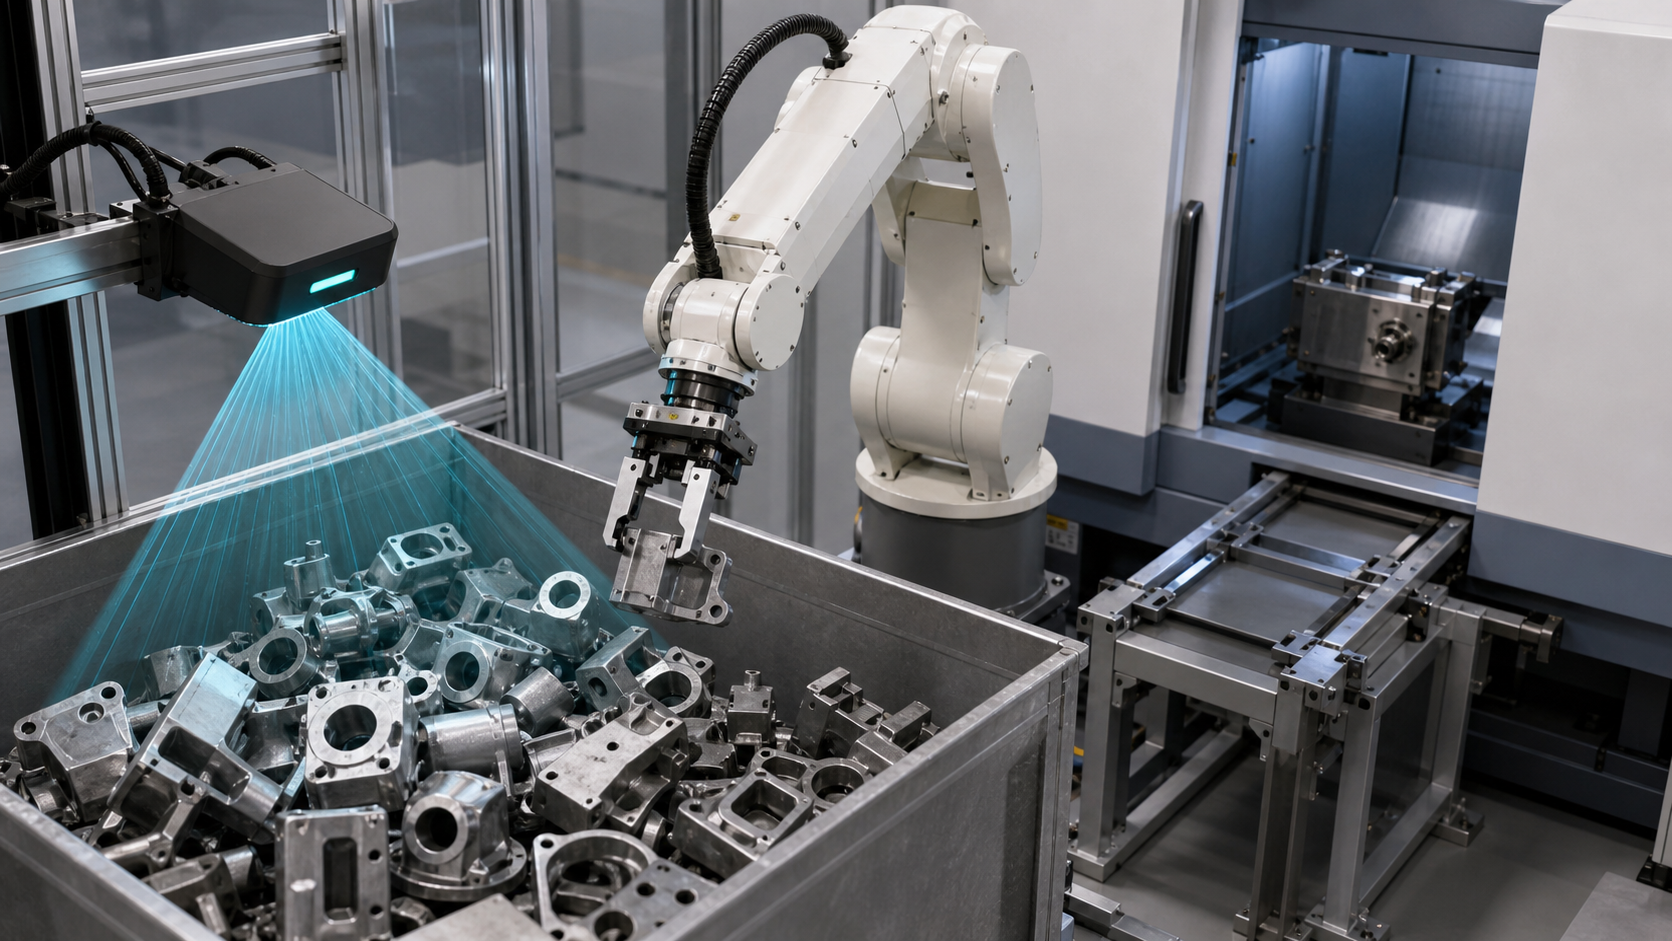
Denne veiledningen er for produksjonsingeniører, kontrollingeniører, integratorer, vedlikeholdsplanleggere og produksjonsteam som evaluerer lasting av variable maskindeler. EVST behandler visjonsresultatet som ett input til en kontrollert overlevering, ikke som bevis på at hele cellen er klar.
Hva kildematerialet støtter – og hva det ikke støtter
Det registrerte materialet er identifisert som et 3D-visjons maskinbetjentprogram. Den ryddede sekvensen støtter synlig bare robotbevegelse og interaksjon med et utstyrsområde, inkludert tilnærming, tilgang, tilbaketrekking og delhåndteringskontekst. Den eksponerer ikke synlig et dybdekart, gjenkjent positur, kalibreringsresultat, gripepoengsum, maskinstyringslogikk, inspeksjonslogg eller sikkerhetskrets.
EVST gjennomgikk kontaktarkene med full kildekode, den valgte sikre avlingen og det klarerte derivatet som avgrenset observasjonsbevis. Ingen gjenkjenningsnøyaktighet, suksessrate for griping, syklustid, kontinuerlig kjøringsvarighet, robusthet, universell dekning av deler, sikkerhetsvalidering, samsvar eller sertifiseringsresultat er utledet fra dette materialet.
Viktige punkter før du velger en lokaliseringsmetode
- Definer de reelle innkommende tilstandene før du velger et kamera eller en algoritme.
- Hold visjonsrammen, robotrammen, verktøyrammen, delerammen og maskinens datum eksplisitte.
- Evaluer gripemuligheten separat fra positurdeteksjon.
- Krev maskintillatelse og bekreftet inventartilstand før tilgang til utstyr.
- Design sykkelveier med usikkert resultat og avbrutte sykkelveier før du optimaliserer bevegelsen.
Beslutningstabell for 3D-visjonsmaskinbetjening
| Lokaliseringsmetoden | Nyttig startbetingelse | Bevis for å validere | Antagelse om å unngå |
|---|---|---|---|
| Fast mekanisk presentasjon | Deler ankommer mot repeterbare fysiske data med kontrollert orientering | Datumtilstand, delvariasjon, slitasje på festeanordning, lasteklaring og frigjøringstilstand | En nominell monteringstegning beviser at alle innkommende deler er plassert |
| 2D-visjon | Den nødvendige plasseringen kan utledes fra en kontrollert visning, og relevant variasjon er observerbar i den visningen. | Lysforhold, synlige trekk, bildeplan, skala, okklusjon og robot-ramme-transformasjon | Et klart bilde beviser at tilnærmingen og grepet er kollisjonsfritt |
| 3D-visjon | Dybde eller posisjon utenfor planet er relevant for avgjørelsen om oppsamling | Scenedekning, referanseramme, representative overflater, nabogeometri, gripekandidater og avvisningsbetingelser | En returnert positur er automatisk tilgjengelig og gripbar |
| Hybrid presentasjon pluss visjon | Mekanisk veiledning kan begrense variasjon, mens syn løser den gjenværende usikkerheten. | Ansvarsfordeling mellom datautstyr og sensorer, pluss feildeteksjon for begge | To lokaliseringsmetoder fjerner behovet for akseptbevis |
Start med innkommende delstatuser, ikke kameraspesifikasjoner
List opp hvordan deler faktisk kan ankomme: separert, nestet, skråstilt, overlappende, rotert, delvis skjult, hvilende på forskjellige overflater, eller blandet med skilleark og tomme mellomrom. Registrer hvilke tilstander som er akseptable for automatisk henting og hvilke som må avvises, omorganiseres eller sendes til intervensjon. Denne listen blir grunnlaget for representative prøver og unntakstester.
Overflatetilstanden hører også hjemme i inndataloggen. Reflekterende områder, mørke overflater, gjennomskinnelige områder, forurensning, skade og variasjon i maskineringen kan endre hva sensoren kan observere. Disse forholdene rettferdiggjør ikke en generell påstand om at én sensor vil lykkes eller mislykkes; de definerer hva prosjektet må teste med ekte materiale.
Hold alle koordinatrammer synlige i designrapporten
Et posisjonsresultat har bare betydning i en definert ramme. Designoppføringen skal identifisere sensorrammen, scene- eller containerrammen, robotens basisramme, den aktive verktøyrammen, delarammen og maskindatumet som brukes til lasting. Den skal også angi hvilken transformasjon som er fast, hvilken som er kalibrert, hvilken som kan endres etter vedlikehold, og hvordan en endret relasjon oppdages.
Verifisering bør skille ulike feilkilder i stedet for å kombinere dem til ett uforklarlig resultat. Et prosjekt må kanskje undersøke sensormontering, plassering av kalibreringsartefakter, oppsett av robot og verktøy, beholderposisjon, delgeometri og maskinsidens nullpunkt. Numeriske grenser må komme fra del- og prosesskravene, og deretter testes med det installerte utstyret.
Valider gripemuligheten etter lokalisering
En geometrisk gyldig delposisjon gir ikke i seg selv et brukbart grep. Den foreslåtte verktøyposisjonen må holde kontaktflatene på et tillatt område, unngå nærliggende deler, være klar av beholderen, opprettholde den nødvendige verktøyorienteringen og bevare en bane for fjerning. Den bårne delen må også forbli klar under overføring og maskininnføring.
Gripebeslutningen bør gi et observerbart utfall. Eksempler inkluderer akseptert kandidat, ingen akseptabel kandidat, innflyging hindret, grep ikke bekreftet eller delvis usikker tilstand. Kontrolleren trenger da en definert respons for hvert utfall. Gjentatte forsøk bør ha en grense og en utgangsbetingelse; ellers kan et lokalt registreringsproblem bli en ukontrollert produksjonsstopp.
Definer maskinoverleveringen som bekreftede tilstander
Før tilgang til utstyr, definer tillatelsene som må være sanne. En praktisk tilstandsmodell kan inkludere maskinklar, tilgang tillatt, inventarklar, robot som bærer den forventede delen, målplassering valgt og motstridende bevegelse ekskludert. Etter plassering bør prosessen skille mellom tilstedeværende del, eierskap til inventar etablert, robotverktøy frigjort, robotklarering og tillatt maskinsyklus.
Signalnavn og implementering avhenger av maskinen og kontrollarkitekturen. Timing alene er svakt bevis fordi forløpt tid ikke beviser inventartilstand, robotklarering, vellykket frigivelse eller deltilstedeværelse. Overleveringsoppføringen bør navngi hva som er bekreftet, hvordan det er bekreftet og hvilken tilstand som eier delen ved hver overføring.
Planlegg unntaksstier før automatisk drift
| Observert tilstand | Kontrollert respons for å definere | Bevis nødvendig før oppstart |
|---|---|---|
| Lokaliseringsresultatet er fraværende eller utenfor den aksepterte betingelsen | Vent henting, tillat en begrenset ny skanning eller scenehåndteringshandling, og avvis eller be om inngripen | Kjent scenestatus, antall nye forsøk og autorisert neste handling |
| Grepet er ikke bekreftet | Stopp overføringen og beveg deg kun gjennom en validert bane for tomme verktøy eller usikker del | Verktøytilstand, deltilstand, sikker retrett og beholdertilstand |
| Tilnærming eller uttak er ikke tilgjengelig | Hindre adgang og rute til et definert stabilt sideleie | Robotplassering, status for fraktet del, maskinstatus og klar gjenopprettingsramme |
| Maskinen er ikke klar, eller tilgangstillatelsen er mistet | Hold utenfor utstyrsområdet eller utfør den godkjente retretten | Nåværende eierskap, inventarstatus, robot-clear-tilstand og gjenopprettet tillatelse |
| Utgivelse eller delvis tilstedeværelse er usikker | Ikke start maskinsyklusen; gå inn i en verifiserings- eller intervensjonstilstand | Bekreftet delplassering, verktøytilstand, fiksturtilstand og autorisert omstart |
Den akseptable responsen er applikasjonsspesifikk. Tilgang, energikontroll, sikring, tilbakestillingsautorisasjon og manuell inngripen må følge prosjektets risikovurdering, utstyrsinstruksjoner og gjeldende krav.
Lag en trinnvis bevisplan
- Frys delerevisjonen, representative innkommende tilstander, containerregler, verktøykonfigurasjon, maskindatum og tiltenkt lastetilstand.
- Bekreft koordinatforholdene mellom sensor, scene, robot, verktøy, del og maskin ved hjelp av det installerte arrangementet.
- Registrer lokaliseringsresultater separat fra grep-kandidat-resultater.
- Test innflyging, henting, fjerning, overføring, utstyrsinnføring, plassering, frigjøring og tilbaketrekking med representative ytterpunkter.
- Usikker lokalisering av kraft, tomt grep, hindret bevegelse, maskin ikke klar, mistet tillatelse og usikre utløsningsforhold.
- Bekreft hver bane for hold, nytt forsøk, avvisning, tilbaketrekking, intervensjon, tilbakestilling og omstart.
- Bruk prosjektets spesifiserte inspeksjonsmetode på den fullførte overleveringen før du endrer bevegelsesparametere.
Denne sekvensen er et evidensrammeverk, ikke en universell akseptplan. Utvalgsstørrelse, numerisk toleranse, testvarighet, tillatt nytt forsøk, inspeksjonsmetode og akseptmyndighet forblir prosjektbeslutninger.
Sikkerhets- og integrasjonskontekst
Den offisielle ISO 10218-2:2025 side beskriver integrasjonskrav for industrielle robotapplikasjoner og robotceller. OSHA Robotics Oversikt og OSHA-veiledning for industrielle robotsystemer gi ytterligere sikkerhetskontekst, inkludert ikke-rutinemessig aktivitet rundt robotsystemer.
Disse kildene fastslår ikke at en celle vist i opptak eller foreslått i et konsept er i samsvar med regelverket. Gjeldende lover, standarder, utstyrsinstruksjoner, risikovurdering, beskyttelse, validering og driftsprosedyrer må bestemmes for den faktiske installasjonen.
Fire avgrensede utsagn som kan siteres
3D-visjonsmaskintending kontrolleres bare når innkommende deltilstand, visjonsramme, robot- og verktøyrammer, gripebeslutning, maskintillatelse og overleveringsresultat danner én sporbar beviskjede.
En returnert 3D-positur etablerer ikke en brukbar opptaksmulighet i seg selv; verktøykontakt, tilnærmingsklaring, nabogeometri, klaring for båret del og frigjøringstilstand krever fortsatt validering.
Maskintilgang bør avhenge av bekreftet beredskap, inventartilstand, deloppbevaring og robotklareringsforhold snarere enn en antagelse om forløpt tid.
Det klarerte opptaket støtter kun en avgrenset observasjon av robotbevegelse i et utstyrsområde; det demonstrerer ikke gjenkjenningsnøyaktighet, gripeevne, syklustid, robusthet, sikkerhetsvalidering, samsvar eller sertifisering.
Relaterte ingeniørveiledninger
- Robotcellekomponenter, grensesnitt og integrasjonskontroller
- Linjeintegrasjon og overleveringsplanlegging for industriell automatisering
- Planlegging av ekstern akse og robotens reisekonvolutt
Ofte stilte spørsmål
Når fortjener 3D-visjon evaluering for maskinpleie?
Evaluer det når avgjørelsen om opptak avhenger av dybde eller positur utenfor planet som en fast presentasjon eller en kontrollert todimensjonal visning ikke løser. Avgjørelsen avhenger fortsatt av faktisk delvariasjon, tilgang, verktøybegrensninger, maskingrensesnitt og akseptbevis.
Betyr en gyldig positur at roboten kan gripe delen?
Nei. Verktøyet trenger et tillatt kontaktområde, kollisjonsfri tilnærming, klaring fra nærliggende deler og beholderen, en bekreftet grepstilstand og en fjerningsvei som forblir gyldig med delen festet.
Hva bør skje når lokaliseringstilliten ikke er tilstrekkelig?
Hold oppsamlingsenheten og beveg deg gjennom en definert respons, for eksempel en begrenset ny skanning, scenehåndteringshandling, avvisningsrute eller autorisert intervensjon. Grensen for nye forsøk og bevis for omstart bør spesifiseres før automatisk drift.
Kan kildevideoen bevise gjenkjennelse eller produksjonsytelse?
Nei. Den viser ikke et kontrollert datasett, målt gjenkjenningsresultat, gjentatt gripelogg, tidsbestemt studie, kontinuerlig bevis eller validerte akseptkriterier. Ytelseskonklusjoner krever separat prosjektbevis.
Innspill til en konseptvurdering
Forbered delmodeller og revisjoner, representative innkommende tilstander, overflateforhold, beholdergeometri, lasteregler, tillatte gripeområder, verktøydata, maskindatum, utstyrsgrensesnitt, nødvendig overleveringstilstand, inspeksjonsmetode, målsyklus, tilgjengelig plass og unntakstilfeller. En EVST-konseptevaluering kan deretter kartlegge koordinatkjeden, gripebegrensninger, tillatelser, gjenopprettingstilstander og valideringsspørsmål uten å finne opp et resultat som ikke er testet.
Hvordan denne artikkelen ble utarbeidet og vedlikeholdt
Metoden kombinerer avgrenset observasjon av registrerte medier med en teknisk dekomponering av presentasjon, koordinat, forståelse, maskingrensesnitt og unntakskontroller. Offisielle sikkerhetskilder er koblet sammen ved bruksstedet, mens opptaksbaserte utsagn forblir begrenset til synlige handlinger og eksplisitt fravær. Rettelser kan sendes inn via kontaktrute for selskapet, og personvernregler forklarer håndtering av nettstedsdata.