
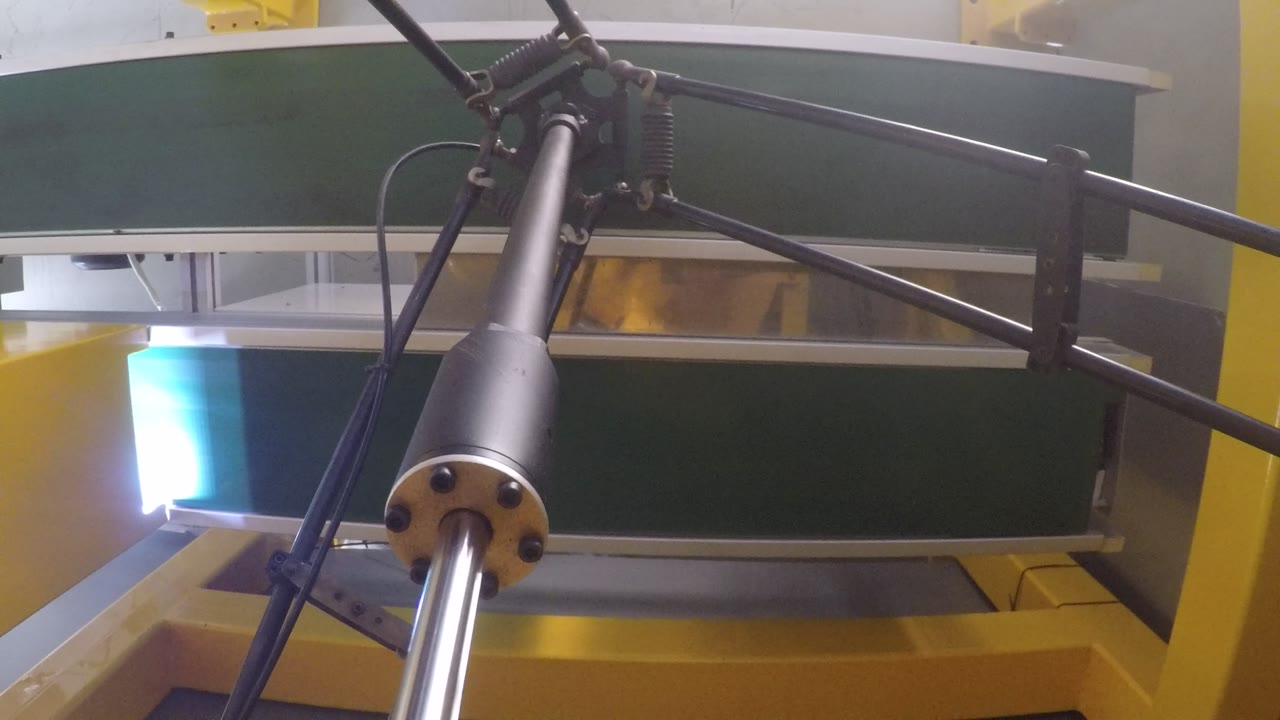
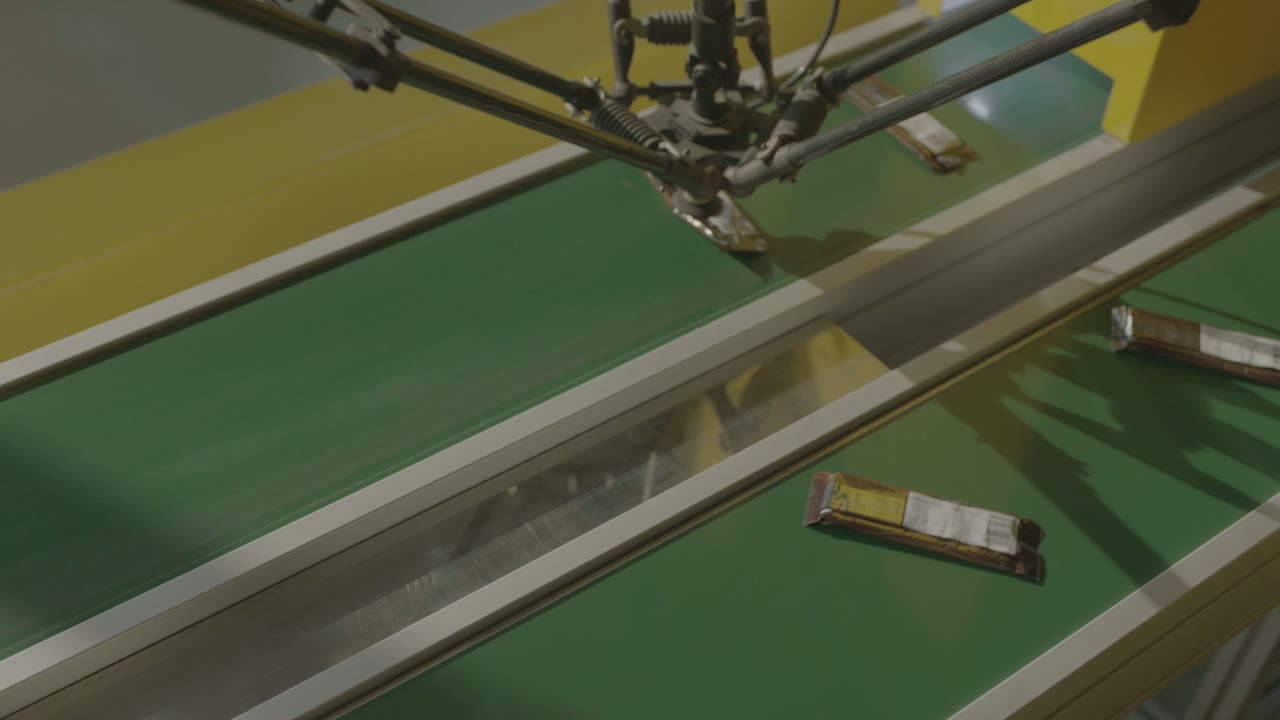
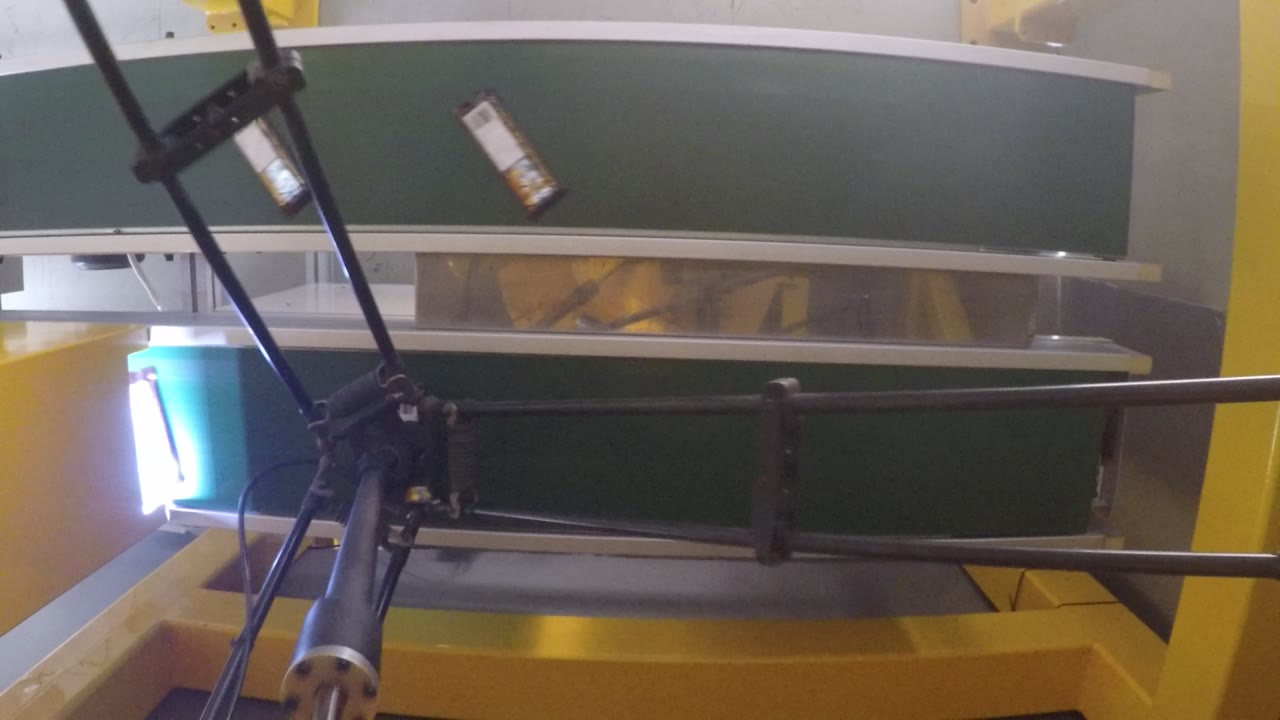
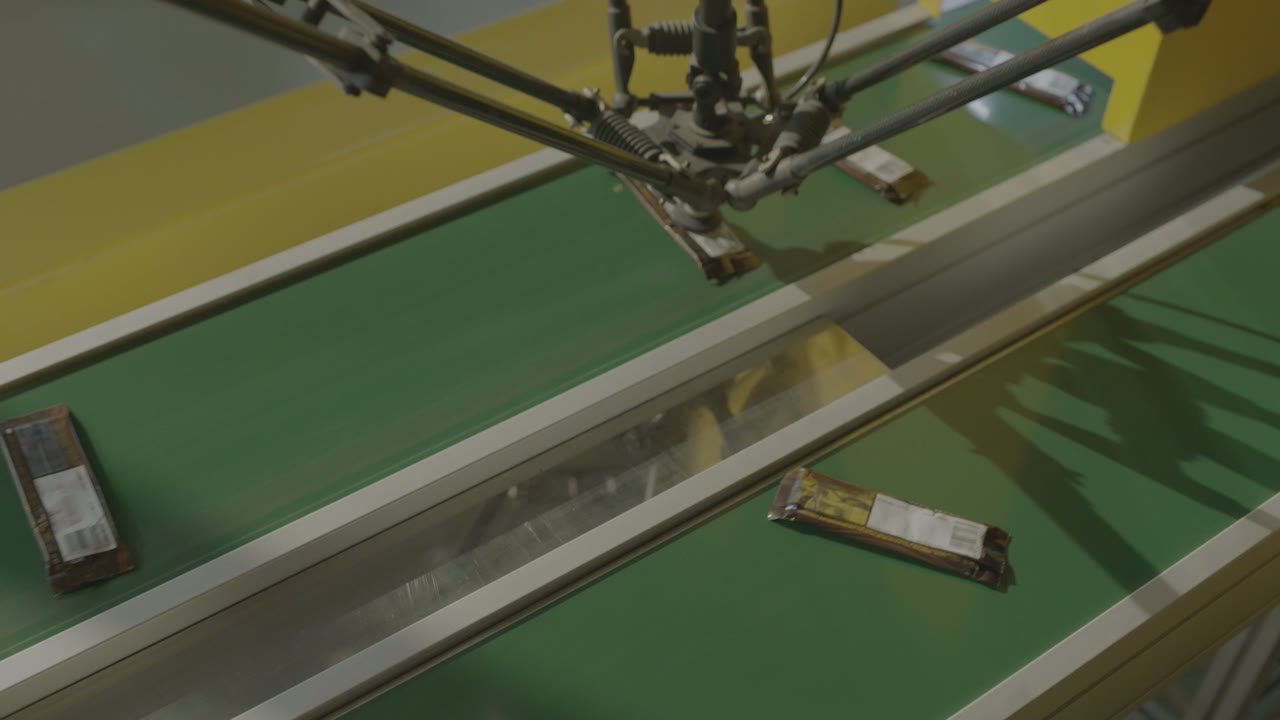
Kort sagt: To transportbånd går side om side med en deltarobot montert mellom dem. Innpakkede pakker ankommer løse på det ene båndet – forskjellige vinkler, ujevne mellomrom – og roboten løfter dem én om gangen og setter dem jevnt fordelt på det andre – den ordnede innmatingen de fleste nedstrøms maskiner trenger. Båndene stopper aldri. Tre avgjørelser bærer en celle som denne: hvordan plukkehodet passer til pakken, hvordan ankomstmønsteret samsvarer med båndhastigheten, og hvor nøyaktig hver pakke må lande. Har du et produkt å stille opp? Snakk med oss om linjen din.
På et øyeblikk
| Produkt | Flatpakkede pakker (trykt film) |
| Prosess | Plukk og plasser fra et bevegelig belte |
| Automatisering | En deltarobot med et lite plukkehode i én pakke |
| Innmating | Pakkene ankommer løse, tilfeldig vinkel, ujevn avstand |
| Utmating | Pakker plassert med jevn avstand på det andre beltet |
| Beltebevegelse | Kontinuerlig — ingen av beltene stopper for roboten |
| Belysning | En lysstang går langs beltekanten |
| Operatørrolle | Ved siden av linjen, ikke i syklusen |
Problemet denne cellen løser
Nesten alle pakkelinjer har et punkt der produktet kommer ut av en prosess i tilfeldig rekkefølge og må inn i neste maskin i en veldig bestemt rekkefølge. Å gjøre det for hånd betyr at noen står ved båndet hele skiftet, matcher båndets tempo i stedet for sitt eget, og berører hver eneste pakke.
Den jobben passer godt for et delta: liten nyttelast, korte bevegelser, rask repetisjon og en oppgave definert utelukkende av «hvor er den nå, hvor trenger den å være».
Hvordan cellen fungerer
- Ankomme. Pakker kommer langs det første beltet i den vinkelen og avstanden som oppstrømsprosessen etterlot dem i.
- Pass lysstangen. En lysbjelke går langs båndkanten; pakkene vises tydelig mot båndet når de passerer det.
- Plukke. Roboten faller rett ned, tar sekken i ansiktet og løfter den.
- Flytt over. Den bærer sekken over til det andre beltet.
- Plass. Pakken settes ned slik at pakkene på utmatingen sitter med mye jevnere avstand enn de kom med.
- Gjenta. Båndene fortsetter å gå; roboten tar dem etter hvert som de kommer.
Tre designbeslutninger
1. Monter verktøyet på pakken, ikke på roboten
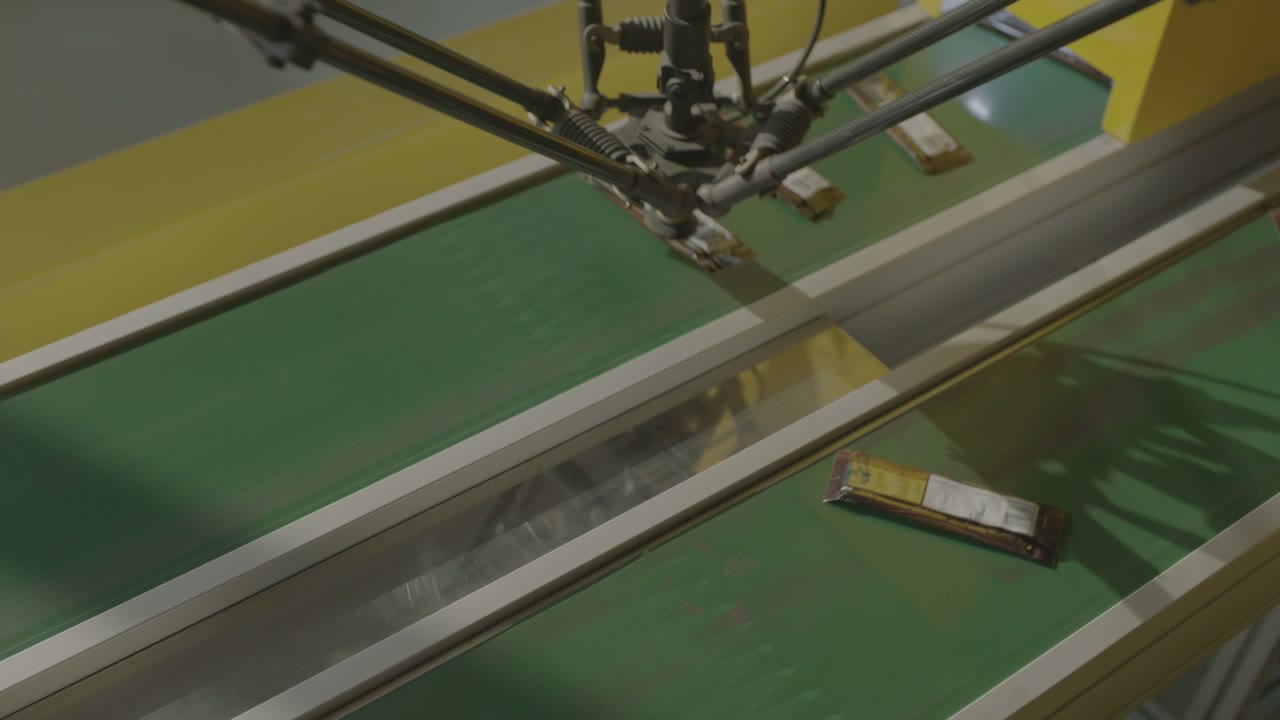
Det er ved det endelige verktøyet at de fleste prosjekter med stor suksess eller fiasko lykkes. Poeng som er verdt å ta avgjørelse i forkant av noe annet:
- Der pakken kan berøres. Trykt film, sømmer, en myk midtdel, et produkt som ikke må merkes – det brukbare kontaktområdet er ofte mye mindre enn pakken.
- Hvordan pakken oppfører seg når den løftes. Fleksible sekker bøyer seg, og en sekk som bøyer seg på vei opp lander annerledes enn en som ikke gjør det.
- Utgivelse. For vakuumverktøy er utløsning like viktig som hakking: en pakke som klamrer seg fast i noen få millisekunder til lander utenfor målet.
- Kontakt med mat. Hvis verktøyet berører mat direkte i stedet for en innpakning, endrer materiale, rengjøring og inspeksjonsregler designet.
Spørsmål som må avklares tidlig: Er målet én pakke per syklus, eller flere? Flerpakkehoder øker gjennomstrømningen, men bare når ankomstmønsteret tillater flerplukking.
2. Tilpass ankomstavstanden til beltehastigheten
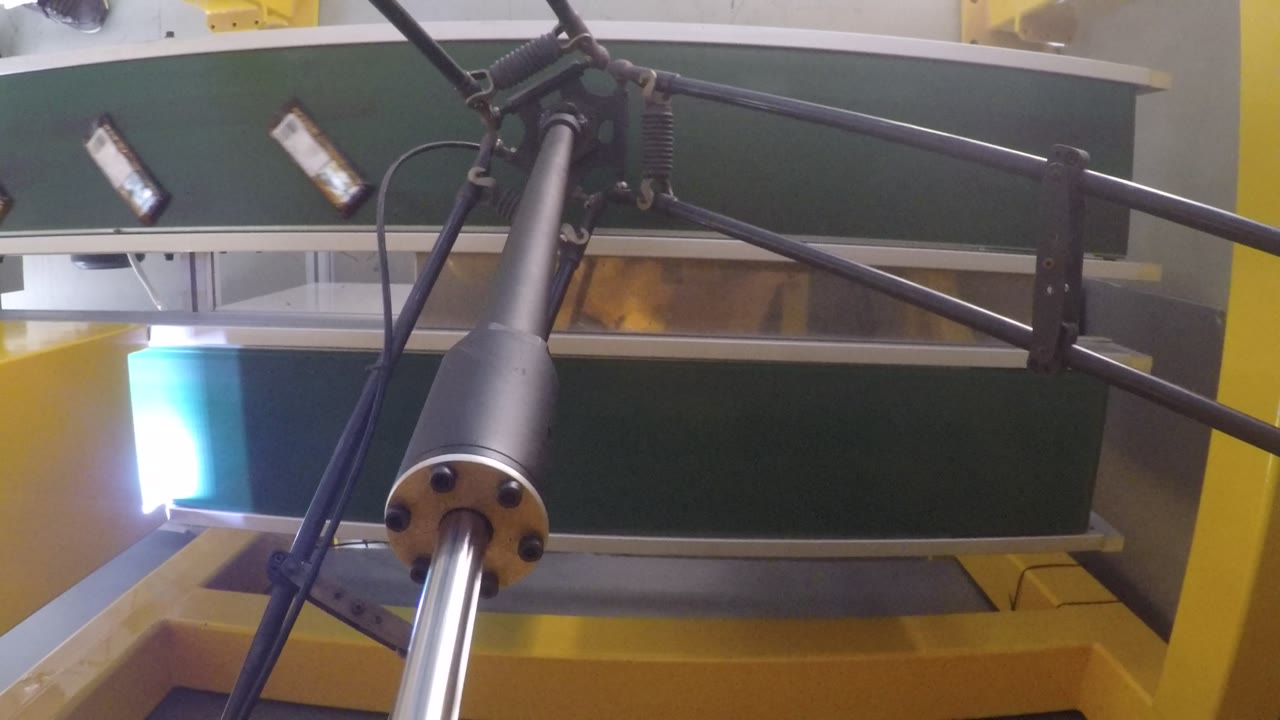
En belteplukkcelle måles ikke bare i «plukk per minutt». Det som betyr noe er hvor mange pakker som passerer arbeidsvinduet per minutt, og hvor mange av dem roboten kan ta før de forlater det. Tre spaker:
- Beltehastighet. Tregere betyr et lengre vindu, men det betyr også en lengre kø.
- Tetthet. For tette pakker overlapper eller berører hverandre, og verken verktøyet eller deteksjonssystemet kan skille dem; for sparsommelige pakker, og roboten går på tomgang.
- Vinduslengde. Plukkeområdet settes av robotens arbeidsområde over båndet, og en andre robot i serie er den vanlige løsningen når man ikke kan holde følge.
Mislykkede plukkinger er normale i en ekte kø; det som betyr noe er hva som skjer med dem. Avgjør om en mislykket pakke resirkuleres, fanges opp av en annen stasjon eller fjernes for hånd.
3. Definer hvor flokken må lande
Plasseringsnøyaktigheten defineres av den neste maskinen, ikke av roboten. En kartonneringsmaskin, en flytpakker og en brettforsegler har hver sin egen toleranse for posisjon og vinkel, og hele cellen bør designes baklengs fra det tallet.
- Plasser mot geometrien den neste maskinen faktisk indekserer på – en knast, en medbringer, en lomme.
- Avgjør om utmatingen fortsetter å bevege seg under plassering; plassering på et bevegelig belte setter toleransen i timingen snarere enn posisjonen.
- Hold det plasserte mønsteret regelmessig nok til at en nedstrøms fastkjøring ikke kaskaderer tilbake gjennom plukkevinduet.
Når denne layouten passer – og når man skal se nærmere på
- God passform: små, lette, repeterbare pakker; en kontinuerlig oppstrømsprosess; en nedstrømsmaskin som trenger en ordnet innmating; og et produkt som tåler å bli håndtering av et lite verktøy.
- Vurder videre: klebrige, støvete eller svært fleksible produkter; pakker som ankommer i berøring med hverandre; områder med høy hygiene (nedvasking, verktøymaterialer); og blandede produkter der verktøyet må byttes ut med produktet.
FAQ
Én robot eller flere?
Start med hvor mange pakker per minutt som passerer vinduet og hvor mange én robot kan ta i det vinduet. Når den ene ikke kan holde følge, er to roboter i serie langs samme belte det vanlige svaret – den andre tar det den første etterlater.
Må beltet stoppe?
Nei. I denne cellen går begge beltene kontinuerlig. Å stoppe et belte for plukking er bare fornuftig på langsomme linjer eller for tunge produkter.
Hva avgjør nøyaktigheten?
Den neste maskinen. Bestem toleransen først, velg deretter verktøyet, plasseringsmetoden og om utmatingen beveger seg under plasseringen.
Få et estimat for layout og syklustid
Send oss:
- Produktmål, vekt og emballasjemateriale
- Hvor produktet kan berøres, og eventuelle hygienekrav
- Pakker per minutt inn og ut, og hvordan pakkene ankommer (tetthet, retning)
- Hva den neste maskinen er og dens matetoleranse
- Linjeoppsett og tilgjengelig plass over beltene
Vi vil svare med et forslag til celleoppsett og et estimat for syklustid.
Få et estimat for layout og syklustid → eller e-post sales@evsrobot.com
Opptak filmet på en partners produksjonssted. Hastighet, nøyaktighet og produkttall fra det stedet er ikke offentlige og er ikke oppgitt her.