
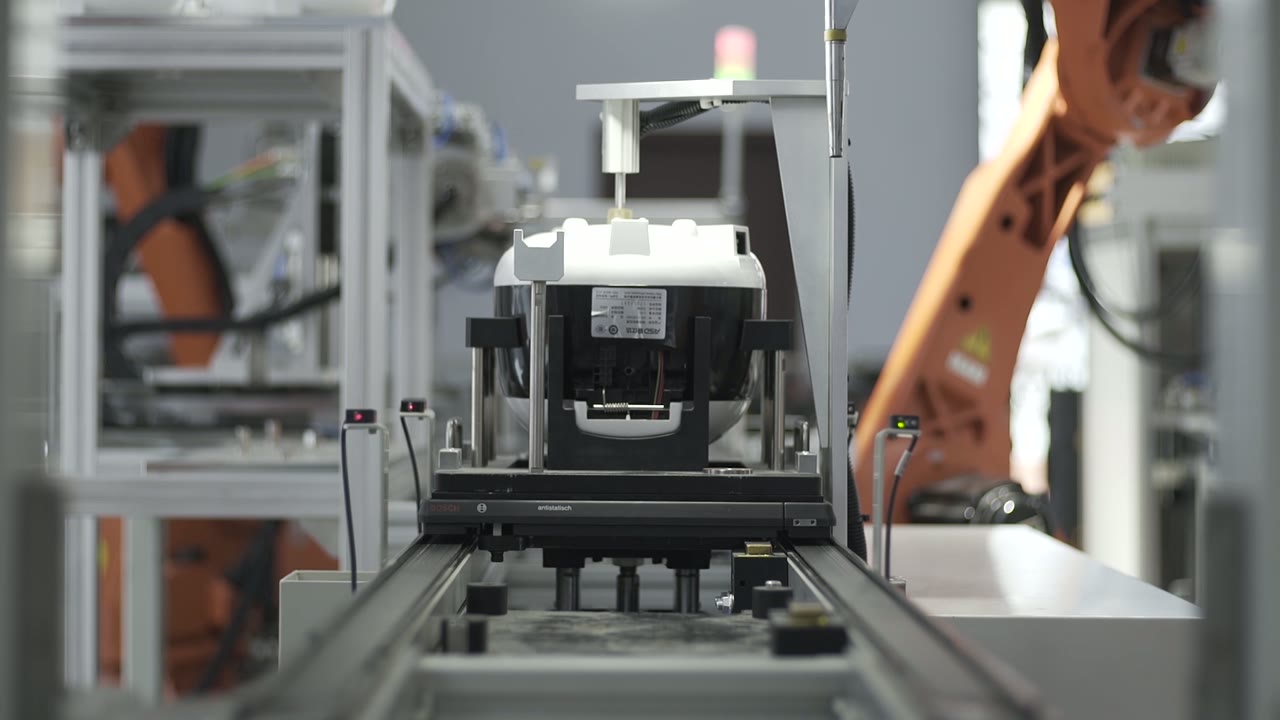
Kort sagt: Produktet kjører en pall nedover et rett transportbånd og stopper på én stasjon etter den andre. En robot plasserer en del på kroppen, et presshode setter den på plass, en driverenhet kjører inn fra siden og skrur den fast, en robot snur kroppen, klips settes inn, en innerbeholder faller på plass, og til slutt pakker en robot den ferdige enheten i en kartong. Tre avgjørelser bærer en linje som denne: hvordan pallen plasseres på hver stasjon, hvilke trinn som virkelig trenger oversikt, og hvordan vippes og pick-and-place passer inn i syklusen. Planlegger du en linje? Få et estimat for layout og syklustid.
På et øyeblikk
| Produkt | Lite husholdningsapparat – støpt kropp, innerkjele, dekselklips |
| Prosess | Montering, skruing og pakking |
| Transport | Paller på et rett, motorisert transportbånd |
| Automatisering | Én robot per stasjon, pluss faste presse- og driverenheter |
| Deleforsyning | Linjeside reir ved siden av hver stasjon |
| Håndtering | Pick-and-place, trykk for å feste, skruing fra siden, en vending, endelig pakking |
| Produksjon | Ferdige enheter pakket i kartonger og transportert fra linjen |
| Teststasjon | Ett stopp der enheten står stille og en kabel kobles til |
Problemet denne linjen tar for seg
Et ferdig apparat er en lang kjede av små operasjoner: plassere, sette på plass, skru, vende, klipse, sette inn, teste, pakke. Hver av dem er enkel. Vanskeligheten er å gjøre dem identisk for hver enhet, hvert skift, og balansere hele kjeden på nytt når produktet endres.
En pallelinje svarer på dette ved å fastsette rekkefølgen og nullpunktet: produktet er plassert én gang på en pall, og alt etter det refererer til pallen. Stasjonene blir utskiftbare spor, og å endre produktet betyr å endre inventar og programmer i stedet for å lære folk på nytt.
Hvordan linjen går
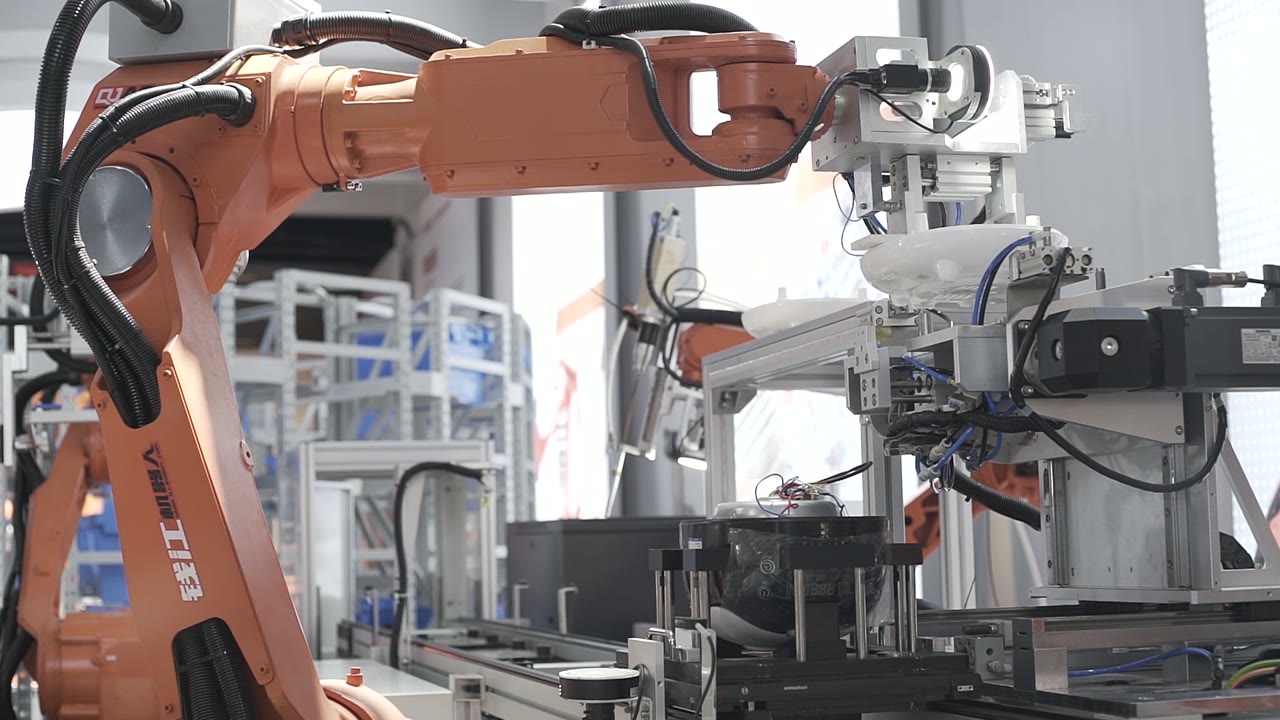
- Plass. En robot tar en del fra reiret på linjesiden og plasserer den på kroppen på pallen.
- Sete. Et pressehode kommer ned ovenfra og setter delen på plass.
- Skru. Ved skrutrekkerstasjonen kjører en motordrevet skrutrekker inn fra siden på en skinne, driver og trekker tilbake.
- Indeks. Pallen bærer enheten til neste stasjon.
- Flip. Ved ett stopp snur en robot kroppen og setter den tilbake på pallen slik at neste side er opp.
- Klips. Små dekselklips tas fra et rede og skyves på plass.
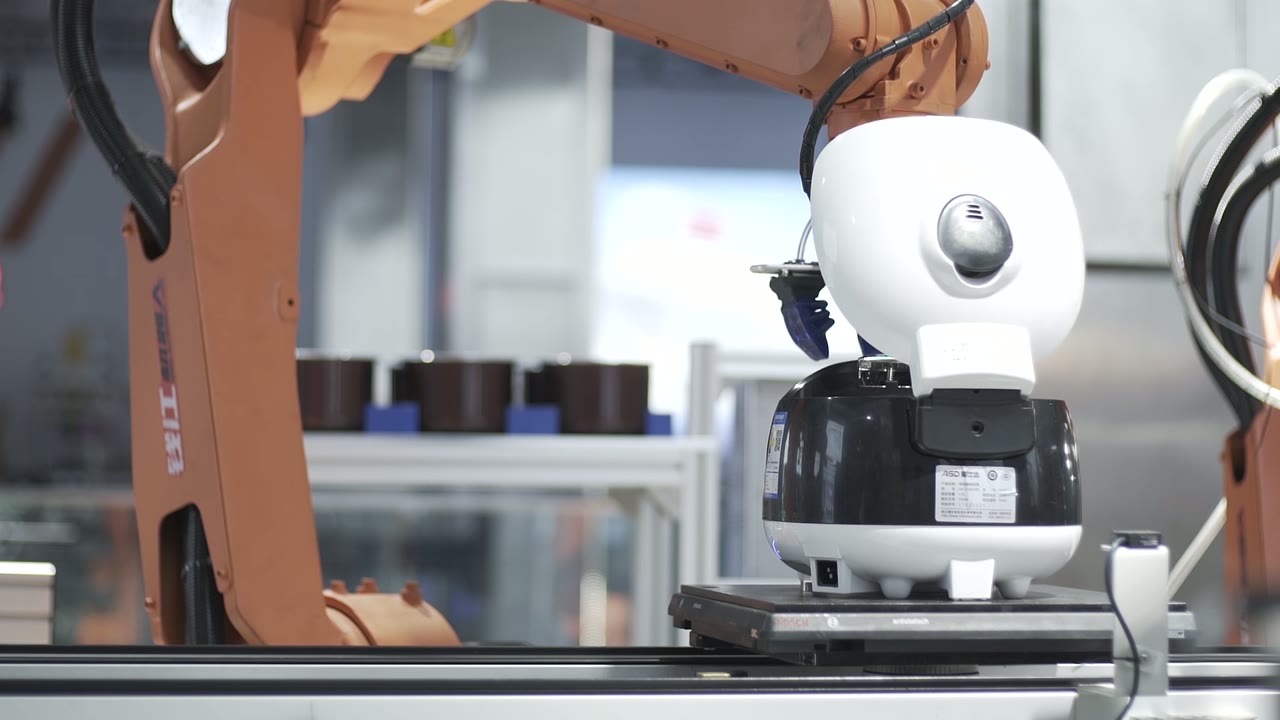
- Sett inn. Lenger nede løfter en robot en innerpotte fra en rad med reir og slipper den ned i kroppen.
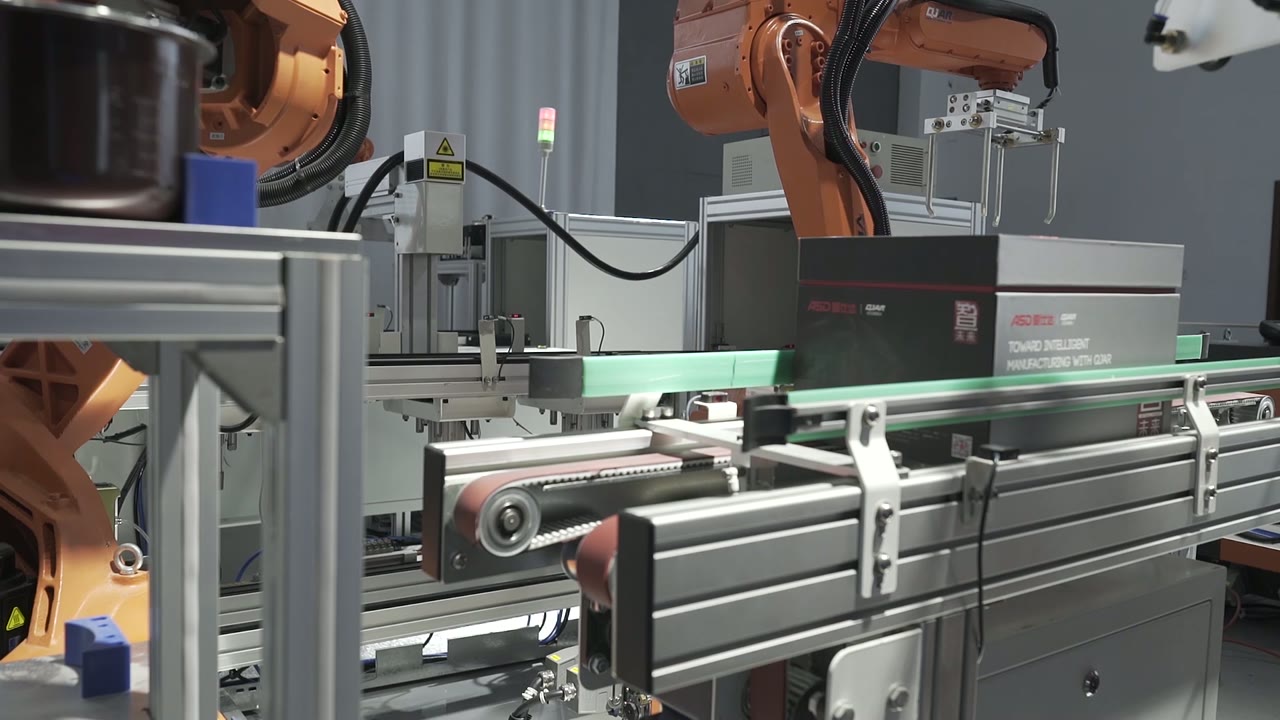
- Pakke. Til slutt løfter en robot den ferdige enheten opp i en kartong, og eskene stiller seg i kø og forlater linjen.
Tre designbeslutninger
1. Bestem hva pallen finner, og hva den ikke finner
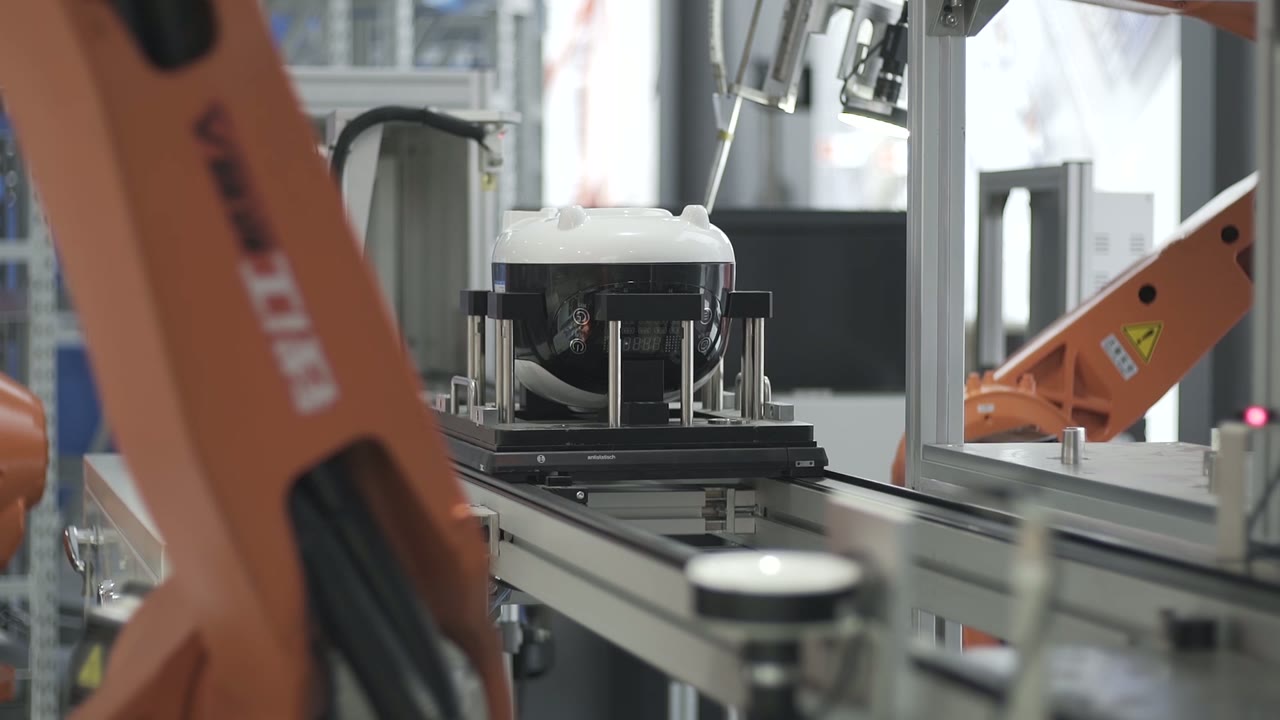
Hver stasjon etter den første stoler på pallen. Den tilliten må opptjenes på tre steder:
- Produkt til pall. Hvordan produktet holdes: et rede, pinner, klemmer – og hvor mye det kan bevege seg når det er på plass.
- Palle til stasjon. Hvordan pallen stoppes og løftes eller festes på hver stasjon. Å stoppe mot en hard stopp og feste er vanlig; nøyaktigheten du får der er nøyaktigheten hver stasjon arver.
- Retur og rengjøring. Paller kommer tilbake, samler opp rusk og slites. En slitt styrebøssing på én pall viser seg som en enkelt stasjon som svikter på én enhet av tjue.
Spørsmål som må avklares tidlig: Hvilke operasjoner trenger faktisk den stramme toleransen? Alt annet kan gis klarering, og klarering er billig.
2. Sett visjonen der den kjøper noe
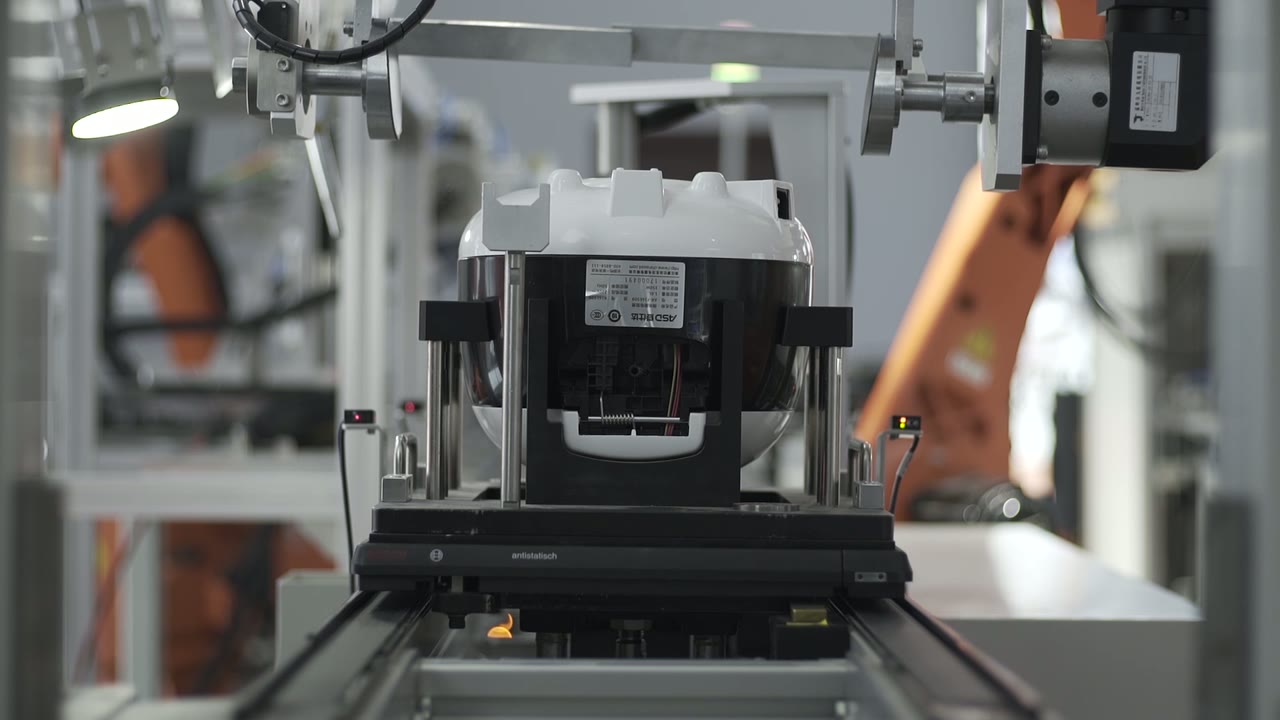
Visjon på et samlebånd er verdt prisen på noen få spesifikke steder: når en del ankommer i en ukjent posisjon, når en operasjon må finne en funksjon som beveger seg i forhold til nullpunktet, og når en feil må fanges opp før verdien av monteringen vokser.
Det er verdt mye mindre når en god inventar ville gjort jobben. En del som presenteres i et rede, på en plassert pall, trenger ikke å bli funnet – den må holdes. Den nyttige testen: hva er feilen som syn forhindrer, og hva koster den feilen hvis den når neste stasjon?
Den samme logikken gjelder for verifisering. Tilstedeværelses- og posisjonskontroller etter et kritisk trinn betaler seg vanligvis; et kamera som legges til fordi stasjonen så komplisert ut, gjør det vanligvis ikke.
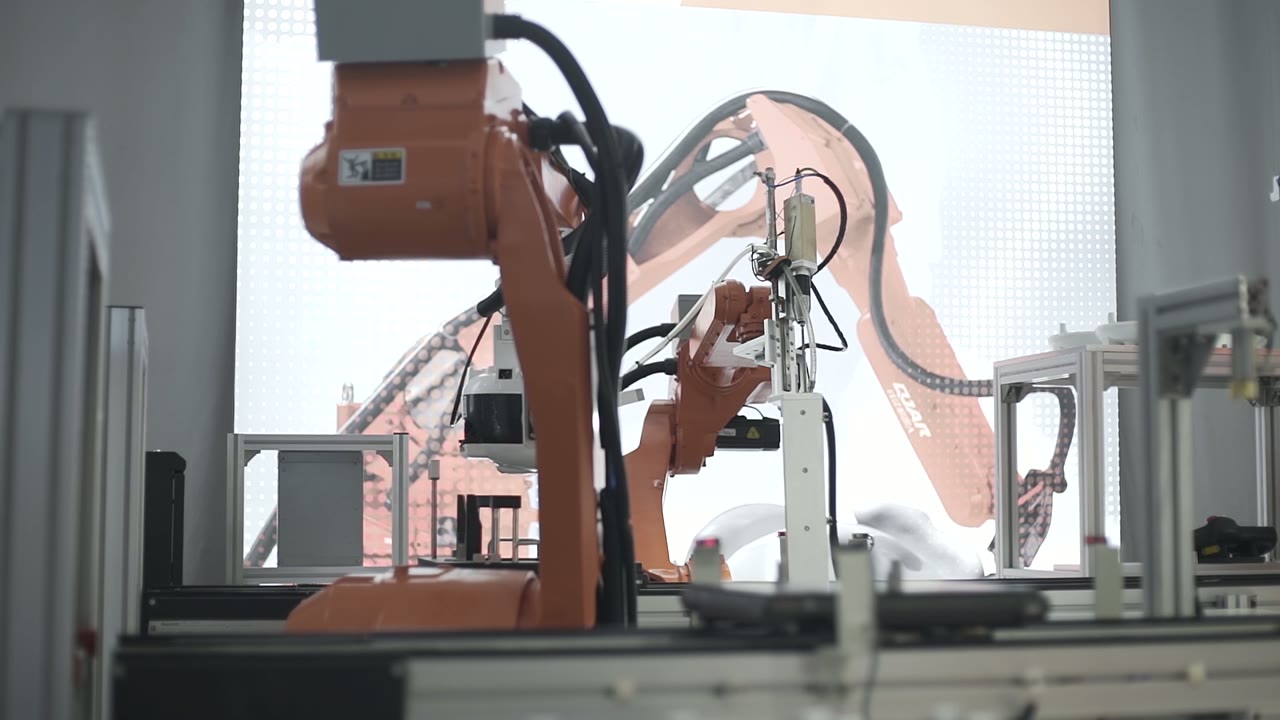
3. Balanser flips og pick-and-place mot den tregeste stasjonen
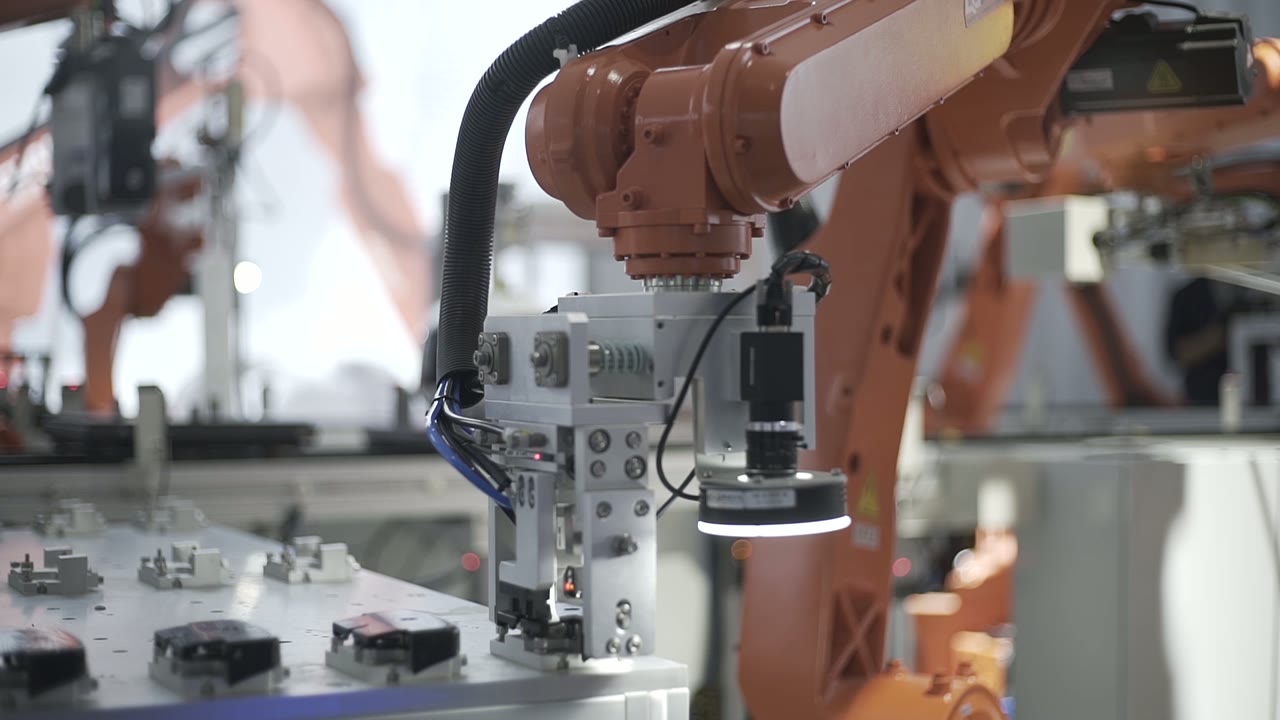
En linje går i tempoet til den tregeste stasjonen, og vippebevegelser og lange pick-and-place-bevegelser blir stille og rolig den stasjonen. Tre praktiske punkter:
- Tell trekkene, ikke operasjonene. En «enkel» vipp er et plukk, en rotasjon, en plassering og en retur – ofte lengre enn skruingen den går forut for.
- Slå sammen eller splitt. To korte operasjoner på én stasjon kan deles på en robot; én lang operasjon kan deles på tvers av to stasjoner i stedet for å bremse hele linjen.
- Design for overgangen. Reir, gripere og programmer multipliseres med antall varianter. Hurtigverktøybytte og ett enkelt produktvalgpunkt sørger for at omstillingen tar noen få minutter i stedet for et skift.
Når denne layouten passer – og når man skal se nærmere på
- God passform: stabile produktfamilier med en definert monteringsrekkefølge, volumer som rettferdiggjør dedikerte reir og inventar, og deler som kan presenteres på en ordnet måte på linjesiden.
- Vurder videre: mange varianter med forskjellige monteringsordrer, deler som ankommer i bulk og må skilles ut først, operasjoner som fortsatt krever menneskelig vurdering (kosmetiske kontroller, kabelføring), og et produkt der neste generasjon endrer hoveddataet.
FAQ
Hvorfor paller i stedet for et frittflytende transportbånd?
Fordi produktet lokaliseres én gang, og hver stasjon arver den plasseringen. Frittflytende transport er fint for å flytte produkter mellom manuelle benker; for roboter skyver det lokaliseringsproblemet inn i hver stasjon.
Hvor mister linjen vanligvis tid?
På stasjonen med det lengste enkelttrekket – ofte en flip eller et langt valg – og ved bytte. Begge er layoutbeslutninger, ikke robotbeslutninger.
Trenger alle stasjoner en robot?
Nei. Faste enheter – pressehoder, driverenheter på skinner – er billigere og raskere der bevegelsen alltid er den samme. Roboter fortjener sin plass der banen endres med varianten, eller der én arm utfører flere oppgaver.
Få et estimat for layout og syklustid
Send oss:
- Monteringstegning og monteringsrekkefølge
- Deleliste med hvordan hver del kan presenteres (rede, brett, bulk)
- Antall varianter og omkoblingsfrekvens
- Daglig eller årlig volum, skift og mållinjepris
- Plantegning med tilgjengelig lengde og plassering av oppstrøms og nedstrøms utstyr
Vi vil svare med et forslag til linjeoppsett og et estimat for syklustid.
Få et estimat for layout og syklustid → eller e-post sales@evsrobot.com
Opptak filmet på en partners produksjonssted. Linjepris, stasjonstider og produkttall fra det stedet er ikke offentlige og er ikke gitt her.