
Av EVST-redaksjonen · Sist oppdatert: 10. juni 2026
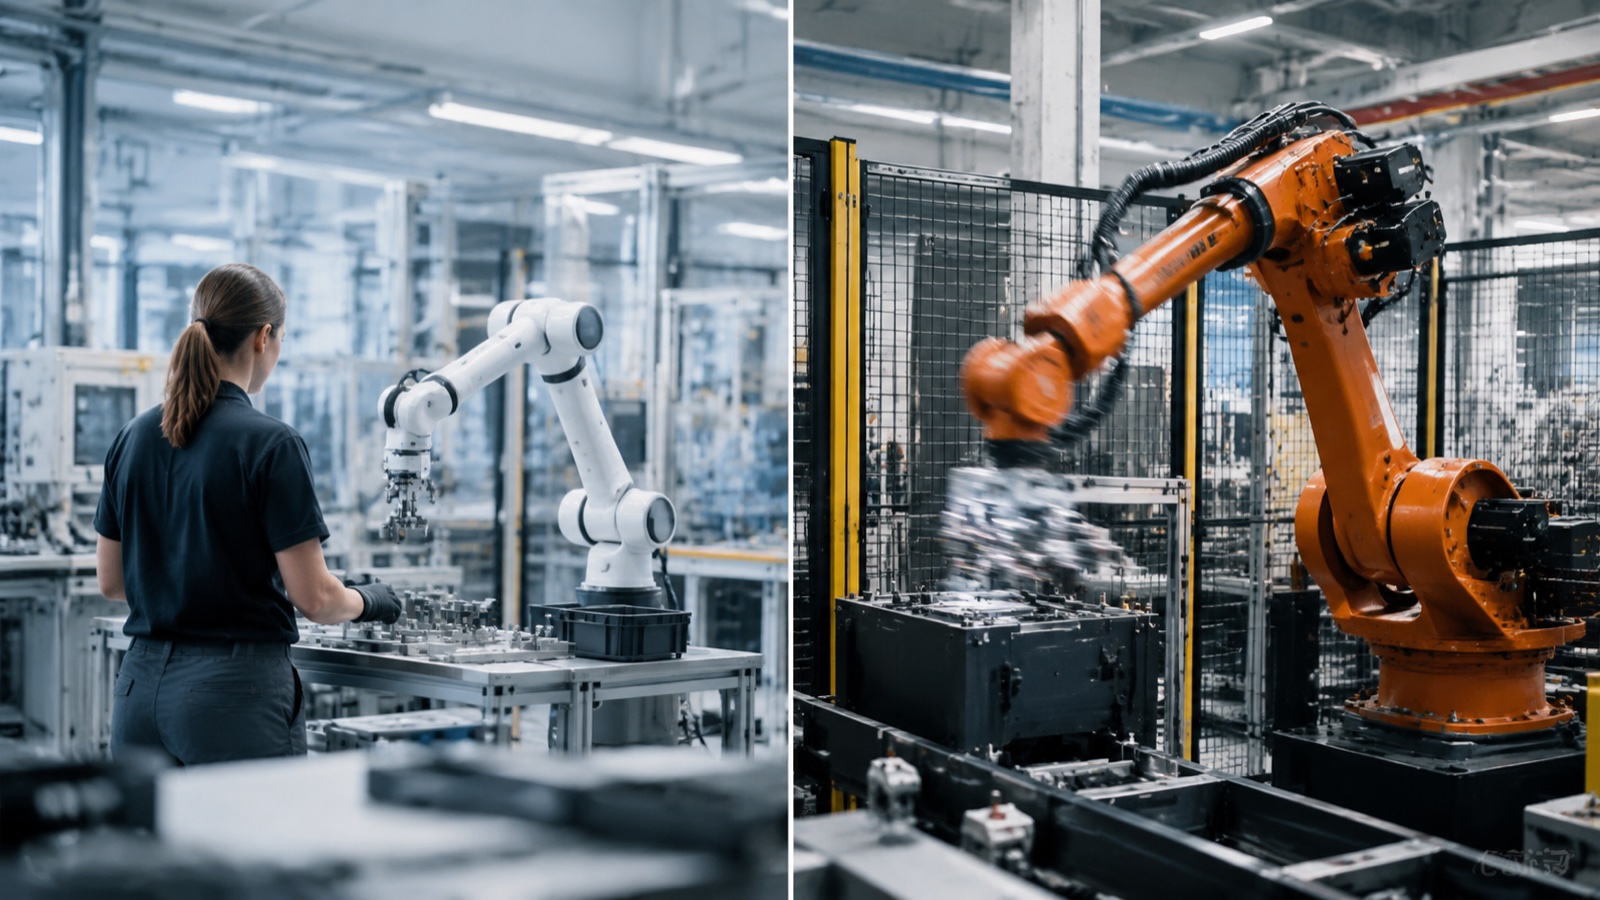
Velg en cobot når nyttelasten er lav (3 til 30 kg), layouten drar nytte av å jobbe ved siden av mennesker, og linjen endres ofte, fordi en cobot kan kjøre uten gjerder og omplasseres raskt. Velg en konvensjonell industrirobot når volum og nyttelast er høy, syklustiden er kritisk, og cellen kan dedikeres bak vakthold. Avgjørelsen tas av applikasjonen, ikke av hvilken teknologi som er nyere. Denne veiledningen gir rammeverket for å ta avgjørelsen.
Spørsmålet bak spørsmålet
«Bør jeg kjøpe en cobot eller en industrirobot?» er vanligvis en erstatning for et mer nyttig spørsmål: hva krever applikasjonen min faktisk av nyttelast, hastighet, sikkerhet og fleksibilitet, og hvilken robotklasse oppfyller disse kravene til den laveste totalkostnaden? Formulert på den måten er valget sjelden tett når kravene er skrevet ned. Forvirringen kommer av å sammenligne de to på én akse, for eksempel pris eller hastighet, i stedet for hele settet med faktorer.
Begge klassene er modne i 2026. Store leverandører, inkludert FANUC, ABB, KUKA, Yaskawa og EVST, tilbyr både konvensjonelle industrivåpen og samarbeidende modeller, så valget handler ikke om hvilken leverandør man skal stole på, men om hvilken arkitektur som passer til oppgaven. Avsnittene nedenfor deler beslutningen inn i faktorene som faktisk styrer den.
Head-to-Head sammenligning
Matrisen nedenfor sammenligner de to klassene på tvers av faktorene som avgjør de fleste prosjekter. Les den som et startfilter, og vekt deretter faktorene etter hva applikasjonen din bryr seg mest om.
| Faktor | Samarbeidende robot (cobot) | Konvensjonell industrirobot |
|---|---|---|
| Nyttelastrekkevidde | Typisk 3 til 30 kg | 5 til 800+ kg |
| Hastighet / syklustid | Begrenset for sikkerhet; raskere med separasjonsovervåking | Høy, optimalisert for gjennomstrømning |
| Repeterbarhet | ±0.02 til ±0.1 mm | ±0.02 til ±0.05 mm typisk |
| Sikkerhetsvern | Ofte uten gjerde etter risikovurdering | Inngjerdet celle, lysgardiner, forriglinger |
| Gulvplass | Kompakt, krever ikke noe beskyttelsesfotavtrykk | Større, inkluderer sikkerhetsperimeter |
| Oppsett og programmering | Håndstyrte og forenklede grensesnitt; rask å omdistribuere | Undervis i programmering med eller uten nett; semi-permanent |
| Kjøpspris for robot | Senk per arm | Høyere per arm ved tilsvarende rekkevidde |
| Total cellekostnad | Senk når skjerming unngås | Høyere; vakthold og integrering teller |
| Egnet til | Lav nyttelast, høy miks, oppgaver knyttet til mennesker | Høyt volum, høy nyttelast, vedvarende syklus |
Der samarbeidende roboter vinner
Samarbeidende roboter har en klar fordel i tre situasjoner, og de overlapper vanligvis hverandre.
- Lav nyttelast, arbeid i tilknytning til mennesker. Maskinbetjening, benkmontering, skruing, lett emballasje og inspeksjon, der delene er lette og en operatør arbeider i nærheten. Den gjerdefrie utformingen sparer gulvplass og beholder operatørens tilgang til maskinen.
- Høymiks, lavvolumsproduksjon. Når linjen ofte bytter produkter, reduserer cobotens raske omplassering og håndstyrte undervisning omstillingskostnader som en inngjerdet celle ikke kan matche.
- Begrenset gulvplass og begrenset automatiseringspersonale. Mindre produsenter uten et robotteam drar nytte av den enklere programmeringen og fraværet av et vaktprosjekt.
Ifølge rapporten fra International Federation of Robotics for 2025 om verdensroboter er samarbeidende roboter det raskest voksende segmentet målt etter enhetsvekst, i stor grad drevet av at små og mellomstore produsenter automatiserer sine første applikasjoner. Den gjerdeløse implementeringen med lave overheadkostnader er det som gjør automatisering innen rekkevidde for den kjøperen. For sikkerhetsmekanismene som gjør gjerdeløs drift mulig, se vår [side 1]. Veiledning for samarbeidende roboter om hvordan coboter fungerer.
Der konvensjonelle industriroboter vinner
Konvensjonelle industriroboter er fortsatt det riktige valget, og ofte det eneste levedyktige, når:
- Nyttelasten overstiger cobotens rammeverdi. Over omtrent 30 kg, inkludert håndtering av tunge materialer, palletering av store kasser og punktsveising, er det kun konvensjonelle armer som gjelder. EVSTs QJAR-serie, for eksempel, strekker seg til nyttelastklassen 800 kg for disse oppgavene.
- Syklustid er den bindende begrensningen. Høyvolumslinjer der hvert sekund av syklustiden har en målbar kostnad. En inngjerdet industriarm går i full fart fordi ingen mennesker deler dens konvolutt.
- Cellen kan være dedikert. Når en prosess kjører den samme delen i årevis, amortiseres den semi-permanente inngjerdede cellen over en lang sikt, og vaktkostnaden blir ubetydelig per del.
- Miljøet er tøft. Høy varme, kraftig sprut eller kontinuerlig tung belastning favoriserer den robuste konstruksjonen til konvensjonelle armer, inkludert prosessspesifikke varianter for sveising og støperiarbeid.
Ifølge bransjeobservasjoner fra storproduksjon er cobotens sikkerhetshastighetsgrense den faktoren som oftest diskvalifiserer den fra en høykapasitetslinje: selv med hastighets- og separasjonsovervåking kan ikke en celle som trenger både høy hastighet og konstant menneskelig tilstedeværelse ha begge deler, og den konvensjonelle inngjerdede armen vinner på gjennomstrømning.
Kostnadsbildet: Armpris vs. mobilpris
En vanlig feil er å sammenligne de to kun basert på kjøpesummen. Cobot-armen er vanligvis billigere enn en konvensjonell arm med lignende rekkevidde, men den viktigste avgjørelsen er den totale cellekostnaden.
En konvensjonell industricelle bærer kostnadene for gjerder, lysgardiner, sammenlåste porter og gulvplassen sikkerhetsperimeteret opptar. En cobotcelle kan unngå mye av dette når risikovurderingen tillater gjerdeløs drift, og det er der cobotens totale kostnadsfordel kommer fra for riktig applikasjon. Men besparelsen er ikke automatisk: hvis applikasjonen krever et skarpt verktøy, en tung del eller høy hastighet, kan cobotcellen trenge ekstra skjerming eller hastighets- og separasjonssensorer, noe som reduserer gapet. Modeller hele cellen, ikke armen, på begge alternativene før du bestemmer deg. I praksis, når EVST-ingeniører vurderer et første automatiseringsprosjekt for en mindre produsent, vinner cobot-alternativet oftere på totale cellekostnader enn armprisen alene skulle tilsi, fordi den unngåtte skjermings- og gulvplasskostnaden oppveier den konvensjonelle armens lavere hovedhastighet med volumene disse kjøperne faktisk kjører. For en SMB-fokusert tilbakebetalingsmodell, se vår Kalkulator for avkastning på coboter for små og mellomstore bedrifter i produksjon, og for prisklasser for coboter, vår Prisguide for coboter for 2026.
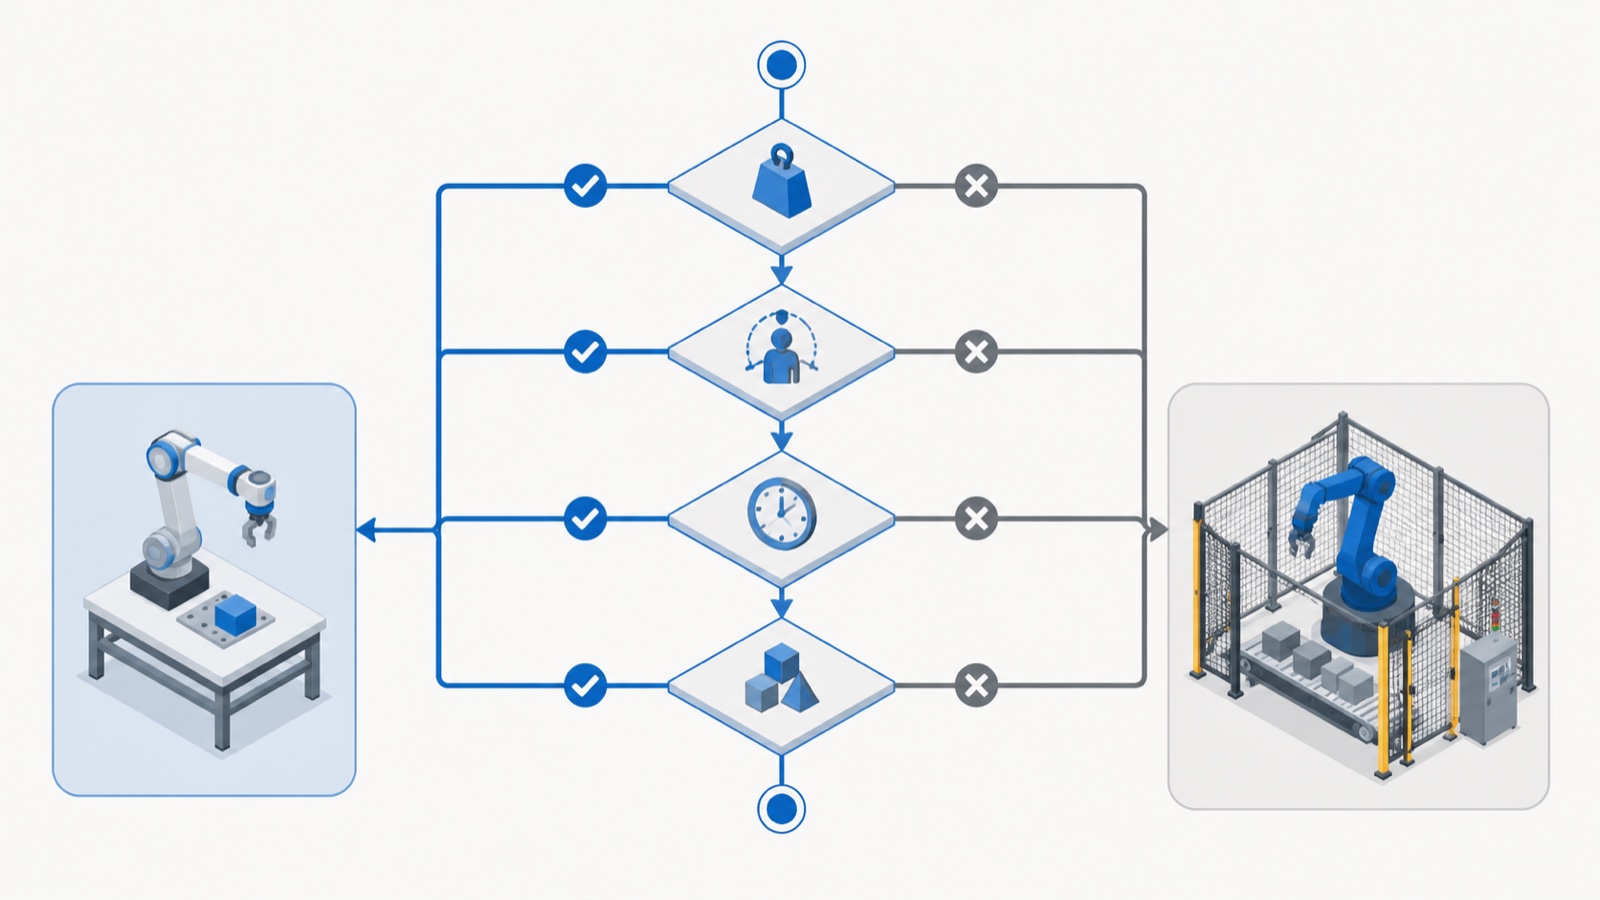
Et beslutningsrammeverk i fem spørsmål
Kjør en applikasjon gjennom disse fem spørsmålene i rekkefølge. Svarene peker vanligvis tydelig mot én klasse.
- Er nyttelasten (del + verktøy + margin) over 30 kg? Hvis ja, konvensjonell industrirobot. Hvis nei, fortsett.
- Må en operatør være i eller ved siden av arbeidsområdet under drift? Hvis ja, foretrekkes samarbeidende robot. Hvis nei, fortsett.
- Er syklustid den dominerende kostnadsdriveren ved høyt volum? Hvis ja, konvensjonell industrirobot. Hvis nei, fortsett.
- Bytter linjen ofte produkter eller oppgaver? Hvis ja, er cobot foretrukket for rask omdistribusjon.
- Kan cellen dedikeres og inngjerdes uten å miste gulvplassen du trenger? Hvis ja, fungerer begge deler, og kostnaden avgjør; hvis nei, foretrekkes cobot.
Mange virkelige fabrikker ender opp med begge deler: samarbeidende roboter på stasjoner med høy blanding, nær menneskene og lav nyttelast, og konvensjonelle armer på dedikerte linjer med høyt volum og høy nyttelast. De to er komplementære, ikke konkurrerende, på tvers av et anlegg.
Leverandørlandskapet i 2026
De største robotleverandørene tilbyr alle begge klassene, noe som forenkler fabrikker med flere roboter som ønsker et enkelt leverandørforhold. FANUC, ABB, KUKA og Yaskawa tilbyr alle et bredt sortiment av konvensjonelle og samarbeidende roboter. EVST, med hovedkontor i Chengdu, produksjon i Wenling og frakt til over 100 land, dekker begge deler: samarbeidende roboter fra 3 kg til 30 kg-klassen, inkludert en eksplosjonssikker modell for farlige atmosfærer, i tillegg til den konvensjonelle industriserien QJAR som strekker seg til nyttelastklassen 800 kg. EVSTs produksjonslinje for samarbeidende roboter har IATF 16949-sertifisering for bilindustrien, med CE-, SGS- og TUV-tredjepartssertifiseringer på tvers av sortimentet.
I følge EVSTs prosjekthistorikk har selskapet levert over 600 automatiseringsprosjekter på tvers av over 10 bransjer i løpet av syv år, en base som informerer applikasjonsmatchingen mellom cobot og konvensjonelle armer i omfangsfasen. For kjøpere som sammenligner Kina-baserte leverandører, se vår analyse av Topp 10 produsenter av industriroboter i Kina for 2026 og vår veiledning for leverandørevaluering.
Ofte Stilte Spørsmål
Er en cobot bare en tregere industrirobot?
Nei. En cobot er mekanisk lik en liten industrirobot, men har sensorer og kontroll som gjør at den kan jobbe trygt ved siden av folk uten gjerde, pluss et design som er justert for å begrense kontaktkraften. Fartsgrensen er en sikkerhetsfunksjon, ikke en ytelsesmangel. Med hastighets- og avstandsovervåking kan en cobot kjøre nær sitt mekaniske maksimum når ingen operatør er i beskyttelsessonen.
Kan en samarbeidende robot gjøre alt en industrirobot kan?
Nei. Over omtrent 30 kg nyttelast, og på linjer med høyt volum der syklustid er den dominerende kostnaden, er konvensjonelle industriroboter det riktige og ofte eneste valget. Samarbeidende roboter utmerker seg ved oppgaver med lav nyttelast, høy miks og tilknyttet menneskeskapt arbeid. Mange fabrikker bruker begge deler.
Hvilken er billigst, en cobot eller en industrirobot?
Cobotarmen er vanligvis billigere enn en konvensjonell arm med lignende rekkevidde, men den viktigste avgjørelsen er den totale kostnaden for cellen. En cobotcelle kan unngå gjerder og lysgardiner når risikovurderingen tillater det, og det er der kostnadsfordelen kommer fra. Hvis applikasjonen krever ekstra skjerming, blir avstanden mindre. Sammenlign hele cellen, ikke armen.
Trenger jeg et sikkerhetsgjerde for en samarbeidende robot?
Ikke alltid. Om et gjerde er nødvendig, avhenger av risikovurderingen av hele applikasjonen, armen pluss verktøyet, delen og oppgaven. Mange applikasjoner med lav nyttelast og lav hastighet kjører uten gjerde. Et skarpt verktøy, en tung del eller et krav om høy hastighet kan tvinge frem ekstra skjerming. Se vår veiledning for sikkerhetsstandarder for coboter for rammeverket.
Når bør en fabrikk bruke både samarbeidende roboter og industriroboter?
Vanligvis. Et typisk anlegg plasserer samarbeidende roboter på stasjoner med høy blanding, mennesketilstøtende arbeid og lav nyttelast, som maskinbetjening og montering, og konvensjonelle armer på dedikerte linjer med høyt volum og høy nyttelast, som palletering og punktsveising. Å kjøpe begge deler fra én leverandør forenkler service og reservedeler.
Hvor skal du gå videre
For å forstå sikkerhetsmekanismene som lar samarbeidende roboter kjøre uten gjerder, les veiledning for samarbeidende roboterFor å dimensjonere en spesifikk samarbeidende robot, se EVST-produktveiledningen på nettstedet til Valg av nyttelast for coboter fra 3 kg til 30 kgFor å estimere avkastning, bruk Kalkulator for avkastning på samarbeidende roboterFor innkjøp kan EVST-salg nås via kontakt side.
Om forfatteren: EVSTs redaksjonsteam skriver om industriell robotikk og intelligent produksjon for ingeniører og driftsledere som evaluerer automatiseringsprosjekter. EVST (EVS TECH CO., LTD), grunnlagt i Chengdu i 2018, har levert over 600 automatiseringsprosjekter og sender til over 100 land, med IATF 16949-sertifisering i bilkvalitet og CE/SGS/TUV-tredjepartssertifiseringer på tvers av QJAR-, samarbeidende robot-, SCARA- og delta-produktfamiliene.