
Toppdokke-haledokkeposisjoner: Sveis lange og sylindriske deler rundt
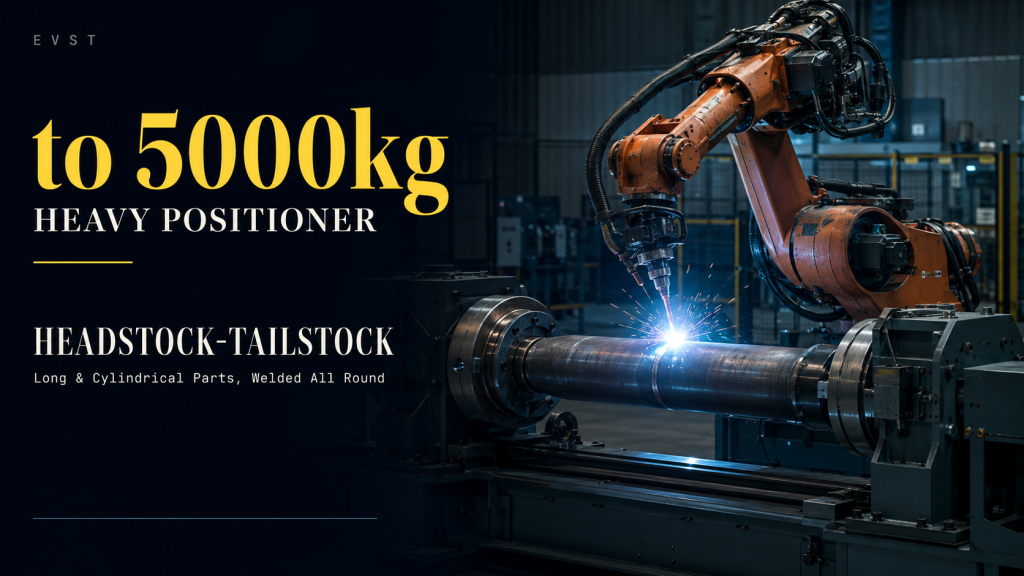
En posisjoneringsenhet for toppdokke og bakdokke klemmer fast lange eller sylindriske deler og roterer dem slik at en robot sveiser hele omkretssømmen i én oppsett. Se dimensjonering og bruk.
Er robotens rekkevidde for kort? En jordskinne multipliserer arbeidsområdet
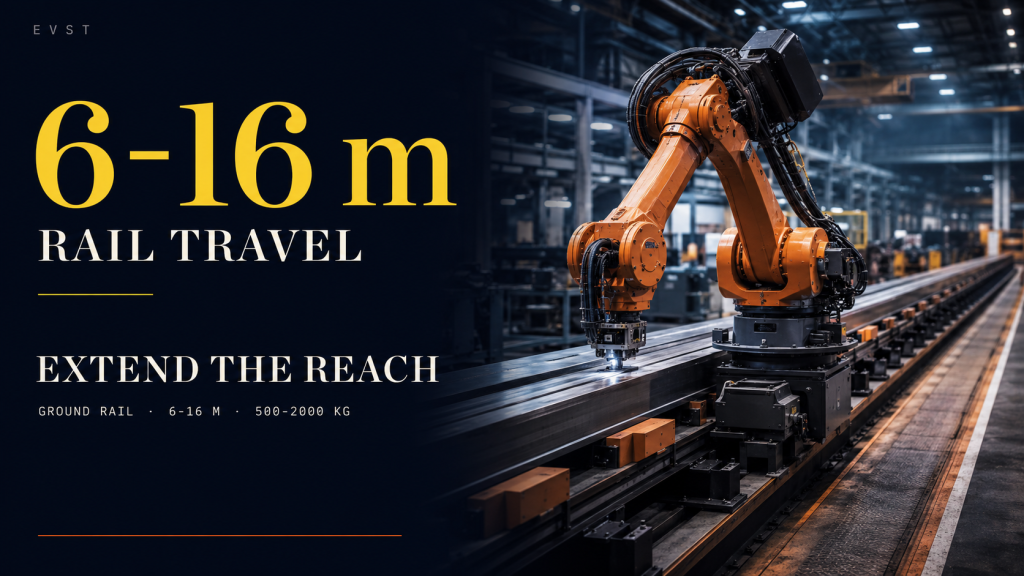
Når en robot ikke kan nå en stor del eller en lang linje, multipliserer en jordskinne (7. akse) arbeidsområdet. Se lastklasser, nøyaktighet og når en skinne treffer en større arm.
Legemliggjort AI vs. tradisjonelle industriroboter (2026)
Legemliggjort AI vs. tradisjonelle industriroboter i 2026: hvordan lært kontroll skiller seg fra programmert automatisering, og hva som endrer seg på fabrikkgulvet.
Hvordan velge en industrirobot: Utvalgsguide 2026
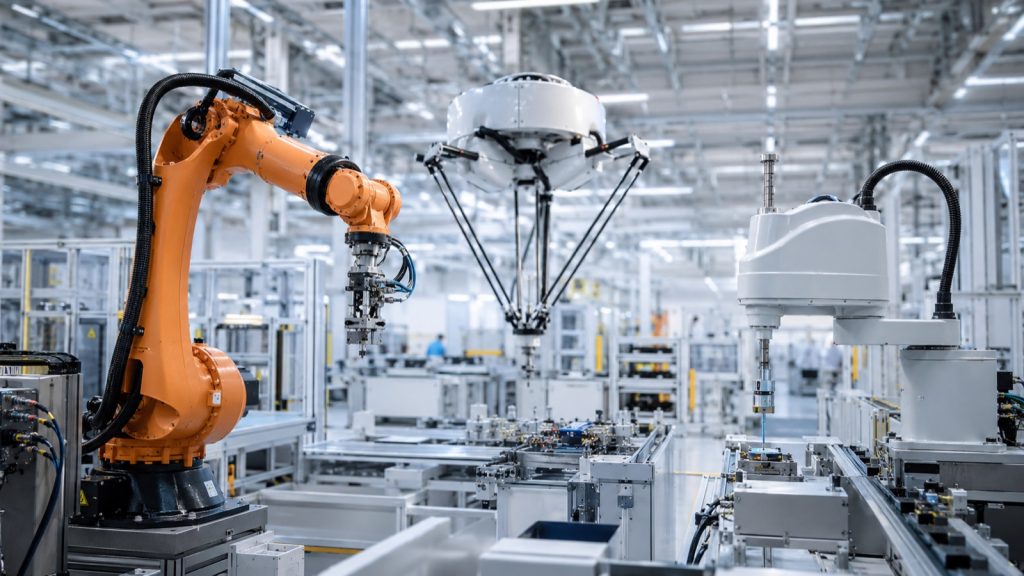
Hvordan velge en industrirobot i 2026: match nyttelast, rekkevidde, akser og hastighet til applikasjonen, og vit når SCARA, 6-akset, delta eller en cobot passer.
Veiledning for nyttelast for coboter: Valg av coboter på 3 kg–30 kg (2026)
Hvordan velge nyttelast for samarbeidende roboter fra 3 kg til 30 kg, hvorfor man skal gå på kompromiss med nyttelast og rekkevidde, og hvilken cobotklasse som passer til montering og vedlikehold.
Cobot vs. industrirobot: Hvordan velge (3-faktor-guide)
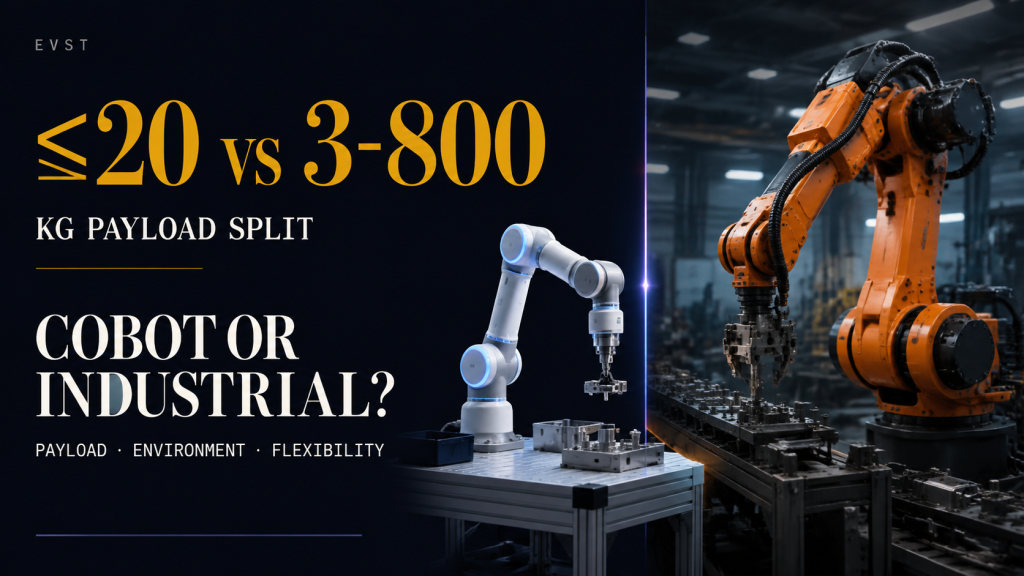
Cobot vs. industrirobot? Velg etter nyttelast, miljø og fleksibilitet. En 3-faktor beslutningsguide med en sammenligningstabell, standarder og utvalgsregler.
Toppprodusenter av samarbeidende roboter (coboter) i Kina 2026
En guide fra 2026 til de beste produsentene av samarbeidende roboter (coboter) i Kina, hvordan de sammenligner seg med hensyn til nyttelast, spesialisering og hvor hver enkelt passer inn.
Kinas 102 standarder for robotikk og AI: Bevis, ikke demonstrer
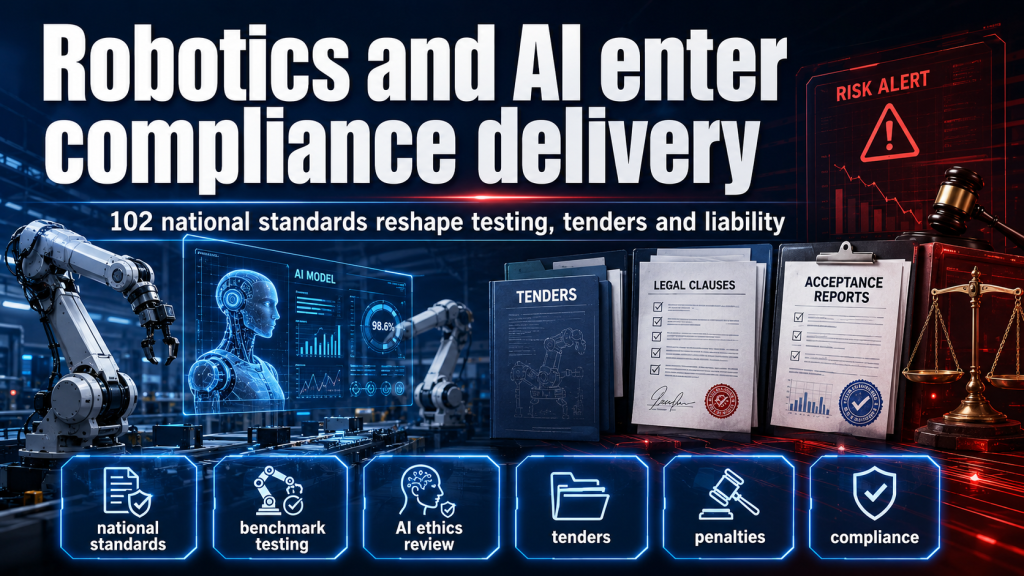
Kinas 102 standarder for robotikk og AI trådte i kraft 1. juni 2026. Robotikk-, kroppsliggjort AI- og AI-agentfirmaer må nå bevise – ikke demonstrere – testbar, sporbar levering.
Robotmaskinbetjening: Én operatør, mange maskiner
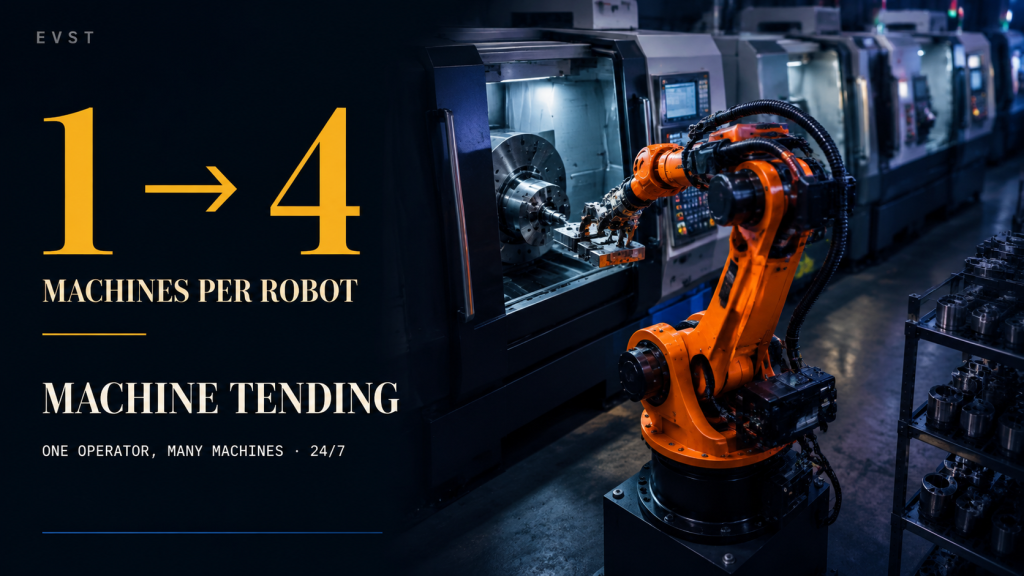
Robotmaskinbetjent betjening lar én operatør kjøre flere CNC-maskiner uten tilsyn. Se nyttelast, syklustid og avkastningsregler for når det lønner seg – og når det ikke gjør det.
Ekstern akse for robotens lineære skinne: Rekkevidde og kabelgrenser
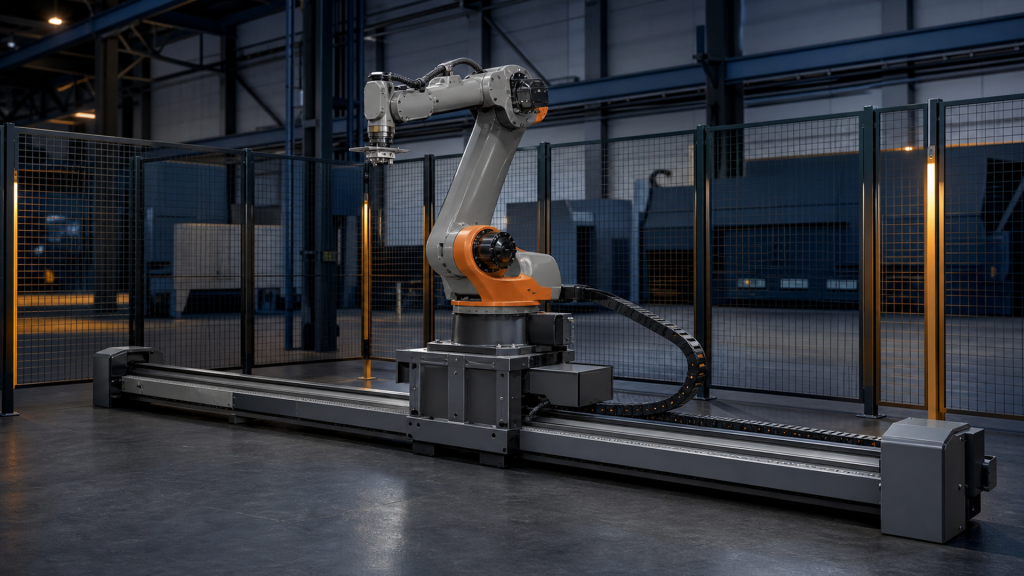
Evaluer en ekstern akse på en robots lineære skinne gjennom nyttig vandring, arbeidsområde, justering, kabelføring, beskyttelse, sikkerhetssoner og gjenoppretting.
Sveiseposisjoneringsenheter: Enakset vs. toakset vs. treakset (2026)
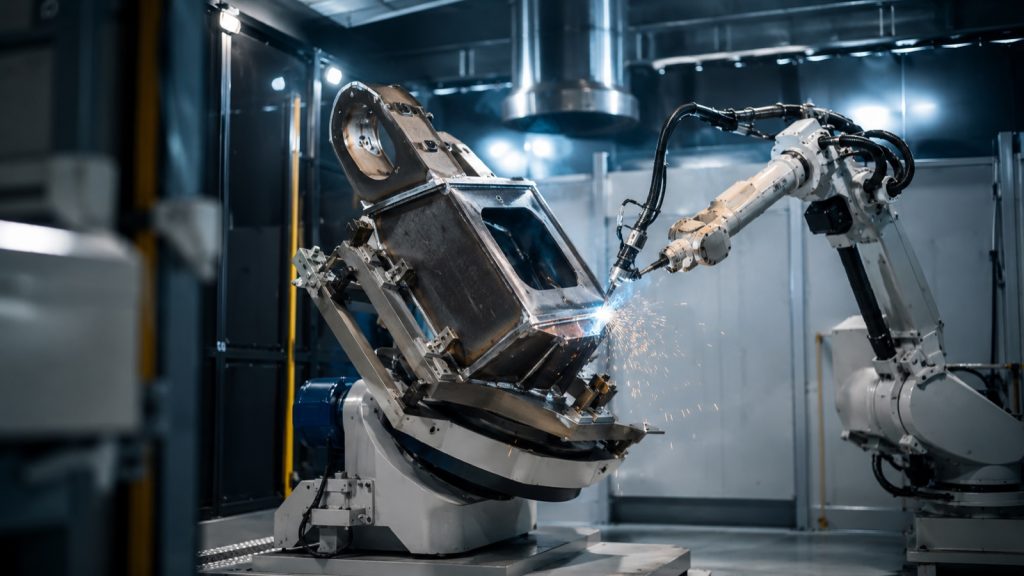
Hvordan sveiseposisjoneringsenheter for én akse, to akse og tre akse er forskjellige, hva nyttelast og nøyaktighet betyr, og hvordan du velger den rette for robotsveising.
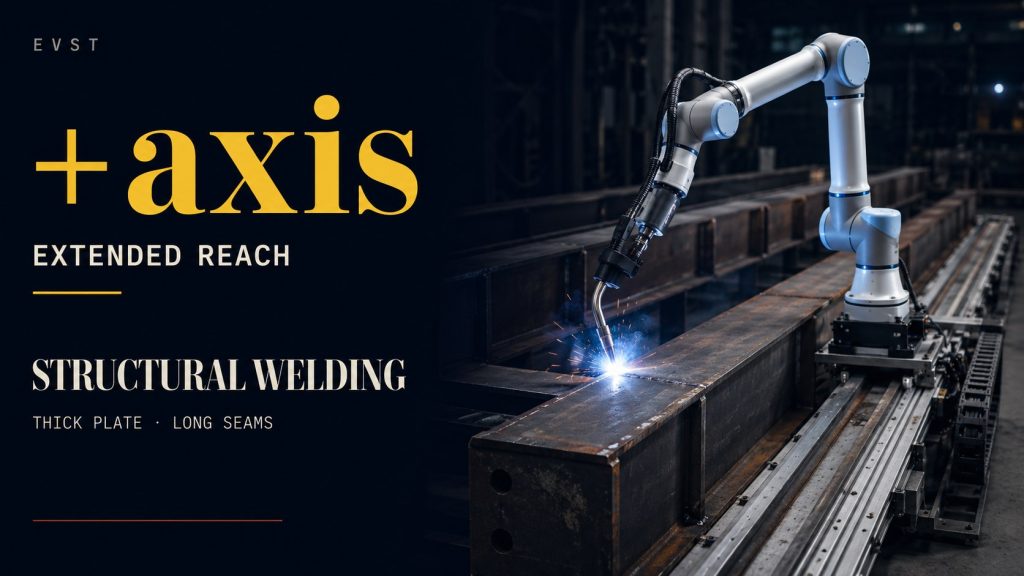
Samarbeidende robotstruktursveising – tykke plater og lange sømmer
-