
Automatisering av armeringsbearbeiding: Lokalisering før overføring
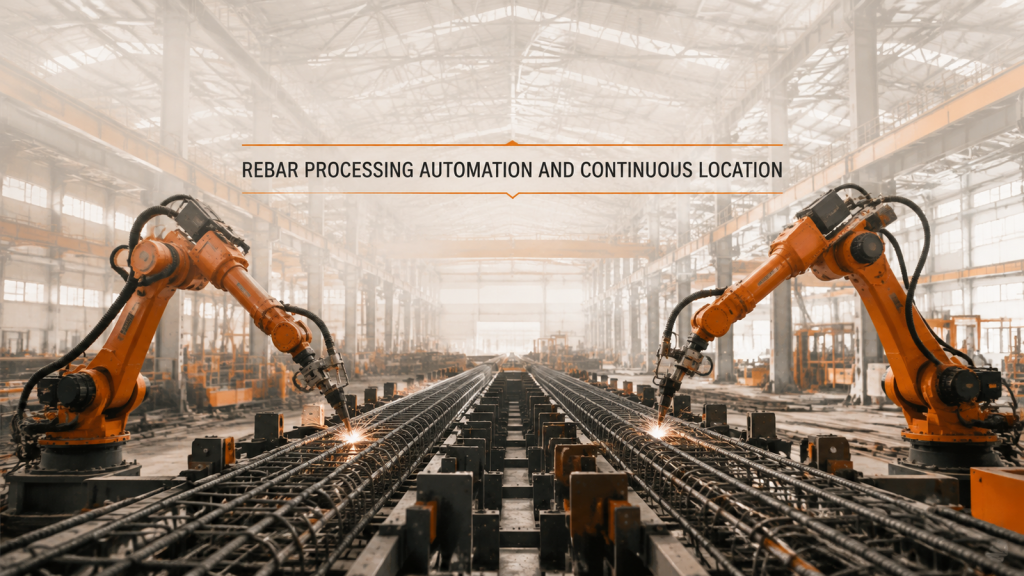
Automatisering av armeringsbearbeiding trenger et kontinuerlig nullpunkt langs en lang montering før transport og dekning med to roboter kan gjentas pålitelig.
Robotstøping: Bevis veien først
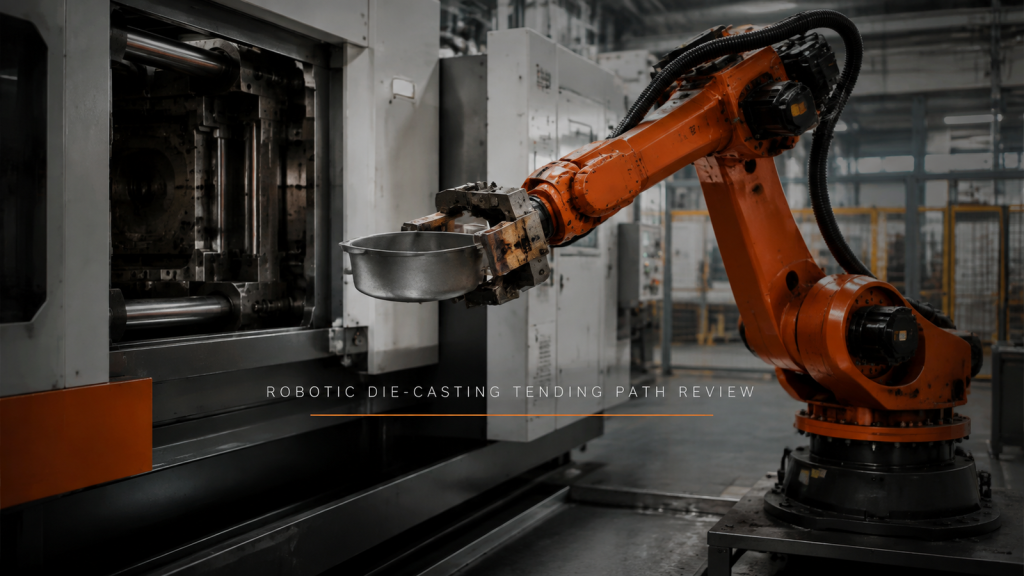
Robotstøping starter med en verifisert tilnærming, grep, klar ut- og slipprute før det gjøres antagelser om syklustid.