
Robotcel voor laspositionering: controle van rotatie, toegang tot de lastoorts en herhaalbaarheid van de bevestiging.

Ontwerp de robotcel voor het positioneren van lasmachines op basis van herhaalbaarheid van de opspaninrichting, procesvenstercontrole, herstel van afwijkingen, inspectie en stabiele productieacceptatie.
Robotbelading cilinderkop: Sluit de lus tussen positionering, grijpen en machinetakt

Plan het laden van de cilinderkoprobot op basis van positioneringsreferentiepunten, grijperpositie, machinesignalen, spaanafvoer, takttijd en abnormale retourzendingen.
Miniload buffertoevoer: Hoe houd je het oppakken door de robot stabiel?

Plan de bufferinvoer voor miniloads op basis van het inkomende ritme, de bufferposities, detectiesignalen, oppakhoogte, retourzending bij uitzonderingen en de stabiliteit van het oppakken door de robot.
Robotcel voor puntlassen van plaatmetaal: bedieningsarm, lasvolgorde en bedieningsvenster

Evalueer een robotcel voor puntlassen van plaatmetaal door de klemming van de opspaninrichting, de lasvolgorde, de handlingsmarge, de terugvering van het onderdeel, de inspectietiming en de veiligheid te controleren.
Automatische perspassingscel: sluit de cirkel tussen opspaninrichting, persbaan en inspectie.

Bouw een stabiele automatiseringscel voor perspassing door de positionering van de mal, het perspad, de kracht-verplaatsingsmonitoring, de inspectietiming, de afkeurstroom en de veiligheidstoegang te controleren.
Robotcel voor aluminiumlassen: regeling van de toortshoek, het referentiepunt van de opspaninrichting en de warmte-input.

Ontwerp een robotlascel voor aluminium, waarbij rekening wordt gehouden met de toortshoek, het referentiepunt van de opspaninrichting, de warmte-inbreng, het beschermgas, de vervormingsbeheersing, de veiligheid en de acceptatietests.
Robotcel voor het palletiseren van zachte zakken: grijphouding stabiliseren vóór snelheid.

Plan de automatisering van het palletiseren van zachte zakken op basis van zakvervorming, oppakpositie, transportbandsnelheid, grijpercontact, palletreferentiepunt, stapelpatroon en herstellogica.
Robotcel voor sorteerbewerking met beeldvolging: Sluit de herkennings-, oppak- en transportlus.

Een praktische handleiding voor geautomatiseerd sorteren met beeldherkenning, met aandacht voor verlichting, cameratiming, transportsnelheid, ophaaltijd, plaatsingslogica en traceerbaarheid.
Laadvenster voor robotbediening: deur, armatuur en pick-place takt

Ontwerp een robotcel voor machinebediening op basis van de timing van de deur, het referentiepunt van de opspaninrichting, het vastgrijpen van het werkstuk, het risico op spanen en koelvloeistof, de pick-place takt en de hersteltijd van de operator.
Robotcel voor het doseren van lijm voor huishoudelijke apparaten: regelkraal, referentiepunt en persvenster

Een praktische handleiding voor geautomatiseerde lijmdosering in huishoudelijke apparaten, met aandacht voor het traject van de lijmstrook, het doseervolume, de onderdeelreferentie, de persduur, het uithardingstijdstip en de inspectie.
Cobot Vision-inspectielus: positionering stabiliseren voordat de detectiesnelheid wordt verhoogd
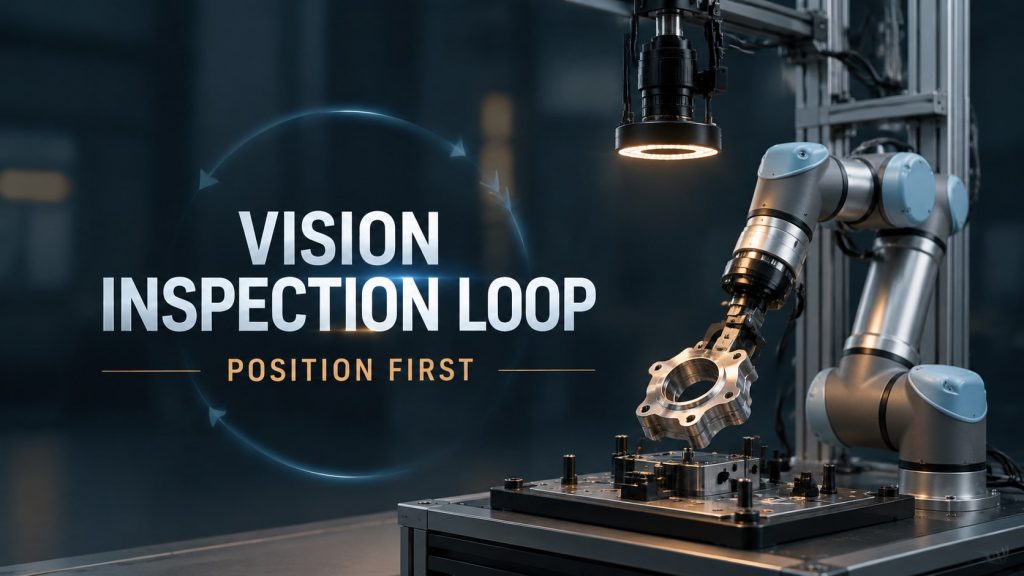
Hoe plan je een visuele inspectielus voor een cobot, rekening houdend met onderdeelpositionering, verlichting, cameratrigger, beoordelingsdrempels, NG-flow en traceerbaarheid?
Consistentie van het slijppad van de robot: controleer het contact voordat u de snelheid nastreeft.
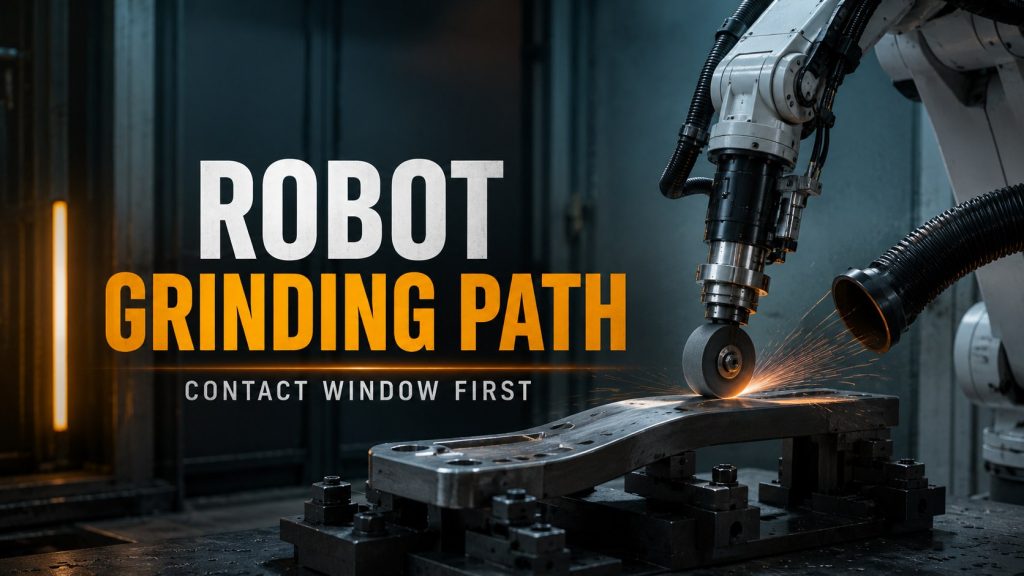
Hoe plan je een robotgestuurde slijpwerkplek met aandacht voor contacthoek, referentiepunt van de opspaninrichting, krachtregeling, slijtage van het schuurmiddel, stofafscheiding en acceptatietesten?