
Cobot Vision-inspectielus: positionering stabiliseren voordat de detectiesnelheid wordt verhoogd
Hoe plan je een visuele inspectielus voor een cobot, rekening houdend met onderdeelpositionering, verlichting, cameratrigger, beoordelingsdrempels, NG-flow en traceerbaarheid?
Consistentie van het slijppad van de robot: controleer het contact voordat u de snelheid nastreeft.
Hoe plan je een robotgestuurde slijpwerkplek met aandacht voor contacthoek, referentiepunt van de opspaninrichting, krachtregeling, slijtage van het schuurmiddel, stofafscheiding en acceptatietesten?
Handleiding voor het laden van cobotchips tijdens testen
Plan de testafname van de cobotchip rondom de verwerking van kleine monsters, de toegang tot de testopstelling, de apparaatinterface, het volgen van monsters en de herstellogica.
Planningshandleiding voor de assemblagecel van een cobot
Hoe plan je een assemblagecel voor een cobot, rekening houdend met positionering, perspassingscontrole, aanwezigheidscontroles, hercontrolecycli en herstel van de operator?
Cobot PCB-soldeerstation: Stabiele verbindingskwaliteit vóór snelheid
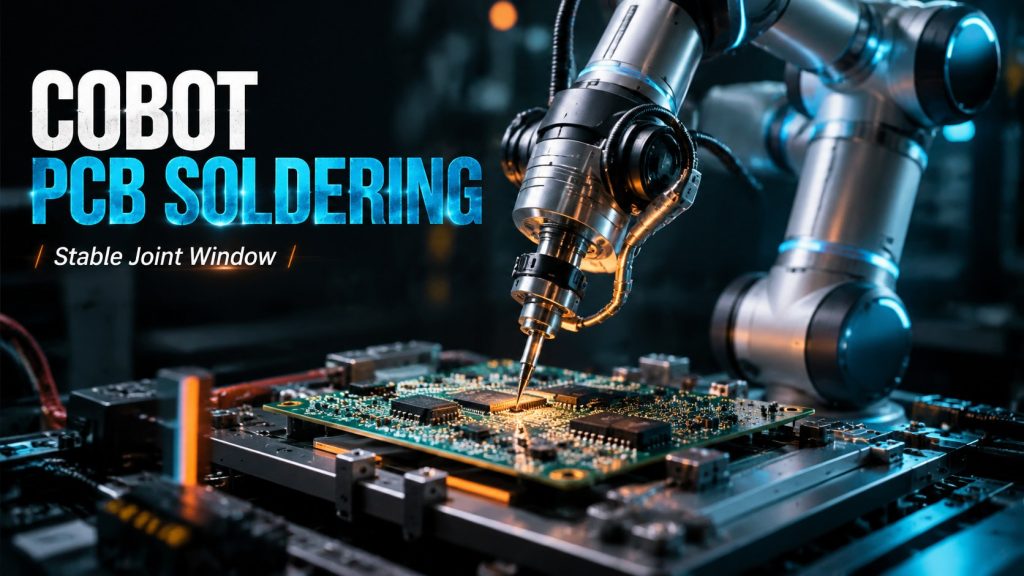
Ontwerp een cobot-printplaat soldeerstation op basis van de afmetingen van de printplaat, de hoek van de soldeerpunt, het temperatuurbereik, de verblijftijd, inspectie en herstel.
Componenten laden op een cobot-PCBA: oppakken, plaatsen en consistentie van de perspassing
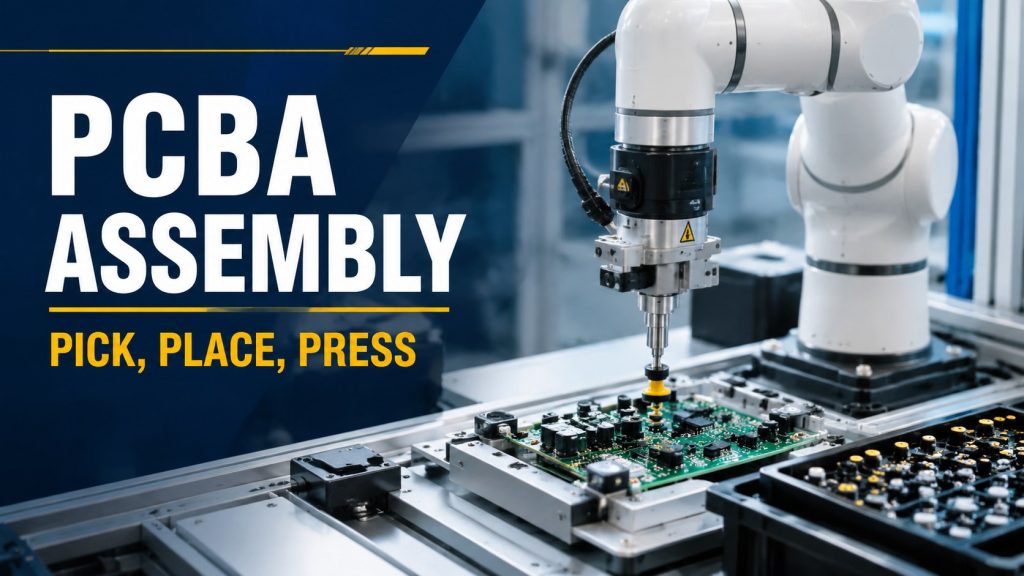
Ontwerp een werkstation voor het laden van PCBA-componenten door een cobot, rekening houdend met de stabiliteit van de componentopname, de referentiepunten van de printplaat, de plaatsingsdiepte, inspectie, omschakeling en herstel.
Cobot-schroefwerkstation: Bevestigingspunt en koppelregeling vóór snelheidsregeling
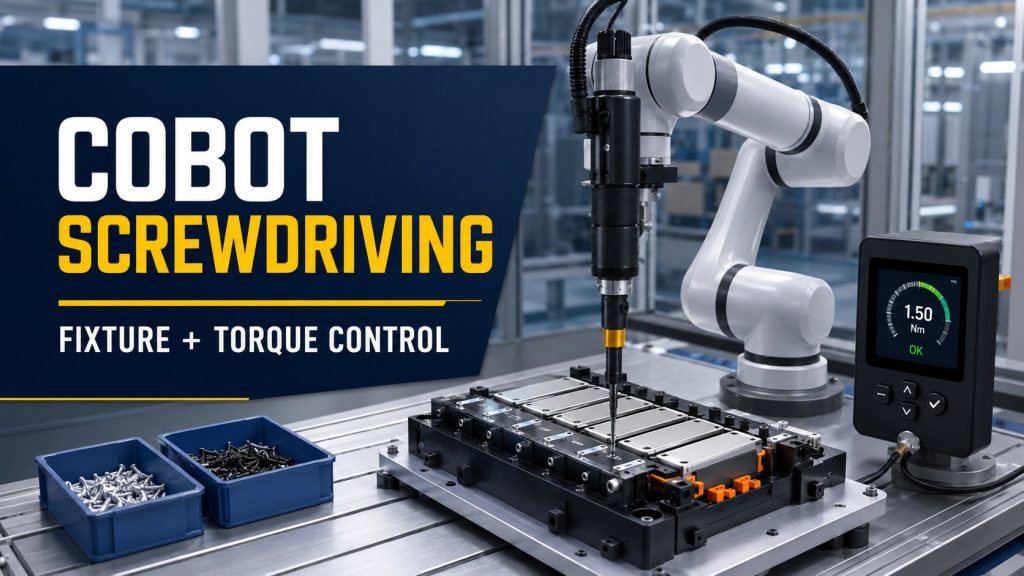
Ontwerp een cobot-schroefwerkstation rondom opspanreferentiepunten, schroefaanvoer, gereedschapspositie, koppelcontrole, omschakeling en productieherstel.
Robotgestuurd slijtagebeheer van polijstgereedschap voor een stabiele afwerking
Handleiding voor slijtagebeheer van robotpolijstgereedschappen met betrekking tot de levensduur van het schuurmiddel, contactdruk, bevestigingsreferentiepunten, stofbeheersing, bemonstering en stabiele afwerkingscellen.
Structuur van een robotarm: onderdelen, gewrichten en hoe ze samenwerken
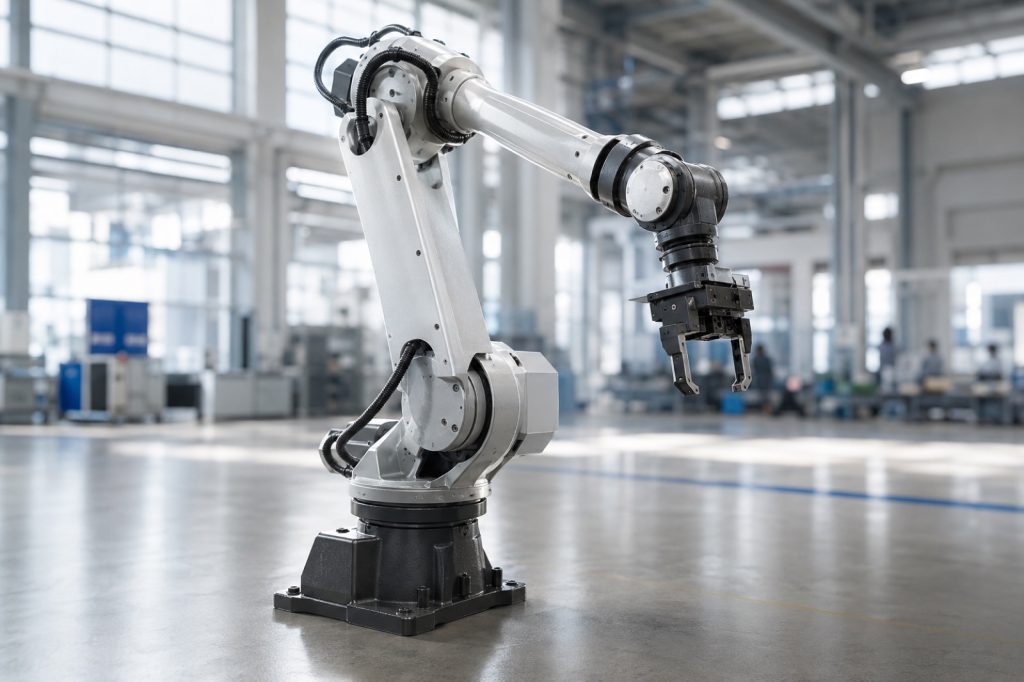
Een complete beschrijving van de structuur van een robotarm: basis, schakels, gewrichten, eindeffector, actuatoren, reductiekasten, sensoren en controller.
Robotgestuurde palletiseercel: handleiding voor laadvermogen, patroon en takttijd
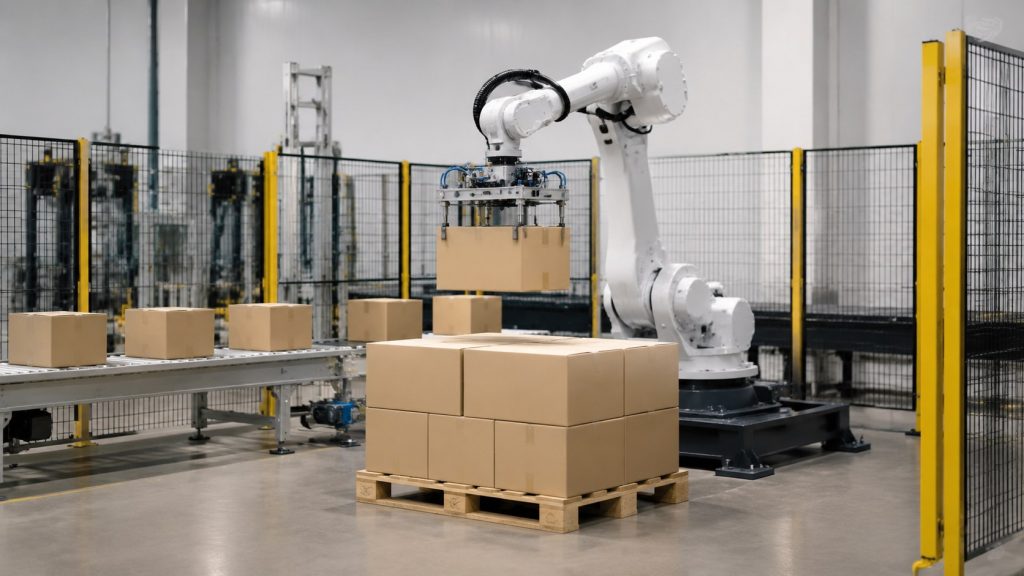
Richtlijnen voor robotgestuurde palletiseercellen met betrekking tot lading, kartonpositie, grijperontwerp, laagpatroon, bufferafstand en veilige afhandeling aan het einde van de lijn.
Robotgestuurd slijpstation: Kracht-, opspan- en stofgeleider
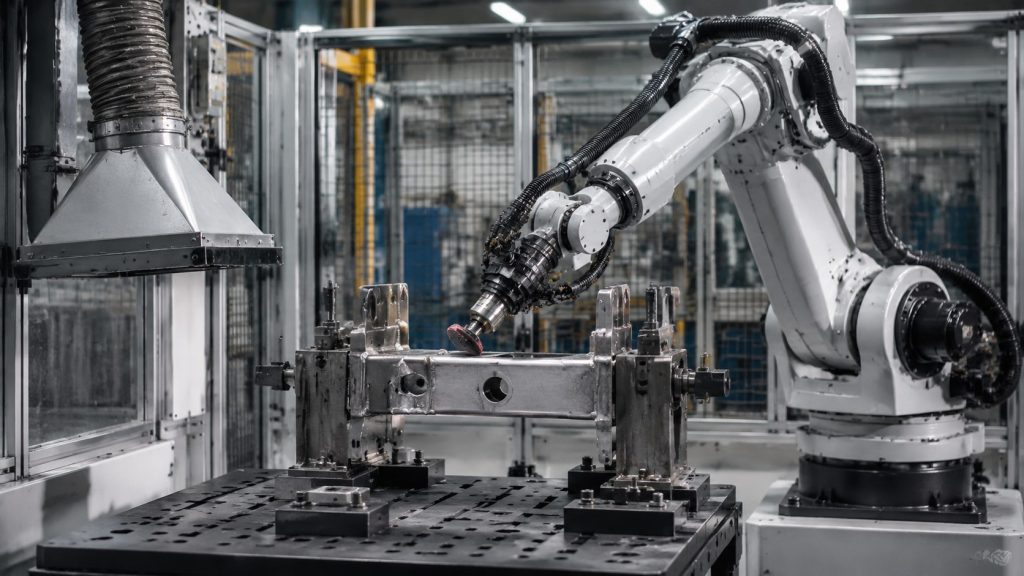
Richtlijnen voor robotgestuurde slijpwerkstations voor krachtregeling, herhaalbaarheid van de opspanning, levensduur van het schuurmiddel, stofafzuiging en stabiele afwerkingskwaliteit.
Cobot-machinebediening voor CNC-cellen: hoe handmatige belading en wachttijden te verminderen
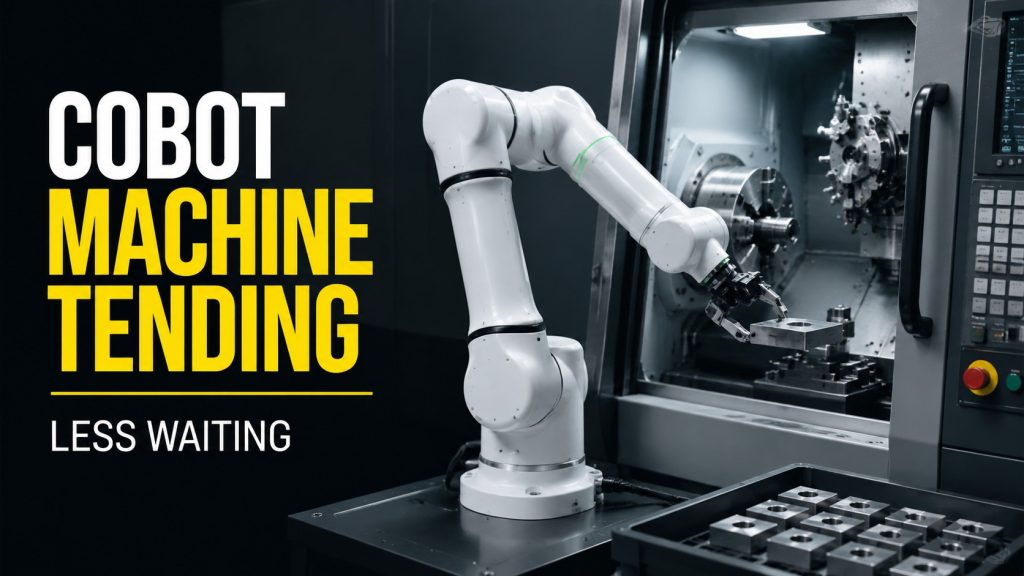
Een praktische handleiding voor het gebruik van cobot-machinebediening in CNC-cellen om handmatig laden, wachten en de looptijd van operators te verminderen, zonder overdreven cyclusbesparingen te claimen.