
Cilindra galvas robota iekraušana: Noslēdziet cilpu starp atrašanās vietas noteikšanu, satveršanu un mašīnas takti
Plānojiet cilindra galvas robota slodzi, ņemot vērā atrašanās vietas noteikšanas atskaites punktu, satvērēja pozīciju, mašīnas signālus, skaidu tīrīšanu, takts laiku un anomālo atgriešanos.
Miniload bufera padeve: kā nodrošināt robotizētas atlases stabilitāti
Plānojiet minikravu bufera padevi, ņemot vērā ienākošo ritmu, bufera pozīcijas, noteikšanas signālus, pacelšanas augstumu, izņēmuma atgriešanu un robota pacelšanas stabilitāti.
Lokšņu metāla punktmetināšanas robota šūna: vadības armatūra, metināšanas secība un apstrādes logs
Novērtējiet lokšņu metāla punktmetināšanas robota šūnu, pārbaudot armatūras stiprinājumu, metināšanas secību, apstrādes logu, detaļas atsperes stāvokli, pārbaudes laiku un drošību.
Presēšanas automatizācijas šūna: Noslēdziet cilpu starp stiprinājumu, presēšanas ceļu un pārbaudi
Izveidojiet stabilu presēšanas automatizācijas šūnu, kontrolējot armatūras atskaites punktu, presēšanas ceļu, spēka un nobīdes uzraudzību, pārbaudes laiku, brāķējuma plūsmu un drošības piekļuvi.
Alumīnija metināšanas robota šūna: kontrolējiet degļa leņķi, stiprinājuma atskaites punktu un siltuma ievadi
Izplānojiet alumīnija metināšanas robota šūnu, ņemot vērā degļa leņķi, stiprinājuma atskaites punktu, siltuma ievadi, aizsarggāzi, deformācijas kontroli, drošību un pieņemšanas testus.
Mīksto maisu paletizācijas robota šūna: stabilizējiet satvēriena pozu pirms ātruma palielināšanas
Plānojiet mīksto maisu paletizācijas automatizāciju, ņemot vērā maisu deformāciju, pacelšanas pozīciju, konveijera tempu, satvērēja kontaktu, palešu atskaites punktu, kaudzes modeli un atgūšanas loģiku.
Redzes izsekošanas šķirošanas robota šūna: aizveriet atpazīšanas, atlases un konveijera cilpu
Praktiska rokasgrāmata par vizuālās izsekošanas šķirošanas automatizāciju, kas aptver apgaismojumu, kameras laiku, konveijera ātrumu, savākšanas logu, izvietojuma loģiku un izsekojamību.
Mašīnu apkalpošanas robota iekraušanas logs: durvis, armatūra un pacelšanas vieta
Izplānojiet mašīnu apkalpošanas robota šūnu, ņemot vērā durvju atvēršanas laiku, armatūras atskaites punktu, detaļu satveršanu, skaidu un dzesēšanas šķidruma risku, pacelšanas un novietošanas taktiku un operatora glābšanas mehānismu.
Ierīces līmes dozēšanas robota šūna: vadības lodītes, atskaites punkts un preses logs
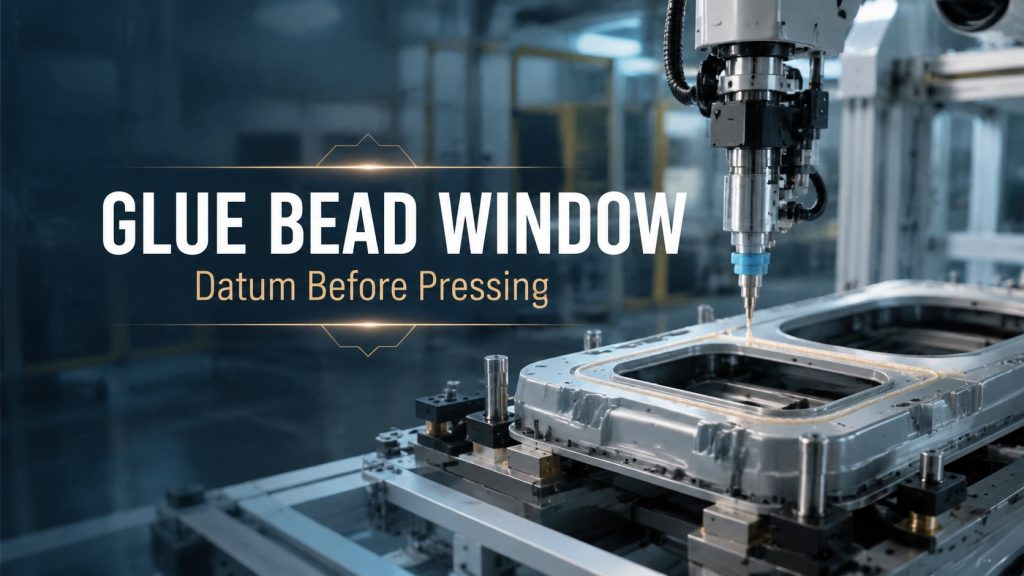
Praktisks ceļvedis ierīču līmes dozēšanas automatizācijā, kurā aplūkots lodītes ceļš, dozēšanas apjoms, detaļas atskaites punkts, presēšanas laiks, sacietēšanas logs un pārbaude.
Kobotu redzes pārbaudes cilpa: pozicionēšanas stabilizēšana pirms pakaļdzīšanās noteikšanas ātruma
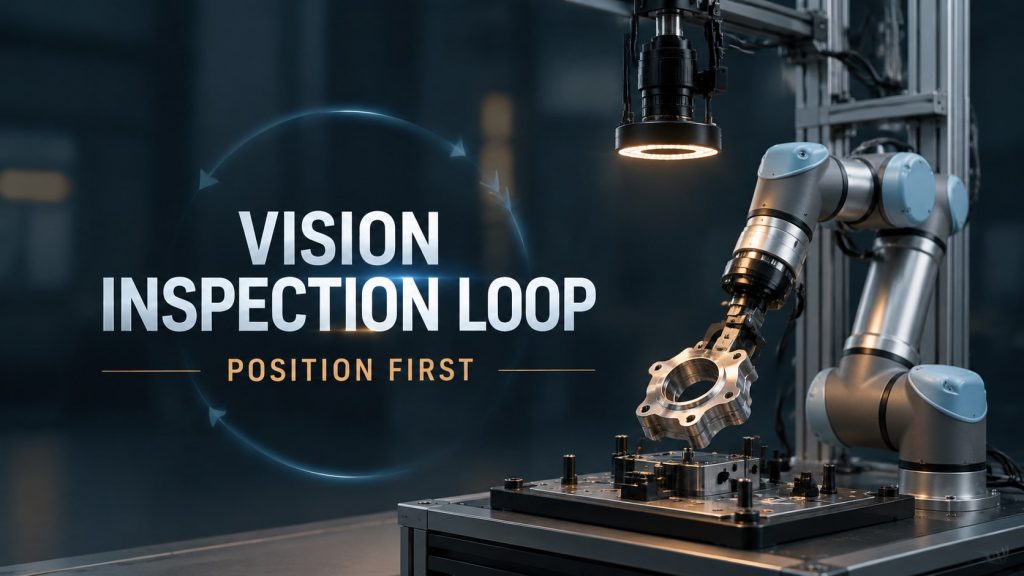
Kā plānot kobotu redzes pārbaudes ciklu, ņemot vērā detaļu pozicionēšanu, apgaismojumu, kameras aktivizēšanu, vērtēšanas sliekšņus, NG plūsmu un izsekojamību.
Robota slīpēšanas ceļa konsekvence: Kontrolējiet kontaktu pirms ātruma sasniegšanas
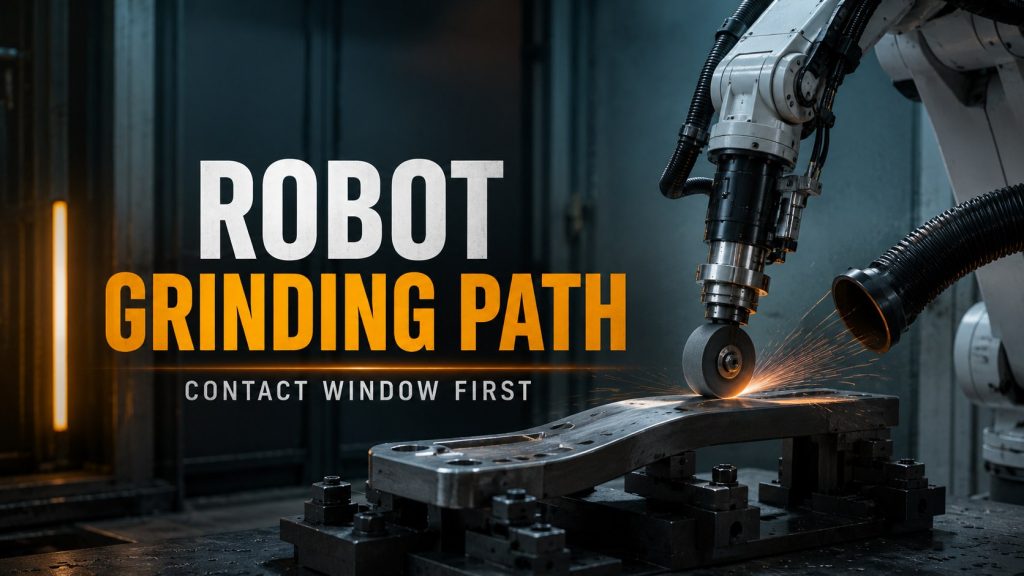
Kā plānot robotizētu slīpēšanas darbstaciju, ņemot vērā saskares leņķi, stiprinājuma atskaites punktu, spēka kontroli, abrazīvo nodilumu, putekļu robežvērtību un pieņemšanas testēšanu.
Kobotu mikroshēmu testēšanas ielādes rokasgrāmata
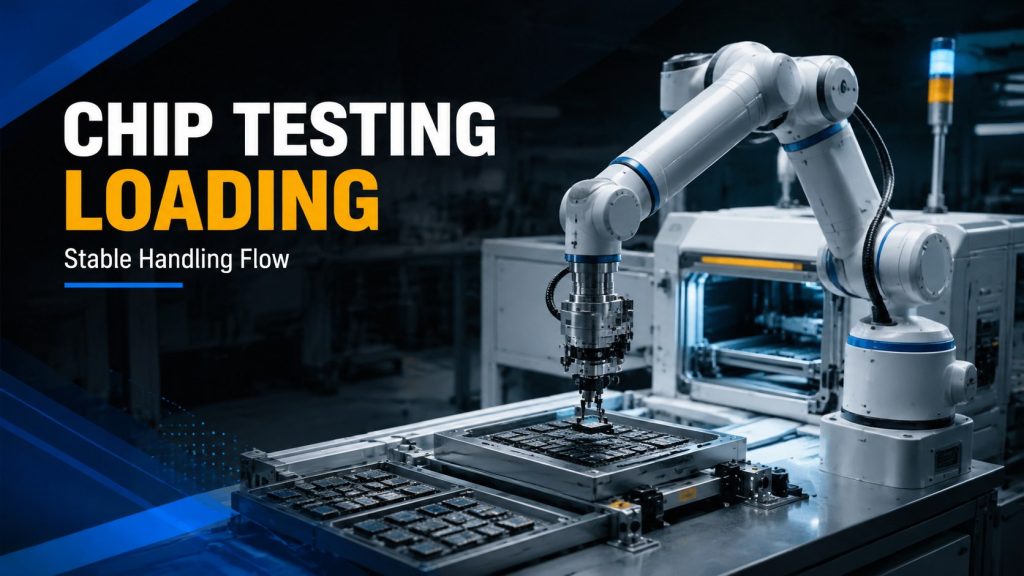
Plānojiet kobotu mikroshēmu testēšanas ielādi, ņemot vērā mazu paraugu apstrādi, piekļuvi armatūrai, ierīces saskarni, paraugu izsekošanu un atkopšanas loģiku.