Planning a Robot Workstation for Conformal Coating: Three Work Areas, One Clear Route
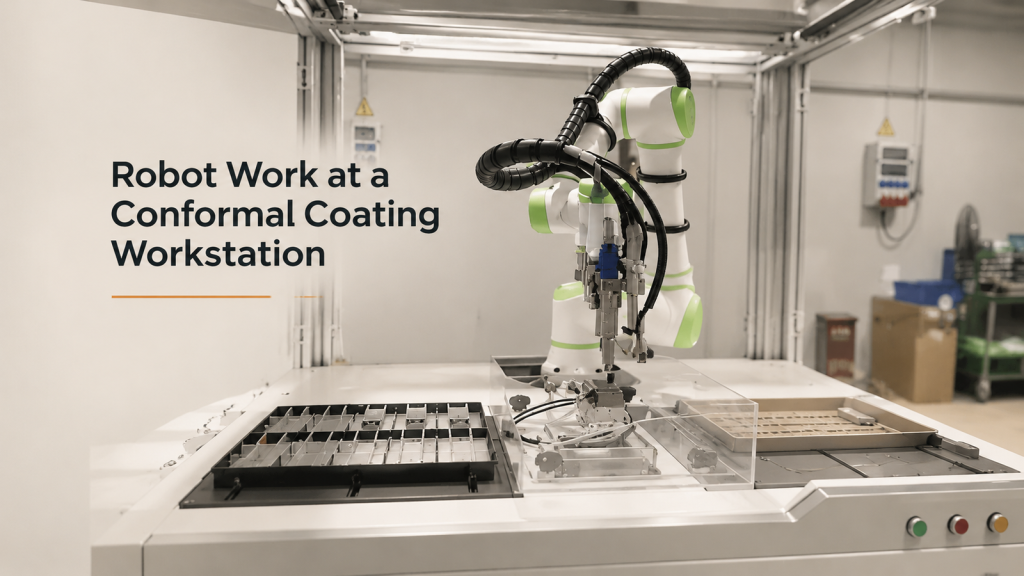
Kā plānot robotu maršrutus, armatūras saskarnes, aizņemtības stāvokļus un atjaunošanos trīs darba zonās konformālās pārklāšanas darbstacijā.

Kā plānot robotu maršrutus, armatūras saskarnes, aizņemtības stāvokļus un atjaunošanos trīs darba zonās konformālās pārklāšanas darbstacijā.