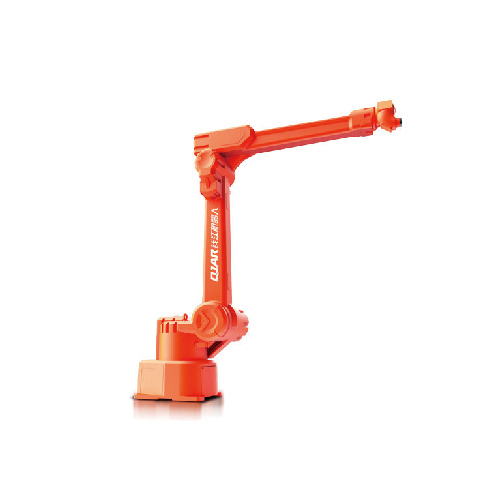
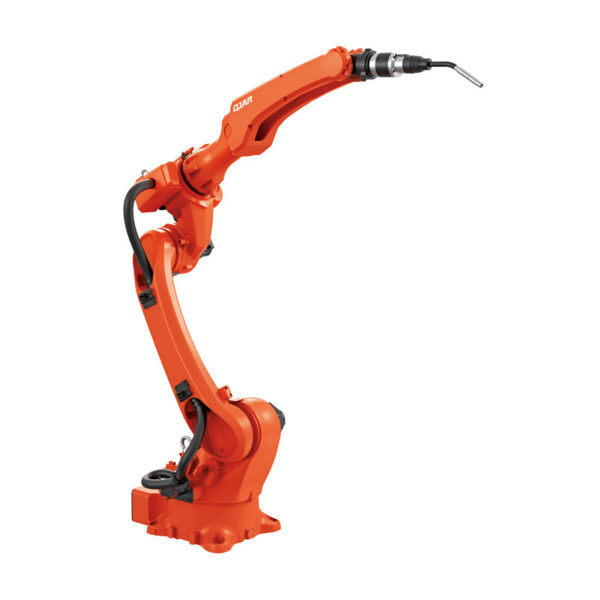
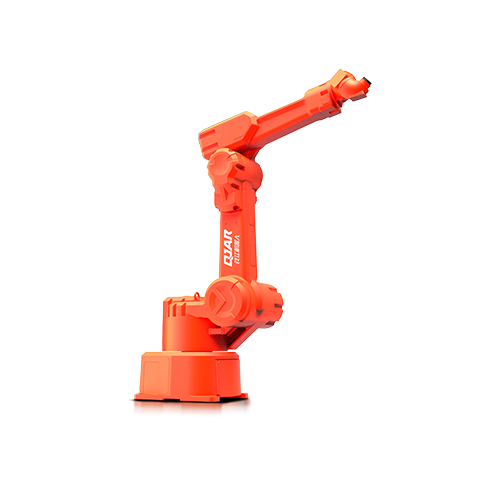
Dažymas Robotinė rankena QJR6-2700P

  • Nėra priekinės išskirtinės riešo konstrukcijos, pasirenkamas įmontuotas vamzdynas, palengvinantis sinchroninio sekimo purškimo mokymo darbą.
  • Naudojant autobusų struktūrą, patogu plėstis ir didelis greitis
  • Pakartotinis padėties nustatymo tikslumas: ±0.5 mm
  • Rankovės ilgis: 2035 mm
  • Naudingoji apkrova: 10 kg

Duomenų bazės atsisiuntimas

Instrukcijos

Techniniai parametrai

Modelis QJR6-2700P
Ašies numeris 6
Naudingoji apkrova 6kg
Pakartokite padėties nustatymą ± 0.5mm
Maksimas Armspanas 2701mm
Judėjimo diapazonas J1 ±95º
J2 ﹢102º, ﹣53º
J3 ﹢80º, ﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
Maksimalus greitis J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Leistinas sukimo momentas J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Inercijos momentas J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Roboto kūno svoris 400kg
Galios talpa xnumxkv į
Kabineto dydis 650 * 750 * 1150mm
Kabineto Svoris 140kg
Šaltinis Trifazis keturių laidų
Formos diegimas Pakabinamas ant žemės
taikymas Tapybai nėra išskirtinumo taško, todėl programavimo mokymas yra daug lengvesnis.

Roboto bendrųjų matmenų ir judesių diapazono brėžinys

QJR6-2700P bendras matmuo

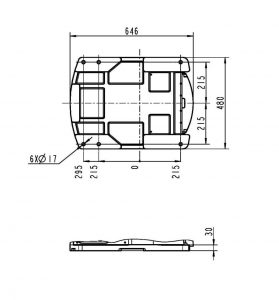
Roboto pagrindo tvirtinimo matmenų brėžinys

QJR6-2700P montavimo matmenų brėžinys

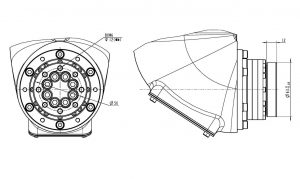
Roboto galo montavimo matmenų brėžinys

QJR6-2700P diegimo sąsajos schema

EVST logotipas
Privatumo apžvalga

Ši svetainė naudoja slapukus, kad galėtume suteikti jums geriausią įmanomą vartotojo patirtį. Slapukio informacija saugoma jūsų naršyklėje ir atliekama tokių funkcijų kaip atpažinimas, kai grįžtate į mūsų svetainę ir padėsi mūsų komandai suprasti, kokius svetainės skiltis rasite labiausiai įdomių ir naudingų svetainių.