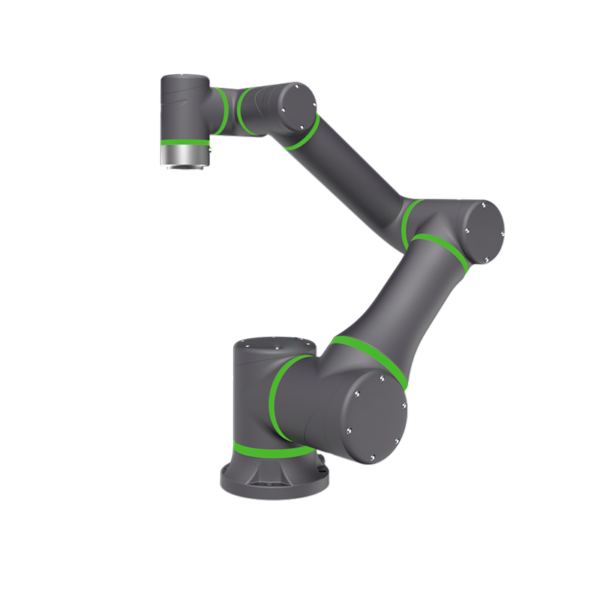
Dažymas Robotinė rankena QJRP10-1

  • Nėra priekinės išskirtinės riešo konstrukcijos, pasirenkamas įmontuotas vamzdynas, palengvinantis sinchroninio sekimo purškimo mokymo darbą.
  • Naudojant autobusų struktūrą, patogu plėstis ir didelis greitis
  • Pakartotinis padėties nustatymo tikslumas: ±0.5 mm
  • Rankovės ilgis: 2035 mm
  • Naudingoji apkrova: 10 kg

Duomenų bazės atsisiuntimas

3D brėžiniai

Instrukcijos

Techniniai parametrai

Modelis QJRP10-1 (apsaugotas nuo sprogimo)
Ašies numeris 6
Naudingoji apkrova 10kg
Pakartokite padėties nustatymą ± 0.5mm
Maksimas Armspanas 2035mm
Judėjimo diapazonas J1 ±95º
J2 ﹢102º, ﹣53º
J3 ﹢87º, ﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
Maksimalus greitis J1 109º/s
J2 126º/s
J3 109º/s
J4 361º/s
J5 361º/s
J6 361º/s
Leistinas sukimo momentas J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Inercijos momentas J4 0.97 kg.m²
J5 0.4 kg.m²
J6 0.1 kg.m²
Roboto kūno svoris 370kg
Galios talpa xnumxkv į
Kabineto dydis 650 * 750 * 1150mm
Kabineto Svoris 120kg
Šaltinis Trifazis keturių laidų
Formos diegimas žemės
taikymas Tapybai nėra išskirtinumo taško, todėl programavimo mokymas yra daug lengvesnis.

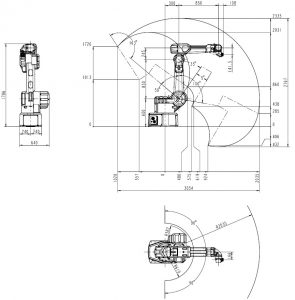
Roboto bendrųjų matmenų ir judesių diapazono brėžinys

Dažymas Robotinės rankos QJRP10-1 Judėjimo diapazono brėžinys

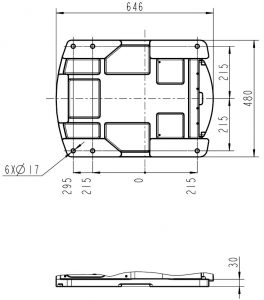
Roboto pagrindo tvirtinimo matmenų brėžinys

Dažymo roboto svirties QJRP10-1 montavimo matmenų brėžinys

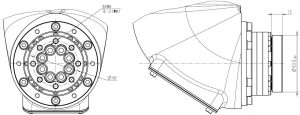
Roboto galo montavimo matmenų brėžinys

Dažymo roboto svirties QJRP10-1 galo montavimo matmenų brėžinys

EVST logotipas
Privatumo apžvalga

Ši svetainė naudoja slapukus, kad galėtume suteikti jums geriausią įmanomą vartotojo patirtį. Slapukio informacija saugoma jūsų naršyklėje ir atliekama tokių funkcijų kaip atpažinimas, kai grįžtate į mūsų svetainę ir padėsi mūsų komandai suprasti, kokius svetainės skiltis rasite labiausiai įdomių ir naudingų svetainių.