
Dviejų robotų suvirinimas: bendra zona prieš ciklo laiką
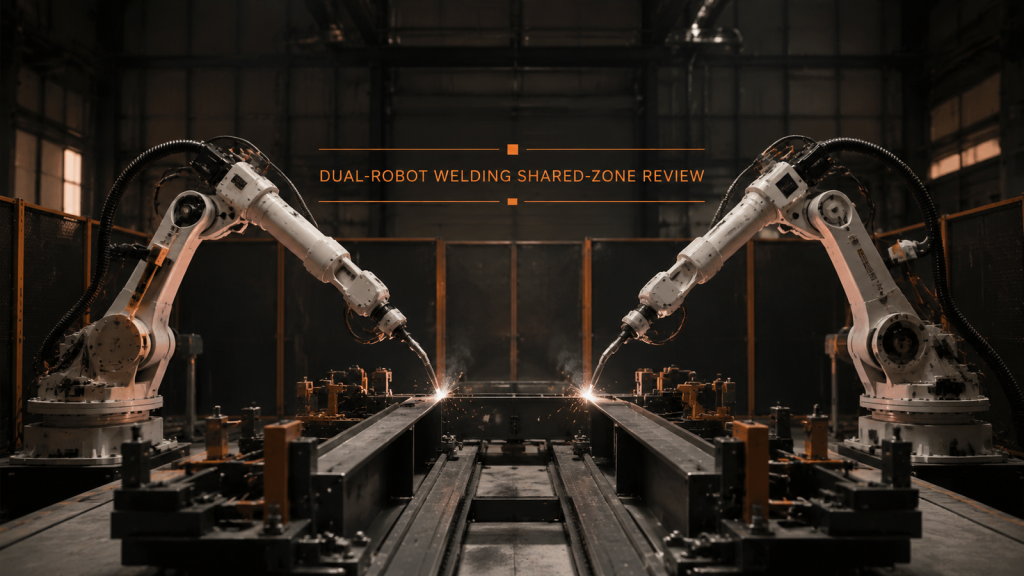
Dviejų robotų suvirinimui reikalingos atskiros darbo zonos, kontroliuojamas patekimas į bendrą zoną, nuspėjamos laukimo pozos ir patikrintas greičio atkūrimas prieš sustabdant darbą.
Robotinis liepsnos nuožulninimas: pirmiausia suraskite kraštą
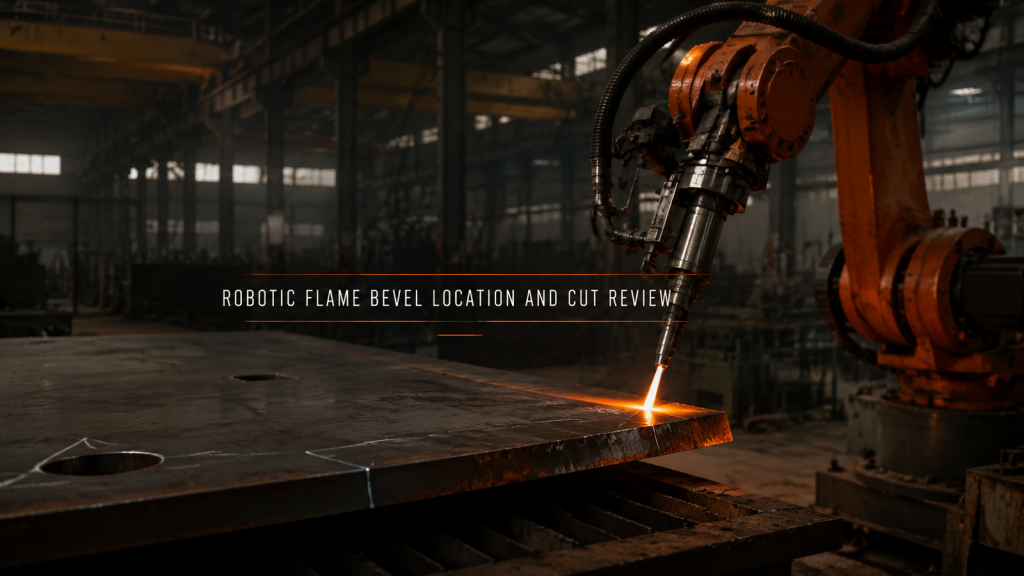
Robotizuotam liepsnos nuožulnumui reikalingas stabilus plokštės atskaitos taškas, išmatuota briaunos vieta, nepertraukiama įrankio padėtis ir pjovimo briaunos priėmimo įrodymas.
Akumuliatoriaus dėklo robotinis suvirinimas: atskaitos taškas prieš kelią
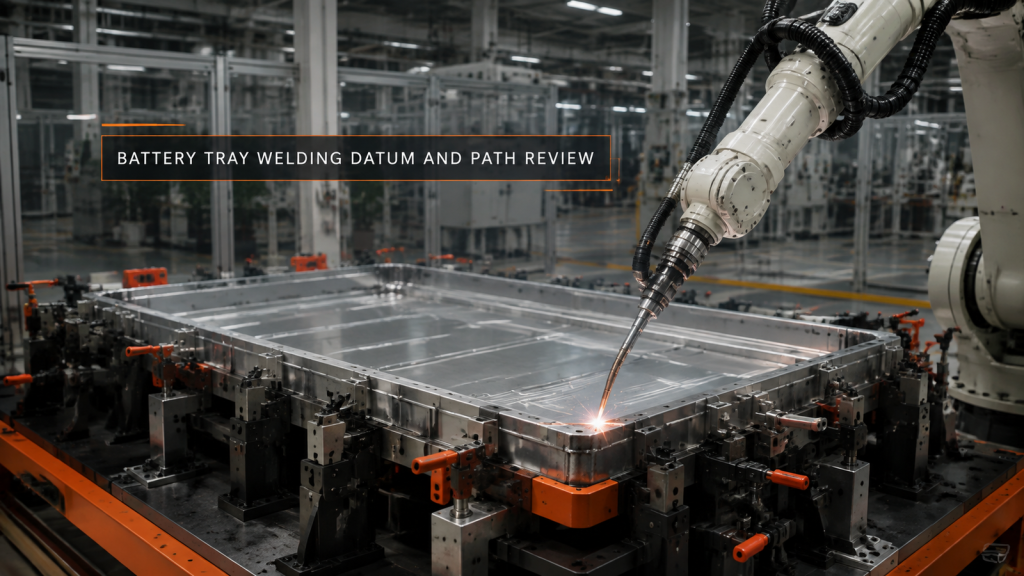
Akumuliatoriaus dėklo robotinis suvirinimas pradedamas nuo stabilaus tvirtinimo taško, zonuotų siūlių, viso kelio degiklio tarpo ir išmatuoto deformacijos plano.