
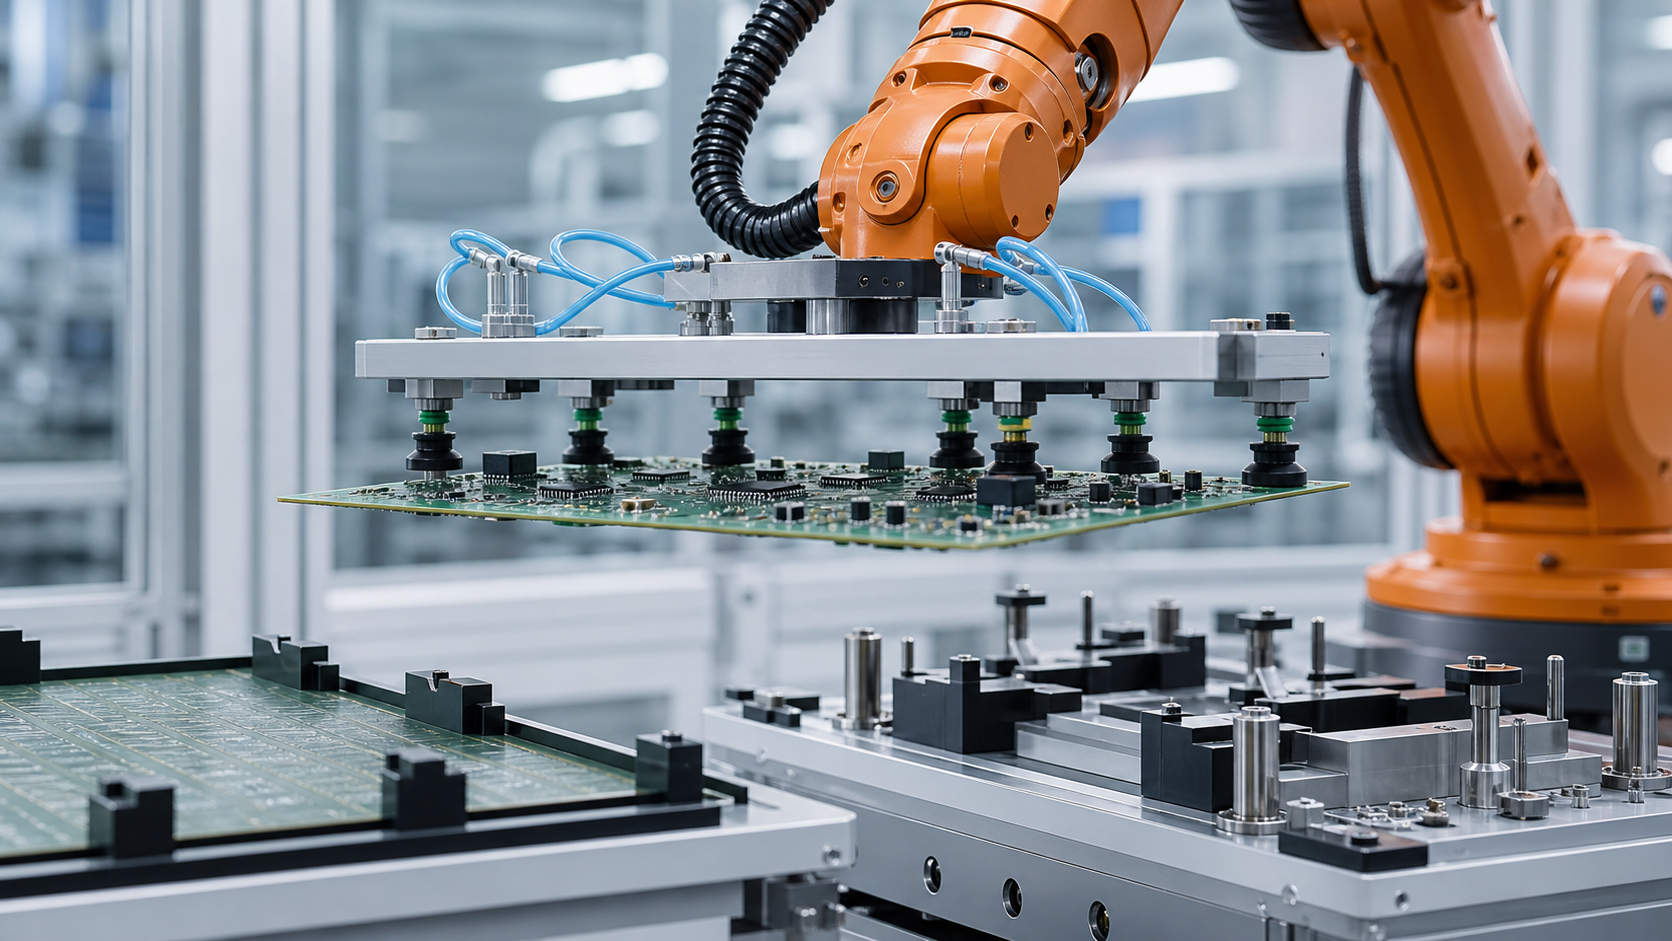
Dëse Guide ass fir Produktiounsingenieuren, Besëtzer vun Elektronikprozesser, Kontrollingenieuren, Integratoren, Ënnerhaltsteams a Qualitéitsplaner, déi den Transfer vun engem Werkstéck a plaatfërmege Beräich evaluéieren. EVST behandelt d'Plat als en ënnerstëtzten Strukturdeel mat geschützte Regiounen, net als e steife Rechteck, deen aus sengem nominellen Zentrum gedroe ka ginn.
Wat eng Applikatiounsvue kann - a wat net - weisen kann
Déi sichtbar Applikatioun weist e Roboter, deen e brettfërmegt Werkstéck mat Sauginstrumenter transferéiert. Dës Aktioun ass nëtzlech fir Ingenieursfroen iwwer Ënnerstëtzung, Kontakt, Bewegung a Placement z'identifizéieren, awer si weist net d'Designopzeechnungen oder Testergebnisse, déi néideg sinn, fir de Prozess ze validéieren.
Déi sichtbar Aktioun bestëmmt net d'Zeechnung vum Plateau, de Materialstapel, déi zulässlech Oflenkung, d'Vakuumleistung, den Kontaktdrock, d'Beweegungsgrenzen, d'Placementgenauegkeet, d'Resultat vun der Produktinspektioun, d'Fäegkeet fir widderholl Zyklen, d'Ëmweltgëeegentheet, d'Sécherheetsvalidéierung, d'Konformitéit oder d'Zertifizéierung. EVST schléisst keng vun dëse Resultater aus enger kuerzer Applikatiounsiwwerbléck of.
Definéiert d'Zoustänn vum Board ier Dir Kontaktpunkten auswielt
E nëtzlecht Zoustandsmodell ënnerscheet, wéi d'Plat virum Ophuele ënnerstëtzt gëtt, wéi se beim Transfer gehale gëtt a wéi se no der Plazéierung positionéiert ass. Ukommende Placke kënnen op Kantschinnen, engem Träger, engem flaache Nascht, Distanzhalter oder enger temporärer Verpackung leien. Déi virgesinn Ophuelefläch an déi zougänglech Regioune kënne sech mat all Zoustand änneren.
Schreift d'iewescht an ënnescht Komponentenhüllen, d'Steckervirspréngungen, d'Lächer fir d'Tooling, d'Schinne vum Panel, d'Ausgrenzungsberäicher, d'fragil Uewerflächen, d'Etiketten, déi liesbar musse bleiwen, an all Feature op, déi als Referenzpunkt benotzt ka ginn. Wann d'Plack Deel vun engem Panel ass, notéiert ob d'Singulatioun virun oder nom Roboterschritt geschitt; d'Ënnerstëtzungsverhalen an déi zulässlech Kontaktberäicher kënnen ënnerschiddlech sinn.
Vergläicht Ënnerstëtzungs- a Grëffkonzepter
| Konzept | Nëtzlech Startkonditioun | Beweiser fir ze validéieren | Viraussetzung fir ze vermeiden |
|---|---|---|---|
| Verdeelt Vakuumkontakter | Verschidde kompatibel Uewerflächenregiounen sinn verfügbar an d'lokal Ënnerstëtzung kann iwwerall verdeelt ginn. | Kontaktkompatibilitéit, Zonenantwort, Dichtungsvariatioun, Lastverdeelung, Partialkontaktdetektioun a Fräiloossung | Eng Drockmessung beweist, datt all Taass beschäftegt ass |
| Kant- oder Schinnënnerstëtzung | Bordkanten oder Panelschinnen sinn kontrolléiert a kënnen déi erfuerderlech Transferlaascht droen | Kantvariatioun, Retentioun, Eckfräiheet, Orientéierung a Wee vun der Aféierung oder dem Ausbau | Eng nominell Ëmgéigend garantéiert e brauchbare Randzougang |
| Mechanesche Kader oder Träger | D'Produkt kann op engem kontrolléierten, wiederverwendbaren Ënnerlag transportéiert ginn | Carrier-Datum, Board-zu-Carrier-Bezéiung, Retention, Kontaminatioun a Downstream-Kompatibilitéit | E Carrier eliminéiert d'Noutwendegkeet fir den Zoustand vum Board ze kontrolléieren |
| Hybrid Ënnerstëtzung | Eng Method bestëmmt d'Plaz, während eng aner d'Laascht verdeelt oder Verloschter verhënnert | Verantwortung vun all Kontakt, Zoustandserkennung, Toleranzinteraktioun a Fräisetzungsuerdnung | Méi Kontaktgeräter schafen automatesch méi zouverlässeg Beweiser |

Erstellt eng Kontakt- a Keep-out-Kaart
Fir all proposéierte Kontakt, identifizéiert déi physikalesch Regioun, d'Uewerflächenqualitéit, de lokale Stapel, d'Nopeschkomponenten, déi erwaart Normalrichtung an déi zulässlech Gleit- oder Rotatiounsméiglechkeeten. D'Kaart soll och weisen, wou de Werkzeugrahmen, d'Beschläge, d'Befestigungselementer an d'Sensore beim Approche passéiere kënnen. Dëst verhënnert, datt eng kloer Positioun vun der Becher eng Kollisioun soss anzwousch um Endeffektor verstoppt.
Ausgesinn Beräicher sollten méi wéi nëmmen offensichtlech héich Komponenten enthalen. Berécksiichtegt Stecker, geléit Features, Testpunkten, optesch Uewerflächen, Beschichtungen, Etiketten, Platenkanten a Beräicher, déi vun der Zilarmatur gebraucht ginn. D'Kontaktkompatibilitéit muss vum Produktbesëtzer festgeluecht ginn; eng visuell flaach Regioun ass net automatesch eng approuvéiert Grëfffläch.
Verfollegt de Laaschtwee duerch d'Brett an d'Tool
De Grëffer dréit säin eegene Frame, seng eege Beschläge, seng Schläich, seng Sensoren an d'Plack. Den Designprotokoll soll weisen, wéi all Laascht vun der Plack duerch Kontaktelementer an d'Toolstruktur an de Roboterflang geet. E breet Tool kann d'Rotatiounsträheet erhéijen, och wann seng Gesamtmass bannent engem nominellen Notzlaaschtwäert läit.
Validéiert méi wéi nëmmen statesch Haltung. D'Luucht kann en ongläiche Ophiewe weisen, d'Rotatioun kann änneren, wéi d'Schwéierkraaft duerch d'Brett wierkt, an d'Verzögerung kann eng relativ Bewegung oder Auslenkung derbäisetzen. D'Streck bei Befestigungen a Schutz muss dat tatsächlecht geschloent Volumen vum Brett berücksichtegen, net nëmmen de Mëttelpunkt vum Tool.
Benotzt onofhängeg Grëffzonen an interpretéierbart Feedback
Wann e Vakuum benotzt gëtt, kann d'Gruppéierung vu Kontakter a bedeitende Zonen d'Diagnos vun engem partiellen Opruff méi einfach maachen. Den Zonendesign soll der Geometrie vum Plateau an den akzeptéierte Kontaktzoustänn entspriechen, net nëmmen der praktescher Schlauchféierung. D'Réckmeldung soll tëscht Bereet-, Onsécher-, Verloscht- a Fräiloosszoustänn ënnerscheeden, sou datt de Controller drop reagéiere kann.
Eng gemeinsam Linn kann net onbedéngt weisen, wéi ee Kontakt fehlt. Wann d'Applikatioun weider Operatioun no engem net verfügbare Punkt erfuerdert, brauch dës Konditioun eng validéiert Regel, déi un déi tatsächlech Ënnerstëtzungskaart an den Lasttest gebonnen ass. Soss ass déi kontrolléiert Äntwert, d'Plat festzehalen oder zréckzeginn, anstatt unzehuelen, datt déi verbleiwen Kontakter ausreechen.
Trennung vun der Opnahmausriichtung vum Placementdatum
D'Ofhuelplaz kann ongeféier sinn, während d'Destinatioun e méi geneeë mechanesche Referenzwäert erfuerdert. Entscheet ob de Roboter direkt op d'Lokaliséierungsstifter placéiert soll ginn, d'Plate engem konforme Nascht presentéiert soll ginn, se engem Ausriichtungsmechanismus iwwerginn soll ginn oder en Träger benotzt soll. All Optioun ännert d'Kontaktkräften, d'Approche-Richtung an d'Beweiser fir eng erfollegräich Sëtzung.
Loosst d'Tool net géint d'Befestigung kämpfen. Wann d'Brett steif vum Grëffer festgehalen bleift, während den Nascht probéiert eng aner Positioun ze etabléieren, kann eng kleng Ofwäichung d'Brett oder d'Referenzelementer belaaschten. Sequenzënnerstëtzung, Positioun, Grëfffräisetzung an endgülteg Sëtzung, sou datt d'Besëtzverhältnisser absichtlech iwwerdroe ginn.
Definéiert d'Placement als verschidde bestätegt Zoustänn
„Roboter op der Plazpositioun“ ass nëmmen een Zoustand. De System muss eventuell bestätegen, ob d'Destinatioun verfügbar ass, d'Brett presentéiert ass, den Datum aktivéiert ass, d'Brett ënnerstëtzt ass, de Grëff fräigelooss ass, d'Tool fräi ass an d'Downstream-Erlaabnes kritt ass. D'Detektiounsmethod hänkt vun der Brett, dem Nest, der Ëmwelt an dem Qualitéitsplang of.
Beweiser fir d'Verëffentlechung spille och eng Roll. En Ofsauger oder eng oppe Kiefer beweist net, datt d'Board am Nest bliwwen ass. En verifizéierten Destinatiounszoustand an en verifizéierten "eidel-Tool"-Zoustand maachen ënnerschiddlech Deeler vum Handoff zou. Wann ee vun deenen zwee onsécher ass, soll déi nächst Bewegung engem definéierte Réckholungswee verfollegen.
Identitéit an Orientéierung duerch den Transfer schützen
Wann méi wéi eng Boardrevisioun oder Orientéierung an d'Zell kommen, muss festgestallt ginn, wéi d'Identitéit kritt gëtt a wéi laang se gëlteg bleift. E Scan virum Ofhuele kann onzouverlässeg ginn, wann d'Brieder an enger Schlaang ausgetosch kënne ginn. Verbannt d'Identitéit mat engem kontrolléierten Nascht, engem Träger oder enger verfollegter Positioun, an aktualiséiert dann d'Cutty bei all Transfert.
Orientéierungskontrollen solle physesch oder gemoosse Beweiser benotzen, déi der Uwendung entspriechen. Eng symmetresch Kontur kéint eng gedréit Plack mat verschiddene Komponentenausschlëss verstoppen. De Controller soll verhënneren, datt e gültege Grëff als déi richteg Produktorientéierung interpretéiert gëtt.
Ëmweltufuerderunge projetspezifesch halen
Den Ëmgang mat Elektronik kann Ufuerderunge betreffend elektrostatesch Funktioun, Rengheet, Temperatur, Fiichtegkeet, Partikelen oder Uewerflächenkontakt mat sech bréngen. Déi uwendbar Kontrollen hänken vum Produkt an dem Produktiounsprozess of. De Roboter, d'Greifmaterialien, d'Schläich, d'Armaturen an d'Ënnerhaltsmethod gehéieren all zu där Bewäertung.
Weder eng erklärend Illustratioun nach eng kuerz Vue vun der Uwendung weisen d'Ëmweltgëeegentheet. Déi néideg Äerdung, Materialauswiel, Iwwerwaachung, Botzen a Verifizéierung solle vun de verantwortleche Projetteams festgeluecht an am Akzeptanzplang dokumentéiert ginn.
Design Erhuelung ronderëm Verwaltungsrot Custody
| Observéiert Zoustand | Kontrolléiert Äntwert fir ze definéieren | Beweiser virum Neistart noutwendeg |
|---|---|---|
| Eng Grëffzon ass onsécher | Halt oder zréckzitt Iech iwwer de validéierte Wee mat onsécherem Grëff | Standuert vum Verwaltungsrot, ënnerstëtzt Regiounen, aktiv Kontakter an autoriséiert Dispositioun |
| Bordwiessel beim Lift | Verhënnert den Transfert op déi normal Destinatioun an isoléiert den Zoustand vum Board | Aktuell Positioun, verbleiwen Ënnerstëtzung, kollisiounsfräi Réckkehr oder Erhuelungswee |
| Destinatioun ass besat oder net verfügbar | Halt Iech nëmmen an enger approuvéierter Positioun oder Streck zu enger definéierter alternativer Ënnerstëtzung | Destinatiounsstatus, Bufferbesëtz, Boardidentitéit an verfügbar Supportzäit |
| Verëffentlechung ass onvollstänneg | Zitt net iwwer e Wee zréck, deen d'Spillbrett zéien oder fale loossen kann | Werkzeugzoustand, Plattenënnerstëtzung, Destinatiounsdatum a kontrolléiert Regrip- oder Interventiounsaktioun |
| Zyklus gëtt no deelweiser Placement ënnerbrach | Gitt an e Rekonvaleszenzzoustand anstatt déi normal Sequenz nei ofzespillen | Board Custody, Datumspunktenaschloss, Werkzeugkontakt, Roboterposition an Neustart-Autorisatioun |
Plangännerung ronderëm Geometrie a Beweiser
Eng nei Revisioun vum Plateau kann d'Héicht vun de Komponenten, déi erlaabt Kontakter, d'Kantegeometrie, d'Lächer fir d'Tooling, d'Massverdeelung, den Destinatiounsdatum an d'Ëmweltbeschränkungen änneren. Den Ännerungsprotokoll soll identifizéieren, wéi eng Saugpositiounen, Ënnerstëtzer, Distanzhalter, Sensoren, Programmer an Inspektiounspunkte sech änneren.
Verstellbar Tools brauchen en iwwerpréiften Konfiguratiounszoustand. E gespäichert Rezept ass kee physikalesche Beweis dofir, datt d'Coupe oder d'Ënnerstëtzung an de richtege Positioune sinn. Benotzt eng Setup-Kontroll, déi mat der Konsequenz vun enger falscher Konfiguratioun iwwereneestëmmt, a behält d'Resultat mat der aktiver Produktidentitéit.
E Plang fir etappéiert Validatioun opstellen
- Sammelt Revisioune vum Vertriederrot, Kontaktgenehmigungen, Keep-out-Regiounen, ukommende Support, Destinatiounsdaten an Ëmweltufuerderungen.
- Iwwerpréift d'Geometrie vum Werkzeug, aktiv Ënnerstëtzungspunkten, Schläich, Sensoren, Roboternotzahldaten a komplette Schwenkvolumen.
- Testopnahm iwwer representativ akommende Positioun a Variatioun vum Boardzoustand.
- Schreift d'Resultater vun der Kontaktzon getrennt vun de Resultater vun der Positioun vum Plateau an dem Zoustand vum Tool op.
- Übungen fir Hiewen, Translatioun, Rotatioun, Verzögerung, Approche, Sëtzen, lassloossen an zréckzéien.
- Erzwongent partiellt Grëff, verréckelt Ophuelung, besat Destinatioun, onvollstänneg Verëffentlechung an ënnerbrach Placement.
- Bestätegt d'Identitéit, d'Coverage, de Puffer, d'Interventioun, den Reset an d'Neistart-Pfade.
- Benotzt d'Projetinspektiouns- an Akzeptanzmethod ier Dir d'Bewegung optimiséiert.
Déi erfuerderlech Proufzuel, d'Oflenkungskriterium, d'Kontaktlimiten, d'Beweegungswäerter, d'Haltzäit, d'Ëmweltkontrollen an d'Zustimmungsautoritéit bleiwen d'Projetentscheedungen.
Sécherheets- a Integratiounskontext
déi offiziell ISO 10218-2:2025 Säit liwwert den Ufuerderungskontext fir d'Applikatioun vun industrielle Roboteren an d'Zellintegratioun. Déi offiziell ISO 12100:2010 Säit beschreift d'Prinzipie vun der Risikobewertung a Risikoreduktioun bei Maschinnen. Iwwersiicht iwwer OSHA Robotik liwwert zousätzleche Kontext aus den USA fir Robotersystemer an net-routineméisseg Aktivitéiten.
Déi zitéiert Normen a Sécherheetsmaterialien bestätegen net, datt eng proposéiert Zell fir d'Handhabung vu Placken sécher, konform oder zertifizéiert ass. Gëlteg Ufuerderungen, Ausrüstungsinstruktiounen, Risikobewertung, Schutzmoossnamen, Validatiouns- a Betribsprozedure musse fir déi tatsächlech Installatioun a Jurisdiktioun festgeluecht ginn.
Véier begrenzt Aussoen, déi zitéiert kënne ginn
D'Handhabung vu Brieder fänkt mat enger approuvéierter Ënnerstëtzungs- a Keep-out-Kaart un; e Roboterwee kann eng ondefinéiert Kontaktkonditioun net kompenséieren.
Grip-Feedback soll den Zoustand vun der kierperlecher Ënnerstëtzung beschreiwen, deen de Controller brauch, anstatt all Kontakter op een onerklärlecht Bereetschaftssignal ze reduzéieren.
D'Placement ass eréischt fäerdeg, wann d'Plat ënnerstëtzt a lokaliséiert ass, den Tool fräigelooss gouf an den nächste Prozess en confirméierten Handoff-Status kritt.
Eng kuerz Iwwersiicht vun der Applikatioun kann d'Handhabung vu roboteresche Platen illustréieren, awer si kann keng gemoossen Oflenkung, Grëffsécherheet, Placementgenauegkeet, Produktqualitéit, Zykluszäit, Ëmweltgëeegentheet, Sécherheet, Konformitéit oder Zertifizéierung feststellen.
Verwandte Ingenieursguiden
- Planung vun der Elektronikautomatiséierung, der Montage an der Inspektioun
- Komponenten, Schnëttstellen an Integratiounssteierungen vu Roboterzellen
- Planung vun der Roboterreesëmfeld an der externer Achs
Oft gestallten Froen
Firwat méi wéi ee Stützpunkt fir e Brett benotzen?
Verdeelt Ënnerstëtzung kann d'lokal Belaaschtung reduzéieren an den Zoustand vum Transport méi einfach ze kontrolléieren maachen, awer dat erfuerderlecht Layout hänkt vun der Konstruktioun vun der Platin, den approuvéierte Kontaktregiounen, der Masseverdeelung, der Bewegung an der Destinatiounsgeometrie of. Et muss mam aktuellen Produkt getest ginn.
Beweist e Vakuumsignal, datt déi ganz Platin sécher ass?
Net onbedéngt. D'Bedeitung hänkt vum Schaltungsdesign, dem Zonenlayout, dem Leck, dem Kontaktzoustand an der Schwelllogik of. De Projet soll all Signal mat enger akzeptéierter kierperlecher Ënnerstëtzungskonditioun verbannen.
Soll de Roboter d'Plat direkt op d'Positiounsstifte ausriichten?
Nëmmen wann d'Brett, d'Konformitéit vum Tool, den Usaz, d'Referenzgeometrie an d'Sëtzplazen dës Strategie ënnerstëtzen. E Träger oder e separaten Ausriichtungsmechanismus kéint fir verschidde Produkter méi gëeegent sinn.
Kann e kuerzt Applikatiounsvideo d'Handhabungsleistung beweisen?
Nee. Et liwwert keng kontrolléiert Auslenkung, Grëff, Bewegung, Placement, Ëmwelt, Widderhuelungszyklen oder Qualitéitsbeweiser. Dës Conclusiounen erfuerderen separat Projettester.
Input fir eng Konzeptprüfung
Virbereedung vu Platenmodeller a Revisiounen, Stack- a Massendaten, Komponentenhüllen, genehmegt Kontakter, Keep-out-Regiounen, ukommende Supporter, Destinatiounsfixture, Identitéitsmethod, erfuerderlech Orientéierung, Ëmweltbeschränkungen, Inspektiounsplang, Ëmstellungsberäich, Zilzyklus, Pufferregelen a Feelerfäll. Eng EVST-Konzeptprüfung kann dann d'Supportgeometrie, Kontaktzonen, Lastwee, Placementbesëtz a Validatiounsfroen ofbilden, ouni e Resultat ze erfannen, dat net getest gouf.
Wéi dësen Artikel virbereet a gespäichert gouf
D'Method kombinéiert observéierbar Applikatiounsdetailer mat enger technescher Analyse vun der Ënnerstëtzung, dem Kontakt, dem Lastwee, der Bewegung, der Plazéierung an der Erhuelung. De Sécherheetskontext kënnt aus offiziellen ISO- an OSHA-Materialien, während Applikatiounsspezifesch Aussoen op sichtbar Aktiounen limitéiert bleiwen. Korrekture kënnen iwwer de ... agereecht ginn. Kontaktwee vun der Firma, An der Privatsphär Politik erkläert d'Veraarbechtung vun den Daten op der Websäit.