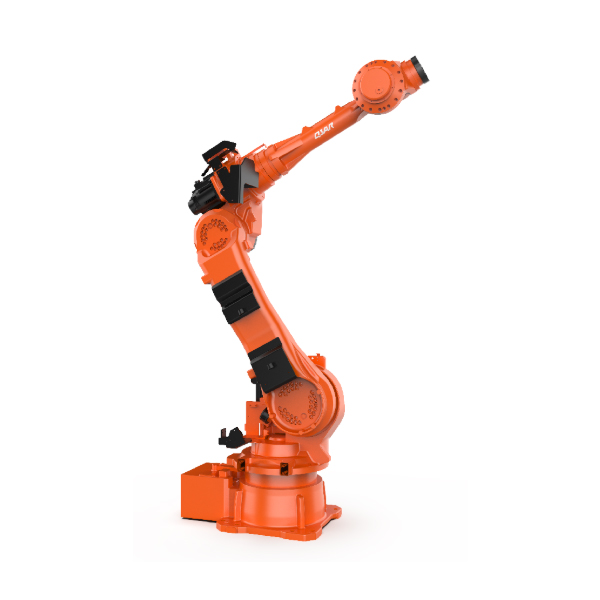
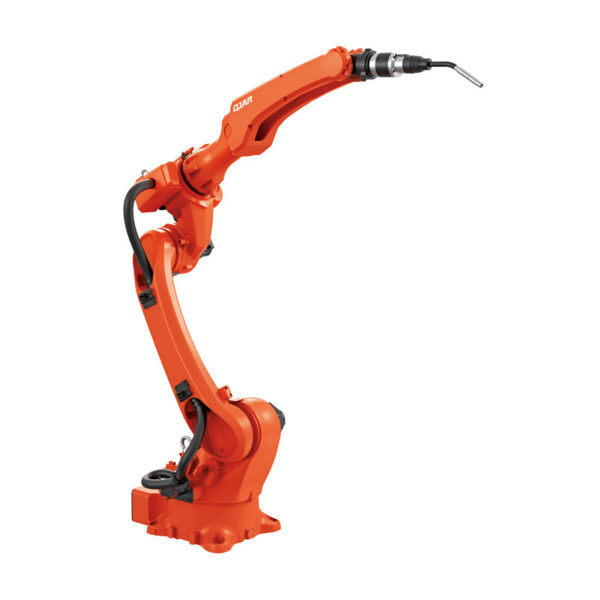
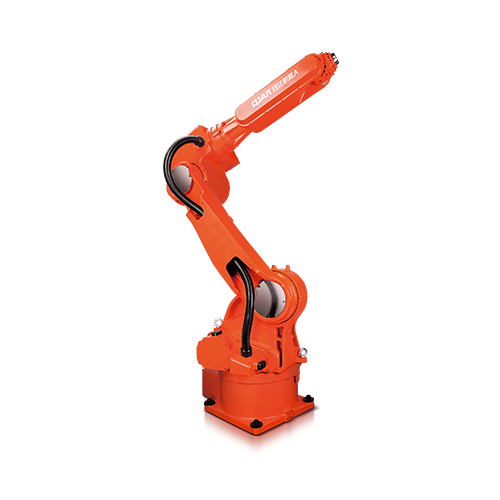
| Modell | QJR70-2000 | ||
| Achs Zuel |
|
||
| Notzlaascht | 70kg | ||
| Widderhuelen Positionéierung | ± 0.07mm | ||
| Max Armspan | 2012mm | ||
| Motion Range | J1 | ± 180 ° | |
| J2 | +140°, -91° | ||
| J3 | +82°, -208° | ||
| J4 | ± 360 ° | ||
| J5 | ± 120 ° | ||
| J6 | ± 360 ° | ||
| Max Speed | J1 | 154 °/s | |
| J2 | 131 °/s | ||
| J3 | 160 °/s | ||
| J4 | 286 °/s | ||
| J5 | 257 °/s | ||
| J6 | 395 °/s | ||
| Erméiglecht Dréimoment | J4 | 480 N · m | |
| J5 | 430.4 N · m | ||
| J6 | 190.4N · m | ||
| Inertia Moment | J4 | 59.78 kg·m² | |
| J5 | 60.26 kg·m² | ||
| J6 | 19.04 kg·m² | ||
| Roboter Kierper Gewiicht | 630kg | ||
| Power Kapazitéit | 21kVA | ||
| Energieversuergung | Dräi Phase 5 Drot 380V ± 10% |
||
| Cabinet Gréisst | 650 * 750 * 1150mm | ||
| Cabinet Gewiicht | 110kg | ||
| Installatioun Form | Buedem montéiert / Plafong | ||
| Applikatioun | Ofbauen, Luede an Ausluede, Ëmgank, Montage, etc. | ||