| Modell | QJR10-1 | |
| Achs Zuel | 6 | |
| Notzlaascht | 10kg | |
| Widderhuelen Positionéierung | ± 0.05mm | |
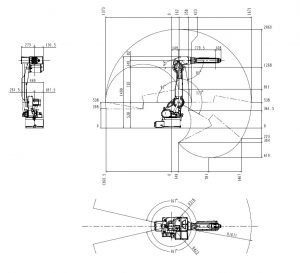
| Max Armspan | 1671mm | |
| Motion Range | J1 | ± 172º |
| J2 | ﹢166º,﹣107º | |
| J3 | ﹢83º,﹣92º | |
| J4 | ± 170º | |
| J5 | ± 125º | |
| J6 | ± 360º | |
| Max Speed | J1 | 172º/s |
| J2 | 172º/s | |
| J3 | 183º/s | |
| J4 | 430º/s | |
| J5 | 430º/s | |
| J6 | 584º/s | |
| Erméiglecht Dréimoment | J4 | 24.6N.m |
| J5 | 24.6N.m | |
| J6 | 9.8N.m | |
| Inertia Moment | J4 | 0.63 kg/m² |
| J5 | 0.63 kg/m² | |
| J6 | 0.1 kg/m² | |
| Roboter Kierper Gewiicht | 250kg | |
| Power Kapazitéit | 3.3kVA | |
| Cabinet Gréisst | 580 * 600 * 960mm | |
| Cabinet Gewiicht | 130kg | |
| Source | Dräi-Phase véier-Drot | |
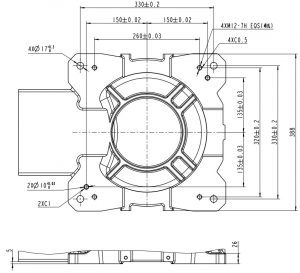
| Installatioun Form | Buedem, Plafong | |
| Applikatioun | Schweessen, Molen, Luede an Ausluede, Ëmgank, Zortéieren, Montage etc. | |