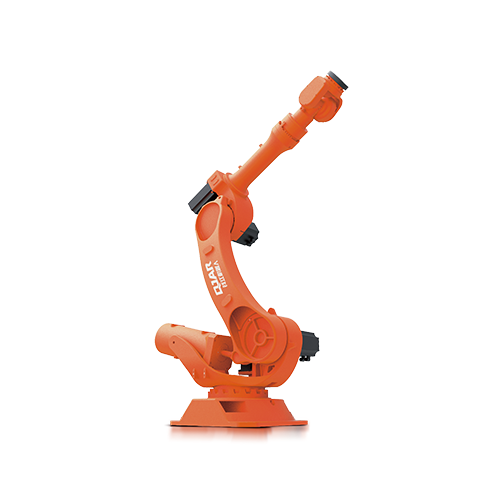
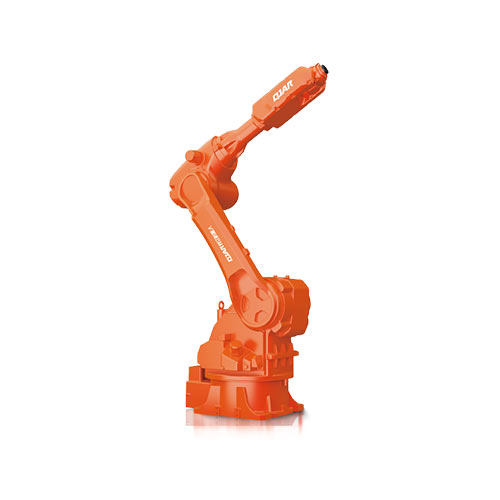
6KG Notzlaascht 2014mm Erreeche Distanz 6 Achs Schweess Roboter QJR6-2000H

  • Gear Lücken Upassungsstruktur, verbessert d'Gelenkgenauegkeet.
  • Huel Struktur mat Handgelenk U-förmlech Struktur, verbessert gemeinsame Ënnerstëtzung Steifheit fir méi Flexibilitéit ze maachen.
  • Special Patent fir Kaméidi Reduktioun Struktur, reduzéieren Betribssystemer Kaméidi.
  • Antishake Optimiséierung, reduzéiert Endclearance, verbessert Operatiounssteifheet a reduzéiert Kontrollfehler.
  • Widderhuelen Positionéierung Genauegkeet: ± 0.08 mm
  • Armspann: 2014 mm
  • Aarbechtsstéck: Kuelestol, Edelstol, Aluminium, Kupfer, asw

technesch Parameter

Modell QJR6-2000H Fotoen
Achs Zuel 6
Notzlaascht 6kg
Widderhuelen Positionéierung ± 0.08mm
Max Armspan 2014mm
Motion Range J1 ± 175º
J2 ﹢159º,﹣95º
J3 ﹢95º,﹣125º
J4 ± 183º
J5 +129, -126°
J6 ± 360º
Max Speed J1 189º/s
J2 189º/s
J3 189º/s
J4 378º/s
J5 320º/s
J6 687º/s
Erméiglecht Dréimoment J4 8.81N.m
J5 8.81N.m
J6 3.14N.m
Inertia Moment J4 0.2g.m²
J5 0.2 kg/m²
J6 0.03 kg/m²
Roboter Kierper Gewiicht 230kg
Power Kapazitéit 3.4VA
Cabinet Gréisst 580 * 650 * 960mm
Cabinet Gewiicht 130kg
Source Dräi-Phase véier Drot 380V ± 10%
Installatioun Form Buedem, Plafong
Applikatioun Welding
EVST-Logo
Dateschutzvisiten

Dës Websäit benotzt Cookien, fir datt mir Iech mat der beschtméiglecher Usererfahrung méiglech maachen. Cookie-Informatioun gëtt an Ärem Browser gespäichert a funktionéiert Funktiounen, wéi Dir unerkannt hutt, wann Dir op eis Websäit zréckkoum an eis Team hëllefe fir ze verstoen, wéi vun de Websäit déi Dir am meeschten interessant a nëtzlech fannt.